


*来源:西湖机器人
*
文章链接:https://mp\.weixin\.qq\.com/s/FJh\_\_9hEIzArZXuGCWV9\-w
进入2026年,具身智能的竞争重心已转向底层模型的通用性与持续进化能力。
VLA(视觉-语言-动作,Vision-Language-Action)模型被视为通往通用具身智能最有希望的技术路线之一。但VLA要从实验室走向规模化应用,还需要回答两个核心问题:
● 理解任务、预测环境变化与生成动作,能否在统一模型中协调完成?
● 模型持续学习新任务时,如何避免历史任务能力退化?
近日,西湖大学王东林教授创立并领衔的机器智能实验室(MiLAB)两项最新工作分别给出了回答,一项工作被多媒体顶级会议ACM MM 2026录用,并被收录为口头报告(Oral);另一项工作被机器人学习顶级会议CoRL 2026录用。 两项工作沿“统一架构—持续进化”的脉络展开。
一个模型,统筹理解、预测与动作
MMaDA-VLA|ACM MM 2026(Oral)
**
**
现有VLA方法通常在视觉语言模型上附加专门的动作模块,增加了模型结构与训练的复杂性;或将动作离散化后按固定顺序逐个生成,限制了动作序列的整体协调,长程任务中容易累积误差。扩散式VLA开始通过并行预测改善动作生成,但部分方法由自回归模型改造而来,pretrain与下游扩散式生成之间存在范式差异。
MMaDA-VLA是一种统一多模态理解与生成的原生离散扩散VLA模型:它将语言、图像与机器人动作纳入统一的离散标记(Token)空间,以一致的掩码预测目标开展pretrain与任务微调。
生成过程中,模型通过多轮并行去噪,联合预测未来场景画面与一段连续动作,使动作生成能够持续利用未来视觉预测的中间信息。原文对此有一个形象的解释:这就像反复完善一份“行动草稿”,让整段动作保持协调,并用预测的未来画面指导动作生成。混合注意力机制则在同一模态内部充分交换信息,同时控制不同模态之间的信息传递。
由此,多模态理解、环境变化预测与动作决策被整合进单一模型,无需额外引入独立的世界模型,为提升长程操作的连贯性与可靠性提供了新的思路。
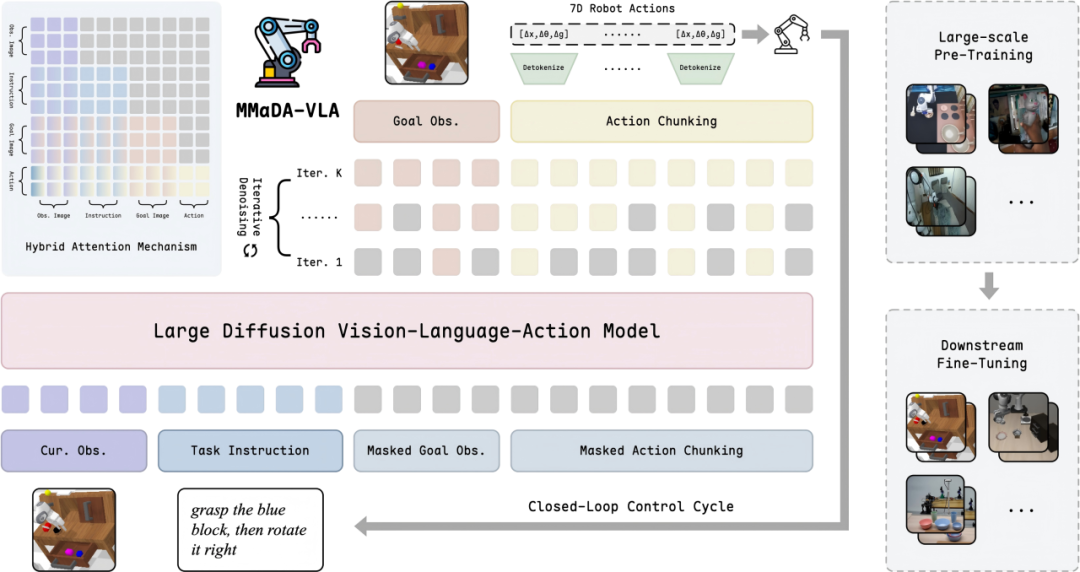
MMaDA-VLA总览:统一离散Token、混合注意力与迭代去噪
实验方面,MMaDA-VLA先在约5300万个跨机器人平台训练样本上完成pretrain,再针对具体任务微调:LIBERO基准平均任务成功率达98.0% ;CALVIN跨环境测试中,连续五项子任务平均完成4.78项;在真实机械臂上完成了物体取放、积木堆叠、抽屉收纳、餐具整理等任务。执行阶段,模型根据新的视觉观察持续更新预测,形成闭环控制。
• 论文题目:
MMaDA-VLA: Large Diffusion Vision-Language-Action Model with Unified Multi-Modal Instruction and Generation
• 论文地址:
https://arxiv\.org/abs/2603\.25406
• 代码地址:
https://github\.com/yliu\-cs/MMaDA\-VLA
持续学习:缓解VLA的灾难性遗忘
Info-VLA|CoRL 2026
现有VLA模型在持续学习过程中容易发生灾难性遗忘:学习新任务后,历史任务的保持与泛化性能明显下降。已有方法主要关注参数或样本层面的保持,却忽略了视觉、语言与动作之间跨模态信息结构的退化——这会直接导致模型跨模态对齐能力下降。
Info-VLA是一种基于信息论约束的持续VLA对齐框架,从表示质量与结构保持两个方面应对这一问题:
重放教师锚点:利用滚动教师模型构建稳定的表示锚点,通过教师–学生对比学习保持历史表示空间的几何结构,减缓表示漂移;
跨模态互信息保持:引入条件互信息约束,持续保持视觉、语言与动作之间的统计依赖关系,从整体上维护跨模态信息结构。
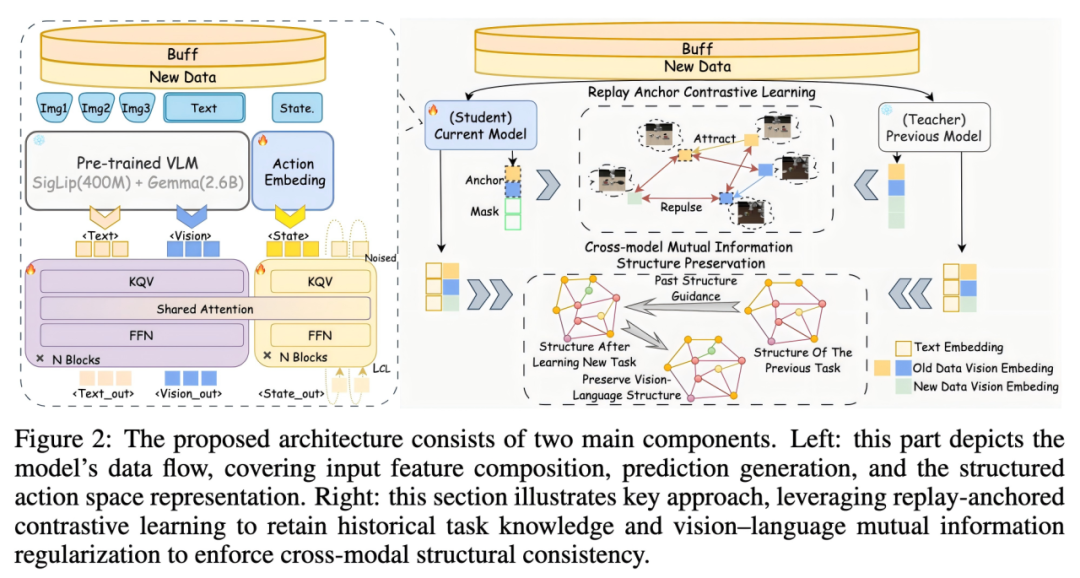
Info-VLA架构:重放锚点对比学习+跨模态互信息保持
Info-VLA将行为克隆、表示对齐与互信息保持联合优化,实现稳定性与可塑性的平衡。在LIBERO、RoboTWin及真实机器人实验中,方法在任务保持能力、持续学习性能与分布外场景泛化方面均优于现有主流持续学习方法。
• 论文题目:
Information-Theoretic Constraints for Continual Vision-Language-Action Alignment
• 论文地址:
https://arxiv\.org/abs/2603\.13335
• 代码地址:
https://github\.com/Zhaolarry/Info\-VLA
原文链接: https://www.leiphone.com/category/private/EbZyPqBHm216f0EA.html
