


来源:井底之硅
原文链接:https://mp\.weixin\.qq\.com/s/c3mY9ceM1TKZFJDD0\-v29A
一张宜家桌子,难倒了所有人形机器人
你可能见过人形机器人跑步、翻跟头、跳舞,甚至端茶倒水。
但你有没有想过一个问题:它能自己装一张宜家的桌子吗?
没有人在旁边遥控,没有预设好的固定动作回放——它得从一堆零件开始,自己看、自己想、自己动手,把一张平板包装的桌子装好。
BitRobot 在 X 上抛出了这个问题,直接点燃了机器人社区的讨论。
"Can humanoids assemble IKEA furniture?"
「人形机器人能装宜家家具吗?」
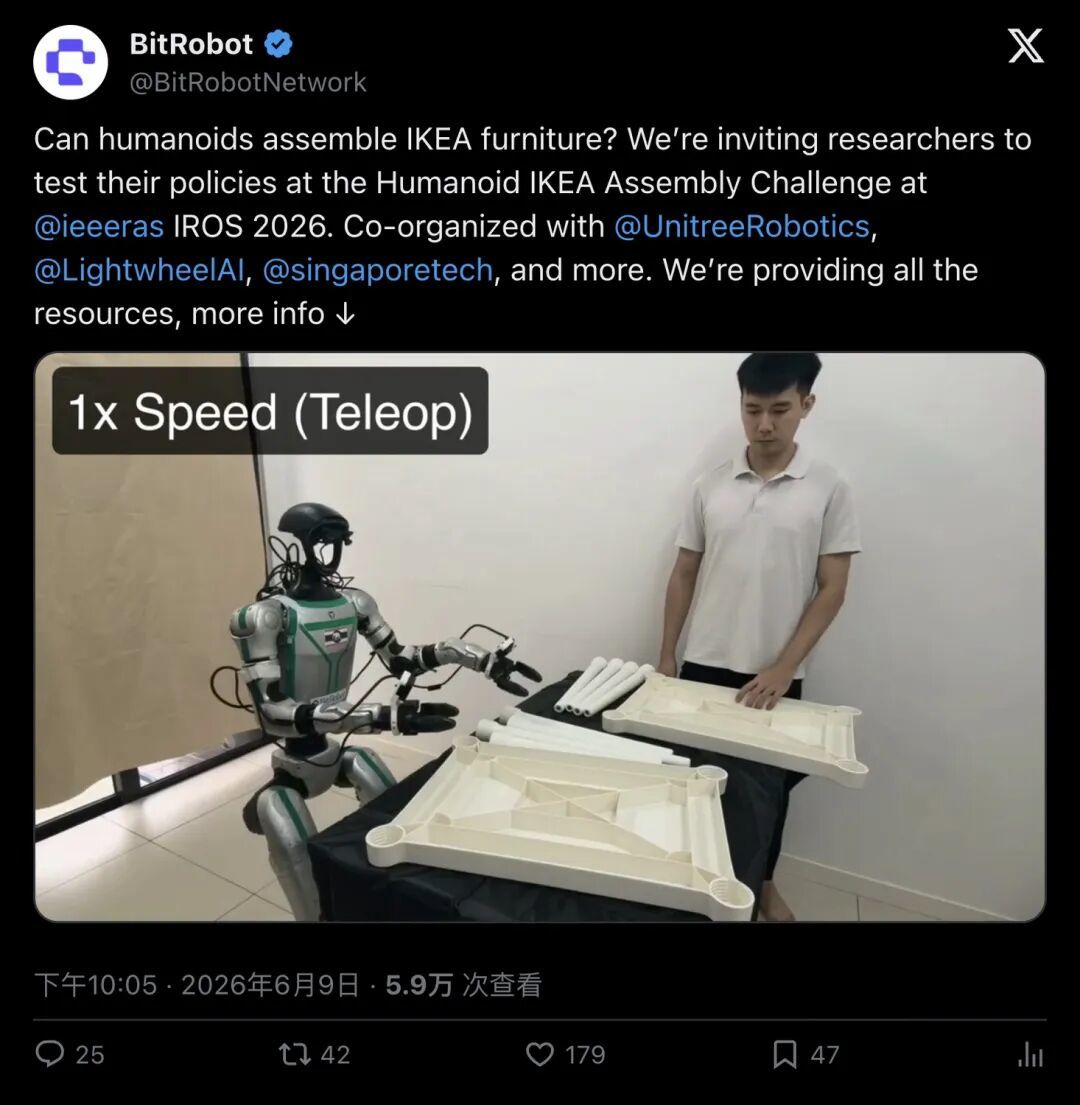
▲ BitRobot 在 X 上发布 Humanoid IKEA Assembly Challenge 招募帖,5.9 万次浏览、179 个赞
这个问题之所以击中了行业的痛点,原因很简单:过去人形机器人的能力验证,大多数普通人根本看不懂。什么 manipulation benchmark、trajectory success rate、grasp score——这些数字只有做研究的人自己在意。
现在换成了"装一张宜家桌子",所有人都能秒懂。
规则比你想的严格得多
先别急着觉得"不就是拧四条桌腿嘛"。
BitRobot 和 Unitree、Lightwheel、新加坡理工学院(SIT)联合组织的这场 Humanoid IKEA Assembly Challenge,规则设计得相当狠:
平台锁死:必须使用 Unitree G1 人形机器人,所有队伍同一款硬件,比的纯粹是 AI policy 的水平。
家具锁死:必须组装 IKEA UTTER 儿童桌——1 个桌面、4 条旋拧桌腿,材质是聚丙烯,不需要任何工具,全靠手拧。
全程自主:禁止遥操作(teleop),禁止任何人工操控。
"Teams compete on the AI policy driving the G1 — no teleop, no human steering."
「队伍比的是驱动 G1 的 AI policy——不允许遥操作,也不允许人工操控。」
三道关卡:任务被拆成 Initial → Inventory → Partial → Final 四个检查点,层层推进。
一碰就出局:损坏家具、部件或机器人,比赛直接终止。人工介入?可以,但要扣分。
对照人类:最终成绩要和 expert human benchmark 做对比——同样的零件、同样的场景,看机器人和人类的差距到底有多大。
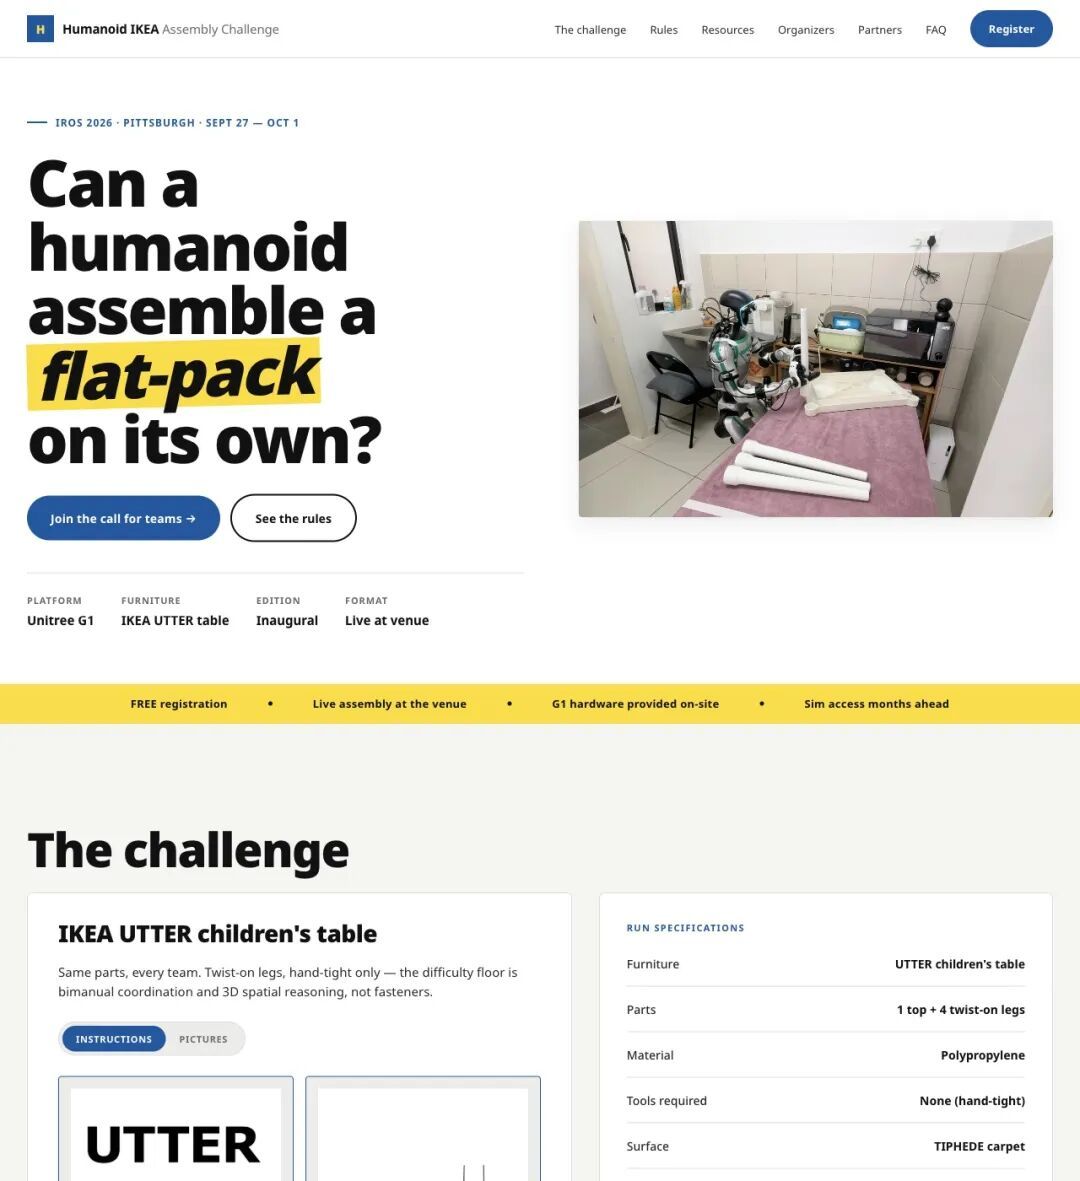
▲ 官方 challenge 页面,明确写出平台 Unitree G1、家具 IKEA UTTER、场地表面 TIPHEDE 地毯
为什么偏偏选了一张"最简单"的宜家桌子?
看到这你可能会想:UTTER 儿童桌?就四条旋拧腿?这也太简单了吧。
社区里也有人这么质疑:
"The most basic of furniture. Let's see it put together something requiring all those screws etc. come on."
「这是最基础的家具了。等它能装那种需要一堆螺丝的再说吧。」
但这恰恰是这个 benchmark 设计最精明的地方。
官方把理由说得非常透彻:
"Same parts, every team. Twist-on legs, hand-tight only — the difficulty floor is bimanual coordination and 3D spatial reasoning, not fasteners."
「所有队伍用同样的部件。桌腿旋拧式、手拧即可——挑战的底层难点在于双臂协调和三维空间推理,跟紧固件没关系。」
换句话说,主办方是刻意把螺丝、工具这些外部变量全部剥掉了。剩下的纯粹考验机器人的核心能力:
视觉感知
空间推理
双臂协同
长时序策略
鲁棒性
如果连这张最简单的桌子都装不好,讨论更复杂的家具根本没有意义。
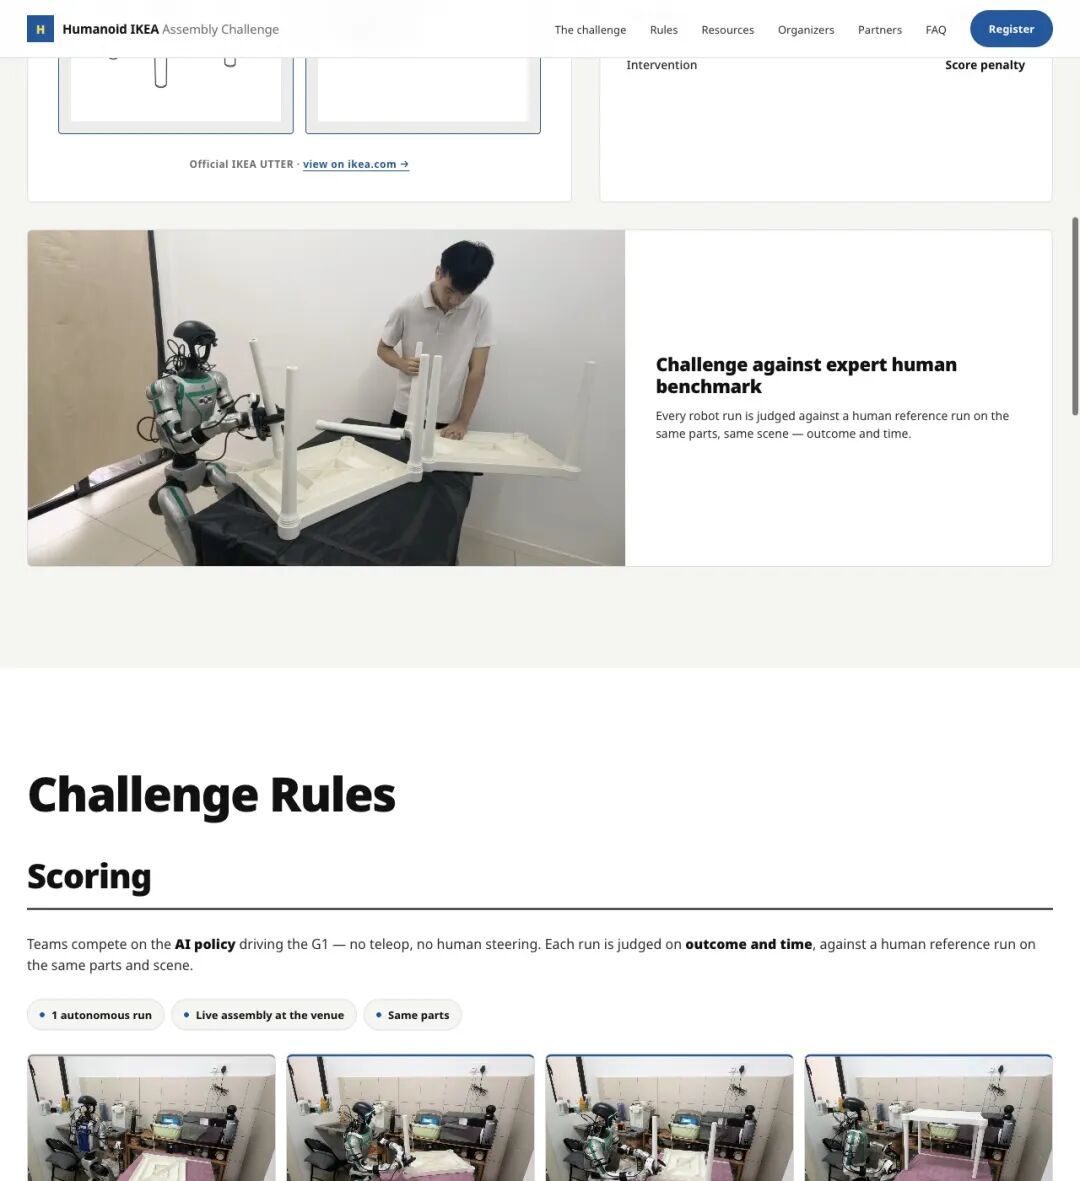
▲ 规则页展示了评分逻辑:成绩对照人类基准,按 outcome + time 综合评判
没有机器人也能参赛
这场挑战还有一个容易被忽略的设计:它在刻意降低硬件门槛。
很多机器人比赛的潜规则是——你得先买得起硬件。一台 Unitree G1 价格不菲,再加上调试和运维,中小团队根本玩不起。
但这次 organizers 提前释放了三样资源:
1.500+ 条全身遥操作数据:真机采集的 teleoperation episodes,直接用来训练 policy 2.高保真仿真环境:由 Lightwheel 提供,赛前可以无限次跑仿真 3.远程真机实验室:设在新加坡和深圳,参赛团队可以远程提交 policy,由主办方在真机上跑评测
"Three resources released before the event: a real-world dataset, a high-fidelity simulation environment, and remote-lab access..."
「赛前释放三项资源:真实世界数据集、高保真仿真环境,以及远程实验室权限……」
这意味着,比赛真正比的是谁的 AI policy 更强,跟硬件预算没关系。
一个纯算法团队,哪怕实验室里连一台 G1 都没有,也可以用仿真训练、远程评测的方式参赛。
这场比赛背后还有更大的棋
如果你以为这只是一次性的学术活动,那就低估了 BitRobot Foundation 的野心。
早在 2025 年 9 月,Robotics & Automation News 就报道过:BitRobot Foundation 推出了总额500 万美元的 BitRobot Grand Challenges Fund,灵感来源是当年推动自动驾驶革命的 DARPA Grand Challenge。
"Inspired by DARPA's Grand Challenge..."
「灵感来自 DARPA Grand Challenge……」
这个基金覆盖多个赛道:城市导航(Urban Navigation)、宜家家具组装(IKEA Furniture Assembly)、折纸灵巧性(Origami Dexterity)——每个赛道的最高奖金可达100 万美元。
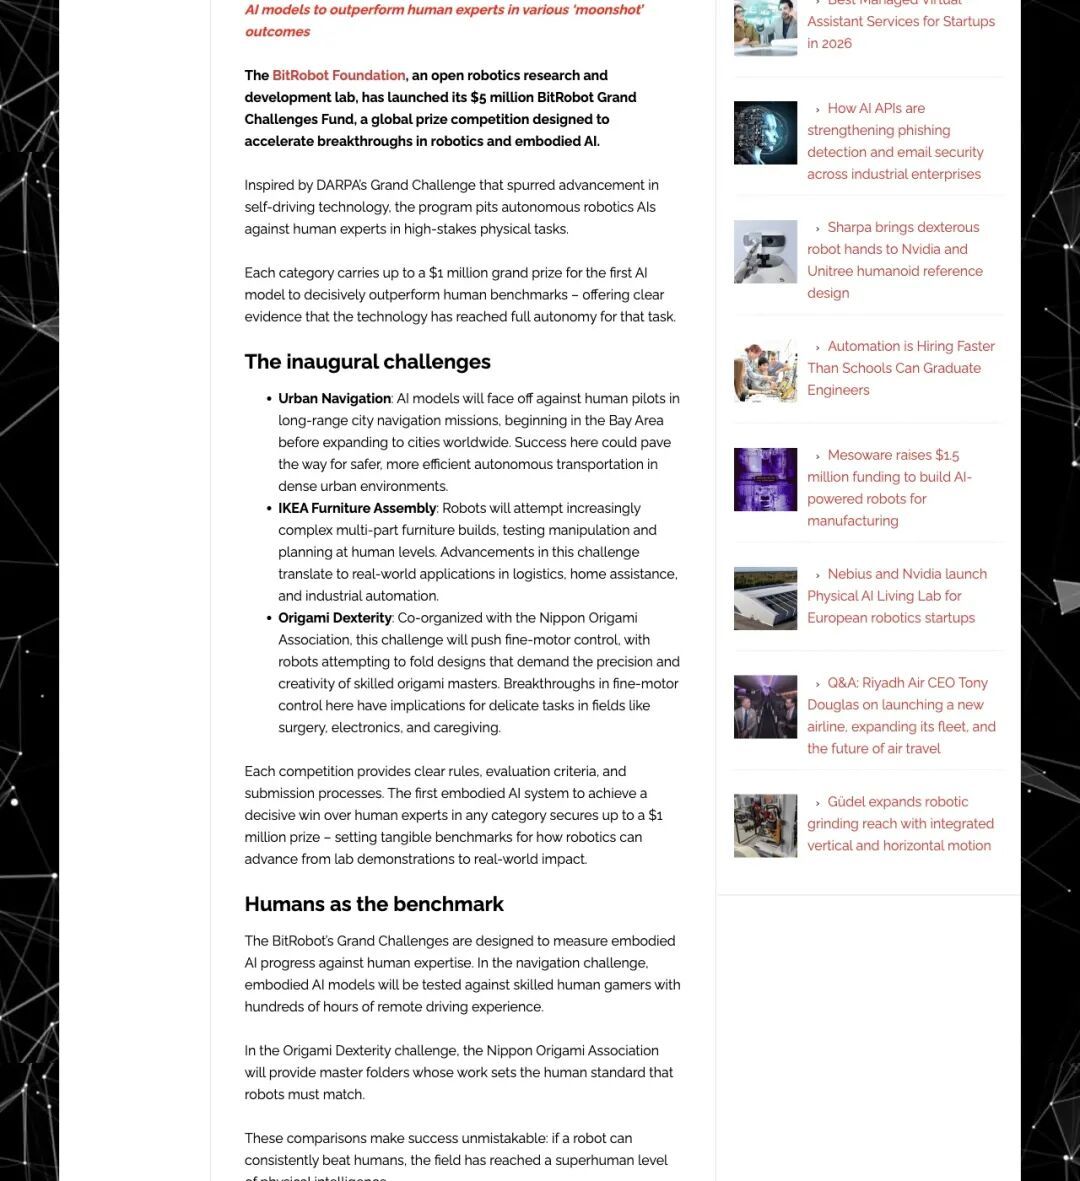
▲ Robotics & Automation News 报道 BitRobot Foundation 推出 500 万美元 Grand Challenges Fund
也就是说,这次 IROS 2026 的 IKEA Assembly Challenge 只是一个起点。BitRobot 的规划里,机器人要挑战的宜家家具会越来越复杂:
"IKEA Furniture Assembly: Robots will attempt increasingly complex multi-part furniture builds, testing manipulation and planning at human levels."
「宜家家具组装赛道:机器人将尝试越来越复杂的多部件家具搭建,测试达到人类水平的操作和规划能力。」
从 UTTER 儿童桌开始,到 KALLAX 书架、MALM 抽屉柜,甚至完整的 PAX 衣柜——这条路线图指向的终局是:机器人到底能不能完成人类家庭里最常见的组装任务?
这才是人形机器人真正该考的试
社区里也有人一针见血地指出了这个 challenge 的核心价值:
"This competition is a fantastic opportunity to showcase the real-world practical skills of humanoid robots..."
「这场比赛是展示人形机器人真实世界实用技能的绝佳机会……」
过去这些年,人形机器人行业有一个尴尬的困境:演示视频看着都很酷,但你永远不知道它到底有多少真实能力。
精心剪辑的 demo、最佳镜头的展示、只放成功案例的合集——这些视频能炸社交媒体,却没法回答一个根本问题:你的机器人,到底能在真实场景里独立完成多少事?
而"装一张宜家桌子"这个测试,天然具备三个优势:
足够直观——不需要任何背景知识,所有人都理解"装桌子"意味着什么。
足够标准化——同一款桌子、同一堆零件、同一个场地,变量被压到最低。
足够有区分度——从识别零件到装完成品,中间涉及感知、推理、协调、控制的全链路考验。
当然,这场比赛的边界也要看清楚:能装好一张 UTTER 儿童桌,距离"能干家务活"还有很远的距离。UTTER 桌没有螺丝、没有工具需求、零件数量极少——它测试的是最基本的双臂操作和空间推理能力,是机器人走向复杂家庭任务的第一道门槛,而非终点线。
但正是因为门槛设得够清晰,结果才有意义。
如果一台人形机器人连四条旋拧桌腿都装不上,那些 PPT 里"未来机器人走进千家万户"的故事,还有多少可信度?
这场比赛的答案,或许会让整个行业不太舒服。
— END —
原文链接: https://www.leiphone.com/category/private/XCQzk0stin32kz4o.html
