


*来源:具身栖息地
*
文章链接:https://mp\.weixin\.qq\.com/s/Gxs43BLixWXBRyAJeXpKHg
当世界模型开始生成越来越逼真的驾驶视频,一个更关键的问题正在浮现:
这些“想象出来的世界”,能否真正帮助自动驾驶系统做出更可靠、更安全的决策?
我们很高兴宣布,Grounded 4D Multimodal World Models for Autonomous Driving Decision Making 已被 CoRL 2026 正式接收为半天 Workshop,并现已公布完整 Call for Contributions。
Workshop 时间:2026 年 11 月 12 日
地点:JW Marriott Austin,Austin, Texas
形式:线下半天 Workshop
投稿系统开放:2026 年 8 月 15 日 12:00 UTC(北京时间 20:00)
投稿截止:2026 年 10 月 12 日 11:59 UTC(北京时间 19:59;即 10 月 11 日 23:59 AoE)
Workshop 网站:
https://arlo0o\.github\.io/Grounded\-Driving\-World\-Models\_Workshop/
OpenReview 投稿入口:
https://openreview\.net/group?id=robot\-learning\.org/CoRL/2026/Workshop/GroundedDrivingWMs
我们欢迎自动驾驶、机器人学习、世界模型、生成式仿真、4D occupancy、多模态感知、规划控制与安全评测等方向的研究者投稿,也欢迎尚处于探索阶段、但能够推动社区思考的新问题、新资源与负面结果。
为什么是“Grounded 4D Multimodal World Models”?
近两年,world models 正在成为机器人学习和自动驾驶的重要基础设施。从视频生成、3D/4D 场景生成,到仿真环境、策略学习和闭环评测,研究者开始尝试让模型在“想象的世界”中预测未来、模拟交互并验证行动后果。
但对真实自动驾驶系统而言,视觉上逼真只是起点。一个真正有用的 driving world model 还需要回答:
是否具有稳定、可解释的 4D 几何、语义与动态结构?
能否生成与真实多相机、LiDAR 和 sensor rig 一致的多模态观测?
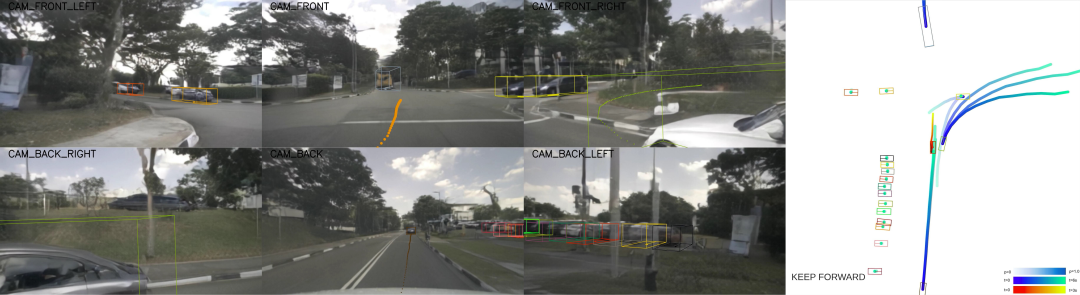
是否能服务规划、控制、策略学习与闭环安全评测,而不仅是离线展示?
能否可控生成长尾、对抗、反事实和 safety-critical scenarios?
评估标准应该只看 FID/FVD,还是更关注 planning utility、collision、drivable compliance 与 failure transfer?
本次 Workshop 希望推动一个清晰的转向:
从 world model can generate,走向 world model can support decision making。
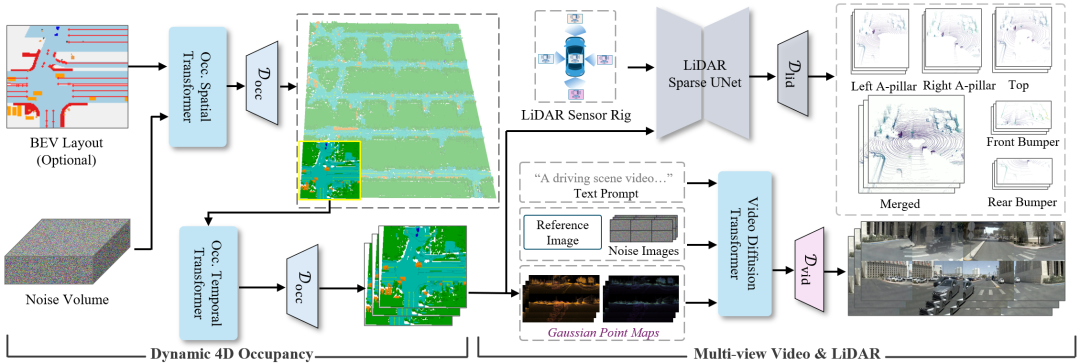
自动驾驶为世界模型提供了一个极具挑战、也极接近真实机器人决策的试验场。它要求模型同时理解和生成:
结构:4D occupancy、BEV、object states、道路拓扑与可行驶区域;
模态:multi-view cameras、LiDAR、语义、深度、轨迹与多传感器一致性;
交互:车辆、行人、骑行者与 ego vehicle 的时序行为;
决策:规划、控制、策略学习与 closed-loop evaluation;
安全:长尾、对抗、反事实场景与可复现的压力测试。
我们希望把自动驾驶、机器人学习、生成式建模、仿真、感知和安全评测社区连接起来,共同讨论什么样的数据、表示、模型和评估协议,才能让 4D 多模态世界模型真正走向现实决策。
Invited Speakers:来自互补研究赛道的专家视角
本次 Workshop 已确认邀请四位来自学术界与产业界的讲者,覆盖自动驾驶、世界模型、多模态基础模型、仿真、规划与安全评估等互补方向:
Hao Zhao|Tsinghua University
关注自动驾驶、机器人学习与世界模型,连接场景理解、仿真生成和决策闭环。
Hongyang Li|The University of Hong Kong
关注自动驾驶感知、开放世界理解、多模态基础模型与大规模数据生态。
Long Chen|Xiaomi
来自产业自动驾驶研发一线,关注大规模系统、感知决策栈与真实部署需求。
Wenhao Ding|NVIDIA Research
关注自动驾驶仿真、规划、生成式场景建模与安全评估。
这些互补视角将帮助 Workshop 不止展示新方法,也深入讨论方法在真实系统中的证据边界、评测标准和落地条件。
Call for Contributions:我们欢迎哪些投稿?
本次 Workshop 采用开放、轻量、非归档的贡献形式。投稿应使用 CoRL 2026 LaTeX 模板,主文 2–4 页;参考文献和可选 appendix 不计入页数。
欢迎以下类型:
Short paper:新方法、新实验或具有明确技术贡献的短论文;
Extended abstract:正在形成中的研究方向、初步发现或清晰的问题定义;
Benchmark or dataset report:数据集、评测协议、诊断工具或资源报告;
Resource or challenge proposal:基于代码、数据、预训练模型或评测套件的社区任务;
Position paper:关于表示、评估、部署、开放性或安全验证的观点文章;
Negative result:能够帮助社区识别无效假设、评测陷阱或失败模式的负面结果;
Early-stage idea:尚处早期,但可能启发新研究路线的想法与开放问题。
我们尤其欢迎以下主题:
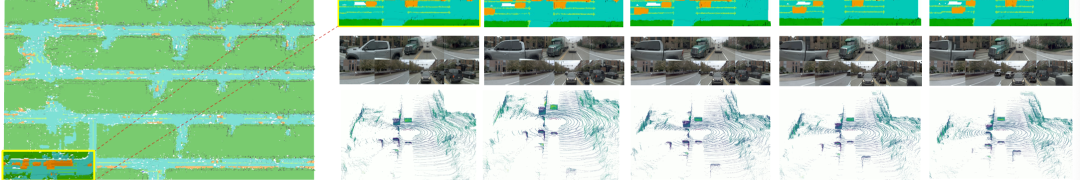
4D occupancy、BEV、object-centric、video、LiDAR 或 hybrid world models;
多模态与 sensor-realistic simulation;
面向 planning、policy learning 和 closed-loop evaluation 的 decision-aware generation;
长尾、对抗、反事实与 safety-critical scenario generation;
面向 planning utility、sim-to-real validity 和 failure transfer 的 benchmark 与 metric;
自动驾驶数据集、标注、扩展规律与 data curation;
开放代码、数据集、预训练模型与可复现评测资源。
投稿与评审政策:请在提交前确认
1. 双盲评审
投稿必须匿名。作者姓名、机构和任何能够直接识别身份的信息不得出现在论文中。
OpenReview 表单提供可选的 anonymous resource link,可用于分享匿名代码、数据、视频或项目页面。请同时检查 URL、账号名、仓库历史、文件元数据和页面内容,确保不会泄露作者身份。
2. 非归档 Workshop
本 Workshop 不出版 proceedings,接收论文不会进入 CoRL 或 PMLR 正式论文集。若工作同时涉及其他 venue,作者需自行确认并遵守对方政策;投稿不得已经被 CoRL 2026 主会接收或正式发表。
3. Poster 与 Spotlight
所有接收的 contribution 都将以 poster 形式展示。部分投稿会根据技术质量、Workshop 相关性、决策连接与社区价值,被邀请进行简短 spotlight talk。Spotlight 是选择性邀请,并非接收后的默认或保证环节。
4. PDF 是否公开由作者选择
这是非归档 Workshop。投稿时作者需要明确选择:
同意接收后的 PDF 在 OpenReview 公开;或
保持 PDF 私有,同时允许 Workshop 网站列出标题、作者及作者提供的公开链接。
接收并不意味着 PDF 会自动公开。
5. 线下展示预期
若论文接收,原则上至少一位作者应到 Austin 线下参会并展示 poster;如情况变化,请及时联系组织者。目前不承诺远程展示安排。
6. 请提前创建 OpenReview Profile
使用机构邮箱创建的 OpenReview profile 通常会自动激活;没有机构邮箱的新 profile 可能需要人工审核,最长可达两周。请勿等到截止日前才注册或补全合作者资料。
重要日期
以下投稿系统时间均以 UTC 为准:
投稿开放:2026 年 8 月 15 日 12:00 UTC
投稿截止:2026 年 10 月 12 日 11:59 UTC(10 月 11 日 23:59 AoE)
作者通知:2026 年 10 月 26 日
最终版本与 Poster 确认:2026 年 11 月 2 日
Spotlight 材料提交:2026 年 11 月 6 日
Workshop:2026 年 11 月 12 日
Open Resources:从可运行的代码、数据和评测问题出发
为了降低进入该方向的门槛,Workshop 网站整理了可选的 starter resources。参与者可以基于这些资源开展新任务,也可以比较、诊断或挑战其中的假设:
UniSceneV2 / NuPlan-Occ:
4D occupancy、multi-view video、LiDAR generation 与 planning-aware evaluation
https://github\.com/Arlo0o/UniScene\-Unified\-Occupancy\-centric\-Driving\-Scene\-Generation/tree/v2
Challenger / Adv-nuSc:
对抗驾驶视频生成与 safety-critical scenario stress testing
https://github\.com/Pixtella/Challenger
立即查看完整 CFP
Workshop Website
https://arlo0o\.github\.io/Grounded\-Driving\-World\-Models\_Workshop/
OpenReview Venue / Submission
https://openreview\.net/group?id=robot\-learning\.org/CoRL/2026/Workshop/GroundedDrivingWMs
CoRL 2026 Official Website(获取最新 LaTeX 模板)
如果你的研究正在思考以下任一问题——如何生成结构可信的 4D 世界、如何连接多模态仿真与规划控制、如何评估世界模型的决策价值、如何用长尾场景检验安全性、如何建设开放数据和可复现 benchmark——我们期待你的投稿。
让我们在 CoRL 2026 一起把问题从“生成得像不像”,推进到“是否真的帮助系统做出更好的决策”。
原文链接: https://www.leiphone.com/category/private/ebKLRY9nmg0jUmyK.html
