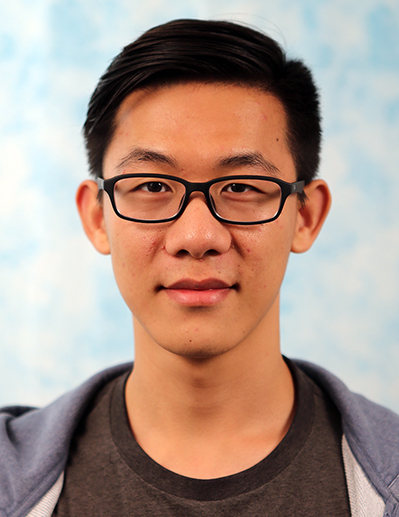
Hongbiao Zhu :哈尔滨工业大学(HIT)博士研究生,师从Weidong Wang教授。同时也是卡内基梅隆大学访问学者,目前在机器人研究所与 Ji Zhang开展机器人自主探索和源定位相关研究。曾参加DARPA Subterranean 挑战赛在Exolorer项目中排名第二。
Ji Zhang :系统科学家、Kaarta( CMU 的衍生公司)创始人和前任首席科学家,主要工作涉及利用范围、视觉和惯性传感将 3D 映射技术商业化。最近主要研究小型飞行器如何在复杂环境中高速飞行,并避开障碍物。研究方向涉及运动规划、多机器人规划与协调、感知与3D视觉识别、多传感器数据融合等。
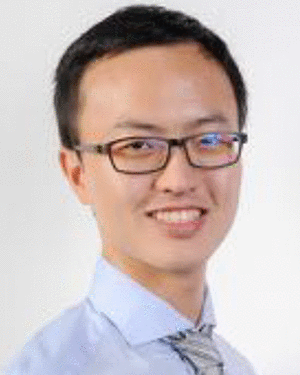
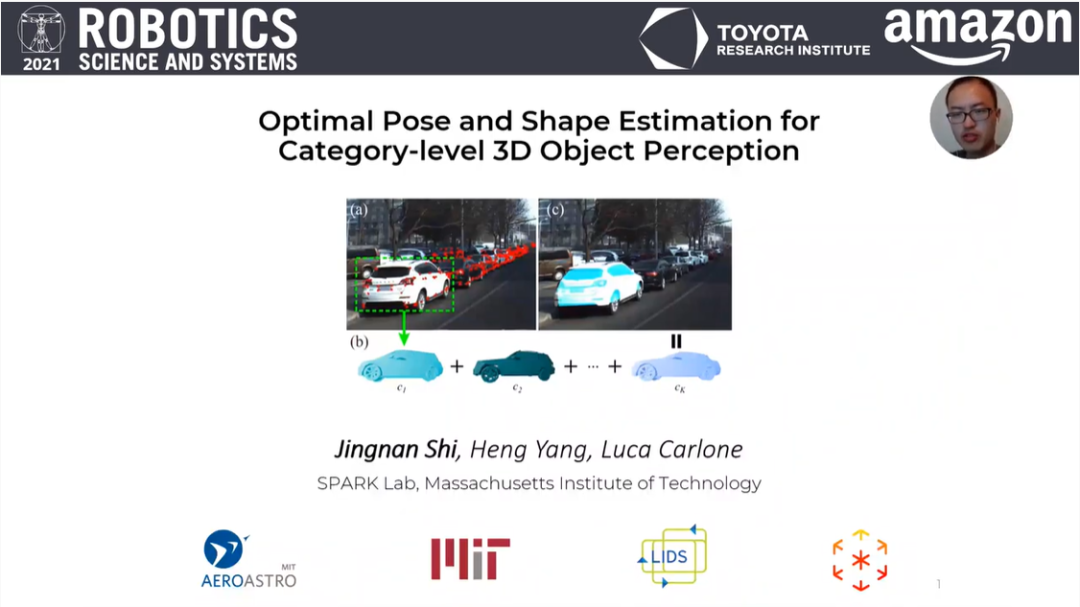
Heng Yang:麻省理工学院信息与决策系统实验室(LIDS)和机械工程系(MechE)在读博士生。目前与Carlone教授 在SPARK(传感,感知,自主性,机器人动力学)实验室开展有关机器人感知,计算机视觉和优化学习算法的研究。他希望通过在几何视觉、鲁棒估计和优化方面的应用经验来提高机器学习和人工智能的效率、鲁棒性、可解释性。
Shengkai Li:佐治亚理工学院物理学院博士生,主要研究兴趣包括软物质、活性物质、集体运动、统计力学、非平衡热力学
Baxi Chong:佐治亚理工学院物理学院博士生。
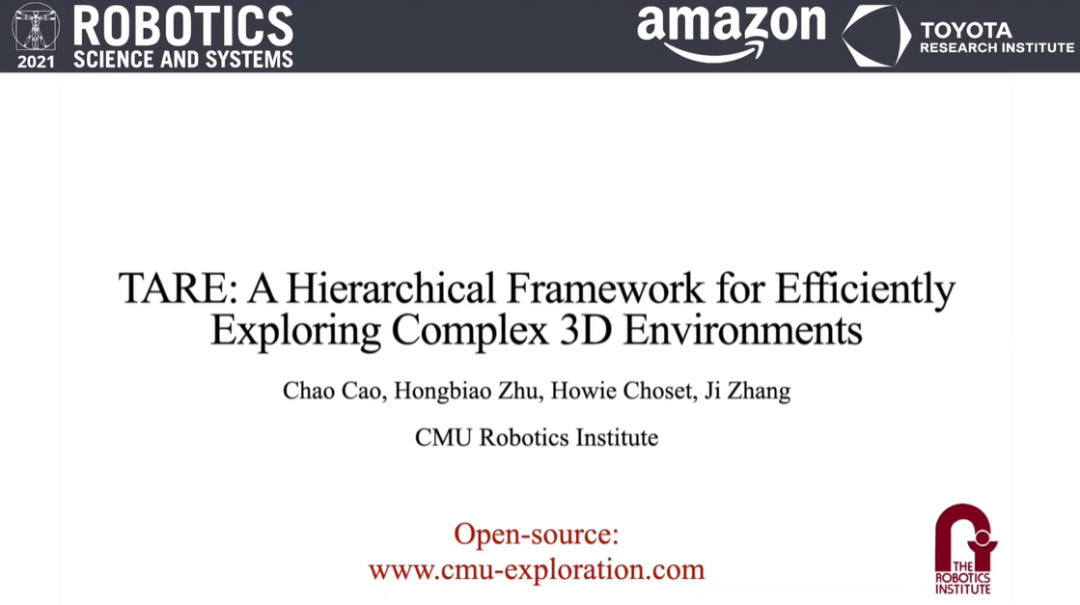
Youtube地址:https://www.youtube.com/watch?v=LVUSpNa2dac
论文地址:http://www.roboticsproceedings.org/rss17/p025.pdf
论文地址:http://www.roboticsproceedings.org/rss17/p031.pdf
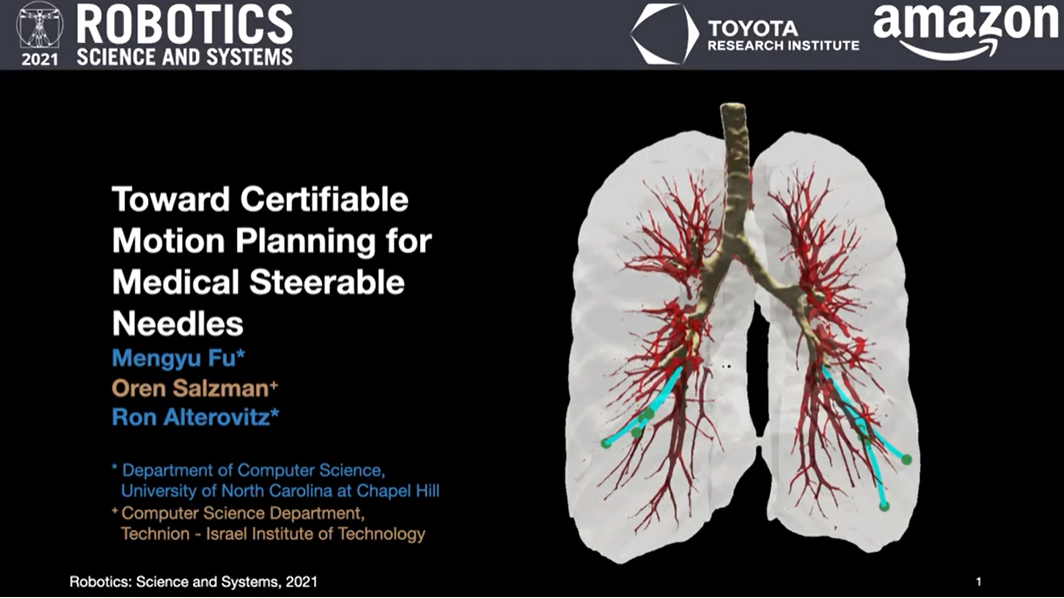
论文地址:http://www.roboticsproceedings.org/rss17/p067.pdf
论文地址:https://www.youtube.com/watch?v=GYHr-xndYMk
Youtube地址:http://www.roboticsproceedings.org/rss17/p081.pdf
Youtube地址:https://www.youtube.com/watch?v=K6DkUjVIG-Y
雷锋网雷锋网雷锋网