


来源:酷哇科技
原文链接:https://mp\.weixin\.qq\.com/s/mLe8FKnqBCKE8jdOUEwCLQ
如何让机器人在城市、工厂与家庭等复杂场景中稳定作业,并持续创造生产力价值?
除了具备认知世界的大脑,机器人必须能够在复杂的物理世界中稳定、高效的执行多样化移动操作(Loco-manipulation)任务 。
从精准抓取地面物体并完成投放,到负载重物在非结构化环境中通行,这些在人类看来并不复杂的任务,机器人却需要靠不断训练,去提高真实场景下的成功率。
这背后的核心技术难点在于:机械臂快速且大尺度的运动,会引入显著的时变扰动(time-varying disturbances) 。特别是结合了高机动性与地形适应能力的轮足 / 双足机器人,其固有的高阶倒立摆型态,操作导致质心移动,轮足会滚动保持平衡,底盘漂移(base drift)导致操作失败。
尽管近年来强化学习(RL)在具身智能领域发展迅速,但现有的全身控制(Whole-Body Control, WBC)框架通常在统一的公式下联合优化底盘和机械臂的运动 。这种方法往往依赖于针对特定任务设计的启发式目标或约束,导致其在应对多样化泛化任务时能力受限 。
为解决这一痛点,酷哇科技(Coowa)研究团队基于轮足 / 双足机器人本体,提出了一种基于学习的解耦移动操作(Decoupled Loco-Manipulation,DeLM)训练框架,该框架将复杂的整机动态耦合转化为“协同稳定”,为机器人在真实场景中执行多样化任务,提供了可落地部署的工程化方案。
目前,该论文已入选机器人领域国际顶级学术会议 IROS 2026(IEEE/RSJ International Conference on Intelligent Robots and Systems ),相关工作已经开源:
论文题目:
DeLM: A Decoupled Training Framework for Wheel-Legged Bipedal Robots to Perform Loco-Manipulation Tasks Stably
项目主页:
https://wanghao0922\.github\.io/assets/files/IROS26\_1345\_MS\.pdf

PART 01
解耦设计:
构建高鲁棒性的通用指令跟踪基座
在具身智能的移动操作领域,以往研究大多采用全身控制(Whole-Body Control,WBC)框架,将机械臂和移动底盘视为一个整体,在统一的优化目标下联合求解。
问题是这种框架往往针对特定场景单独设计,换一个任务就要重新调整目标、奖励和约束,缺乏泛化性。而且 WBC 也很难迁移至轮腿双足机器人,因为滚动接触和欠驱动动力学,让其底盘对机械臂扰动的敏感度呈指数级上升。
DeLM 的核心突破是,将轮足机器人移动和操作解耦设计:下肢(底盘)只负责一件事,成为一个稳定鲁棒的指令跟踪移动底座。无论机械臂如何运动,底盘都保持平衡、不漂移、不扭转。上肢(机械臂)则独立运行,可以由人类遥操作,也可以接入现有的VLA、世界模型。
具体实现上,DeLM 将上肢运动跟踪与下肢策略学习拆为两条并行流程,二者不再共享统一的优化目标,从而在训练层面实现解耦。
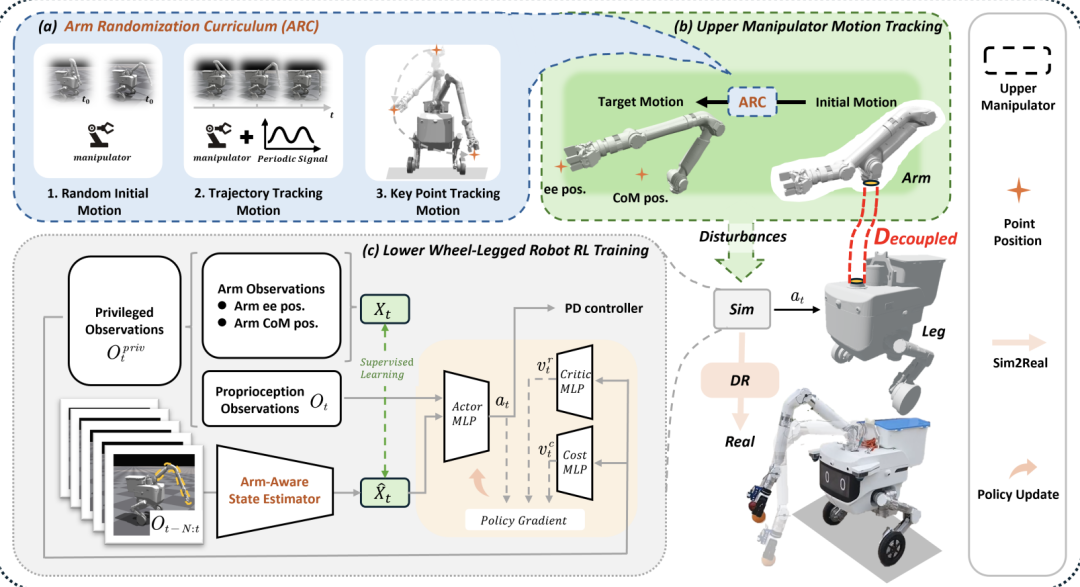
DeLM 框架概述 a+b 机械臂操作任务训练流程,c 底盘运动任务强化学习训练框架。
这种解耦能带来两个显著优势:
1. 底盘策略一次训练,可适配多样任务。 它不需要知道机械臂此刻是在抓瓶子还是搬箱子,只需要感知臂部运动带来的动力学变化,并尽力保持稳定。
2. 机械臂操作算法即插即用。当底盘足够稳定,意味着机器人可以无缝接入世界模型、人类遥操作、VLA 大模型或其他端到端操作算法,而不必为每一种新任务重新训练全身策略。

PART 02
ARC 仿真建模,
“注入”真实时变扰动
在解耦思路下,训练高鲁棒性底盘策略的关键在于:如何在仿真环境中提供充分且符合物理规律的扰动激励 。
简单的域随机化噪声无法准确模拟机械臂运动产生的惯性耦合变化 。因此,DeLM 引入了机械臂随机化课程学习(Arm Randomization Curriculum, ARC) 。
ARC没有去逐帧模拟无法穷举的机械臂动作,而是生成了三类结构化的运动模式:包括随机初始姿态RIM,轨迹跟踪运动TTM,和关键点跟踪运动KTM,将其按照一定比例分配到仿真环境中,以此覆盖现实中各种真实机械臂运动变化对底盘的时序扰动影响。
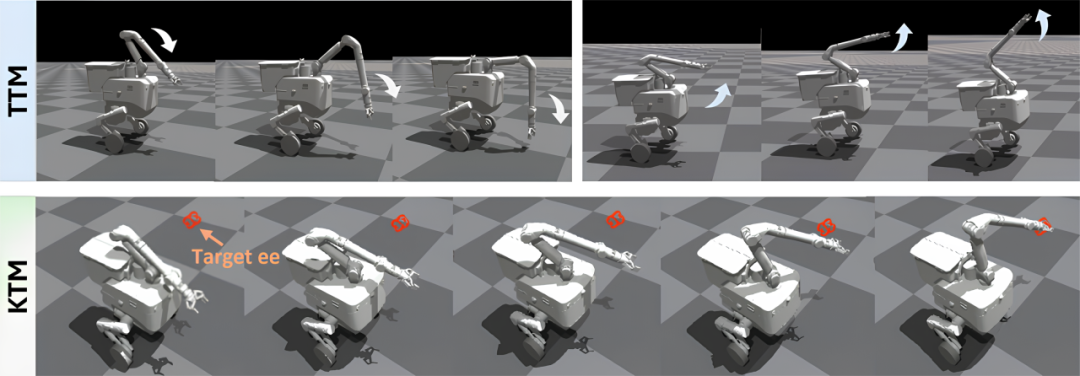
ARC 示意图 TTM(上)生成随机化的连续关节空间轨迹;KTM(下)在任务空间中给定末端执行器目标点(红点),并将其映射为关节构型。
通过在训练中注入这些真实的时变操作扰动,底层策略能够学习预期并补偿手臂引起的动力学变化 。消融实验表明,去除 ARC 模块后,底盘漂移距离显著增大——在 TTM 和 KTM 模式下分别增加了 54.3% 和 36.3%。

PART 03
AASE 状态预估,
赋予底盘动态预判能力
在训练阶段,ARC依靠充足的扰动激励解决了训练输入的问题,但在执行阶段,底盘仅依靠局部的机械臂关节角度测量值,并不足以捕捉导致强动态耦合的关键姿态变化 。
为实现底盘对机械臂状态的主动预判,DeLM 提出了机械臂感知状态估计器(Arm-Aware State Estimator, AASE)。该模块通过短时域观测历史,显式地预测两个与稳定性紧密相关的潜变量 :
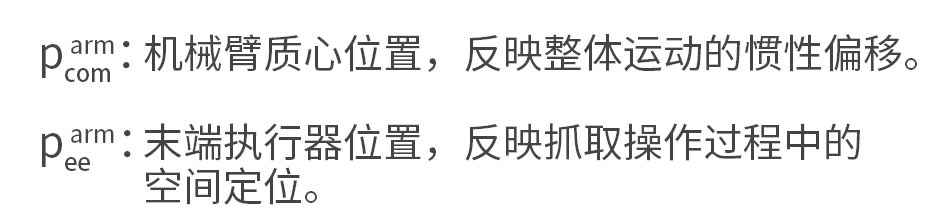
实验数据进一步证明了预判机制的必要性:去除 AASE 后,策略无法充分补偿动静耦合,导致即使机器人在名义上静止时,也会出现系统性的偏航漂移与残余位移 。在目标跟踪(KTM)场景下,搭载 AASE 的末端执行器误差 仅为 0.176,较 WBC 基线(0.208)实现了显著提升 。

PART 04
实验结果:
打通从仿真到真机的可靠性闭环
酷哇团队在仿真与真实环境中对 DeLM 进行了系统验证,结果对比三种benchmark,在稳定性、运动跟踪精度和真实抓取成功率上均取得领先。
仿真:稳定性大幅领先
相较于传统的全身控制(WBC)基线,DeLM 在“底盘距离漂移”这一核心稳定性指标上,在 TTM 和 KTM 两种运动模式下分别降低了 44.1% 和 49.3%。同时,在俯仰姿态偏差、俯仰角速度波动、航向偏差等多项指标上,均取得最优表现,体现出极小的振荡与偏航漂移。
真实环境部署:复杂任务成功率显著提升
在室内外共进行 40 次抓取测试中,搭载 DeLM 策略的机器人表现出极高的可靠性:
• 人工遥操作模式: 成功率达到 95%(38/40),基线为 80% 。
• VLA自主抓取模式:成功率达到 85%(34/40),基线为 65% 。
其中,VLA 自主抓取模式接入了微调后的 GR00T N1 大模型,由机载 GPU 实时推理完成。两种模式共享同一套学习到的底盘策略,相比基线分别带来约 20%—25% 的成功率提升。
而失败主要来自两种情况:累积的准静态底盘漂移,以及高频底盘振荡——二者都会在抓取的瞬间造成末端的残余错位。DeLM 正是从源头上抑制了这两类问题。
上述数据共同说明:DeLM 不只是仿真里的方法,而是能真正落到实体机器人上、在室内外多样化场景中稳定工作的解决方案。

PART 05
商业与战略价值:
以通用基座支撑多形态机器人规模化落地
回到最初的问题:一台装有机械臂的机器人,要进入真实的城市、工厂与家庭创造价值。除了拥有聪明的大脑,它必须也要具备一个稳定、安全、且能自适应任务变化的“移动基座”。
而 DeLM 解决的,正是物理AI走向真实场景的最基本要求:稳定性。
DeLM 将对扰动最为敏感的轮足机器人作为验证平台,证明了该架构在极端不稳定条件下的控制上限。这种强大的通用能力,意味着 DeLM 不仅适用于轮足形态,更具备向四足机器狗、双足人形机器人等广泛本体形态高效迁移的潜力。
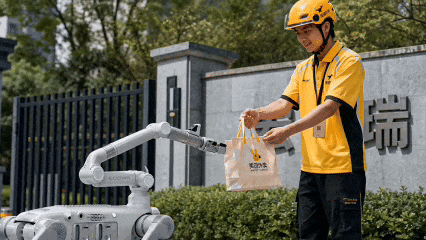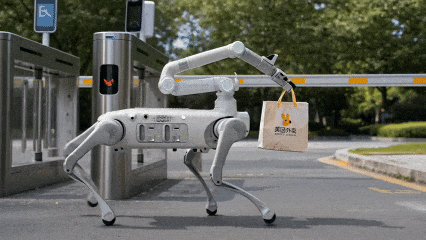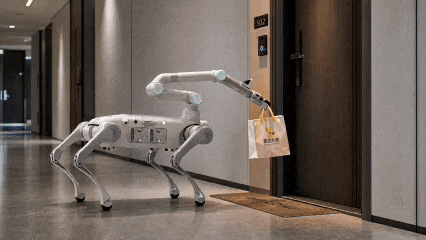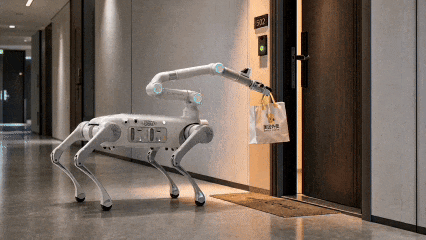
同时对于酷哇而言,DeLM 架构的提出,也极大降低了针对不同硬件和任务场景反复进行联合调参的工程成本。一个高度稳定、可复用的底层移动基座,能够稳定支撑机器人在市政环卫、末端配送、物业服务等多个城市场景中的协同作业。
结语
从城市街道到工厂车间,从轮式底盘到四足与人形,酷哇以统一世界模型驱动多形态本体,让机器人与美好生活共进。DeLM 解耦架构的提出,不仅为多形态机器人夯实了极具鲁棒性的通用运动底座,更与 CooWAIM世界模型形成了从“顶层认知”到“底层控制”的完整技术闭环。
具身智能的规模化落地,必须建立在极高的工程确定性之上。未来,酷哇科技将持续以 CooWAM技术体系为核心支撑,依托“一脑多态”的工程架构,推动实体机器人在市政环卫、末端物流等广泛的城市服务场景中,将作业稳定性转化为确定的商业生产力,全面加速具身智能的大规模、经营性落地。
原文链接: https://www.leiphone.com/category/private/z7bjXtBeuHLJ2UMh.html
