


来源:地瓜机器人
文章链接:https://mp\.weixin\.qq\.com/s/OkUH5U5R9JvcR\-wP\_bT\_JQ
近日,机器人学习领域顶级会议CoRL 2026公布录用结果。CoRL(Conference on Robot Learning)是机器人学习方向最具影响力的国际会议之一,每年收录的研究成果在学术界和工业界都备受关注。地瓜机器人算法团队两篇研究成果同时中稿,这两项成果分别由地瓜机器人算法团队与上海交通大学、华中科技大学联合完成。
在具身智能从实验室走向真实场景的关键时期,算法团队选择直面VLA(Vision-Language-Action)模型落地中最棘手的两个问题:接触丰富的精细操作与长程任务的决策一致性。
UniVTAC和MotionVLA两项工作,分别从触觉感知和运动时序建模两个维度,提供了可复用的解决方案。目前两篇论文已全部公开。
UniVTAC:https://arxiv\.org/abs/2602\.10093
MotionVLA:https://arxiv\.org/abs/2606\.08288
一、UniVTAC:用仿真合成破解触觉数据稀缺
插接、装配、抽拔这类任务,仅靠视觉很难做稳。触觉反馈是完成接触密集操作的必经之路,但真机触觉数据采集成本高、效率低,不同传感器形态各异,也缺乏统一的评测标准。
UniVTAC是地瓜机器人算法团队与上海交通大学合作完成的成果,其思路是用仿真合成数据来弥补真实数据的不足。团队基于TacEx框架构建了一套统一视触觉数据合成平台,集成了GelSight Mini、ViTai GF225、Xense WS三种主流触觉传感器,能够规模化生成带有物理真值的接触交互数据。
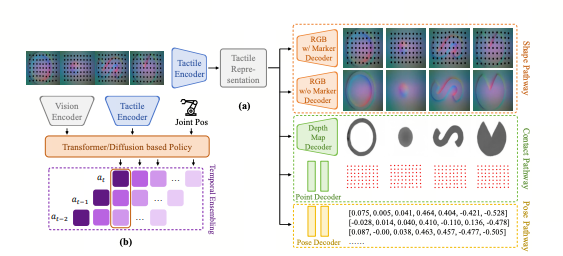
图1:UniVTAC Encoder框架及其在策略学习中的集成
在这个平台基础上,算法团队提出了UniVTAC Encoder。其设计思路不是简单地训练一个通用编码器,而是通过多通路表示学习框架,让模型从原始触觉观测中分别解耦三种物理属性:形状感知(区分物体外观与传感器伪影)、接触感知(通过表面变形和剪切引起的标记位移建模交互力学)、位姿感知(将触觉信号锚定在外部度量空间中)。这种设计使得仿真中学到的触觉表征能够真正泛化到真实场景。
同时,团队发布了UniVTAC Benchmark,包含八项代表性任务:位姿推理类(Lift Bottle、Lift Can、Put Bottle in Shelf)、形状感知类(Grasp Classify)、接触交互类(Insert Hole、Insert Tube、Insert HDMI、Pull Out Key),为触觉驱动的策略评估提供了统一标尺。
实验数据上,在UniVTAC Benchmark中,无触觉的ACT基线平均成功率为30.9%,接入UniVTAC Encoder后提升至48.0%,绝对提升17.1个百分点。迁移至真实机器人场景后,任务成功率再提升25%。
**
**
二、MotionVLA:用运动记忆替代帧记忆
*长程操作的另一个问题是消歧。VLA模型常用堆叠历史帧、深度图或4D特征来消除歧义,但一个反直觉的现象是:时空证据堆得越多,动作反而越不稳定——漂移、抖动、路径碎片化。*
问题的根源在于,当注入的时空证据在几何上不一致时,模型记住了过去“看到了什么”,却没能理解过去“经历了怎样的运动”。
MotionVLA是地瓜机器人算法团队与华中科技大学合作完成的工作,其方案是不再把历史帧当作离散的记忆片段,而是将过去一段视频显式建模为时间连续的轨迹场。具体来说,团队使用预训练的轨迹提取器(TraceAnything)处理头部相机图像序列,将每个像素表示为连续时间3D轨迹函数。
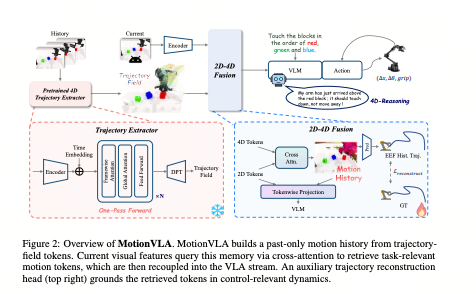
图2:MotionVLA整体框架
这段“过去运动历史”被设计成可查询的,当前视觉token通过交叉注意力从中检索与当前任务最相关的运动证据,再在轨迹监督下重新耦合回VLA决策流。
整个流程可以概括为“Decouple-then-Recouple”:先构建一个严格仅包含过去帧的运动历史池(明确排除当前帧),然后用当前观测去查询,最后将检索到的运动信息回嵌到策略生成中。
在RoboTwin2.0和LIBERO两个仿真基准上的实验表明,这种运动一致的记忆方式比简单堆叠历史帧或4D token效果更好,长程操作更稳,动作更平滑、更直接。团队也在Agilex Piper真实机器人上进行了初步验证。
论文也坦诚指出了方法的局限:在当前观测已经足够明确的场景下,引入运动历史可能中性甚至略有负面影响;冻结的轨迹提取器在遮挡、快速运动或纹理缺失情况下可能失败;真机实验目前仍是初步的,覆盖任务有限。
原文链接: https://www.leiphone.com/category/private/dXxaJz6WPZmaf9nY.html
