


作者 | 李一鸣
编辑 | 杨怡
抓取是人类和物体最基础的交互方式,机器人和物体之间的关系也是一样。然而,让机器人具有比肩人类的抓取能力并非易事,尤其是杂乱场景下对通用物体的抓取能力,该方向的研究也引起了学术界和工业界的广泛关注。
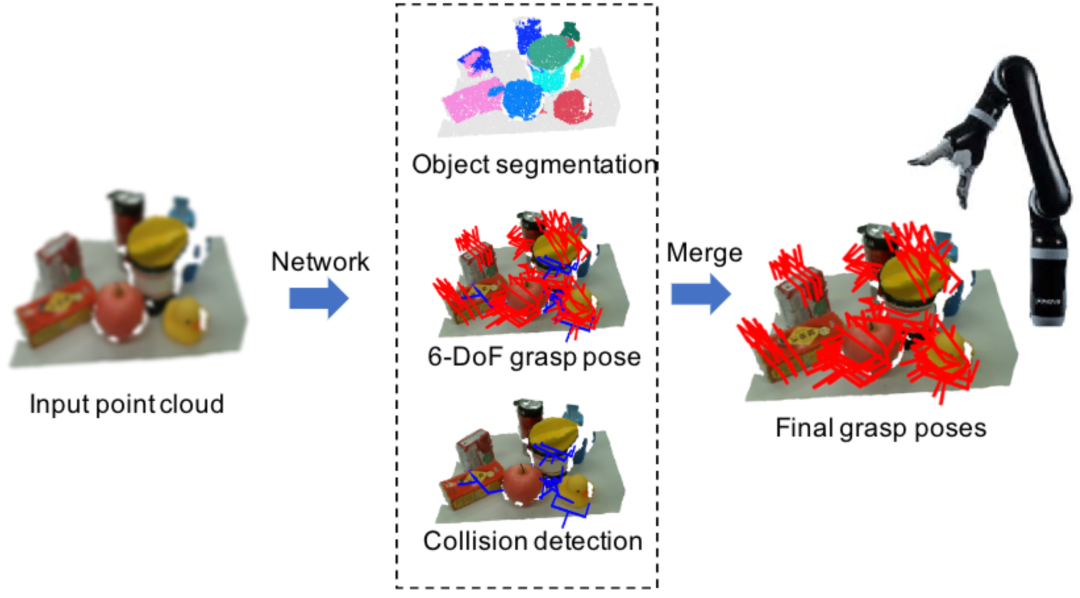
就整理桌面而言,机器人看到杂乱的桌面场景,需要确认待抓取的物体,估计准确的抓取姿态,进行无碰撞的抓取规划并最终执行,是一项非常具有挑战性的任务。
https://arxiv\.org/abs/2108\.02425
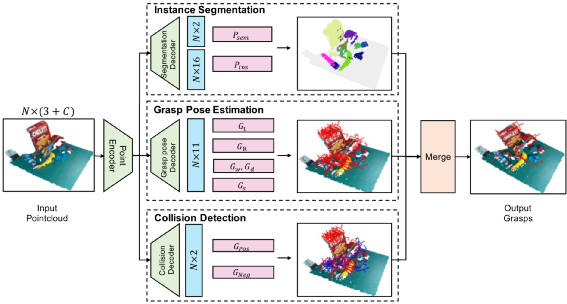
机器人抓取物体的通常做法是从视觉角度出发,对目标物体进行检测、识别和定位,然后将机械臂移动到目标位置实施抓取。然而,由于物体的形状、类别具有不确定性,该做法往往只适用于已知的物体的抓取,缺乏一定的通用性。此外,物体在实际场景的摆放经常具有一定的杂乱性,在实际抓取过程中,还需要考虑机器人的运动规划及控制等问题。
雷锋网雷锋网雷锋网
[
](https://vip.yanxishe.com/?from=leiphonearticle)
原文链接: https://www.leiphone.com/category/academic/Nqtga1xqC8COGcyQ.html
Loading...
TS
