


来源:具身智能之心
原文链接:https://mp\.weixin\.qq\.com/s/5CKGe7oOEknDUsnx1TzCrw
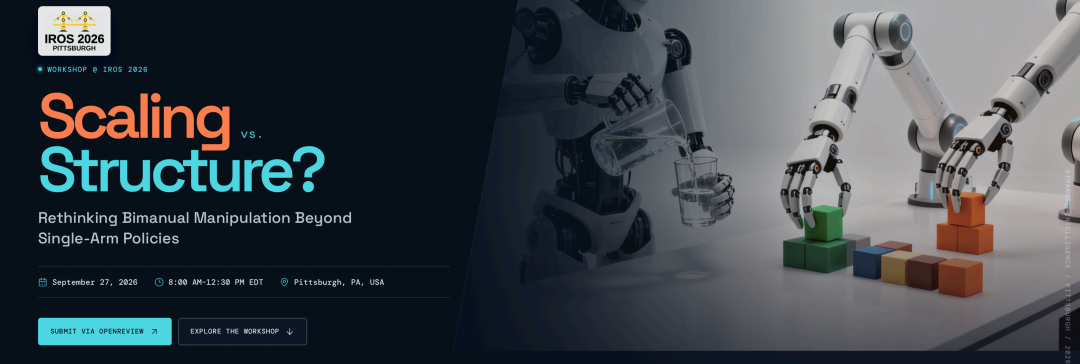
2026年9月27日,IROS 2026 Workshop——Scaling vs. Structure? Rethinking Bimanual Manipulation Beyond Single-Arm Policies将在美国匹兹堡举⾏。
近年来,大规模遥操作数据、仿真、人类视频、基础策略和视觉—语言—动作模型,持续推动机器⼈操作能力的发展。随着研究从单臂操作进⼀步走向双臂协作,⼀个重要议题也逐渐显现:
双臂机器人学习应当如何同时利用数据与模型的规模效应,以及双臂系统自身的协调结构?
来自启元机器人、北京大学、MIT、加州大学伯克利分校、英伟达、Neuromeka、NUS等的研究员在顶级机器人会议IROS发起围绕Scaling与Structure两个视角的Workshop和Challenge,讨论双臂机器人学习中的数据、模型、协作机制、规划控制和评测问题,评选出最佳论文和优秀论文、以及竞赛冠亚季军。
目前,Workshop论文征集已经开放。Short Paper和Extended Abstract均可投稿,欢迎进行中或已经完成的研究工作。优秀论文将获得总额2500美元的奖项。
Workshop核心信息
时间:2026年9⽉27日,8:00 AM–12:30 PM EDT
地点:美国匹兹堡,IROS 2026会场
论文投稿截止:2026年8月24日,11:59 PM AOE
本次Workshop还同步推出独立挑战赛:Real-World Household Bimanual Manipulation Challenge。
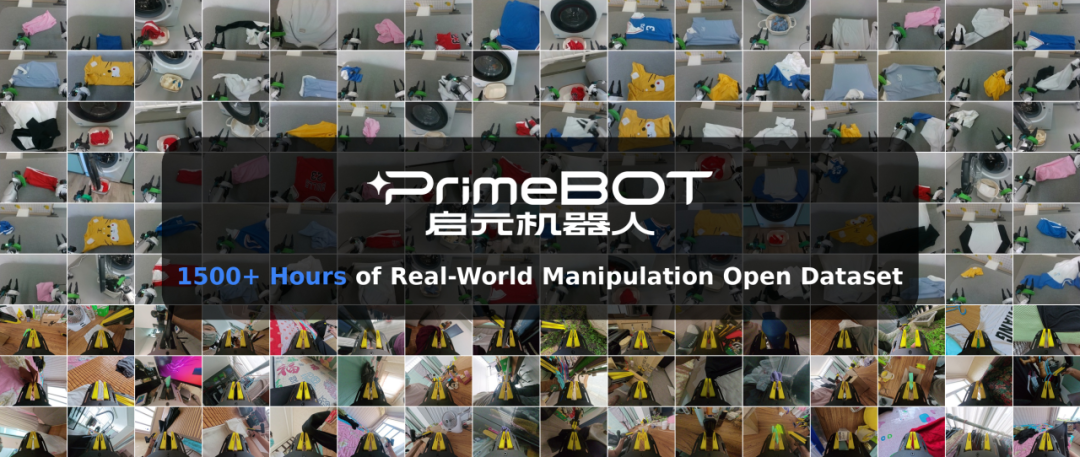
Challenge由启元机器人设计并赞助,将开放1500+小时真实机器人遥操作数据与UMI数据。参赛者可以基于这些数据训练双臂操作策略,竞赛总奖金为3000美元。
Challenge核心信息
内容:使用真实机器⼈遥操作数据与UMI数据训练双臂操作策略
线上评测开放:2026年8月25日,11:59 PM AOE
真机评测开放:2026年9月11日,11:59 PM AOE
01.
双臂机器人学习的两个重要维度
单臂机器人学习已经在数据采集、模仿学习、强化学习和基础模型等方向形成了丰富的技术积累。这些进展也为双臂操作提供了重要基础。
从Scaling的视角出发,更大规模、更多样的数据有望覆盖不同任务、物体、场景和机器人本体。结合基础策略与VLA模型,机器人可以从遥操作、仿真和⼈类示范中学习可迁移的双臂技能。
与此同时,双臂系统也具有自身的结构特征。在许多任务中,两只机械臂需要共享工作空间和物理约束,并围绕共同目标进行角色分配、时序协调、接触交互和运动规划。对这些关系进行显式建模,也为提升双臂操作的效率、稳定性和泛化能力提供了另⼀条重要路径。
因此,Scaling与Structure不是简单的二选一:
数据和模型规模可以帮助系统学习更丰富的行为模式;
协调结构可以为双臂交互提供合适的表示与归纳偏置;
二者结合,则有望进⼀步支持复杂、长时序和跨本体的双臂操作。
本次Workshop将围绕Scaling与Structure两个互补视角,探讨它们在不同任务与系统中的作用,以及二者的融合路径。
02.
三类重点议题
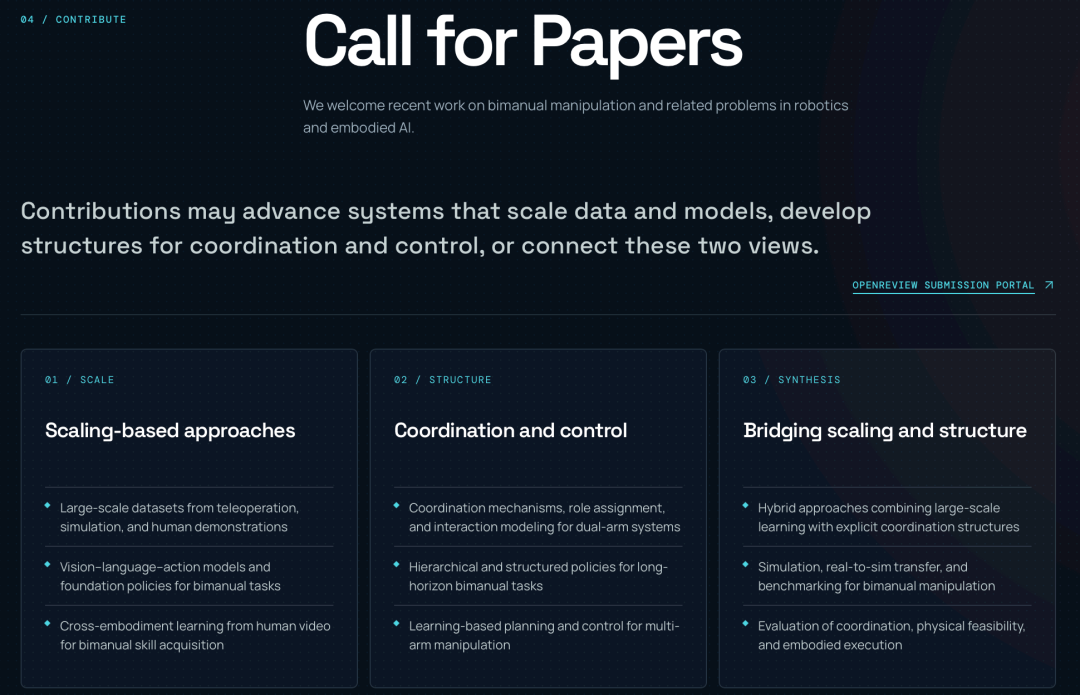
本次Workshop欢迎双臂操作、机器人学习及具身智能相关研究投稿,重点关注但不限于以下三个方向。
⽅向一:Scaling-based Approaches
来自遥操作、仿真和人类示范的大规模双臂数据;
面向双臂任务的VLA模型和Foundation Policy;
利用人类视频进行跨本体双臂技能学习;
⽅向二:Coordination and Control
双臂协调机制、角色分配和交互建模;
面向长时序双臂任务的层级化与结构化策略;
多机械臂的学习式规划与控制;
⽅向三:Bridging Scaling and Structure
将大规模学习与显式协调结构结合的混合方法;
双臂操作的仿真、Real-to-Sim与Sim-to-Real;
对协调能力、物理可行性和具身执行效果的评测与基准。
无论工作更偏向数据、基础模型、模仿学习、强化学习、规划控制、真实机器⼈系统还是基准评测,只要能够帮助理解和推进双臂机器人学习,都欢迎投稿参与讨论。
03.
五位嘉宾,共议双臂智能
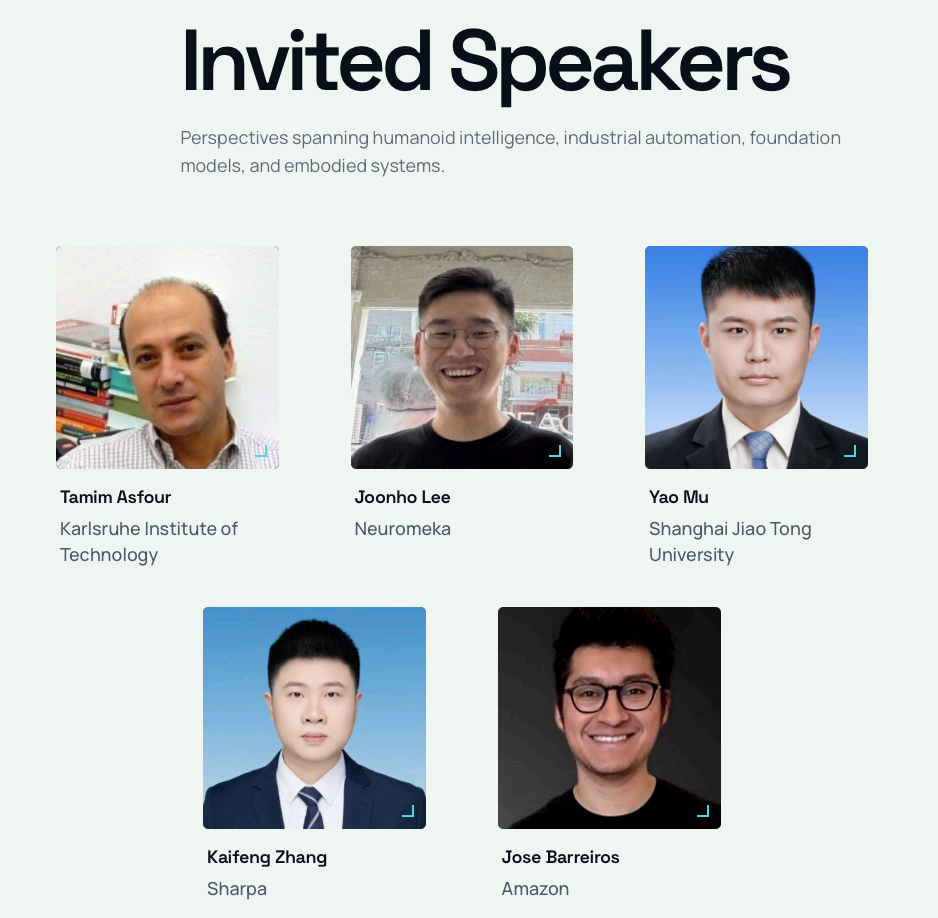
Workshop官网目前公布的Invited Speakers包括:
Tamim Asfour,Karlsruhe Institute of Technology
Yao Mu,Shanghai Jiao Tong University
Joonho Lee,Neuromeka
Kaifeng Zhang,Sharpa
Jose Barreiros,Amazon
嘉宾的研究和实践背景覆盖人形机器人、双臂操作、工业自动化、基础模型与真实具身系统,将从学术研究和产业实践等不同角度分享对双臂机器⼈学习的理解。
04.
投稿与奖项:4页论文、Spotlight展示
及2500美元奖金
本次Workshop接受Short Paper和Extended Abstract,欢迎介绍进行中或已经完成的研究工作。所有接收论文均将以Poster形式展示,其中部分优秀工作将入选Spotlight Talk。详细投稿要求请参见Workshop官网。
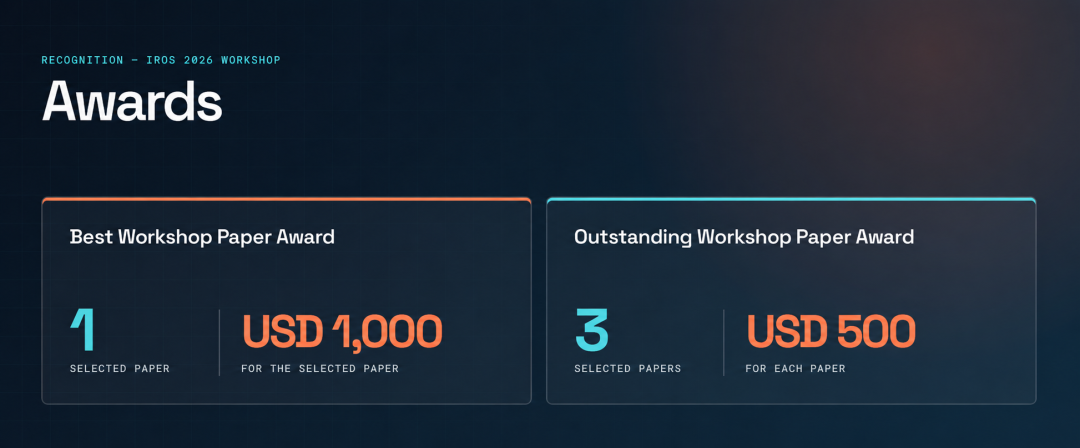
为鼓励高质量研究和开放交流,本次Workshop设置以下论文奖项:
Best Workshop Paper Award:1篇,奖金1000美元;
Outstanding Workshop Paper Award:3篇,每篇奖金500美元。
论文奖项由启元机器人赞助,总奖金达到2500美元。
重要时间节点
论文投稿截止:2026年8月24日,11:59 PM AOE
录用结果通知:2026年9月6日,11:59 PM AOE
05.
Challenge: 海量真实机器人数据、UMI数据,打造最强策略,赢取3000 美元奖金
本次Workshop还设置了⼀个独立的挑战赛,聚焦于双臂机器人策略的训练与真实场景评测。参赛者将基于大规模真实机器人数据开发自己的操作策略,并通过线上评测与线下真机测试展开竞争。
Challenge由启元机器人团队设计并赞助,将开放1500+小时的真实机器人遥操作数据与UMI数据,覆盖多种家庭场景下的双臂操作任务。其中UMI数据由上海朗智格机器人科技有限公司(crobotia.com)共同赞助。
参赛者可以⾃主设计数据筛选与配比方式、模型架构及训练方案,充分探索不同数据来源和训练策略对机器⼈操作性能的影响。
06.
评测方式:线上初筛与线下真机测试
Challenge采用“线上评测 + 线下真机评测”的两阶段机制:
1. 参赛者首先在线上提交训练完成的模型,由统⼀评测平台进行测试。
2. 根据线上评测结果,主办方将择优选出不超过5个表现突出的参赛模型。
3. 入选模型将进入由启元机器人统⼀组织的线下真机评测,在真实机器人与家庭环境中完成部署测试。
最终排名将综合线上评测成绩与最终真机评测成绩共同确定。
线下真机评测场景
线下评测围绕真实家庭环境中的衣物处理与洗衣机操作展开,任务范围如下:
打开洗衣机门:使用夹爪将洗衣机门完全打开。
将衣物放入洗衣机:将两件衣物放入洗衣机。
关闭洗衣机门:使用夹爪将洗衣机门完全关紧。
折叠衣物:将衣物展开并整齐折叠。
奖项设置
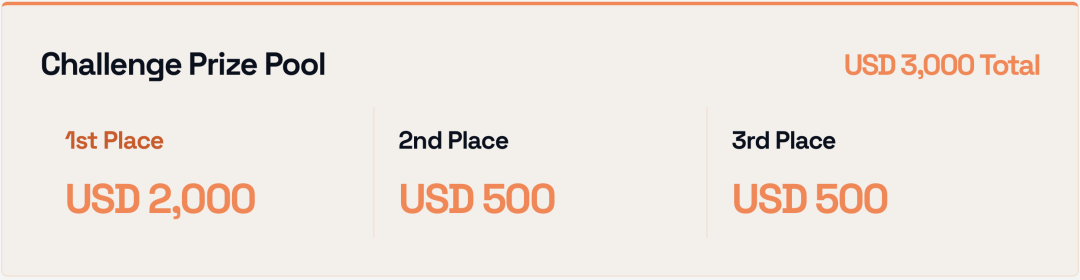
Challenge奖金总额为3000美元:
第一名:2000美元
第二名:500美元
第三名:500美元
Challenge重要时间节点
完整数据集开放:2026年8月11日,11:59 PM AOE
线上测评开放:2026年8月25日,11:59 PM AOE
第一轮真机测评:2026年9月11日,11:59 PM AOE
最终真机评测:2026年9月21日,11:59 PM AOE
07.
跨学术界与工业界的组织团队
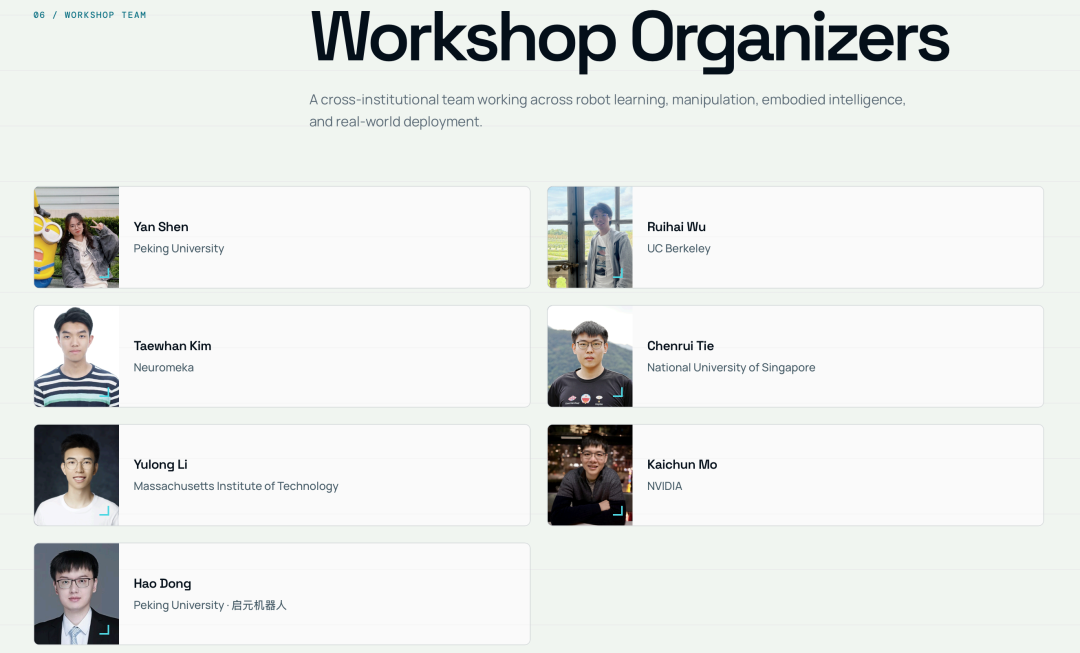
本次Workshop由来自北京大学、UC Berkeley、Neuromeka、NUS、MIT、NVIDIA及启元机器人的研究者共同组织。
组织团队研究方向覆盖机器人学习、双臂操作、具身智能、三维感知、基础模型与真实机器⼈部署,希望通过本次Workshop连接不同技术路线,促进学术界与工业界围绕双臂智能展开更深入的交流。
Challenge组织团队由来自启元机器⼈和北京大学的研究者组成,负责赛事协调、数据发布及真实机器人评测。
参与方式一|Workshop论文投稿
投稿截止:2026年8月24日,11:59 PM AOE
Workshop官网:https://bimanual\-robot\-learning\.github\.io/
OpenReview投稿入口:https://openreview\.net/group?id=IEEE\.org/IROS/2026/Workshop/Bimanual\_Manipulation
参与方式二|双臂操作Challenge
线上评测开放:2026年8月25日,11:59 PM AOE
真机评测开放:2026年9月11日,11:59 PM AOE
Challenge详情:https://bimanual\-robot\-learning\.github\.io/challenge
Hugging Face数据:https://huggingface\.co/datasets/challenge\-2026/challenge\_data
原文链接: https://www.leiphone.com/category/private/bj7GJhbvhkWkl57I.html
