


来源:诺亦腾机器人
文章链接:https://mp\.weixin\.qq\.com/s/RgKDgoBneyvtvg0B1A9FCA
近日,CoRL 2026 论文收录结果正式公布。诺亦腾机器人团队 HiPHI, OmniContact, AdaPT 三项研究成果被大会收录。
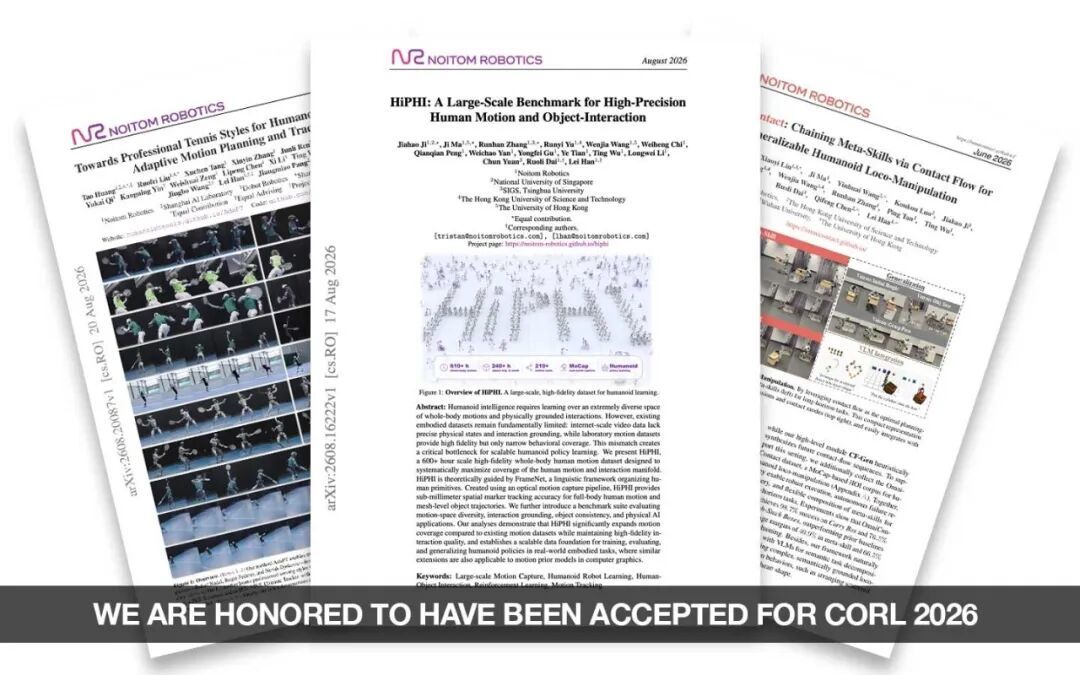
三篇论文
聚焦人类运动经验的学习与迁移
HiPHI- A Large - Scale Benchmark for High-Precision Human Motion and Object-Interaction:聚焦高质量全身人体运动与人—物交互数据,为人形机器人动作跟踪、模仿学习、动作生成,以及数字人和计算机图形学中的运动先验模型提供高质量数据基础。HiPHI 包含617.5小时高精度人体运动与人—物交互数据,目前该数据集已公开发布,可免费用于科研用途。目前在HF平台下载量超6000次,并且仍在持续增长中。(noitom-robotics.github.io/hiphi/)
OmniContact - Chaining Meta-Skills via Contact Flow for Generalizable Humanoid Loco-Manipulation:将研究进一步延伸至全身接触与物理交互,聚焦于人形机器人连续全身操作(Loco-Manipulation)。通过提出 Contact Flow(接触流) 方法,使机器人能够将搬运、推动、滑动等多个操作技能自然衔接,实现更稳定、更具泛化能力的长程任务执行。(omnicontact.github.io)
AdaPT - Towards Professional Tennis Styles for Humanoid Robots with Adaptive Motion Planning and Tracking:采用规划器-追踪器双层架构,通过职业网球运动员的动作数据,学习专业网球运动风格,实现实验室内/实验室外双重环境下的发球与真人对拉,探索机器人如何从人类运动经验中学习不同的运动风格,并将其迁移到不同的本体。(humanoidtennis.github.io/AdaPT)
三项研究的切入点不同,却共同围绕一个问题展开:如何将人类运动与物理交互中的经验,转化为机器能够学习、运用和迁移的能力。人类动作在其中既是研究对象,也是机器人能力学习的重要来源。
这三条研究路径还有一个共同的支点:它们都建立在诺亦腾机器人的同一层数据基础设施之上。
三项研究
共用一层数据基础设施
从高质量人体运动与人-物交互数据集,到机器人连续全身操作,再到职业风格网球技能学习,三项研究所使用的数据范围与方式各有不同,但都依托于诺亦腾机器人 MOV-多模态大空间交互数据集为基础建立的数据生产体系。
电脑端访问 modalitynet.com 浏览在线数据
它从高精度多模态数据采集开始,同步记录人体动作、相关物体运动以及视觉信息,经过数据处理、标准化和质量控制,将真实的人类运动转化为可用于训练与评估的数据。研究团队可以在此基础上,结合各自的模型、学习方法和机器人本体开展实验。
三大主题在线研讨会
即将上线
CoRL的论文收录是一个阶段性进展,而我们更期待这些公开的研究成果与数据能够在更多团队的实际使用中得到检验,并由此带来更多的讨论与合作。
CoRL 2026 将于11月9日至12日在美国奥斯汀举行,诺亦腾机器人即将现场参展/参会。在此之前,我们将推出由研究团队主讲的线上研讨会系列,逐一介绍三项工作的数据设计、研究方法与实验结果。
原文链接: https://www.leiphone.com/category/private/gzq5hTFzeA0LWSPl.html
