


来源:多模态视觉
原文链接:https://mp\.weixin\.qq\.com/s/9DDw5LZTBdYIR64l0lM2Bg
在遥感、无人机和港口画面里,目标大多是斜着的,水平检测框会框进一大堆背景,旋转框又因为角度周期性而难训、难收敛。中科大联合华为、清华提出的 RiO-DETR 把端到端旋转 DETR 第一次推进实时区间——最轻量模型只有 4.0M 参数、T4 上端到端延迟 2.7ms、DOTA 上 78.4 AP50,已被 ECCV 2026 接收为 Oral。这篇文章拆解它对应的三个底层设计,也说说开源代码那个容易被忽略的限制。
旋转框难的,从来不是"多一个角度"
你打开一张卫星图。码头停着的船、跑道上的飞机、跨海大桥,没一个是横平竖直的。
用水平框去框?框得住,但半个框是海水和地面,背景噪声全裹进来了。换旋转框(Oriented Bounding Box,OBB)吧,框得紧,可代价是检测器要多猜一个角度——而这个角度,是整类任务里最让人头疼的变量。
过去想把旋转检测做快,基本是 CNN 的天下,YOLO、RTMDet 这一档。DETR 路线看着香:端到端、连 NMS 后处理都省了。可一旦把水平框换成旋转框,笨重的注意力、角度的周期性歧义、再加上膨胀的匹配搜索空间,实时性基本就没了。论文表格里前代旋转 DETR——RHINO、Oriented-DETR 这一票——延迟普遍落在 30 到 90 毫秒,跟"实时"俩字不沾边。
2026 年 3 月挂在 arXiv 上的这篇 RiO-DETR,想解决的就是这件事。它据作者所知,是第一个把旋转检测 Transformer 真正跑进实时区间的工作,论文已被 ECCV 2026 接收为 Oral(Spotlight)。一作胡张驰是中科大博士生,也是当前检测领先模型 D-FINE 的重要贡献者;合作者来自华为、清华和合肥综合性国家科学中心人工智能研究院。
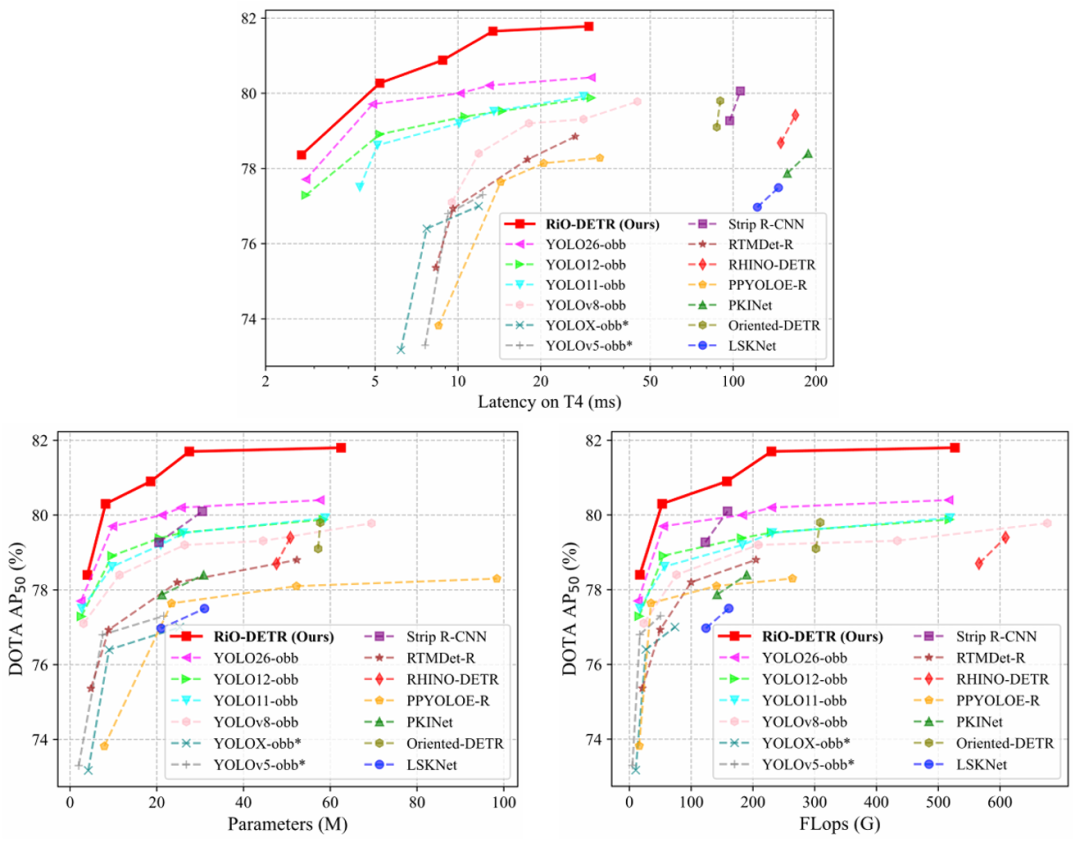
数字先摆出来。在 DOTA-1.0 单尺度设置下:
从 2.7ms 到 29.9ms,五个型号整整齐齐落在实时区间里,速度和同档 YOLO26-obb 基本同量级。
但比数字更值得看的是它的切入方式。它不是简单在 RT-DETR 屁股上接一个角度回归头。作者回过头问了个更根本的问题:角度,到底是个普通坐标,还是一个由图像内容决定、又活在圆周上的变量?
这个问题拆开来,是三个绕不开的麻烦。
第一个,语义和几何是拧着的。中心坐标和宽高回答的是"目标在哪、多大",靠几何关系就能定;角度回答的是"目标朝哪",你得看船头方向、机翼纹理、车辆的首尾布局。把角度和坐标一起塞进位置查询,等于让几何先验去干涉一个本该看内容的判断。
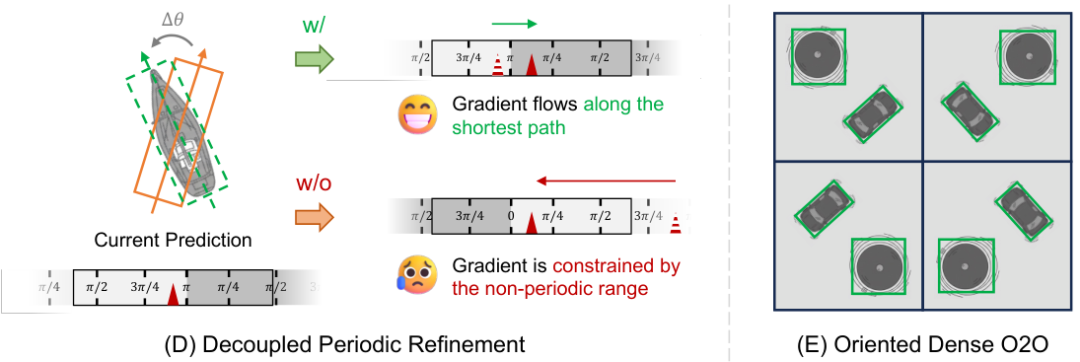
第二个,角度不在数轴上,在一个圆上。真实朝向接近 180 度、模型预测接近 0 度——两个框几乎重合,可 L1 损失会判它俩差了整整 180 度,然后推着模型绕最远的路去修正。越修越抖。
第三个,搜索空间被撑大了。多说一句免得误会:这个"搜索"只发生在训练阶段每轮的二分图匹配里——把预测框和标注框一一配对,多一个角度维度候选就更多;推理时角度是网络一次前向直接回归出来的,并不枚举、也不反复试角度(那是更早 RRPN 一类多角度锚框的老办法)。真正的麻烦在于,要是一张图里的船全都头朝一个方向,角度分支能拿到的监督信号稀得可怜,收敛自然慢。
RiO-DETR 的三个核心设计,正好一对一对应这三件事。
角度要"看内容",别把它写死在位置里
大部分旋转 DETR 会把中心点、宽、高、角度这五个值一起塞进位置查询。这个做法默认了一个前提:这几样是同类几何信息。
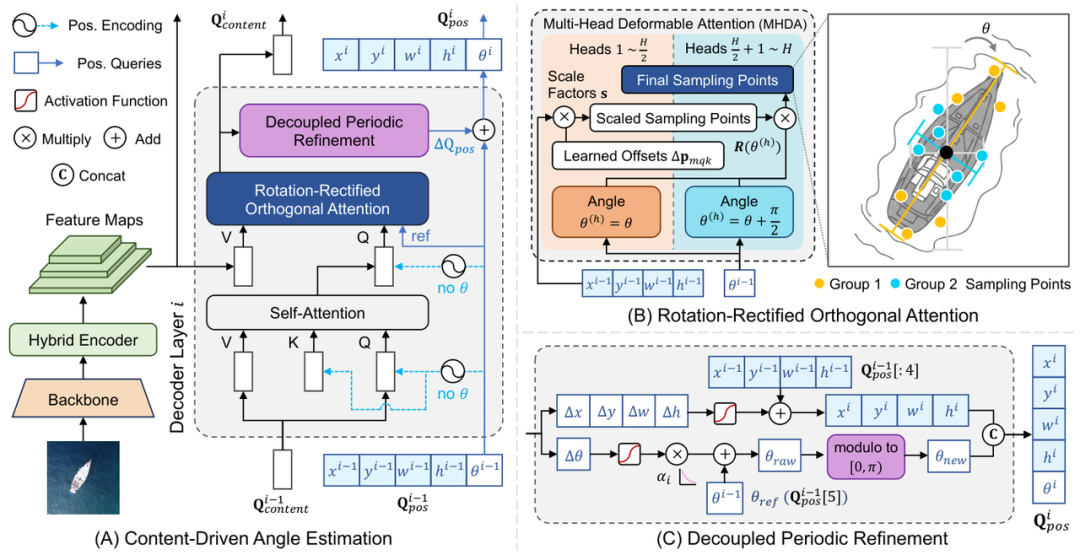
作者不这么看。位置查询只留中心坐标和宽高,角度被单独拎出来,交给一个独立的内容查询(Content Query),让它依托图像特征自己去"看"出朝向。这就是内容驱动角度估计(Content-Driven Angle Estimation)。位置管几何,内容管朝向,两不干扰。
论文在 DIOR-R 上做了组消融,结论挺反直觉:只编码中心坐标时 AP50 是 72.56,把角度也塞进位置编码反而掉到 72.34;而只编码中心和尺寸、彻底不编码角度,能升到 73.81。往查询里塞更多几何参数并不总是好事,关键是让角度从对的线索里长出来。
光把角度分出来还不够。旋转目标既有长轴也有短边,如果所有注意力头都顺着目标主轴采样,模型会一个劲盯长度,把宽度方向的边缘特征漏掉。于是有了第二招——旋转校正正交注意力(Rotation-Rectified Orthogonal Attention):把注意力头对半分,一半沿预测角度 θ 采样,另一半沿垂直的 θ+π/2 采样。
 图片来源:论文 Figure 2
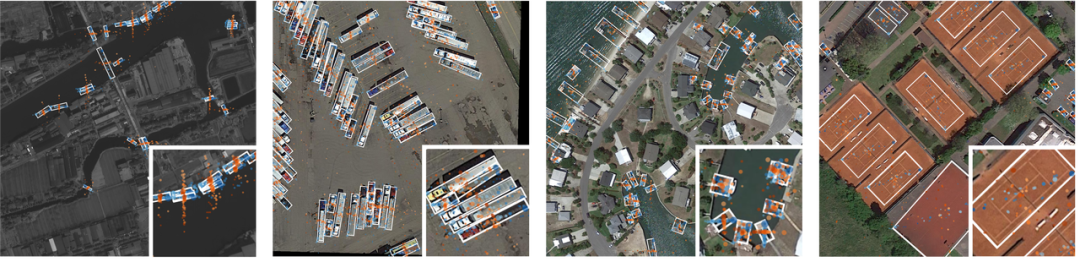
一个 4:4 的均衡划分,不引入额外参数,也不增加 FLOPs,AP50 从 73.81 提到 74.18。下面这张采样点可视化更直观——两组点没有糊在目标中心,而是分别沿着船身的长边和侧边铺开,桥、跑道这种长宽比悬殊的目标尤其吃这个机制。
 图片来源:论文 Figure 4
顺带说一句,RiO-DETR 的底座是 RT-DETRv2,又引入了 D-FINE 的通用匹配策略和 DEIM 的 Dense O2O 训练范式。它不是从零另起炉灶,而是在一个已经很强的实时 DETR 基线上,专门为旋转几何动刀。
角度活在圆上,更新就得走"最短路"
第二个麻烦是周期边界。这个问题用时钟打比方最清楚:23 点 59 分和 0 点 01 分,在数字上隔着近 24 小时,物理上只差两分钟。普通 L1 损失就是那个"按数字算距离"的笨办法,在 0/180 度这条接缝上,它会给模型指一条完全错误的路。
更麻烦的是 DETR 的解码器是一层一层迭代细化的,不是一锤子买卖。浅层一个小小的角度偏差,会在后面逐层被放大,几层兜下来整张旋转框都在抖。
所以作者没有只在最终损失上打补丁,而是把每一层的角度更新逻辑都重写了,叫解耦周期细化(Decoupled Periodic Refinement),分三步:
光用周期更新、或者光用最短路径损失都不稳,两个配合起来,AP50 从 74.18 提到 74.74。本质上是让角度的细化过程,终于和旋转几何本身对齐了——而不是让几何去迁就一个为直线设计的优化器。
让一张训练图同时出现四种朝向
第三个麻烦是收敛慢。水平检测只需匹配位置和尺度,旋转检测还要遍历朝向,候选空间一下子大了不少。DEIM 的 Dense O2O 本来是把四张图拼成一张大图来增加单批次目标数,可作者发现,对旋转检测来说,光增加目标数量是不够的——你得让模型在同一批里看到足够多样的朝向。
于是他们改成了 Oriented Dense O2O:拼接之前,四张子图各自独立从 0°、90°、180°、270° 里随机抽一个角度转一遍,再拼成一张高密度图。这样不增加推理开销,训练计算量几乎不变,却硬把角度多样性灌进了每一个批次。
效果在收敛速度上很直白。第一阶段训练达到最优 AP50:
Oriented Dense O2O:60 个
收敛快不快,不取决于你无差别地堆多少旋转变换,而在于你有没有把角度多样性真正融进一对一的密集监督里。
 图片来源:论文 Figure 3
从 2.7ms 到 29.9ms,整条模型族都在实时区间
三个设计合在一起,结果落在三大基准上:DOTA-1.0、DIOR-R、FAIR1M-2.0。所有延迟都在单张 NVIDIA T4、TensorRT 10、FP16 下统一测得。有个口径得交代清楚:论文里 RiO-DETR 自己的端到端延迟不含图像预处理和后处理,对比模型则通过 BatchedNMSPlugin 统计了含 NMS 的工程延迟——这个差异要知道,但同档位的速度量级是对得上的。
 图片来源:论文 Figure 1
主性能表能看出它的位置。在 DOTA-1.0 单尺度下,RiO-DETR-x 的 81.8 AP50 高于相近延迟的 YOLO26x-obb(80.4,30.5ms),也高于更慢的 RHINO-DETR(79.4,57.0ms)。轻量端 n 用 2.7ms 拿到 78.4。DIOR-R 上,x 在 17.31ms 跑到 77.43,略快于且高于 YOLO26x-obb 的 76.48、17.66ms;百万级实例的 FAIR1M-2.0 上,x 多尺度达到 47.4 AP50。
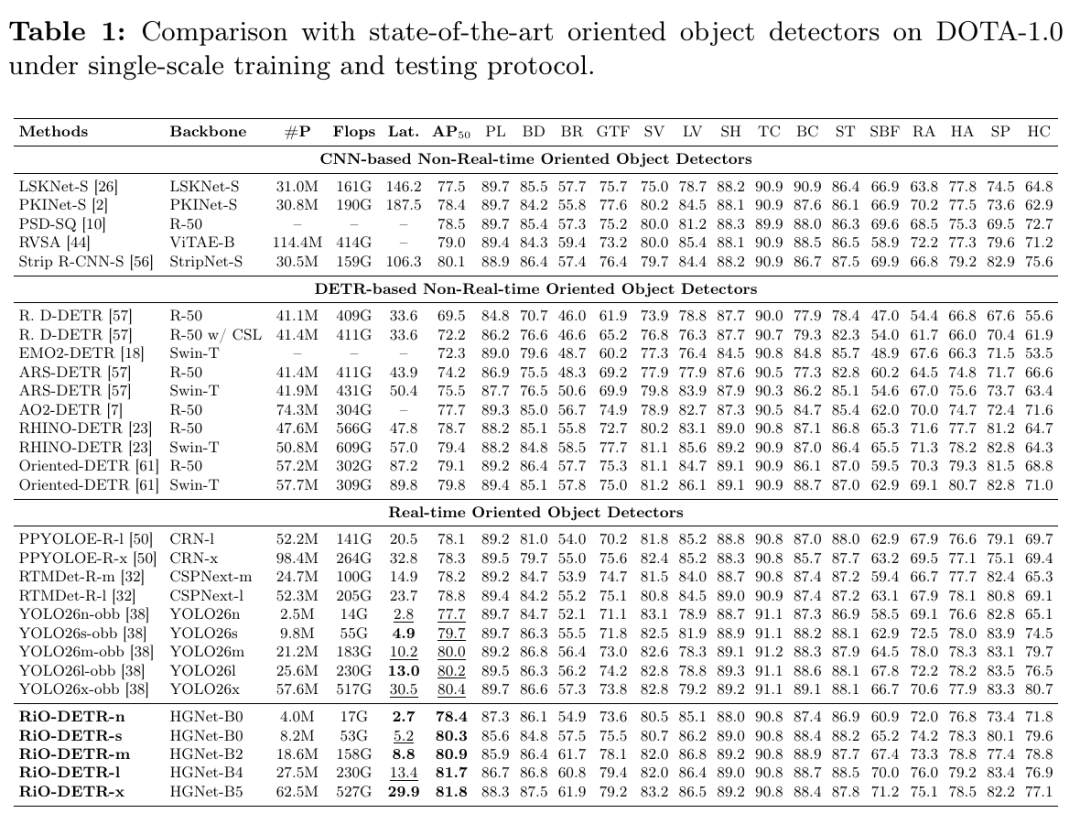 图片来源:论文 Table 1
最让我在意的是消融链路。作者先搭了个 73.47 AP50 的强基线,加入几何解耦查询到 74.18,再加正交注意力到 74.74,叠上周期细化和 Oriented Dense O2O 推到 75.73。整个过程中参数量、FLOPs 和延迟几乎没变。
这点很关键。它说明这些增益不是靠换更大骨干、堆更多算力换来的,而是靠重新设计角度怎么表示、怎么更新、怎么被监督——用更对的归纳偏置,而不是更多的电。
比起刷点,我倒觉得这篇最有迁移价值的是"把任务的几何约束写进注意力和损失"这个思路——它不只属于旋转检测。
不过,论文数字之外,有件事必须单独说。我去翻了官方 GitHub 仓库,作者在 README 里写得很坦诚:由于合作机构的知识产权限制,包含论文具体技术改进的那部分代码无法公开;目前放出的是一个基于 RT-DETRv2 重新整理的干净基线 RT-DETR-OBB 和部分预训练权重,和论文里完整的 RiO-DETR 之间存在性能差距。比如仓库里 DOTA 单尺度的基线,X 档是 80.63 AP50,而论文里的 RiO-DETR-x 是 81.8。作者同时透露不受 IP 限制的 RiO-DETRv2 已经在做了。
这不是要泼冷水。Apache-2.0 的仓库、训练日志、评估报告都放出来了,基线本身也能打。但如果你打算这周就 clone 下来复现 81.8,得知道自己拿到的是起点,不是终点。对做工程的人来说,这种事提前讲清楚,比事后对着数字对不上强。
回到开头那张卫星图。斜着的船、斜着的桥、斜着的跑道。旋转检测真正想要的,是让模型既看得准框得紧,又能在有限的时延预算里一直跑下去。RiO-DETR 给出的答案是:别把角度当成水平框后面多出来的一列数值,它是另一套语义和几何——把它的来源、它在圆上的结构、它该被怎么监督,挨个理顺了,端到端和实时,才不再是一道二选一的题。
至于你手里那张斜着的图,下一次也许就能在 3 毫秒内被框住了。
原文链接: https://www.leiphone.com/category/private/2OYuzJe6YdRomlh2.html
