


来源:AI驾驶员
原文链接:https://mp\.weixin\.qq\.com/s/QWytAhu1mZTHoDICy\-jC3A
大家有没有想过,为什么现在端到端自动驾驶还是不够“丝滑”?很多号称端到端的系统,本质上还是把感知和规划当成两个独立的任务:先用一个强大的感知网络看清周围,再把这个“快照”甩给规划模块去做决策。看似无缝衔接,实则暗藏巨大隐患——感知模块一旦看走眼,规划就得“将错就错”,安全隐患就是这么来的。
更扎心的是,市面上大部分方法还是基于“判别式”模型。这个词听起来硬核,说白了就是追求一个“确定性”的平均最优解。但开车这件事,最大的特点就是不确定性和多模态——同一个路口,你可以稳一点等,也可以果断一点走。传统方法很难把这股“灵性”学出来。
那如果把当下最火的生成式扩散模型同时用在感知和规划上,让它们在一个“共享大脑”里互相纠偏,会是什么效果?
Nullmax和西湖大学团队最新提出的UniTeD框架,直接把规划性能干到了NAVSIM和Bench2Drive基准的SOTA(最高精度),甚至在纯视觉输入下吊打一众用激光雷达的对手。这背后的技术逻辑,非常反直觉,但又极度精妙。读完这篇文章,你不仅能搞懂端到端自动驾驶的底层博弈,还能拿到一套可以直接复用的多任务生成式设计方法论。
核心痛点:为什么99%的方案走偏了?
要理解UniTeD有多颠覆,咱们得先看看现在的“主流”是怎么干的。
目前端到端自动驾驶大致有三种流派:
分离判别式
统一判别式
分离生成式
这几个流派的痛,归根结底就一条:感知和规划没有真正地在同一个生成式概率空间里并肩作战。 它们的合作是单向的、割裂的,没有形成双向的信息反馈和相互优化。
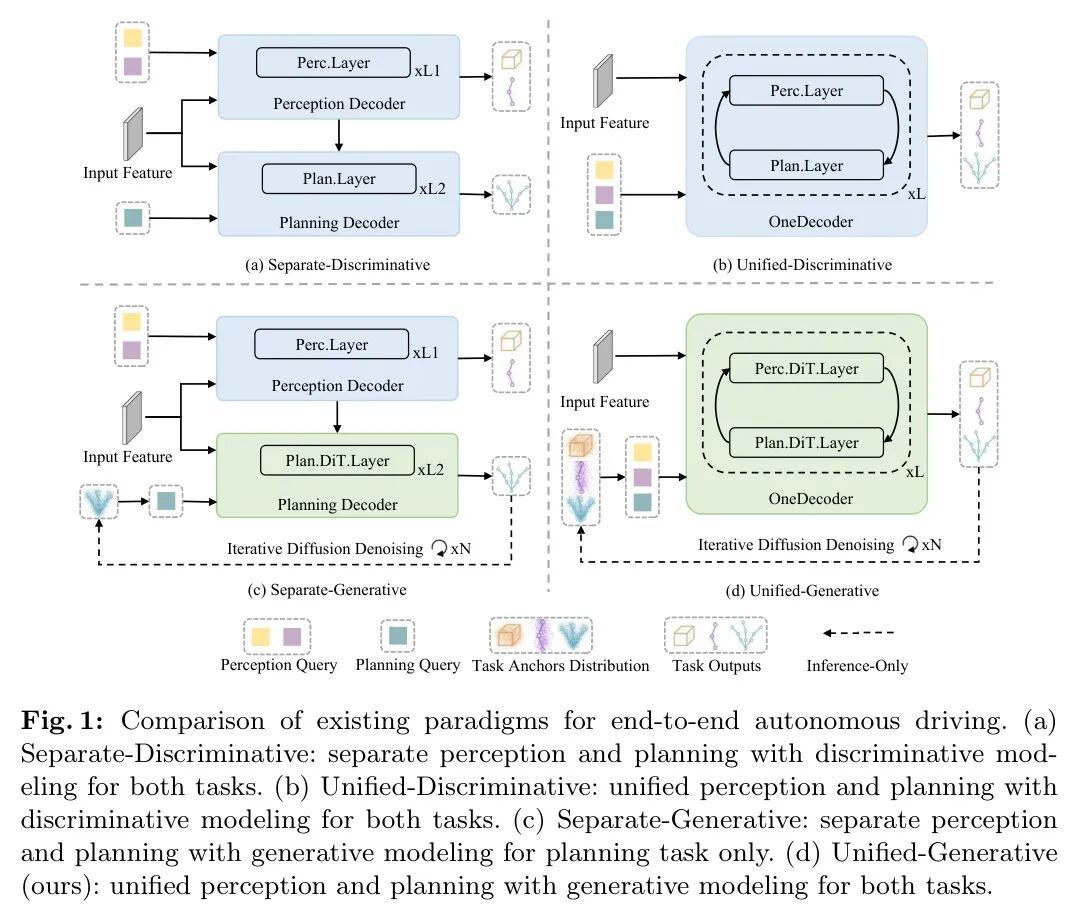
这就像一个交响乐团,以前是指挥(规划)自己凭空想象,让乐手(感知)去演奏,乐手走调了指挥也没办法。或者是指挥让乐手先演奏,自己再即兴发挥,根本不看乐谱。而UniTeD要做的是,让所有乐手和指挥统一看同一个动态更新的总谱,在演奏过程中实时相互倾听与纠正。
?️ 原理拆解:一个共享“生成大脑”如何重塑自动驾驶?
UniTeD的全称是Unified Temporal Diffusion framework,即统一时间扩散框架。它的核心思想是:让感知(检测Agent、地图)和规划(生成轨迹)的查询向量,在同一个扩散去噪过程中被联合建模。
看不懂没关系,咱们一层层剥开。
?️ 整体架构:一个三合一的“沙盘推演”
先看大框架。UniTeD的工作流程本质上是一场不断迭代消噪的“沙盘推演”。
系统收到当前时刻的多视角图像后,会把它和一堆带噪声的“查询锚点”一起扔进一个叫统一扩散解码器的核心模块。这些锚点分三类:Agent锚点、地图锚点和规划锚点,你可以理解为是沙盘里代表动态物体、静态道路和未来轨迹的模糊棋子。解码器的任务,就是通过去噪过程,一步步把这些模糊的棋子变得清晰,最终输出精确的感知结果和规划轨迹。
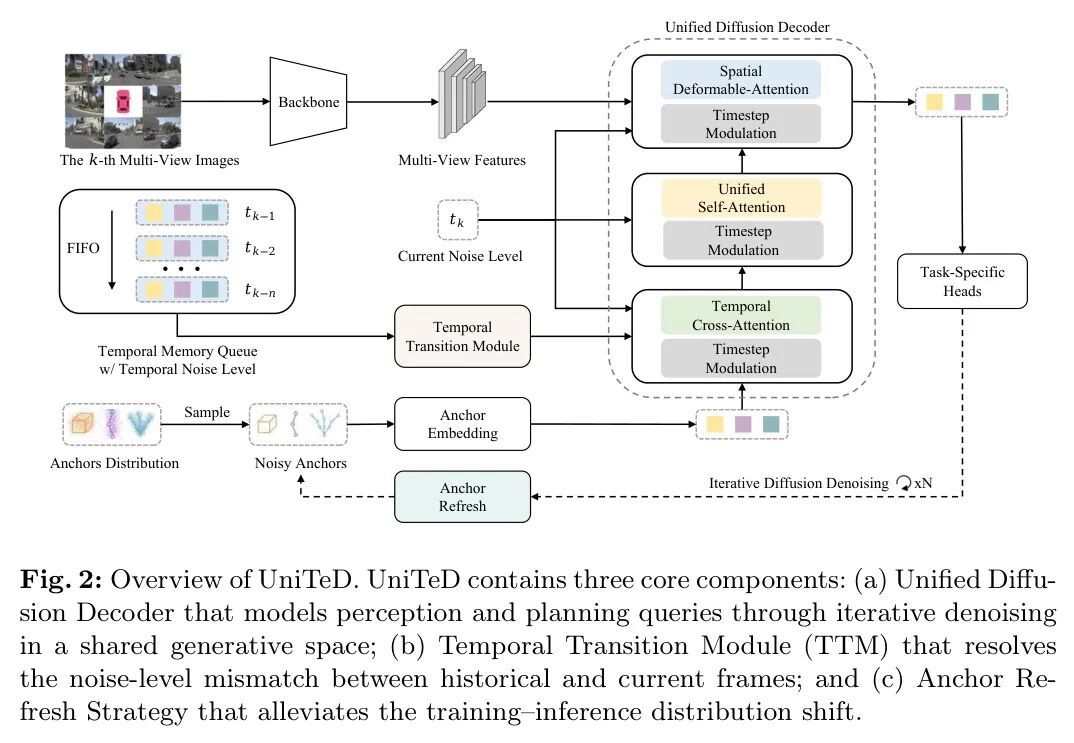
这个过程有两个绝妙的设计:
第一,统一自注意力层。在这个沙盘推演中,代表车辆、行人、车道线和未来轨迹的“棋子”可以互相看见。去噪时,Agent的运动意图可以辅助判断它旁边模糊的车道线是不是该有个转弯;反过来,清晰的地图拓扑结构又会约束Agent的运动轨迹,让轨迹不违背物理和交通规则。这种跨任务的全息交互,是传统分离式方案想都不敢想的。
第二,噪声条件训练。这是UniTeD最体现“生成”精髓的地方。训练时,感知和规划的输入都是加了噪声的。这意味着模型必须学会:即使感知层一开始看花了眼(有噪声),或者规划层给了个离谱的初始轨迹,它也能从混乱中逐渐恢复到清晰、一致的最终状态。这种训练机制天然地让模型对各类误差(包括感知误差和初期规划误差)具有极高的鲁棒性。
? 时间过渡模块:打通“记忆”与“现实”的壁垒
搞技术的人都懂,自动驾驶不能只看一帧,必须有时序信息。就像老司机开车,脑子里肯定记着刚才那个路口有辆车突然减速了。
UniTeD为了引入时序记忆,设计了一个记忆队列,把过去几帧的查询向量存起来。但问题来了!扩散模型是一个多步去噪的过程,不同时刻的帧,它们的“噪声水平”是完全不同的。简单粗暴地把历史“脏棋子”和当前“脏棋子”混在一起,就像把几场不同进度的棋局强行合并,直接乱套。
UniTeD独创的时间过渡模块就是为了解决这个“噪声级别不匹配”的世界级难题。它的逻辑非常精巧:
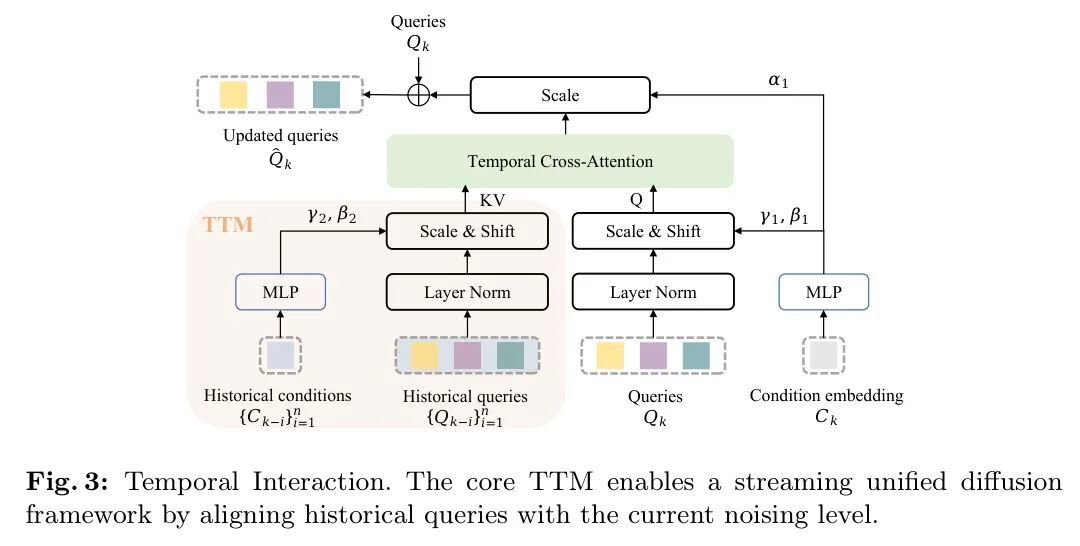
经过TTM对齐后,这些历史信息就能通过时序交叉注意力层,丝滑地融入当前的去噪过程。这相当于让模型拥有了一个能自动统一尺度的“记忆外挂”,历史经验可以被精准复利用,而不是成为干扰。
? 锚点刷新策略:解决Sparse扩散的核心Bug
这是本文另一个让我拍案叫绝的设计。
在基于稀疏查询的扩散规划中,有个致命的不一致问题:训练时,只有少数和真实轨迹匹配的“锚点”得到了有效监督,大部分锚点处于“放羊”状态。但到了推理时,所有锚点都需要经过多步迭代去噪。那些训练时没被管过的锚点,就会在迭代中产生不可预测的随机输出,逐渐偏离正常的分布,最终“带坏”整个推理过程。
UniTeD提出的锚点刷新策略,用一个巧妙的逻辑解决了这个问题:
在推理的每一步,它会先给每个预测结果打个置信度分。对于置信度高的“优等生”,保留它的结果,继续去噪优化;对于置信度低的“差生”,直接“开除”,把它重置回最初的基准锚点状态,并重新加上与当前步骤匹配的噪声。
这个操作,就像是在每一步推演前,都把胡思乱想的棋子先拨回到起点,只让靠谱的棋子不断前进。它保证了在整个迭代过程中,输入的查询分布始终和训练时保持一致,从根本上遏制了误差的累积和漂移。这一点,对于保证自动驾驶的安全性至关重要。
? 实验验证:数据会说话,而且很震撼
讲了这么多原理,是骡子是马,得拉出来溜溜。UniTeD在多个硬核Benchmark上的表现,可以用“不讲道理”来形容。
? 全面碾压的SOTA性能
在目前最有挑战性的端到端驾驶仿真基准NAVSIM v2上,UniTeD一把拿下了90.13的EPDMS分数,大幅领先最强的生成式对手DiffRefiner近4个百分点。
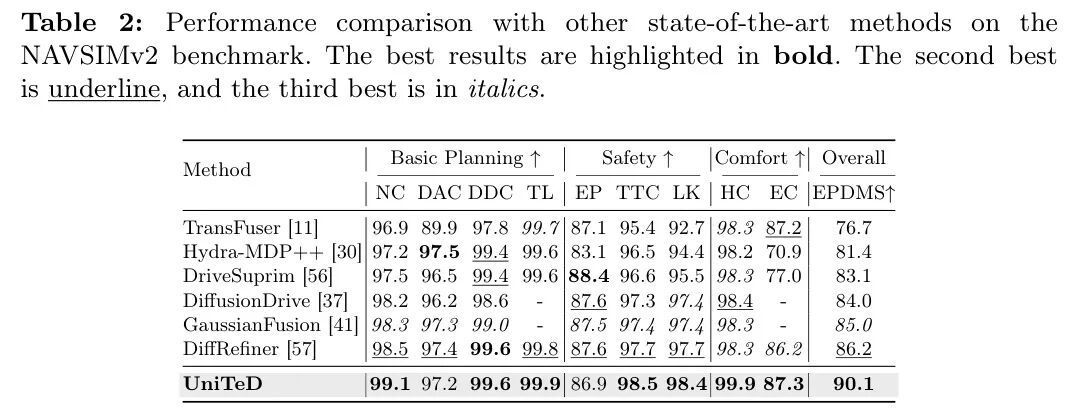
这意味着什么?从表格里选几个关键指标看:
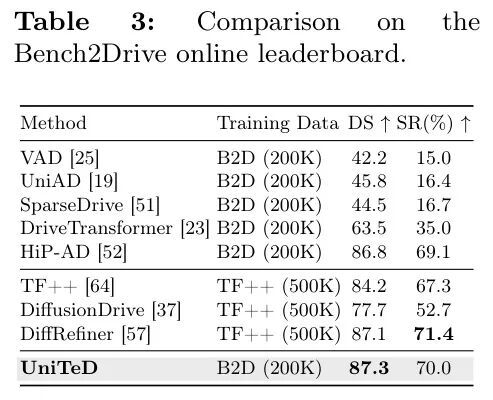
更有意思的是,在闭环测试Bench2Drive上,UniTeD只用了200K的标准数据集进行训练,驾驶得分就干到了87.25,甚至超过了那些用更高质量的500K数据进行训练的对手。这证明了UniTeD不仅仅是“大力出奇迹”,而是在数据效率和算法设计上,实现了真正的代差优势。
除了规划,它在感知任务上也是顶尖水准。在nuScenes数据集上,UniTeD的地图构建、3D目标检测、运动预测等所有感知任务,全部刷到了最优或并列最优。
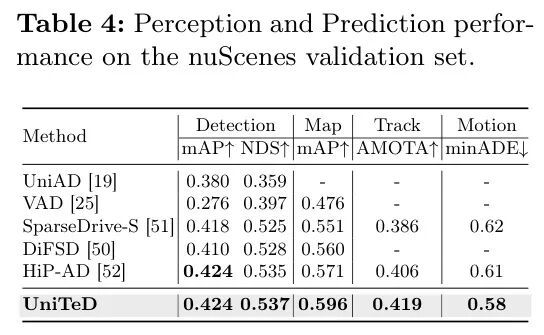
这个结果强有力地印证了一个观点:好的规划能反哺感知。 当你用一个统一的生成式框架去联合优化时,感知的特征不再仅仅是服务于下游任务的中间产物,而是能被清晰的拓扑、意图信息精炼过的最终表达。这比单纯堆数据、堆参数更治本。
? 消融实验:每个组件都是功臣
为了验证每个模块的贡献,作者做了非常详实的消融实验。
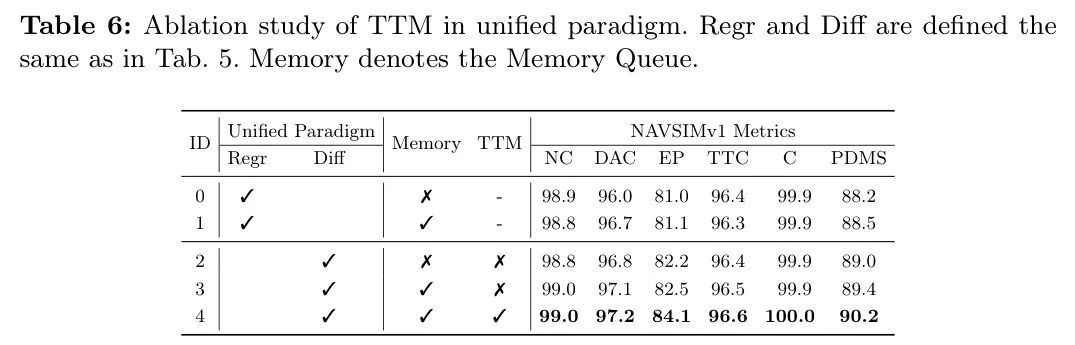
首先是统一扩散范式的威力。如果只把扩散模型用在规划上,感知依然是传统方式,PDMS分数会比全统一方案低2.8个点。这2.8个点的差距,本质上就是“将错就错”的误差传播带来的。当感知和规划都用上扩散模型,PDMS达到了90.2的峰值。
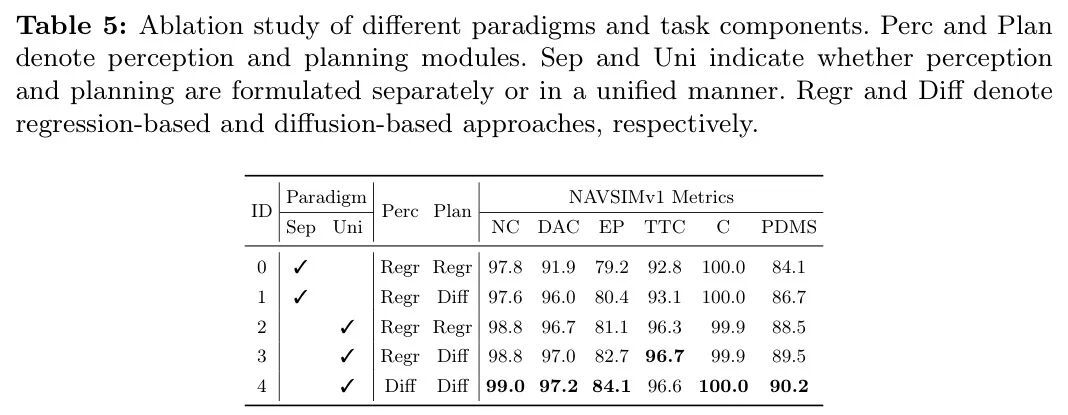
然后是TTM与记忆队列。光引入记忆队列,分数就能涨约0.4个PDMS;如果再加上能对齐噪声级别的TTM,分数再涨0.8个点,来到90.2。这个增量,弥合的就是从“能用历史信息”到“能精准用对历史信息”的巨大鸿沟。
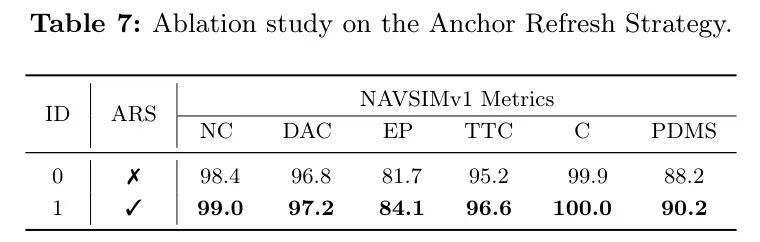
最后是锚点刷新策略。仅仅是加上这个看似简单的推理小技巧,PDMS就直接从88.2跳到了90.2,涨幅惊人。这反映了那个“训练-推理不一致”的Bug有多大,也证明了ARS是一剂精准的靶向药。
不知道你有没有从这些数据中感受到一种精妙的设计感?每一个激进的想法,都有坚实的数据作为支撑。这种把底层范式创新,到中间时序难题,再到工程落地的推理问题,全部用精巧设计打通的论文,读来确实酣畅淋漓。
⚖️ 客观评价:强大但并非无懈可击
UniTeD虽然足够惊艳,但同样存在需要正视的局限性。
首先是计算开销。扩散模型的多步迭代推理,天生比前向一次的判别式模型要吃算力。虽然UniTeD通过截断扩散策略(大幅减少去噪步数)已经将推理速度做到了非常可观的程度,但在极度成本敏感的嵌入式平台上,它的部署门槛依然高于一些轻量化方法。**
**
其次是长尾与强化学习。 从论文附表可以看出,尽管没使用强化学习,它已经超越了部分基于RL的模型。但如果要处理更极端的、无限接近物理极限的长尾场景,将UniTeD的生成式框架与RL训练相结合,无疑是一条充满想象力的路径。作者也明确表示,这是未来的探索方向。
总的来说,这是一个在方法论层面带来革新的工作,它不仅仅是涨点的工具,更提供了一种看待感知-规划任务耦合的全新视角。
? 思考:我们离真正的“老司机”还有多远?
UniTeD的价值,不止于那几个耀眼的榜单分数。它深刻地揭示了一个技术趋势:自动驾驶的下一步,必然是从“看得清、算得准”向“想得对、容错强”的跨越。
它的成功至少带给我们三点启发:
范式融合是解耦的终局
生成式建模不仅是锦上添花,更是雪中送炭
解决工程落地问题同样价值千金
本文的出现,让我们看到了一条更加优雅、鲁棒且充满潜力的端到端自动驾驶路径。如果你正在这个领域深耕,或者对生成式AI的下一个杀手级应用充满好奇,UniTeD绝对是一个值得反复研读的坐标级工作。
? 深度思考:你认为这种“统一生成式范式”,除了自动驾驶,最有可能颠覆哪个具身智能的应用场景?是家庭服务机器人,还是复杂环境下的无人机作业?欢迎在评论区留下你的锐评!
? 支持原创:如果今天的硬核解读让你有所收获,不妨点个在看,再顺手分享给你的技术伙伴。你的每一次互动,都是我们持续深挖好论文的最大动力。
? 关注提醒:想第一时间捕获AI前沿的深度解析?记得把我们设为星标,最前沿的AI技术与产业化解读,不再错过。
? 深度思考:你认为这种“统一生成式范式”,除了自动驾驶,最有可能颠覆哪个具身智能的应用场景?是家庭服务机器人,还是复杂环境下的无人机作业?欢迎在评论区留下你的锐评!
? 支持原创:如果今天的硬核解读让你有所收获,不妨点个在看,再顺手分享给你的技术伙伴。你的每一次互动,都是我们持续深挖好论文的最大动力。
? 关注提醒:想第一时间捕获AI前沿的深度解析?记得把我们设为星标,最前沿的AI技术与产业化解读,不再错过。
#AI技术#深度学习#自动驾驶#扩散模型#端到端技术#论文解读
参考
UniTeD: Unified Temporal Diffusion for Joint Perception and Planning in Autonomous Driving
原文链接: https://www.leiphone.com/category/private/mciY5tMVi0dMEUPU.html
