


原文作者:公众号“视觉语言导航”
原文链接:https://mp.weixin.qq.com/s/4dTxzJyX4bWfaNjziaQ3nQ
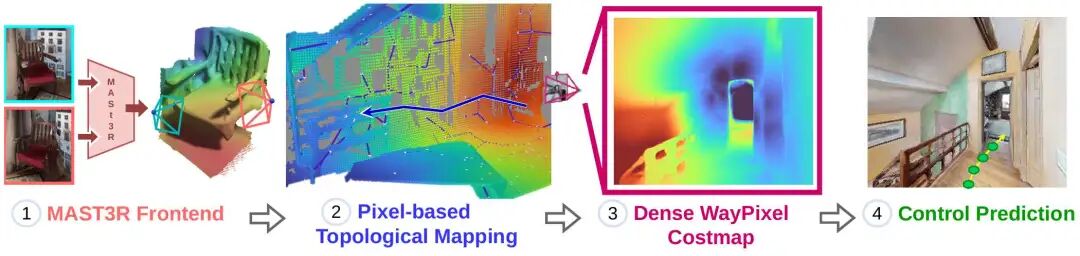
视觉导航是自主机器人、智能移动设备的核心能力,而环境表征方式直接决定导航精度、鲁棒性与落地门槛。当前主流视觉导航方案各有致命短板,始终难以兼顾精度、效率与通用性:
?经典全局度量3D地图: 依托占据栅格、SLAM重建全局一致几何地图,虽能实现精准路径规划,但高度依赖高精度全局位姿配准、完整3D点云重建,算力开销大、对环境变化敏感,一旦匹配误差累积直接导航失效。
?图像相对拓扑导航: 以关键帧图像为地图节点,依靠帧间视觉相似度构建拓扑边,完全弱化三维几何约束。优势是轻量化,但功能极度受限,仅能实现简单示教-复现,无法自主规划新路径、应对未知岔路与场景变化。
?物体相对语义导航: 将环境抽象为柜子、墙面、桌椅等语义物体,以物体为子目标做路径规划。虽能提升规划容错性,但过度语义抽象丢失底层几何细节,墙面边界、斜坡、微小障碍物等信息被抹平,极易出现决策偏差、走错路线、碰撞风险。
除此之外,现有方案普遍存在规划与控制割裂痛点:控制器只能接收单一粗粒度子目标,没有连续的局部代价梯度引导,无法自主修正规划路径的微小误差,复杂室内场景适应性极差。 在此背景下,论文立足像素级局部相对几何,跳出全局重建与高层抽象的固有思维,打造全新的像素级导航范式。
MASt3R-Nav整体架构分为骨干模型、离线建图、在线执行、控制器训练四大核心环节,同时引入图结构精简策略,在保证几何精度的前提下严控计算开销。
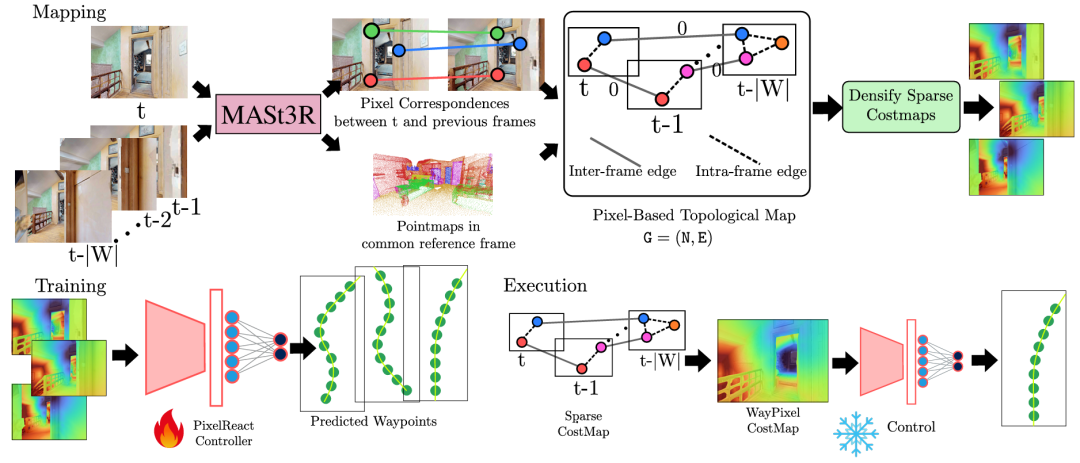
全程采用冻结预训练的MASt3R作为视觉感知骨干,输入任意RGB图像对,即可输出两大核心能力:
定义像素与之间3D欧氏距离:
仅靠单目RGB图像+基础模型,就能获取可靠的相对三维几何,摆脱硬件依赖。
机器人遍历环境采集图像序列,构建像素拓扑图:
为解决百万级像素图计算爆炸问题,采用三重优化:仅保留有匹配像素、用欧氏最小生成树EMST替代全连接、运行时动态激活孤立像素,在保留几何完整性的同时,大幅压缩图规模。
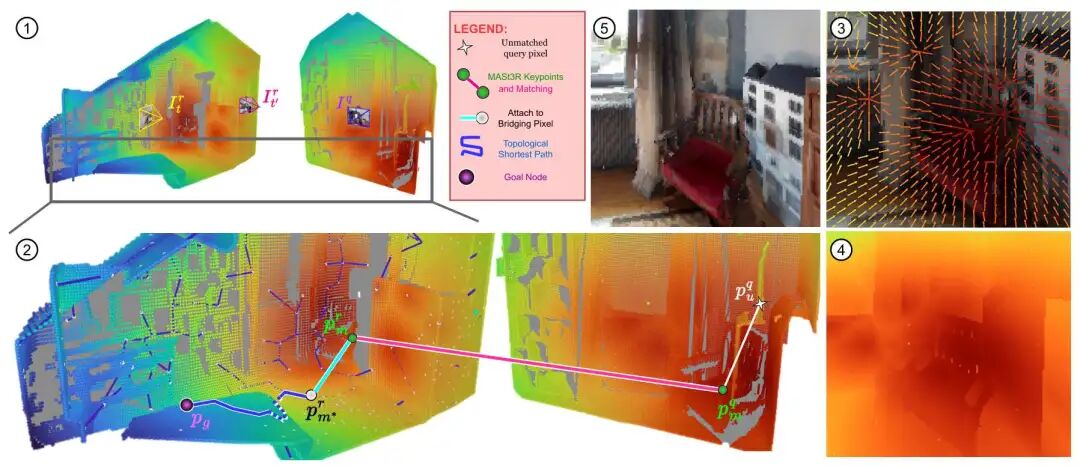
这是导航的核心环节,三步生成全覆盖像素代价梯度:
最终画面中每一个像素都拥有指向目标的连续代价梯度,为控制器提供细粒度决策依据。
沿用成熟的模仿学习框架,网络由卷积编码器+MLP解码器组成:
为公平对比算法性能,论文搭建标准化、多维度的实验评测体系:
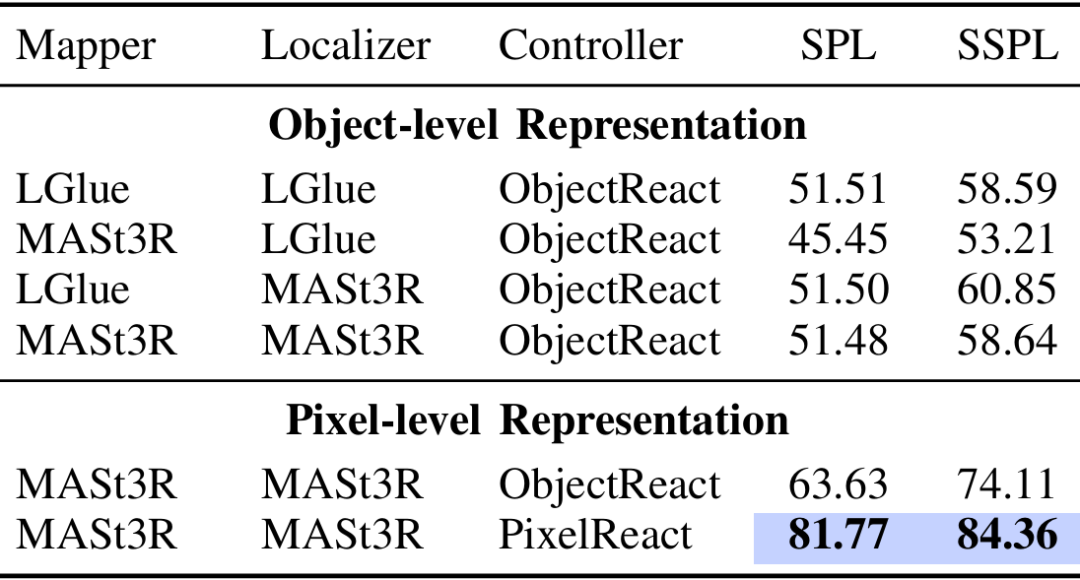
单纯更换图像匹配器,无法提升物体级导航上限;而像素级WayPixel表征+PixelReact控制器组合,SPL从传统物体级51.51%飙升至81.77%,证明像素细粒度几何表征才是性能突破关键。
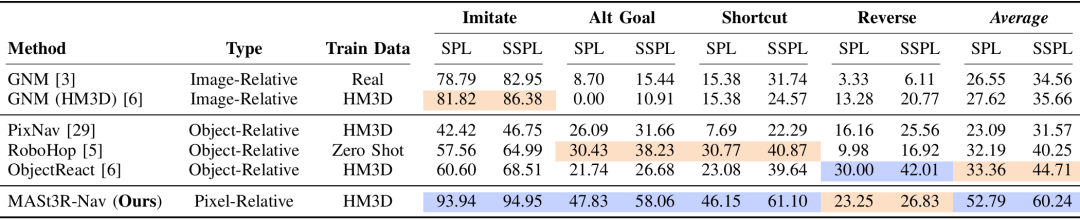
MASt3R-Nav在轨迹模仿、陌生目标、捷径规划三大任务上大幅领跑:
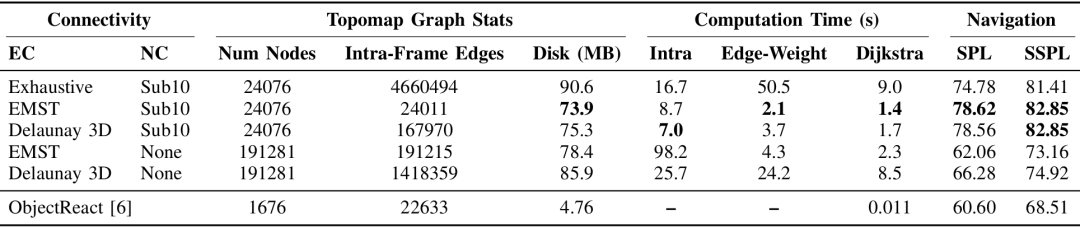
采用EMST精简策略后,帧内边数从466万骤减至2.4万,Dijkstra规划耗时从9.0s压缩至1.4s,算力大幅下降的同时,导航性能无任何衰减;冗余全像素匹配反而会引入噪声、降低成功率,充分验证稀疏像素几何的有效性。
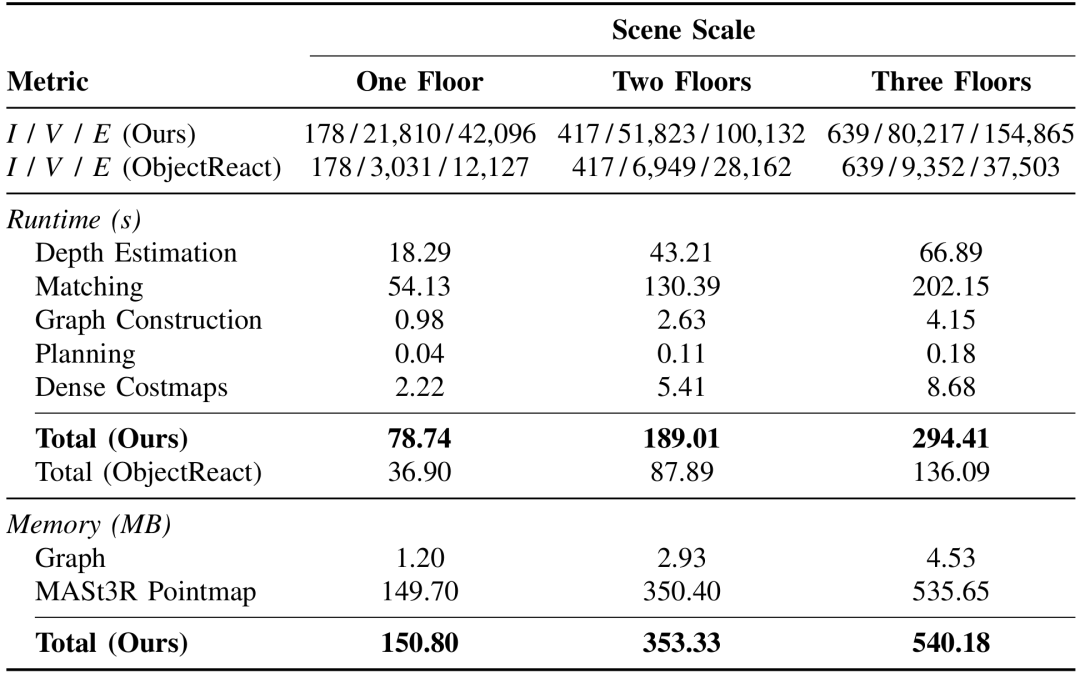
环境从1层扩展至3层大型办公楼宇,算法运行耗时、内存占用均呈线性增长;即便拥有8万像素节点的超大地图,总运行时长不足5分钟,存储仅540.18MB,完全支持大型园区、楼宇规模化部署。
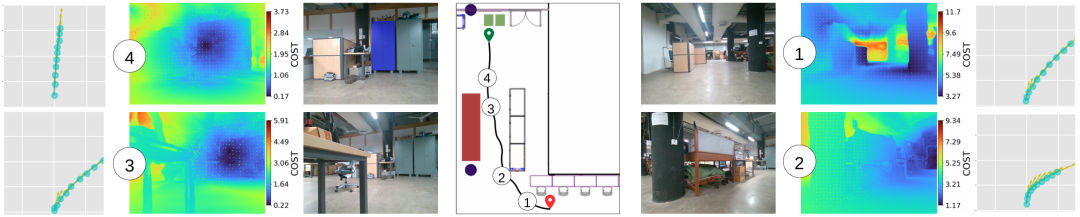
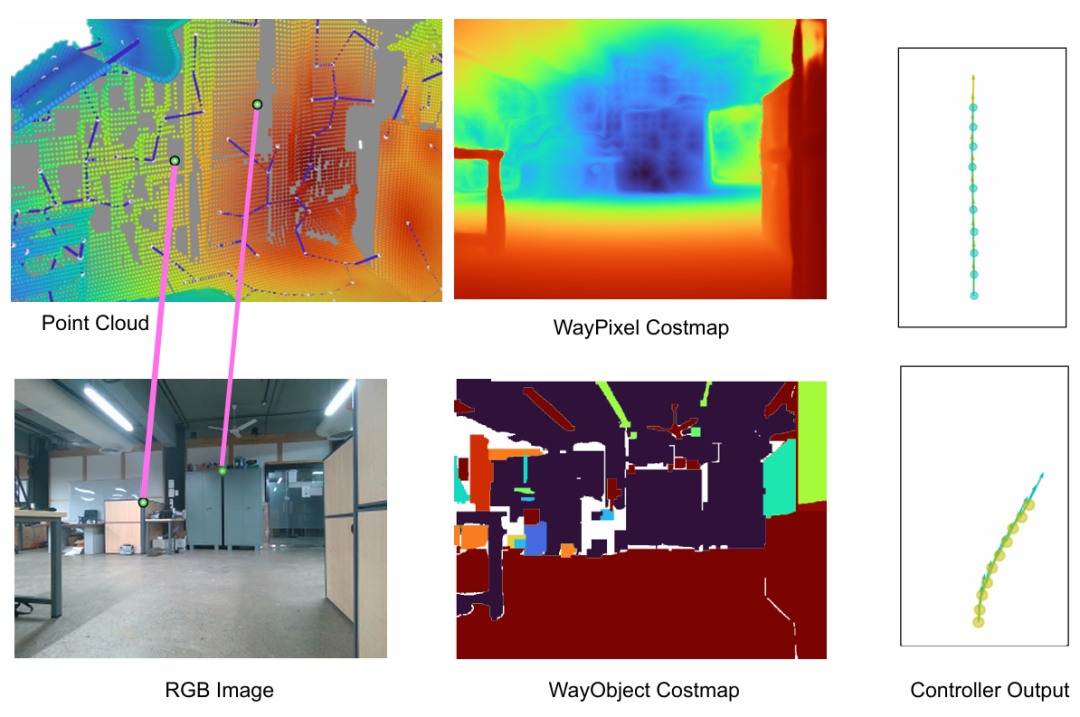
仅在仿真HM3D数据集训练的模型,无需任何微调,可直接部署真实未知室内环境。机器人依托WayPixel代价图精准感知障碍物、预判通行方向,平稳规划轨迹抵达目标,仿真迁移现实能力极强。
MASt3R-Nav的诞生,彻底打破了机器人视觉导航的固有设计思路:
