


来源:“具身智能之心”公众号
原文链接:https://mp.weixin.qq.com/s/L3EOl1oSvUR7C6HMpg_4ig
长期以来,仿真平台被三大顽疾困住:高保真渲染与大规模并行训练不可兼得,场景资产全靠人工建模耗时数周,换一种机器人就得换一套仿真器。三道瓶颈,让“仿真里满分、真机上翻车”成为行业常态。
现在,这三道仿真的枷锁被一次性打开了。
论文:http://arxiv.org/abs/2604.25459
主页:https://gsplayground.github.io
仓库:https://github.com/discoverse-dev/gs_playground
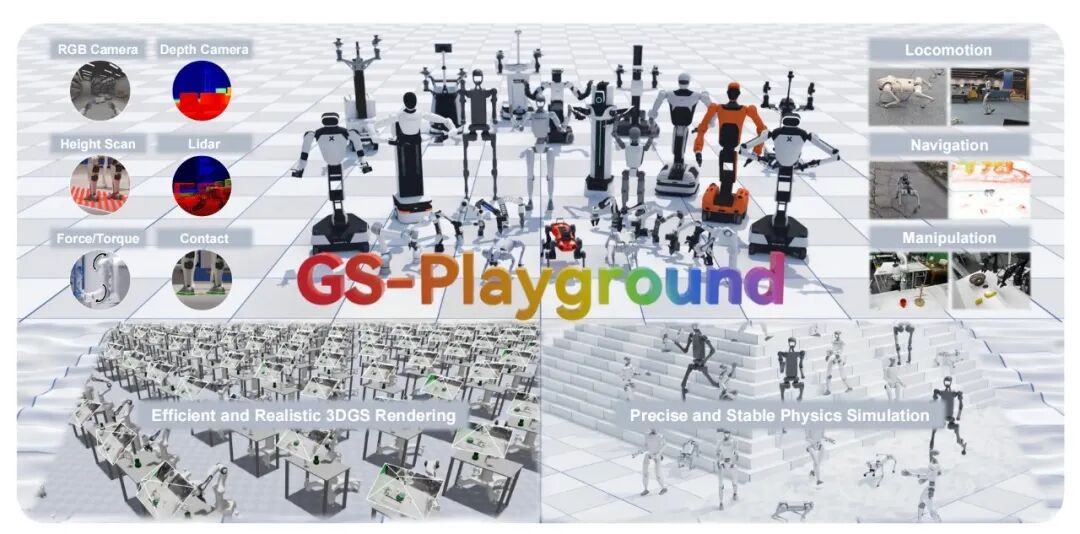
近日,清华大学智能产业研究院(AIR)DISCOVER Lab 联合谋先飞技术、原力灵机、求之科技和地瓜机器人,提出了新一代高通量视觉高保真仿真器 GS-Playground。
这是业界首个将高吞吐并行物理仿真与高保真批量3D高斯溅射(3DGS)渲染深度融合的全栈平台,一举攻克算力、显存、资产生成三大核心瓶颈,为操作、导航、行走等全任务场景的大规模视觉训练与无缝真机部署,提供了一站式仿真基础设施。
该成果已被机器人领域国际顶级学术会议 RSS 2026(Robotics: Science and Systems)录用。
01.
万帧渲染,碾压级吞吐
视觉强化学习最大的卡点从来不是算法,而是“看得真就训不快”。GS-Playground用一组数字改写了这条规则:单张RTX 4090,640×480分辨率,最高10000 FPS渲染吞吐,最多同时渲染2048个场景。
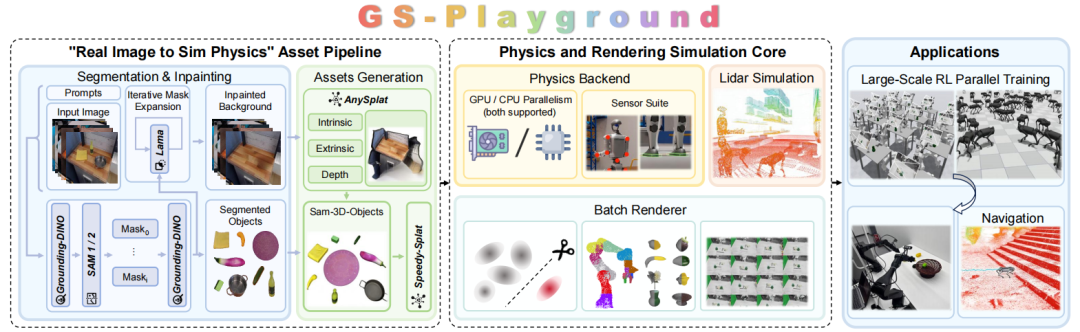
GS-Playground架构图
这一突破的核心,在于专门设计的内存高效批量3DGS渲染技术。针对刚体仿真环境,团队设计了专属优化的高效剪枝策略:高斯点数量削减90%以上,同时峰值信噪比(PSNR)下降幅度不足0.05,无论是人眼还是视觉运动策略网络,均无法感知任何画质差异。经过剪枝后的场景大幅降低显存占用,从根源上消除了大规模并行训练中频发的显存溢出(OOM)问题。
在此基础上,团队研发了面向批处理深度优化的批量3DGS渲染器,实现了多场景大规模高斯渲染的真正并行处理。在三种主流分辨率(256×256、640×480、1280×720)的对比测试中,GS-Playground在所有批处理规模下的渲染吞吐量均大幅领先Isaac Sim光线追踪渲染器,彻底打破了高保真与高效率之间长期存在的行业不可能三角。
此外,团队还提出了刚性连杆高斯运动学(RLGK)机制,将3D高斯簇与物理引擎中的对应刚体进行精准绑定,确保视觉表征与物理对象的位姿能够实时同步更新,实现零额外开销的状态同步。机器人高速运动、频繁接触时画面依然零伪影,从根源上保障了训练数据的可靠性。万帧级吞吐意味着:大批次视觉强化学习,从此不再被渲染拖后腿。
02.
一张照片,分钟级建出仿真世界
传统场景建模动辄数周,建出来还和真实世界差距巨大——这正是Sim2Real失败的根源。
GS-Playground给出了颠覆性方案:设计了一套全自动化的“图像到物理”Real2Sim工作流,仅需输入一张RGB照片,数分钟内全自动生成Sim-Ready数字资产,全程零人工干预,同时保证视觉真实感与物理一致性。
这套工作流分为两大核心环节:
第一环节:目标分割与背景修复。工作流首先通过Grounding DINO实现目标检测,结合SAM1/SAM2完成实例分割,基于掩码IoU与边界重叠规则实现实例去重与过分割修正。在此基础上,再通过迭代掩码扩展与序列修复恢复被遮挡的物体区域,最终利用LaMa模型完成背景补全与修复,保证了场景重建的完整性与合理性。
第二环节:资产生成与位姿配准。针对物体级资产,工作流通过SAM3D重建其3DGS表征与网格模型,并估计位姿与尺度;针对场景级资产,通过AnySplat生成背景3DGS、深度图与相机内外参数,再通过深度对齐与掩码匹配实现物体与场景的亚毫米级位姿配准,最终通过Speedy-splat完成3DGS剪枝,进一步降低下游任务的内存占用。
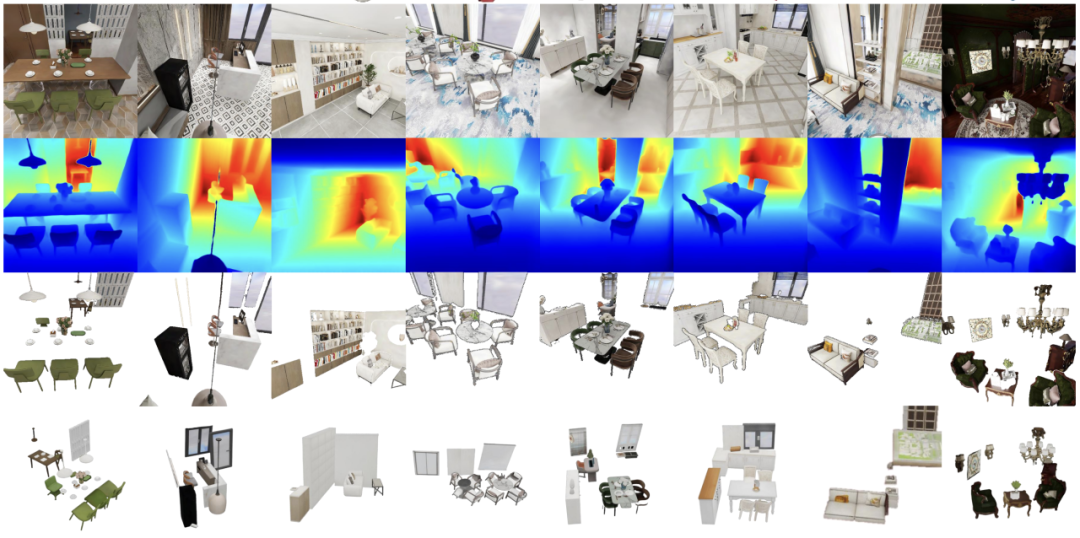
场景构建效率从“周级”跃迁到“分钟级”,从源头闭合视觉层面的仿真-真实鸿沟。
基于该工作流,团队还发布了标准化Bridge-GS数据集,在Bridge-v2数据集的基础上,补充了场景与物体级的3DGS表征、物体级网格模型、6D位姿数据与校准后的相机参数,为行业提供了可直接复用的高质量仿真数据基座。
同时团队在InteriorGS数据集上完成了完整的泛化性验证,充分证明了该管线对不同室内场景的强适配能力与泛化性能。
03.
全场景原生兼容:一个平台训所有机器人
四足一个仿真器、人形一个、机械臂再换一个——碎片化生态正在吞噬研究者的精力。
GS-Playground从底层架构就为通用性而生:自研跨平台并行物理引擎,原生支持CPU/GPU双后端与Windows/Linux/macOS全系统运行,四足机器人、全尺寸人形机器人、多自由度工业机械臂开箱即用,无需额外的二次开发工作,全面覆盖行走运动、自主导航、高精度操作三大核心场景。
在传感器生态上,平台提供丰富的多模态传感器套件,除标准RGB与深度相机外,还集成了高性能批量LiDAR模块,支持旋转、固态、非重复扫描等全类型LiDAR,是首个基于3DGS表征实现大规模并行LiDAR仿真的框架,相关能力显著优于Isaac Sim与Gazebo。
平台同时提供与MuJoCo等效的接触信息反馈,接口API完全兼容MuJoCo的MJCF格式,现有项目零摩擦迁移。
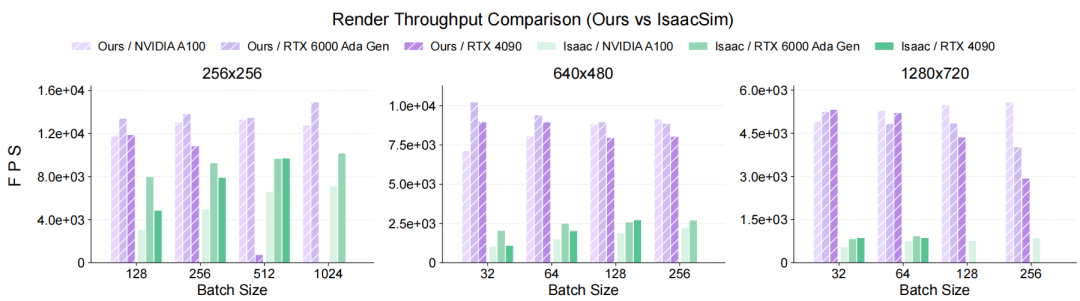
GS-Playground 与 Isaac Sim 光线追踪渲染器在不同分辨率下的渲染吞吐量对比
04.
零微调部署真机,抓取成功率90%
仿真的终极答卷只有一张:真机能不能跑?
基于三大核心技术的深度协同,GS-Playground完整构建了从真实场景重建、大规模并行训练,到真机部署的全链路端到端闭环,真正实现了“重建即训练、训练即部署”的研发流程革新。平台可稳定支持数千个并行环境同时运行,为全品类机器人提供大规模视觉强化学习训练支撑。
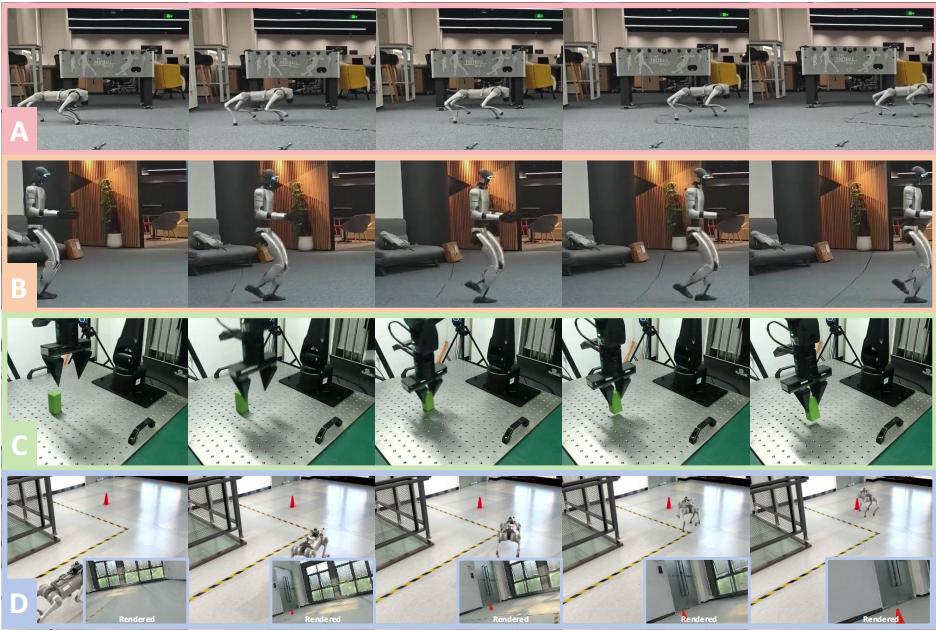
仅在GS-Playground中训练的视觉策略,无需任何微调直接部署真机:
重建即训练、训练即部署——端到端闭环的完整打通,意味着GS-Playground同时跨越了视觉与物理双重域间鸿沟,实现了真正意义上的无缝Sim2Real。
05.
即将开源,与全球共建
GS-Playground将开源全栈代码与配套数据集,面向全球高校、科研机构和产业伙伴完整开放。
围绕高通量物理仿真、高保真视觉渲染与自动化Real2Sim资产生成,GS-Playground将为具身智能研究提供一套可复用、可扩展、可持续迭代的开放基础设施。
面向未来,GS-Playground有望成为全球具身智能研究者的“数字试验场”,进一步降低高保真仿真的技术壁垒与硬件门槛,让更多创新想法能够快速完成验证、训练与真实部署,共同解锁视觉驱动的通用机器人智能的全部潜力。
