


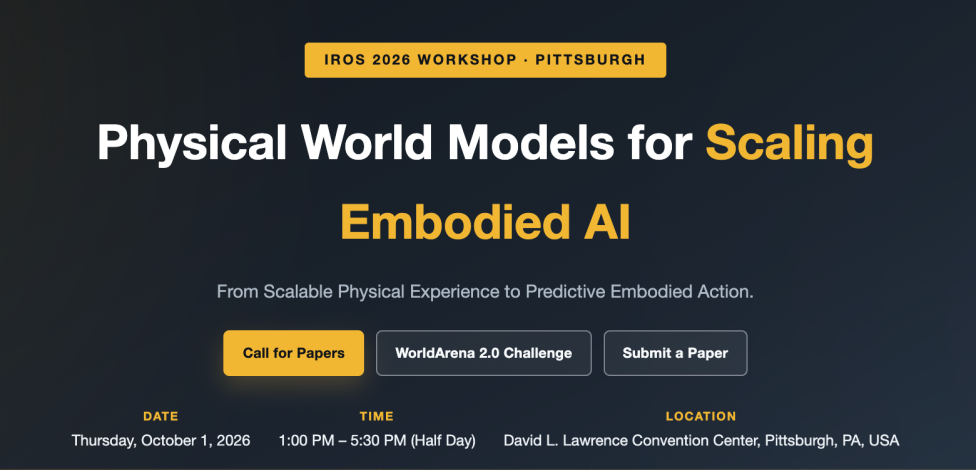
2026年10月1日,IROS 2026 Workshop——Physical World Models for Scaling Embodied AI将在美国匹兹堡举行。论文征集现已开放,8月10日截止;WorldArena 2.0 Challenge三大赛道已于7月10日开赛,总奖金$7500。
具身智能撞上“数据墙”
过去几年,大语言模型吃下了互联网级的文本,视觉基础模型吃下了数十亿量级的图像与视频。每一次能力跃迁的背后,都是一次数据规模的跃迁。
但轮到具身智能(Embodied AI),这条路突然变窄了。机器人学习需要的不是静态的文本和图片,而是带动作、带反馈、带物理后果的交互经验——这样的数据,互联网上没有。
现有的三条获取路径,各有各的天花板。真机遥操作数据最真实,但一条一条采,贵、慢,永远覆盖不了长尾场景。传统仿真器可以无限生成,却受限于场景真实感与sim-to-real gap,策略换到真实世界常常失灵。互联网视频数量庞大,却只有观测、没有动作标签,更没有物理反馈,无法直接用于策略学习。
换句话说,具身智能缺的不是“更多数据”,而是一种能把物理经验规模化生产、组织和复用的基础设施。
生成得好看,不等于用得上
世界模型(World Models)被寄予厚望:它学习环境状态如何随动作演化,能“想象”出机器人执行动作后的未来。视频生成模型的飞速进步,更让人觉得世界模型离真正“能干活”只有一步之遥。
但WorldArena 2.0基准的一组实验显示,这一步远比想象中大。
在视触觉操作评测中,Wan2.2的触觉预测质量全场最优(PSNR 21.26/SSIM 0.746),也确实在HDMI插入任务上拿到100%成功率;可换到同样需要预测接触和受力的瓶体抬升任务,同一个模型的成功率直接归零——而没有任何预测能力的ACT基线,反而做到了80%。
感知指标再漂亮,也不保证任务能力可靠地泛化。生成得好看,不等于用得上。
这个gap不是给世界模型判死刑——恰恰相反,它把真正的问题摆上了台面:如何让世界模型从“视频生成器”,变成能稳定支撑真实机器人任务的经验引擎和决策引擎。这正是本次Workshop要讨论的主题。
两大方向:造经验,然后用经验
Direction I·从视频生成到经验引擎
第一个方向回答”经验从哪里来”——如何把人类经验和机器人经验,变成可规模化使用的数据资源。欢迎但不限于以下研究:
Direction II·从预测未来到利用未来行动
第二个方向回答”经验如何变成动作”——World Action Models*(WAM,世界动作模型)*把未来预测与动作生成放进同一个模型。欢迎但不限于以下研究:
两个方向合起来,是一条完整的生产链:Direction I造经验,Direction II用经验。以“让机器人插好一根HDMI线”为例:从人类视频学习接触先验,用Real2Sim2Real搭建训练场,用视触觉WAM预测滑移并实时纠错,执行前用rollout评估风险——这恰好也是WorldArena 2.0 Challenge的真实赛题。
14个具体研究方向的完整列表,见Workshop官网。
Call for Papers:距截止不足三周
本次Workshop为非存档(non-archival):录用论文不进入IROS proceedings,不影响后续投稿其他会议或期刊。
六位讲者,一条链路
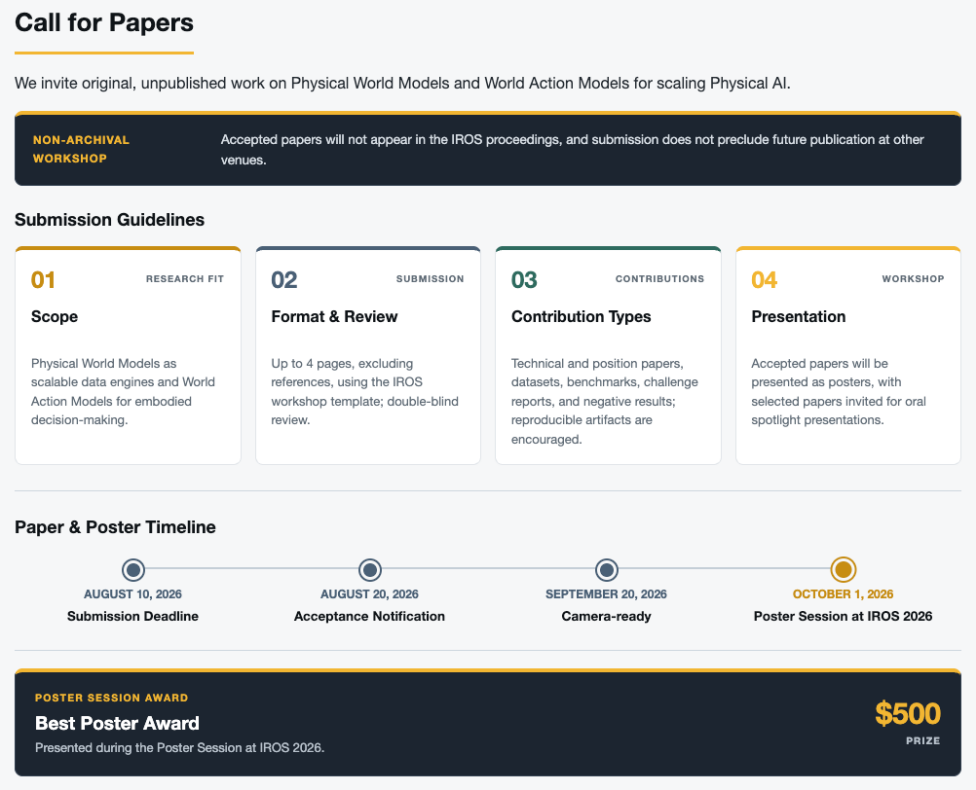
六位invited speakers恰好覆盖了从“造经验”到“用经验”的完整链路:Jiajun Wu(Stanford)研究物理场景的结构化理解;Katerina Fragkiadaki(CMU)深耕几何感知的世界模型;Rudra P.K. Poudel(Toshiba Europe)将围绕世界模型与强化学习的鲁棒策略学习展开报告;Hongyang Li(HKU)主导了UniAD与AgiBot World;Abhinav Valada(Freiburg)专注开放世界机器人学习;Ding Zhao(CMU)研究安全可信的具身系统。
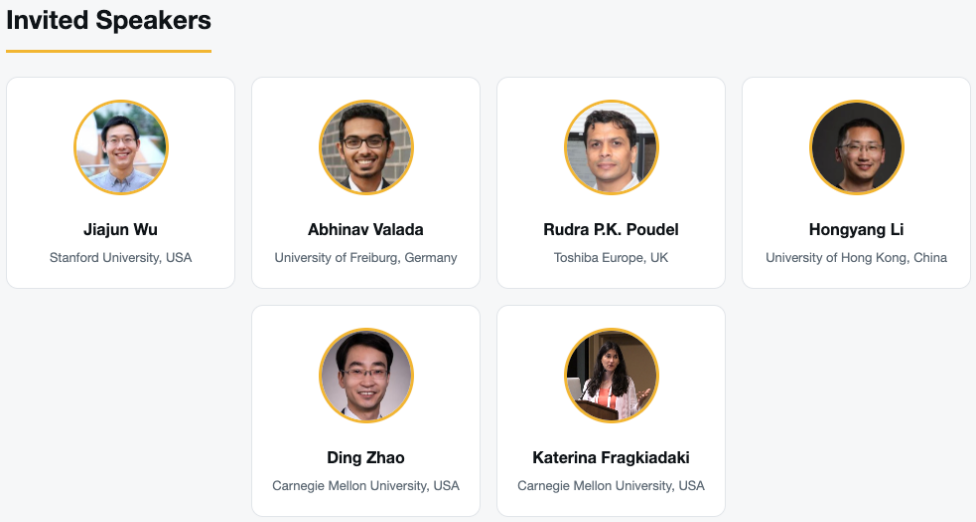
当天议程(10月1日,13:00–17:30):13:00开场致辞(Haibao Yu)→三场keynote→14:40茶歇与海报展示→三场keynote→16:30Best Paper/Best Poster展示→16:50WorldArena 2.0 Challenge赛果发布与冠军团队分享→17:30结束。
WorldArena 2.0 Challenge:已开赛
WorldArena 2.0 Challenge已于7月10日开赛,8月30日提交截止。
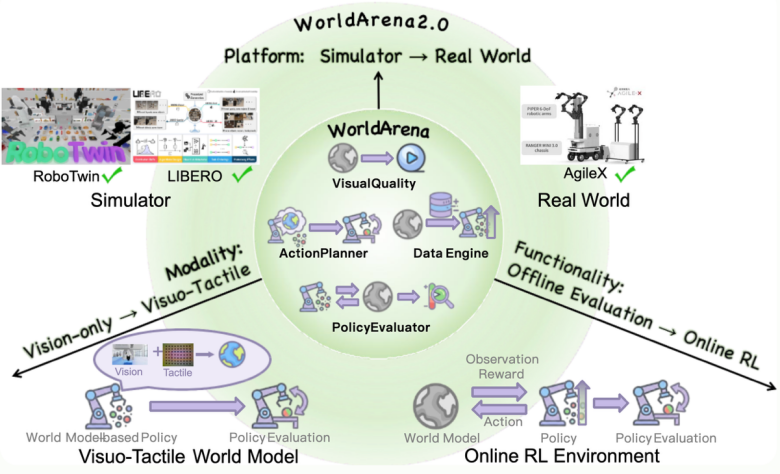
它不是又一个视频生成比赛。三个赛道构成一条完整的评测链,分别回答三个递进的问题:
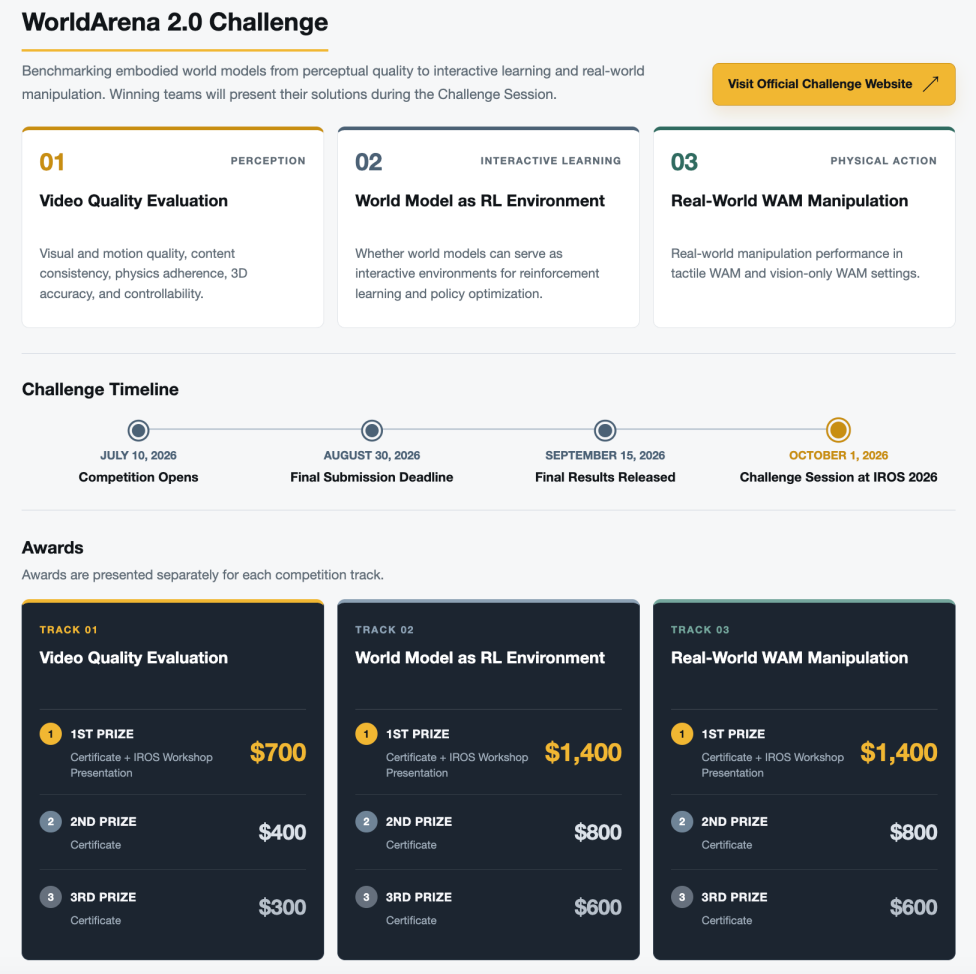
三个赛道各设一、二、三等奖,总奖金$7,000,各赛道一等奖团队将受邀在Workshop现场报告。时间线:7/10开赛(进行中)→8/3提交截止→9/15公布最终结果→10/1现场颁奖与分享。
组织团队
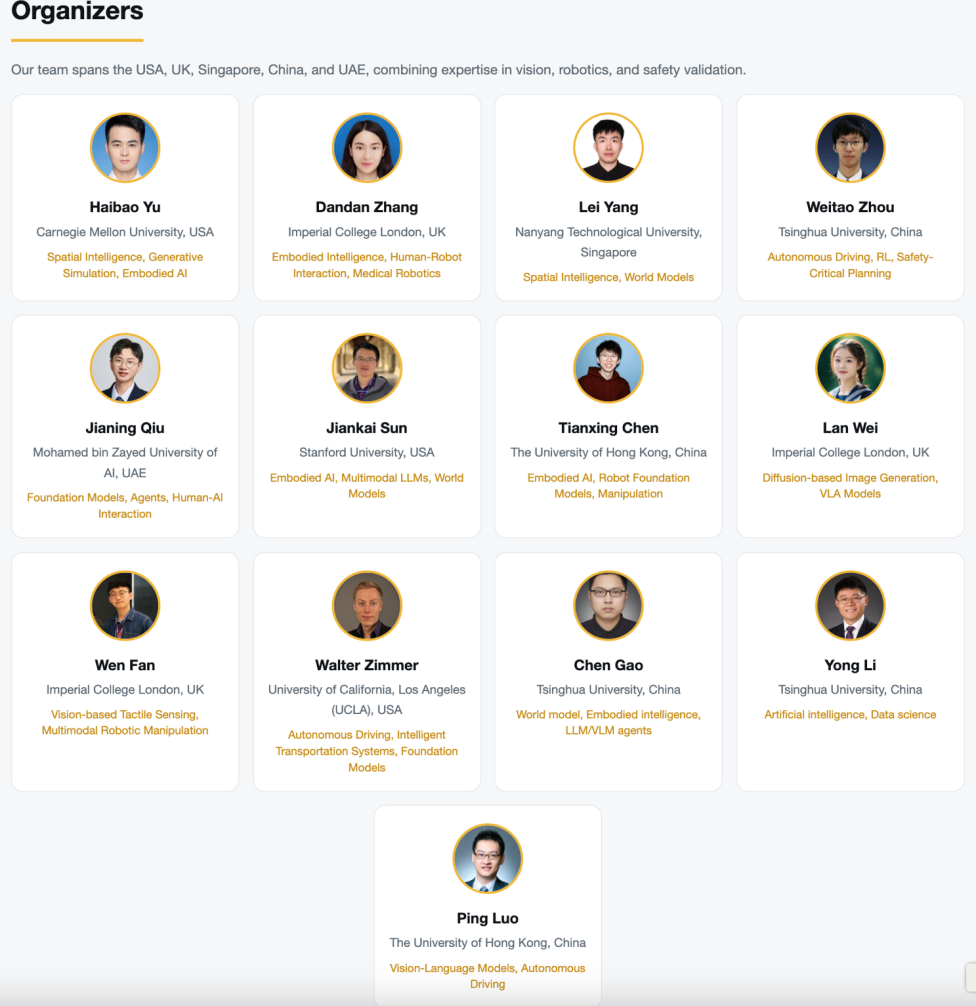
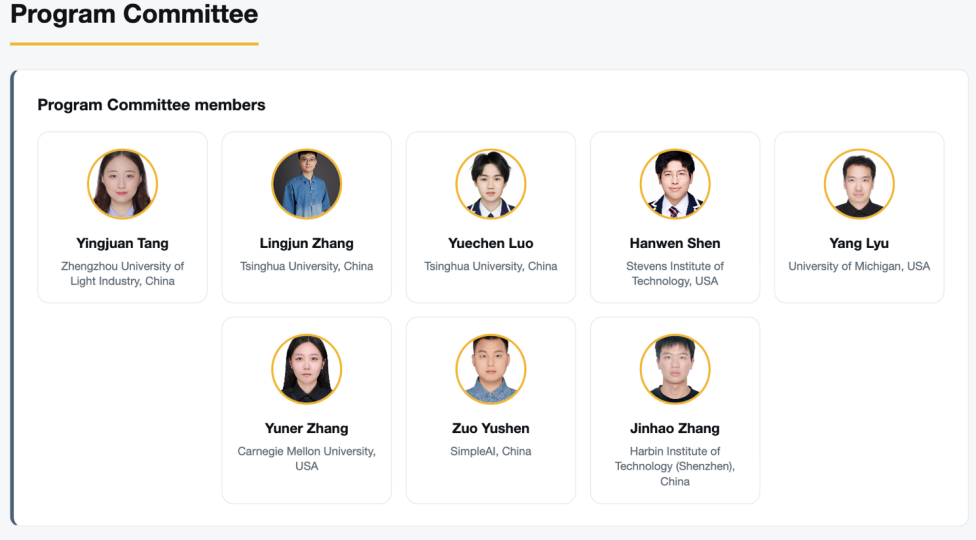
Workshop由来自CMU、Imperial College London、NTU、清华大学、MBZUAI、Stanford、HKU、UCLA等机构的研究者共同组织,覆盖computer vision、robotics、world models与embodied intelligence;八位Program Committee成员负责论文评审。
在匹兹堡,一起回答三个问题
今天的世界模型,仍有三件事做不好:长时序的力控稳定、可靠的多步状态转移、跨平台的sim-to-real。这三个开放问题,正是邀请你到匹兹堡的理由。
相关链接
Workshop相关问题可咨询:
Contact:yuhaibao94@gmail.com | lei.yang@ntu.edu.sg
IROS 2026 Workshop官网:https://physical\-world\-models\.github\.io/IROS2026/
论文投稿:https://openreview\.net/group?id=IEEE\.org/IROS/2026/Workshop/PWMS
挑战赛官网:http://iros2026challenge\.world\-arena\.ai
WorldArena 2.0项目主页:http://v2\.world\-arena\.ai
挑战赛代码:https://github\.com/WorldArena2/WorldArena\-2\.0
挑战赛实时榜单:https://huggingface\.co/spaces/WorldArena/WorldArena2\.0
原文链接: https://www.leiphone.com/category/private/EFkMvHM2Owt6CYt9.html
