


来源:智能无人越野导航
原文链接:https://mp\.weixin\.qq\.com/s/Ks73dGqmHIe\-flIUvfQxjA
IEEE/RSJ 国际智能机器人与系统大会(International Conference on Intelligent Robots and Systems, IROS)创办于 1988 年,是机器人学、自动化系统及人工智能领域的全球两大顶级旗舰学术会议之一。IROS 旨在汇聚全球顶尖科研人员,讨论具身智能、无人系统、人机交互、感知与规划等方向的最新研究成果、技术创新及系统应用。
*以下为中稿论文成果,排名不分先后
论文01|OMCE-FreeNav: Overhead Map Guided Coordinated Exploration for Long Range Off-Road Navigation
作者|*金承烨, 杨剑, 张剑锋, 游雄, 李科, 汤璇, 魏宪
*
***机构|华东师范大学,信息工程大学***
技术领域|顶视图启发的越野长距离导航
论文地址*|**OMCE-FreeNav Overhead Map Guided Coordinated Exploration for.pdf
*
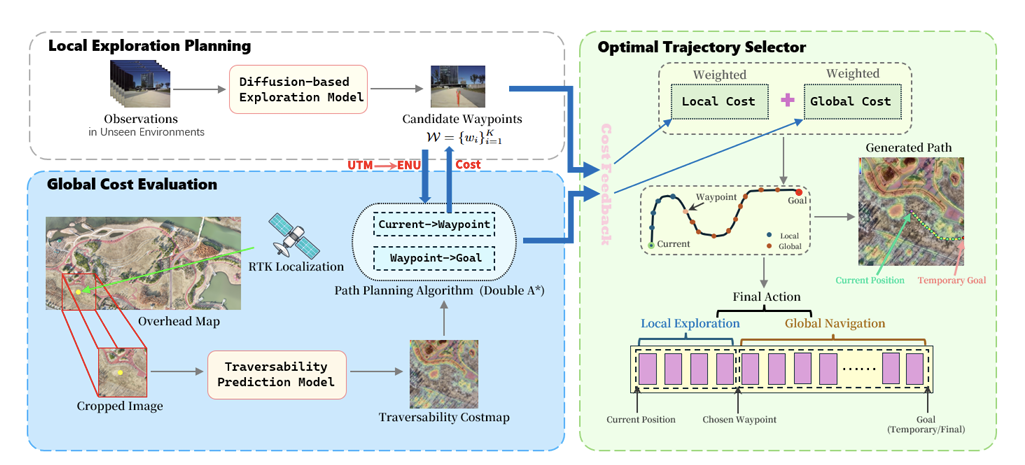
机器人在非结构化户外环境中执行数百米级长程导航任务时,通常面临两类困难:一方面,传统方法依赖预先构建的拓扑图、SLAM 地图或全局代价地图,部署成本高,难以适应大范围和动态变化的野外场景;另一方面,纯局部探索方法虽然部署简单,但缺乏全局结构信息,容易在长距离任务中出现方向漂移、绕行低效或陷入局部不可通行区域。
针对这一问题,本文提出 OMCE-FreeNav 框架,将局部视觉探索与地理配准航拍图先验结合起来,实现无需预运行建图、无需预构建拓扑图的长程户外导航。系统首先利用公开预训练的 NoMaD 模型从车载 RGB 观测中生成多个局部可行候选航点,并估计其局部碰撞风险;同时,在机器人当前位置附近裁剪固定大小的航拍图区域,通过基于 U-Net/GBPM 的可通行性预测模型生成局部代价图。随后,系统对每个候选航点执行两阶段 A* 评估,即“当前位置到候选航点”和“候选航点到目标方向”,并融合航拍图代价与局部安全风险,选择最优子目标进行闭环导航。
主要贡献包括:提出一种基于固定航拍图裁剪的有界重规划机制,在保证实时性的同时引入全局任务尺度信息;构建局部候选生成、航拍图代价评估和安全融合选择的一体化闭环导航流程;在真实非结构化户外场景中完成超过 400 米的导航验证,实验表明该方法相比纯局部探索和仅依赖航拍图的 A* 基线,在成功率、安全性和计算效率之间取得了更优平衡。
论文02|MOE DyMemNav: Dynamic and Memory-Augmented Mixture-of-Experts for Cross-Scene Visual Navigation
作者*|**邓雅兰, 杨剑, 张剑锋, 张恩泽, 游雄, 李科, 汤璇, 魏宪*
**
机构*|**华东师范大学,信息工程大学*
技术领域*|**基于混合专家模型(MOE)的跨场景持续导航*
论文地址*|**DyMemNav Dynamic and Memory-Augmented Mixture-of-Experts for.pdf*
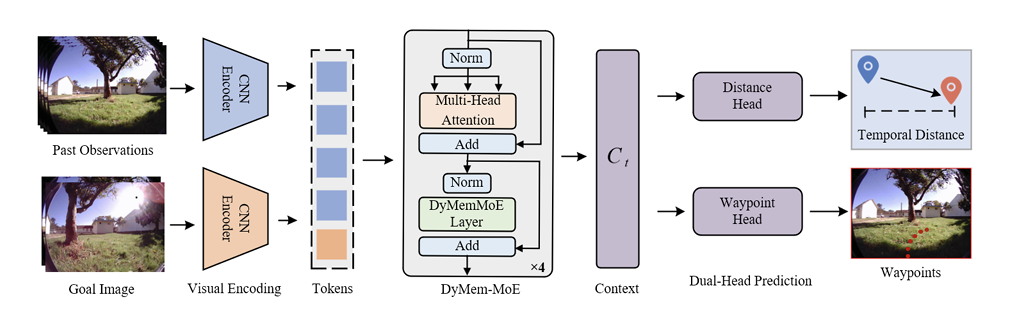
机器人在跨场景导航中长期面临一个难题:当它从结构化环境切换到非结构化环境时,不同场景的数据分布差异巨大,依赖单一稠密网络的传统方法难以同时适应。这会带来两个突出的问题:一是"负向干扰",即提升某一场景的表现容易削弱另一场景的能力;二是模型推理逻辑固定单一,无法依据当前所处的场景动态调整,一旦切换到陌生或更复杂的环境,导航的稳定性与可靠性便明显下降。
针对上述痛点,本研究提出了 DyMemNav,一种基于"动态记忆增强混合专家(DyMemMoE)"架构的自适应视觉导航方法。它包含两项核心创新:其一是动态软路由机制,能够依据实时的全局场景上下文动态生成路由,把视觉特征自适应地分发给不同的专家;其二是记忆增强模块,为每个专家配备独立的私有记忆库,显式地隔离并存储各类环境专属的导航线索,从根本上避免了不同场景间的特征相互污染。
在真实世界的大规模实验中,DyMemNav 在结构化室内与非结构化室外场景下的路径效率,相较当前最优方法分别提升了 7.34% 和 13.45%,同时显著降低了人工干预次数与任务执行时间,展现出不错的跨场景适应与自主导航能力。
论文03|HyperDCM: Dynamic Cluster Memory Replay in Hyperbolic Space for Continual Robotic Navigation Across Scenes
技术领域|室内外跨场景导航与持续学习
论文地址*|**HyperDCM Dynamic Cluster Memory Replay in Hyperbolic space.pdf*
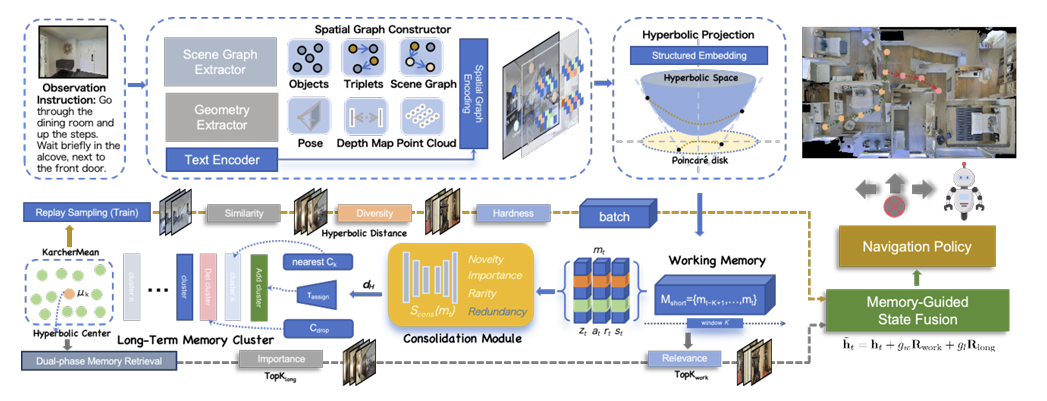
机器人在连续导航任务中需要不断适应新的室内外场景,但现有基于扩散策略的视觉导航方法大多依赖静态、封闭数据集进行一次性训练,缺乏显式的结构化记忆机制。当机器人按场景顺序持续学习时,模型容易在适应新环境的过程中遗忘旧场景中的导航能力,产生灾难性遗忘。同时,常规像素级或向量化特征难以表达物体之间的语义关系与场景层级结构,导致历史经验在记忆回放中缺乏代表性和多样性。
针对这一问题,本文提出 HyperDCM,一种面向连续机器人导航的双曲动态聚类记忆回放机制。该方法首先利用视觉语言模型从 RGB 观测中提取语义描述,并解析为“主体—关系—客体”形式的场景三元组,进一步构建场景图;随后通过 R-GCN 编码场景图,获得结构感知的场景表示,并将其投影到庞加莱双曲空间中,以更好地保持导航场景中天然存在的层级关系与结构差异。在记忆管理阶段,HyperDCM 根据样本在双曲空间中的结构分布进行动态聚类,并结合 Karcher 均值和结构敏感更新策略,优先保留更具代表性和差异性的历史样本,用于后续扩散策略训练中的记忆回放。
主要贡献包括:提出一种结合场景图与双曲空间的结构化导航记忆表示方法;设计动态聚类与结构敏感的记忆更新机制,在有限记忆容量下提升历史样本的多样性与代表性;在多场景室内外导航数据集和 Habitat 仿真环境中的实验表明,HyperDCM 在 NoMaD 扩散导航策略基础上有效增强了持续学习能力,并相较于 EWC、SI、LwF、TinyER 等代表性持续学习基线,在缓解灾难性遗忘、保持旧场景导航能力、新场景适应以及整体泛化性能方面取得了更优表现。
原文链接: https://www.leiphone.com/category/private/mI5iqJOGFB7CmV3b.html
