


来源:公众号seeed矽递科技
原文链接:https://mp.weixin.qq.com/s/oatmuYsg5WVw_Ef3qX43Dw
机器人正在进入一个新的发展阶段。
随着大模型、视觉语言动作(Vision-Language-Action, VLA)、机器人学习(Robot Learning)以及边缘 AI 技术的快速发展,机器人正在从传统的自动化设备,逐渐转变为能够感知、学习并与真实世界交互的智能系统。
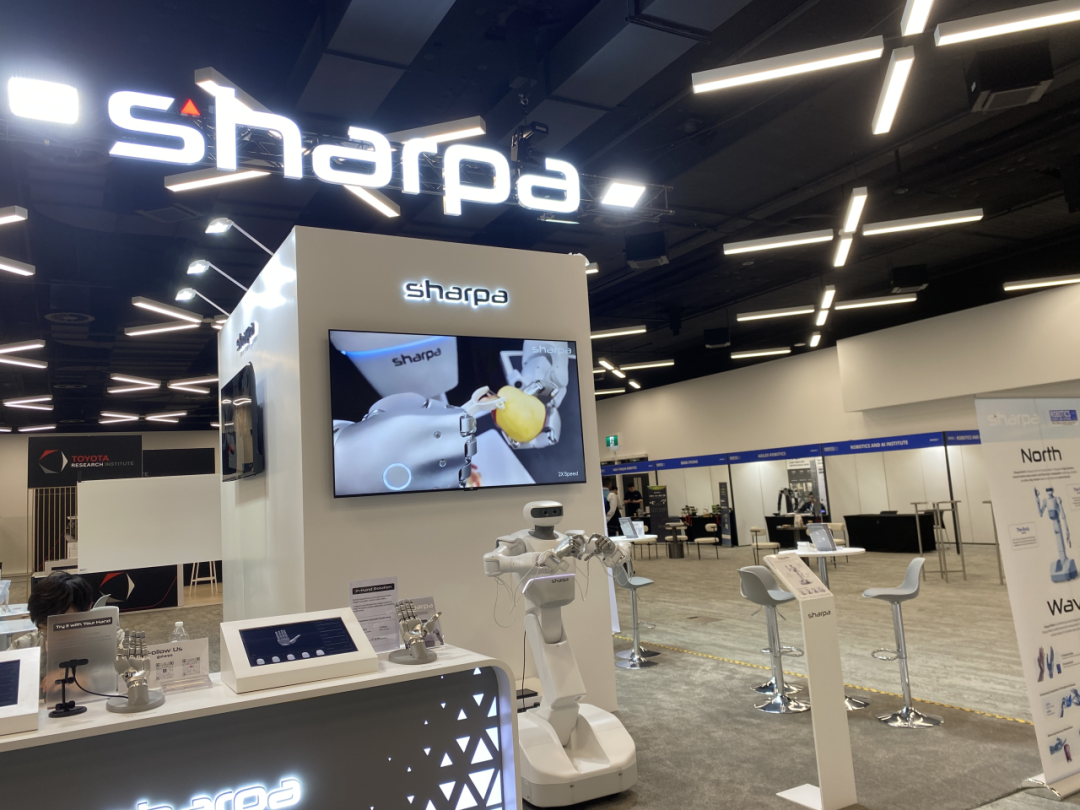
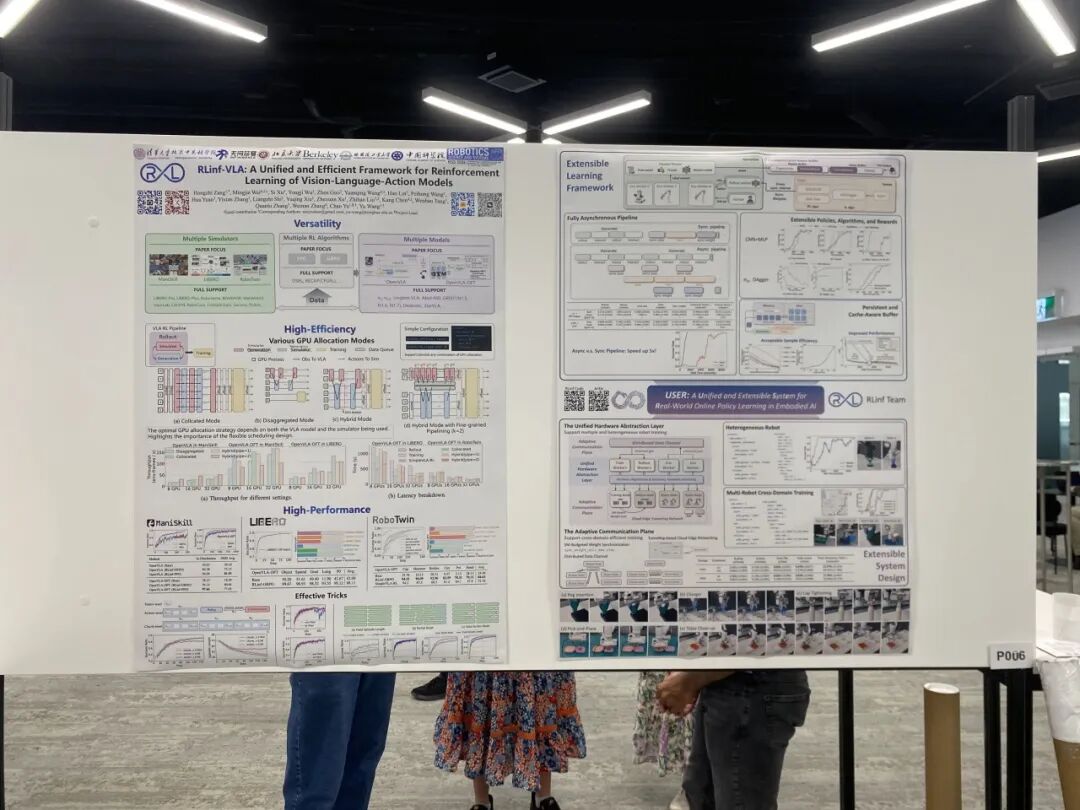
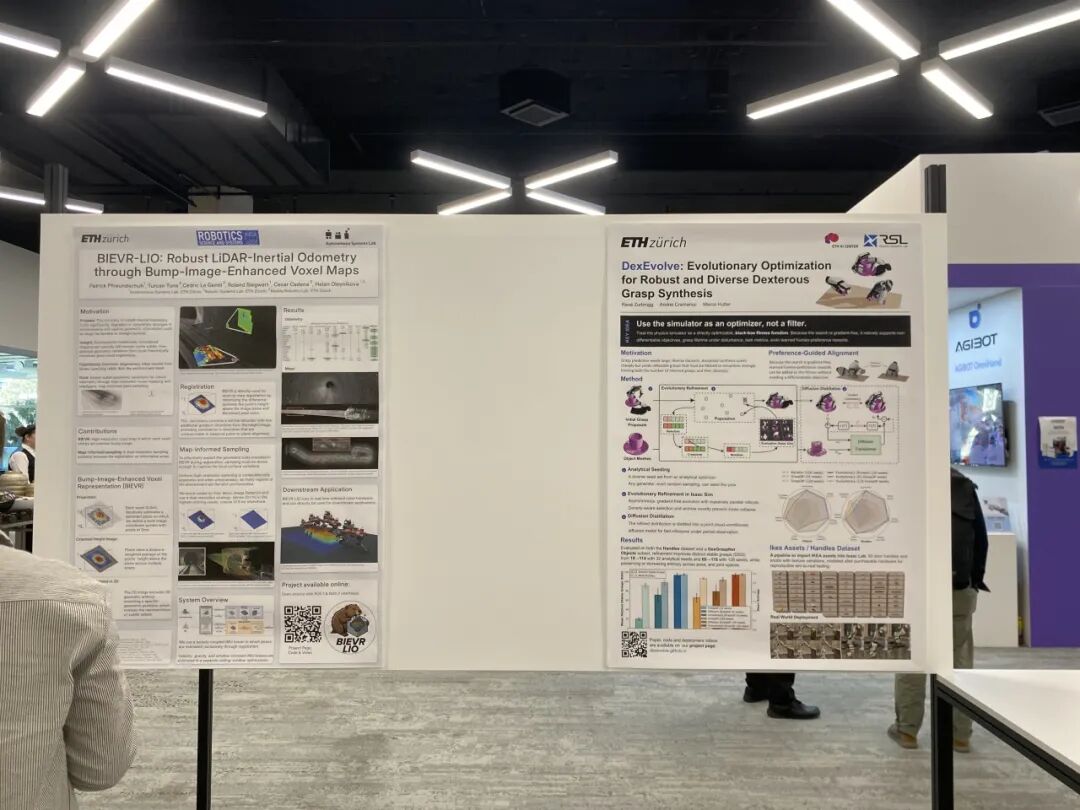
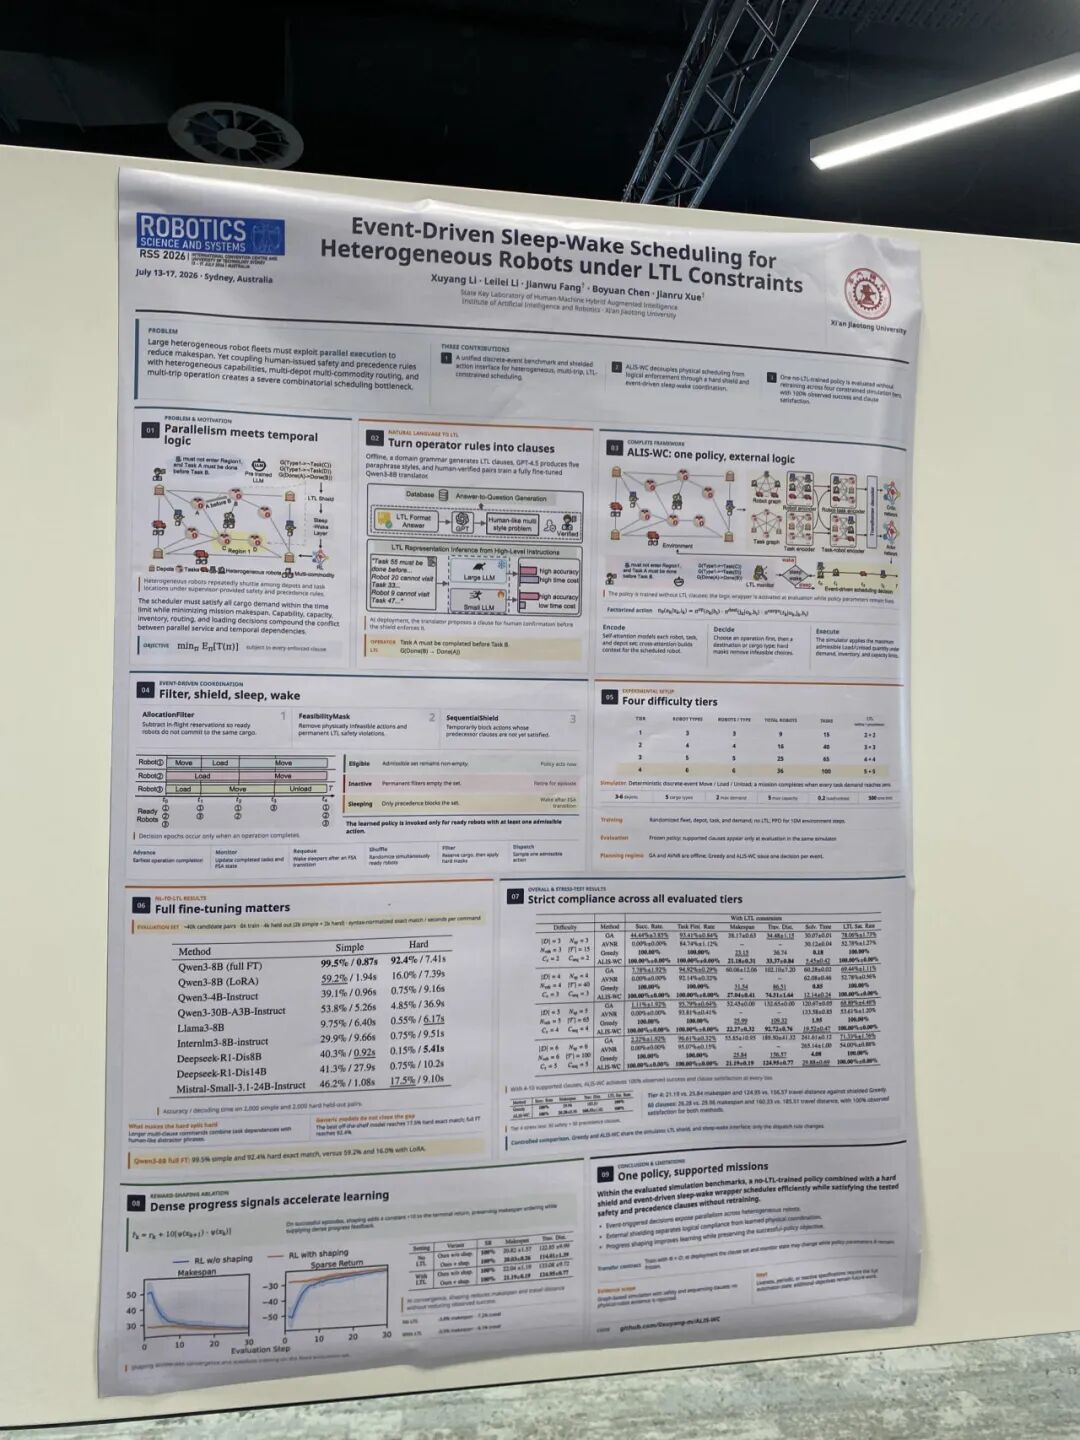
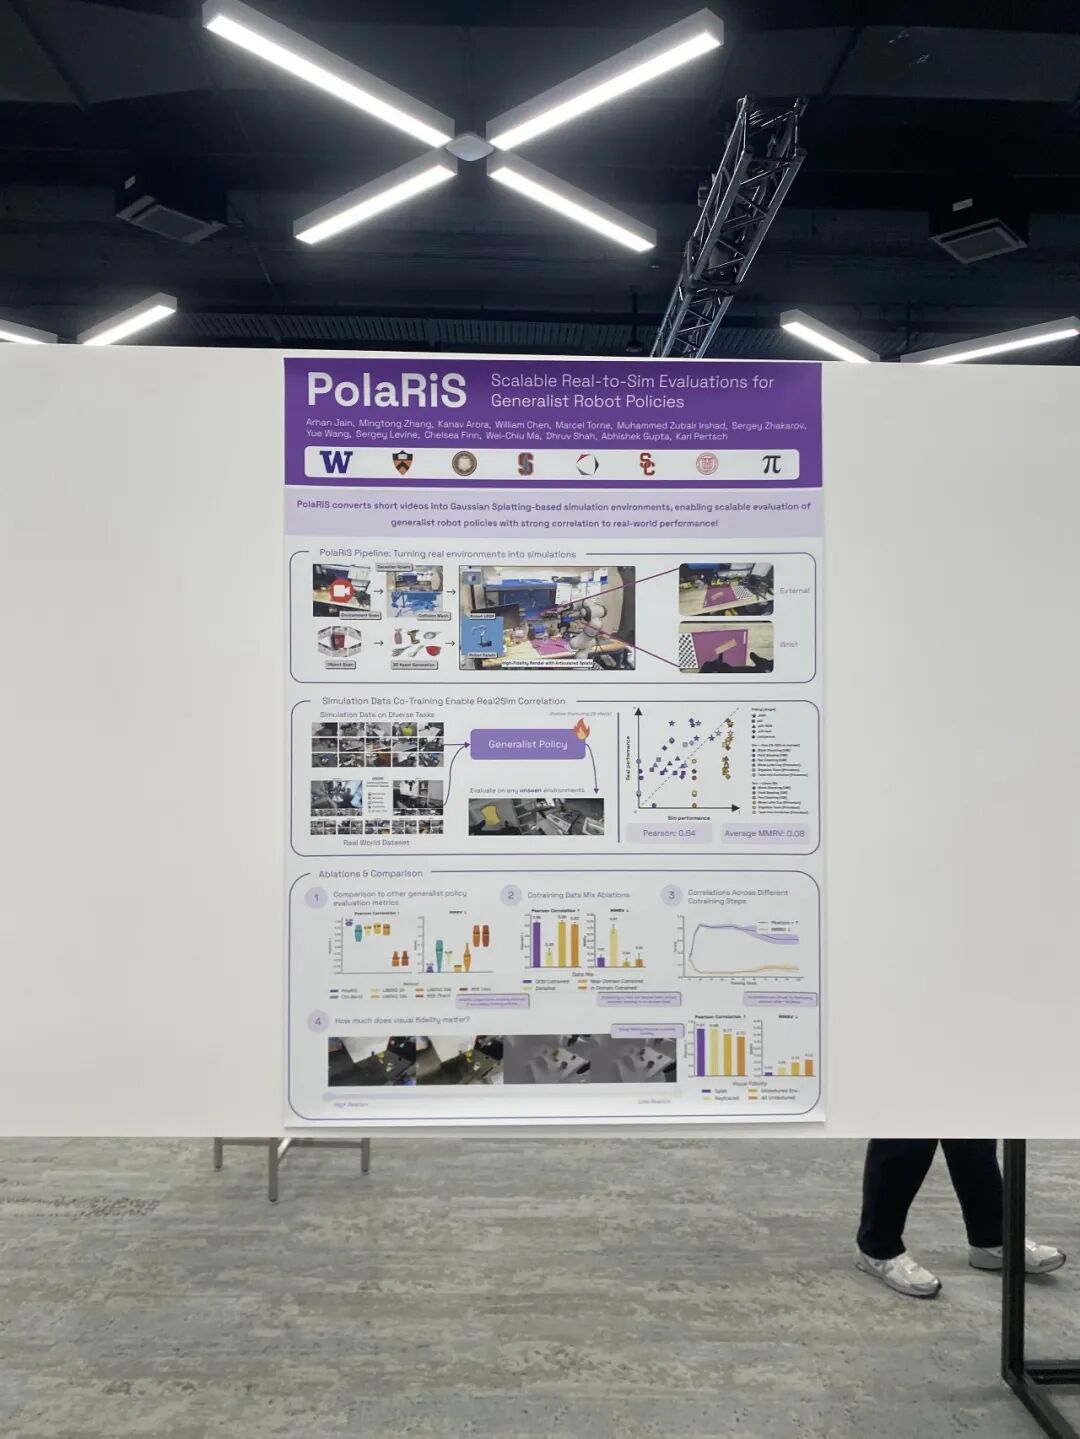
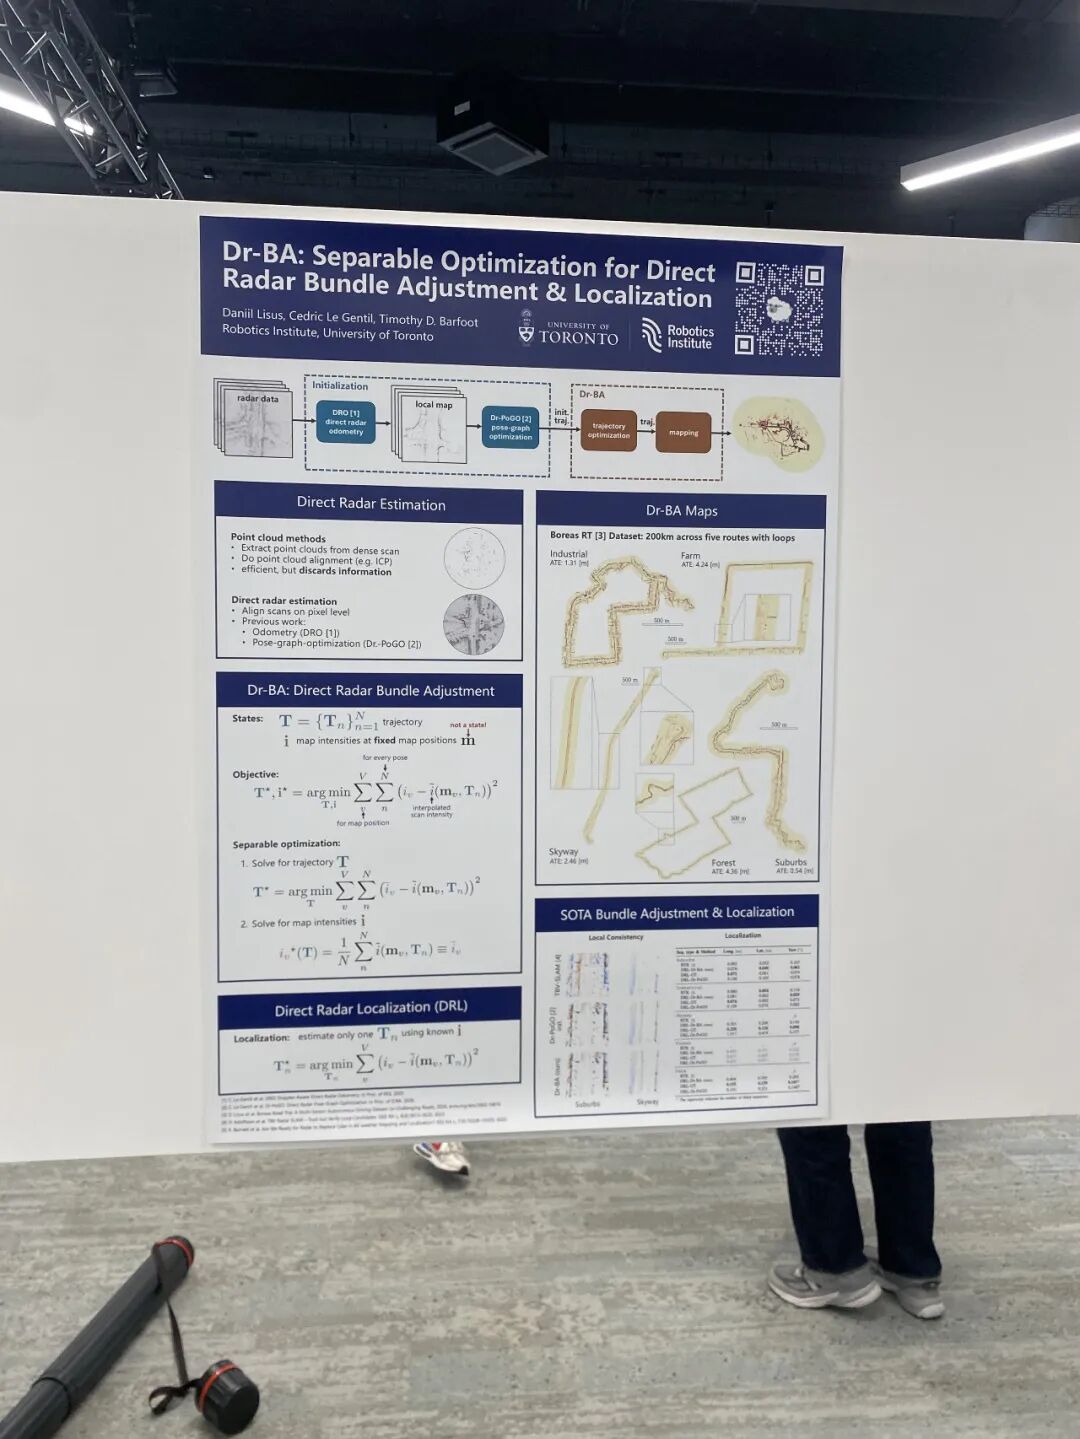
2026 年 Robotics: Science and Systems(RSS)大会在澳大利亚悉尼举行,作为全球机器人领域最具影响力的学术会议之一,RSS 汇聚了来自全球高校、研究机构以及机器人创新团队的最新研究成果。
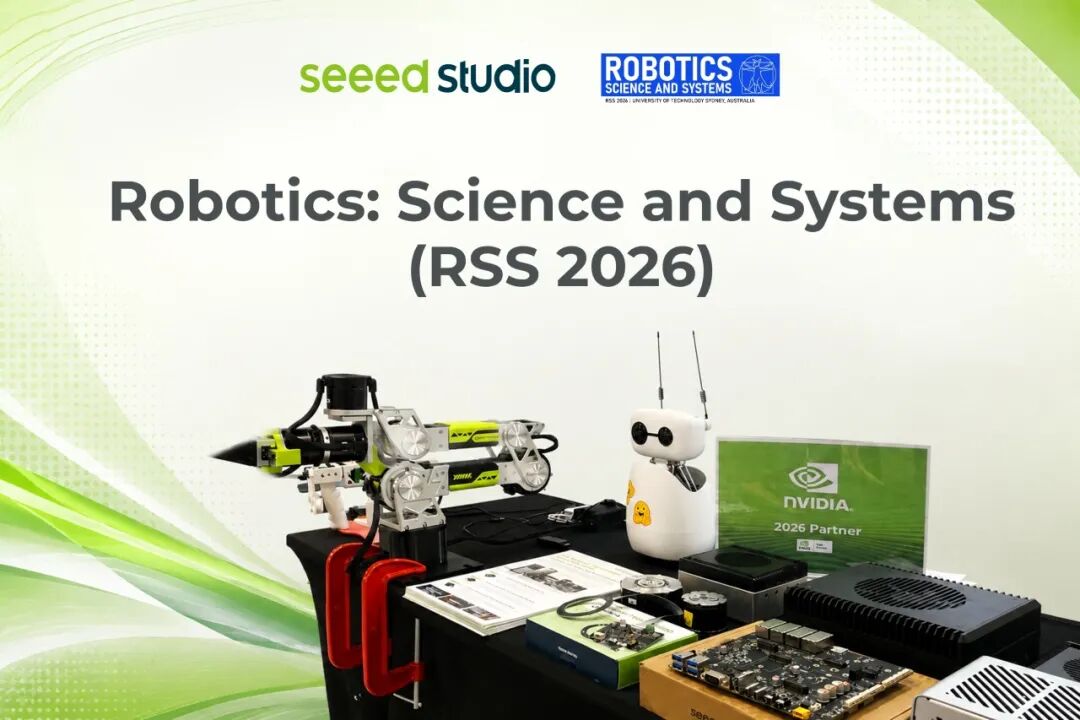
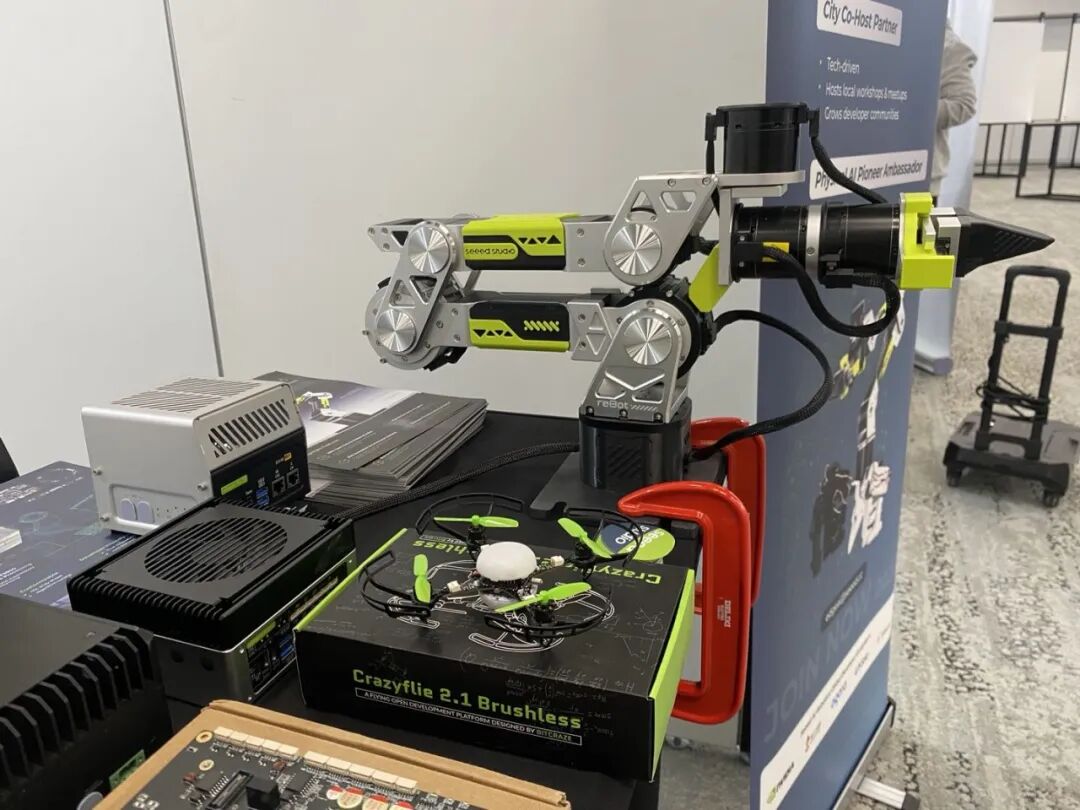
Seeed Studio 也参与其中,与全球机器人研究者、开发者和创新团队交流,共同探索 Physical AI 时代下机器人技术的发展方向,并展示了包括reBot Arm B601、Reachy Mini 以及基于 NVIDIA Jetson 的边缘 AI 机器人解决方案。
一、RSS 2026:机器人研究正在进入 Physical AI 时代
相比大型工业机器人展会,RSS 更聚焦机器人前沿研究。
今年大会现场可以明显感受到,机器人领域的研究重点正在发生变化:
机器人学习(Robot Learning)
视觉语言动作模型(VLA)
灵巧操作(Dexterous Manipulation)
人机协作(Human-Robot Interaction)
具身智能(Embodied AI)
成为讨论最频繁的话题。
过去,机器人更多依赖人工编程完成固定任务;而如今,研究者正在探索如何让机器人通过 AI 模型理解环境、学习技能,并完成更加复杂的任务。
一个明显趋势正在形成:
未来机器人不仅需要执行指令,更需要具备理解、学习和适应真实世界的能力。
✦✦
二、从实验室研究到实际应用,机器人开发方式正在改变
RSS 现场展示的大量研究成果显示,机器人技术正在从实验室逐渐走向更加开放的开发生态。
越来越多研究团队关注:
如何高效采集机器人训练数据
如何利用仿真环境训练机器人
如何通过遥操作(Teleoperation)快速生成数据
如何降低机器人研究和实验成本
与此同时,研究者对于机器人硬件平台提出了新的需求:
✅ 更开放的硬件设计
✅ 更灵活的软件生态
✅ 更低的使用门槛
✅ 更方便的二次开发能力
这意味着机器人创新正在从少数大型实验室,逐渐扩展到更多高校、创业团队和独立开发者。
三、Seeed 展示:构建面向 Physical AI 的开源机器人平台
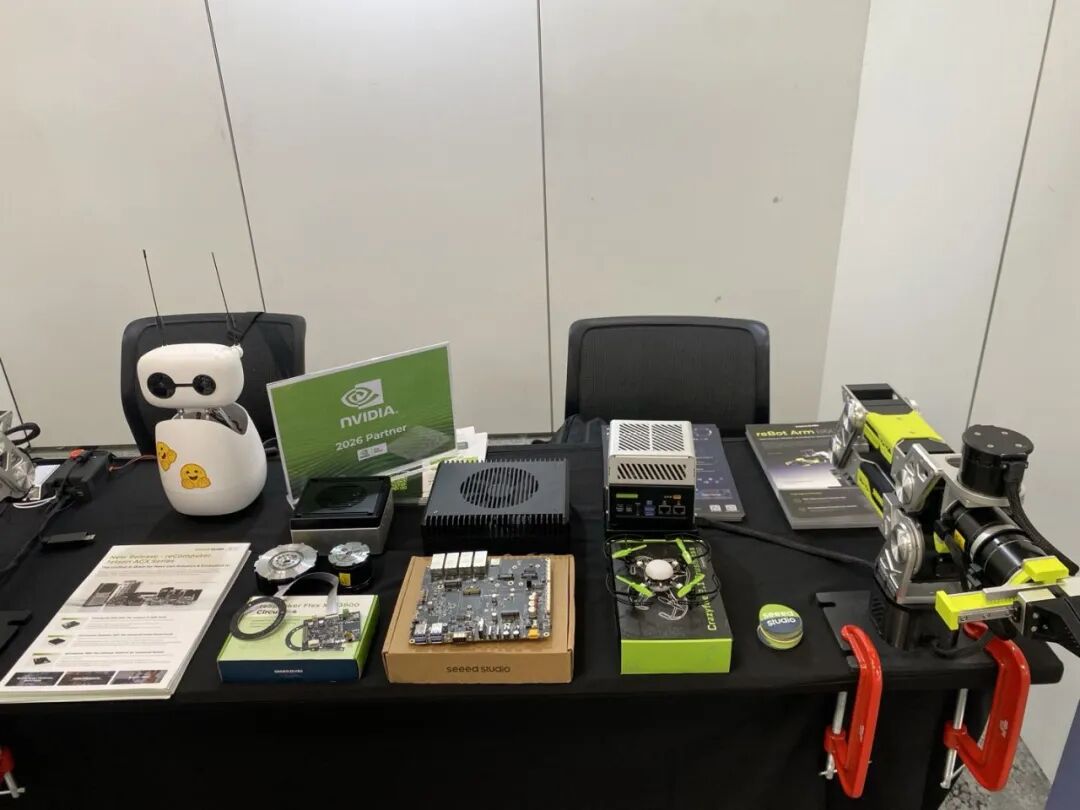
RSS 2026 现场,Seeed 展示了一系列面向 Physical AI 开源的机器人平台,包括:
reBot Arm B601 开源机械臂
Reachy Mini 开发平台
NVIDIA Jetson 驱动的边缘 AI 机器人解决方案
通过软硬件结合的方式,帮助开发者更快速地探索机器人智能化应用。
四、reBot Arm B601:让机器人学习研究更加触手可及
作为 Seeed Robotics 生态中的核心产品之一,reBot Arm B601 在 RSS 现场受到了来自研究人员和开发者的广泛关注。
现场交流中,参观者主要关注:
✅是否开源
✅是否支持遥操作
✅电机性能表现
✅硬件扩展能力
✅开发支持
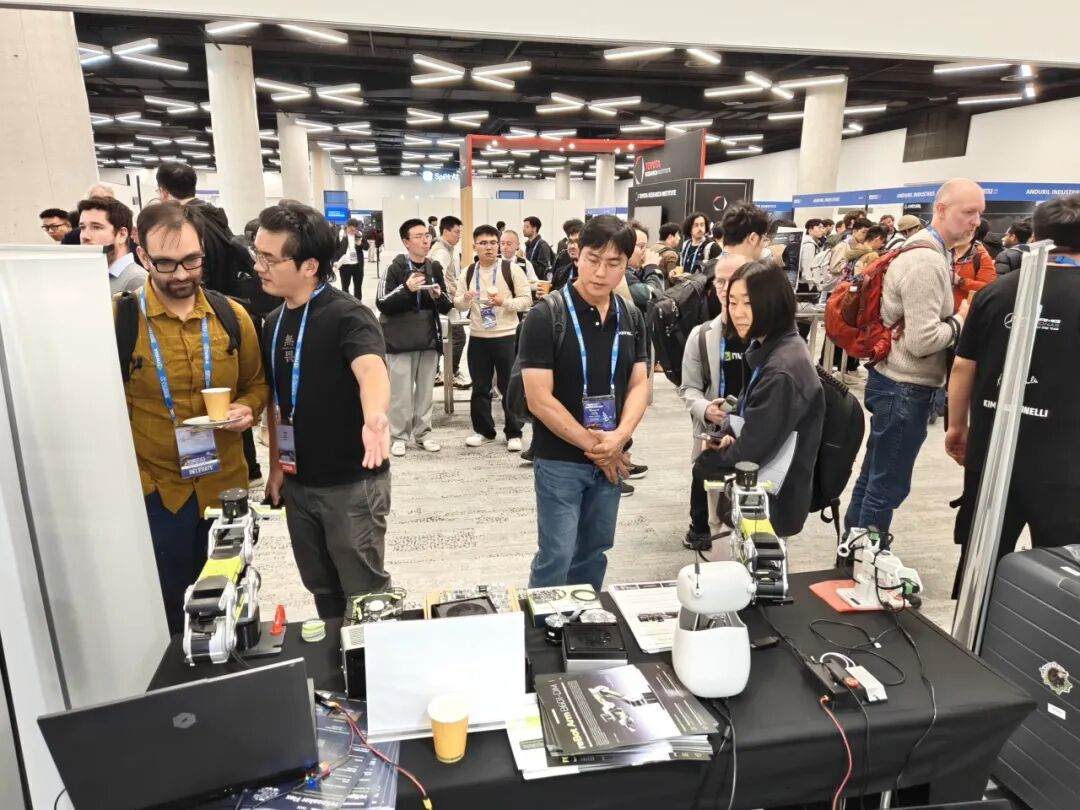
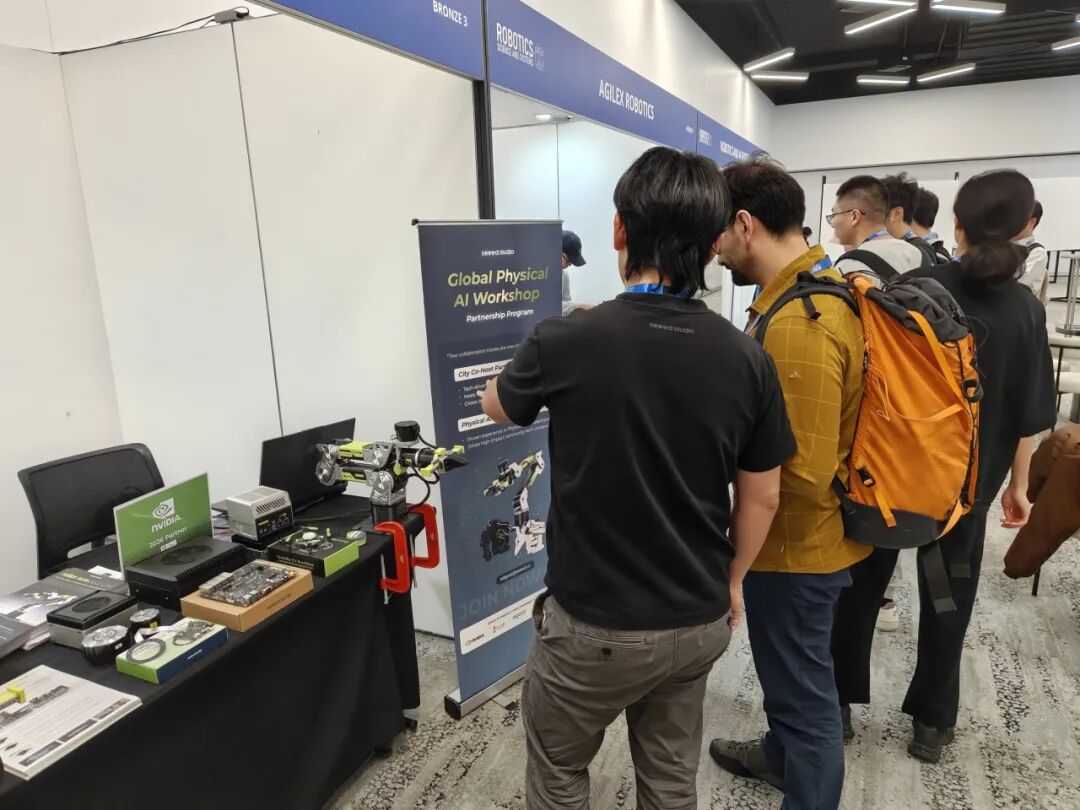
其中,遥操作体验成为现场讨论较多的话题之一。
通过直观的操作体验,开发者可以快速理解机器人控制、数据采集以及机器人学习之间的联系。
此外,reBot Arm B601 的开放设计也为研究人员提供了更大的实验自由度:
可修改硬件结构
可进行算法验证
可结合 AI 模型进行实验
可用于机器人教育与研究项目
结合 NVIDIA Jetson 平台强大的边缘 AI 计算能力,reBot Arm 可以支持:
视觉感知
AI 推理
机器人控制
机器人学习研究
帮助开发者从 AI 模型快速走向真实机器人应用。
SEEED
五、开源机器人生态正在加速发展
RSS 现场另一个明显趋势是:
开源式机器人平台正在成为推动创新的重要力量。
传统工业机器人依然在制造领域发挥重要作用,但对于高校教学、机器人研究以及 AI 开发者而言,高成本、封闭的软件生态往往限制了创新速度。
更加开源、灵活的机器人平台能够帮助:
更多学生接触机器人技术
更多研究团队快速验证想法
更多开发者参与 Physical AI 创新
未来机器人生态的发展,不仅需要更强大的 AI 模型,也需要更加开源、易用的硬件平台作为基础。
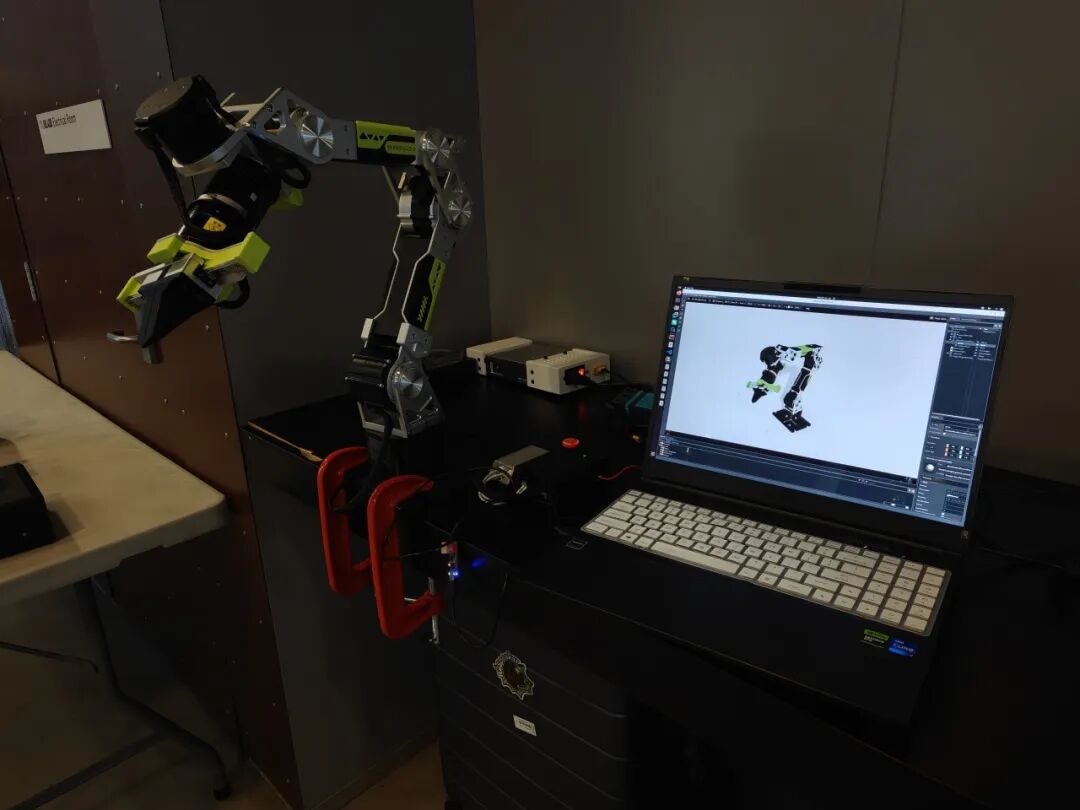
(基于 NVIDIA Isaac Sim 6.0 的数字孪生 Demo,展示机器人在虚拟环境中的训练、验证与 Sim-to-Real 迁移流程,加速 Physical AI 从仿真走向真实应用)
关于此demo的更多信息:https://wiki.seeedstudio.com/cn/rebot_arm_b601_rs_isaacsim/
SEEED
六、连接全球机器人创新社区
RSS 不仅是展示最新研究成果的平台,也是全球机器人社区交流的重要窗口。
在展会期间,Seeed 与来自不同国家的研究人员、高校团队以及机器人开发者进行了深入交流。
大家共同关注:
机器人教育的发展
开源机器人生态建设
AI 与机器人结合的新机会
下一代智能机器人应用
这些交流也进一步验证:
Physical AI 的发展,需要 AI、硬件、软件以及开发者社区共同推动。
SEEED
七、未来:推动更多开发者探索智能机器人
随着 Physical AI 快速发展,机器人正在迎来新的创新周期。
