


来源:公众号“视觉语言导航”
来源:公众号“视觉语言导航”
原文链接:https://mp\.weixin\.qq\.com/s/bf3QIqG81pKkP\_78wfTKrA
传统地理定位高度依赖卫星影像,缺失老旧数据就直接“失灵”?这篇CVPR 2026新作重磅提出GeoBridge语义锚定多视图基础模型,跳出卫星中心固有范式,实现无人机、街景全景、卫星影像全视角双向匹配,还支持自然语言→地理图像跨模态检索。同时自研GeoLoc全球超大尺度多视图数据集,覆盖36国、超5万组三视图对齐样本,多项基准直接刷新SOTA,适配无人机导航、应急救援、智慧城市、灾害监测等真实落地场景。
研究背景
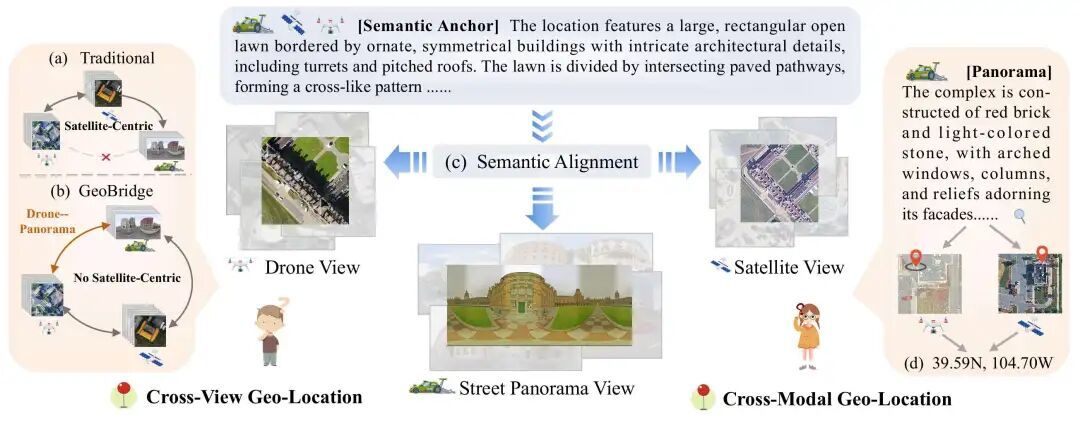
在计算机视觉与遥感领域,跨视图地理定位是自动驾驶、无人机低空导航、地理信息检索、灾害应急监测、智慧城市建设的核心底层技术。其核心逻辑是:通过查询图像,在带GPS坐标的图库中检索相似样本,从而推断地理位置。
但现有技术长期存在四大致命痛点:
主要贡献
研究方法
1. 任务定义
研究划定三大核心视觉视角:无人机视角(d)、街景全景视角(p)、卫星视角(s)。 任务目标分为两类:
2. 模型整体架构
GeoBridge基于CLIP-L/14作为骨干网络,极简且高效:
3. 核心相似度与损失函数
模型采用InfoNCE对比学习端到端训练,核心公式通俗易懂:
对三组视图两两匹配损失取平均,强化多视图视觉一致性。
约束文本与三类视图语义对齐,筑牢语义锚基础。
联合优化视觉匹配与语义匹配,双向约束提升表征能力。
4. 双模式推理部署
GeoLoc构建与预处理
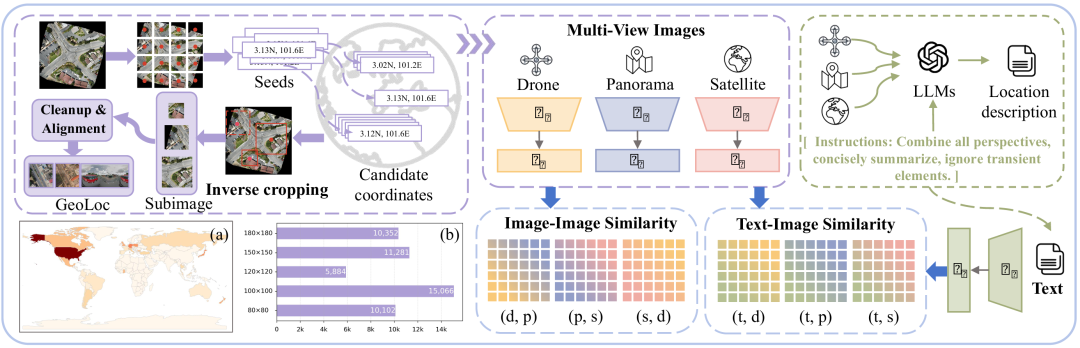
GeoLoc是业内首个全球覆盖、三视图严格对齐、附带文本语义标注的大规模地理定位数据集,构建流程严谨复杂,历经五大核心环节,全程辅以人工审核与自动化质控:
1. 无人机影像采集与种子生成
从OpenAerialMap开源平台获取带精准GPS坐标的全球无人机影像;通过固定滑动窗口截取局部区域,提取经纬度坐标作为地理种子,为后续跨源影像匹配提供基准。
2. 多尺度逆裁剪与跨源匹配
依托地理种子调用谷歌街景、卫星官方API,匹配同地理位置全景与卫星影像; 同时生成80×80 ~ 180×180㎡五种地面覆盖尺度的无人机子图,适配不同飞行高度、不同场景尺度的真实应用。
3. 基础去重与无效数据剔除
4. 三重智能质量过滤流水线
打造三层质控门,层层过滤低价值样本,保留高辨识度场景:
5. 三视图对齐与数据集划分
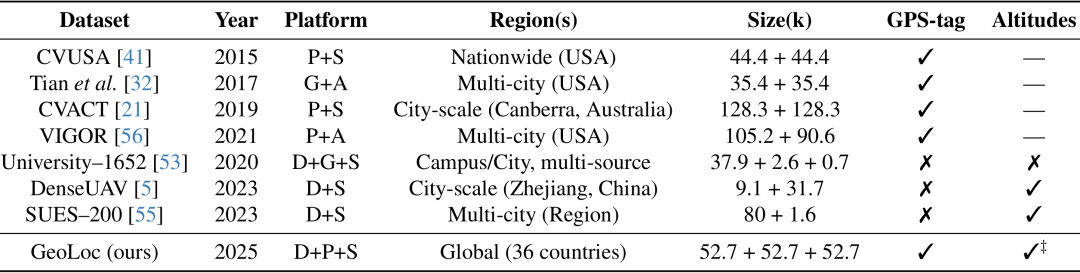
实验
1. 实验配置细节
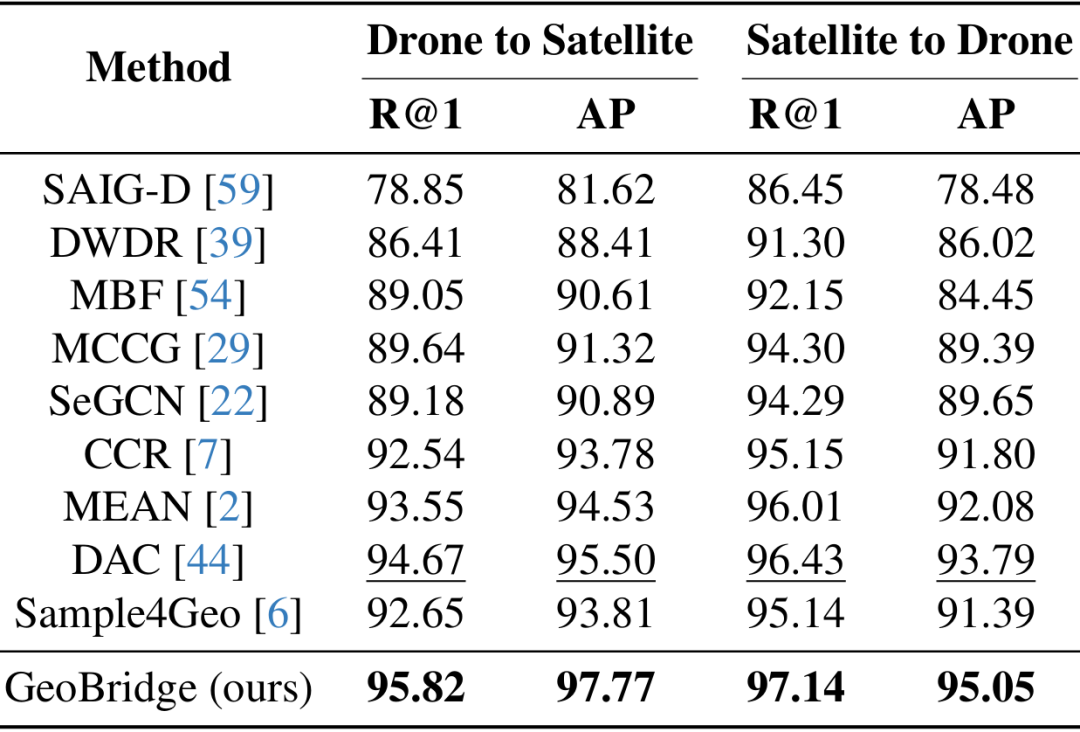
2. 跨视图地理定位:全面碾压SOTA
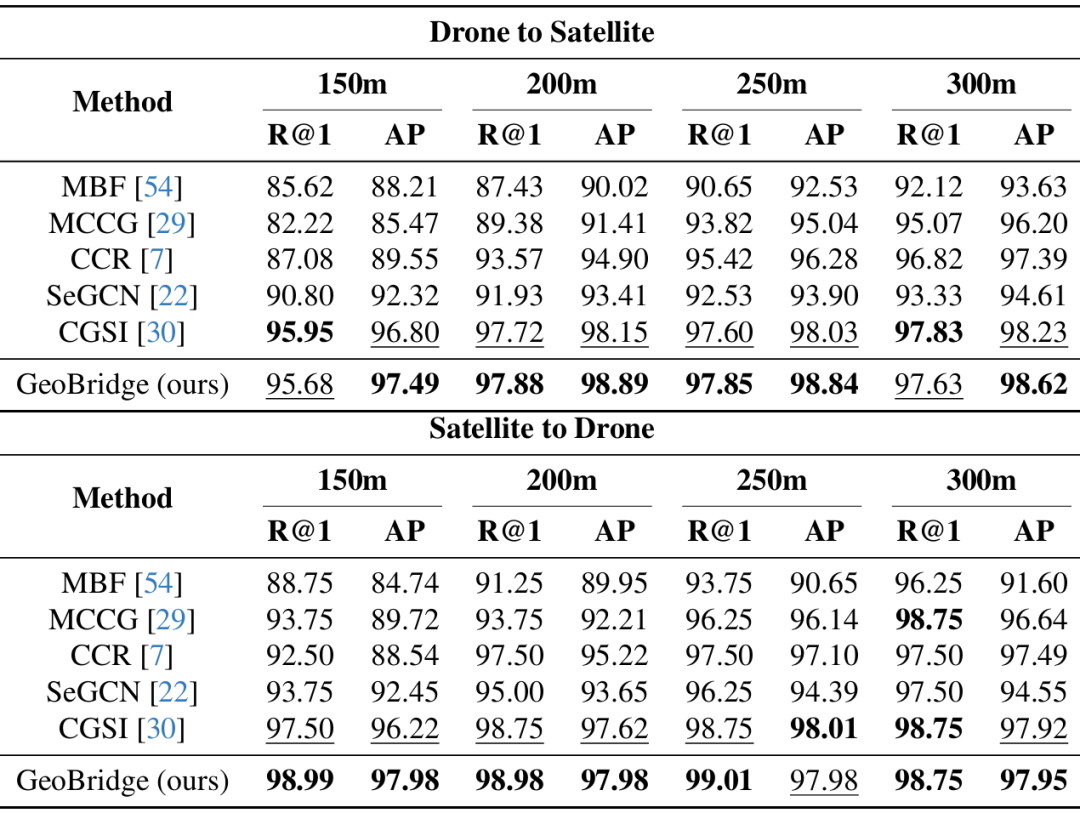
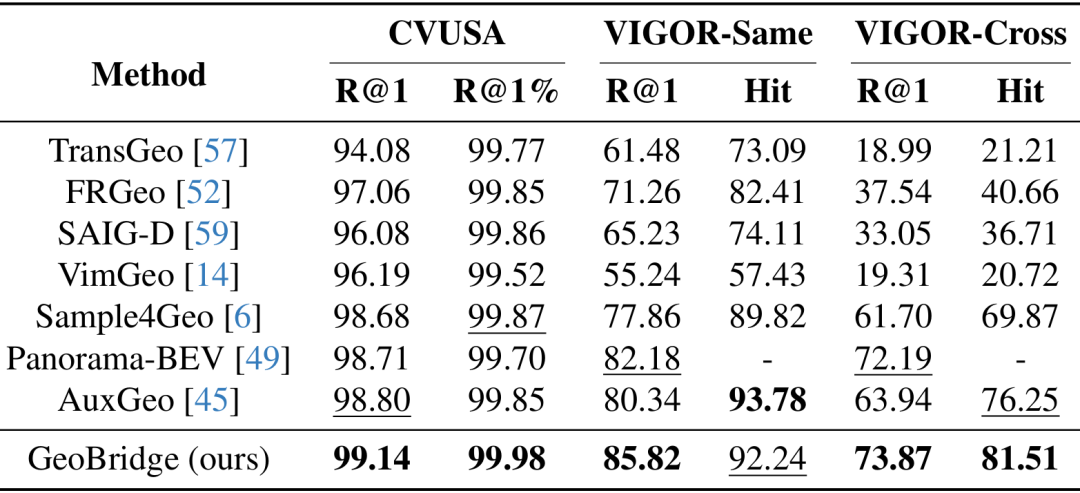
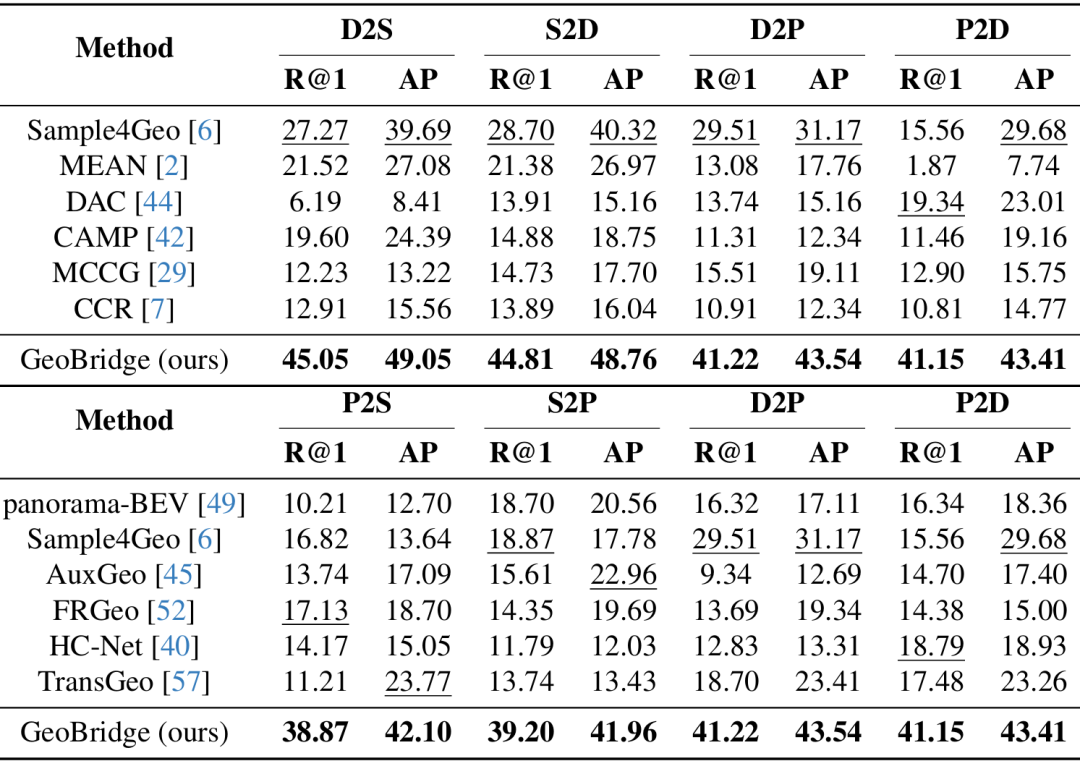
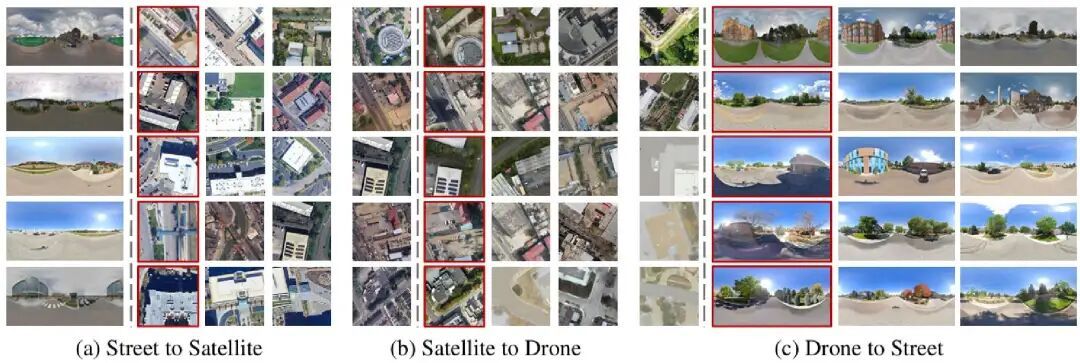
3. 跨模态地理定位:图文匹配能力拉满
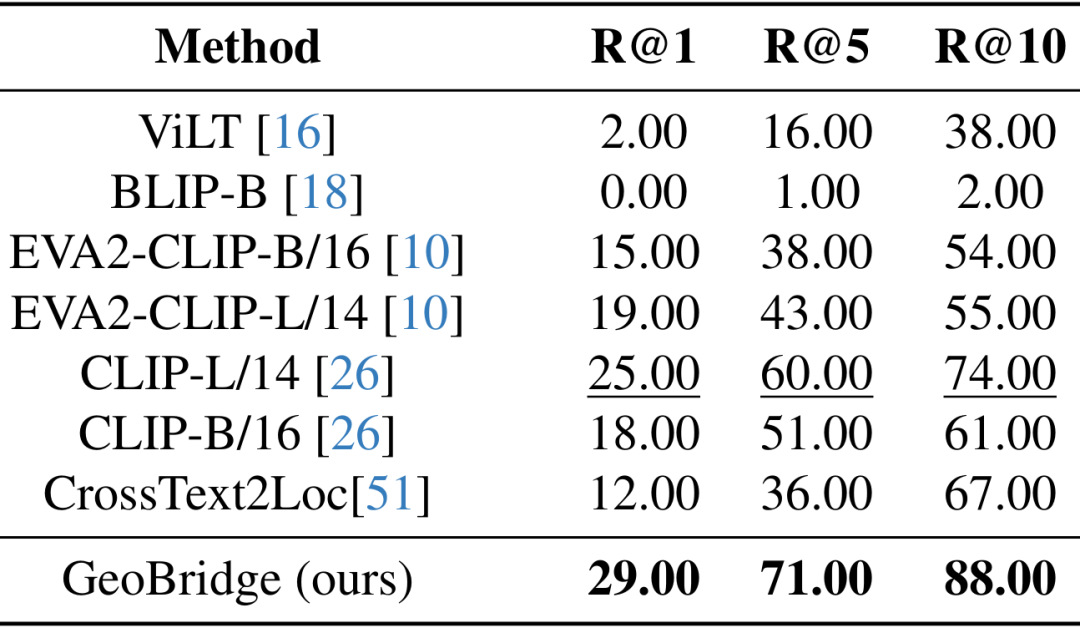
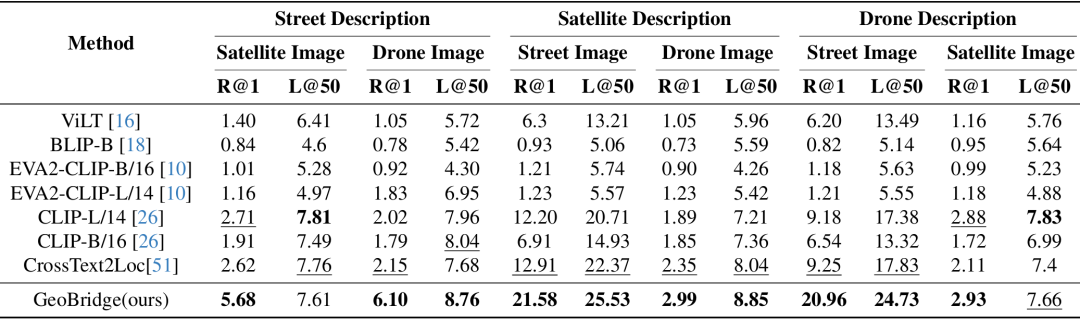
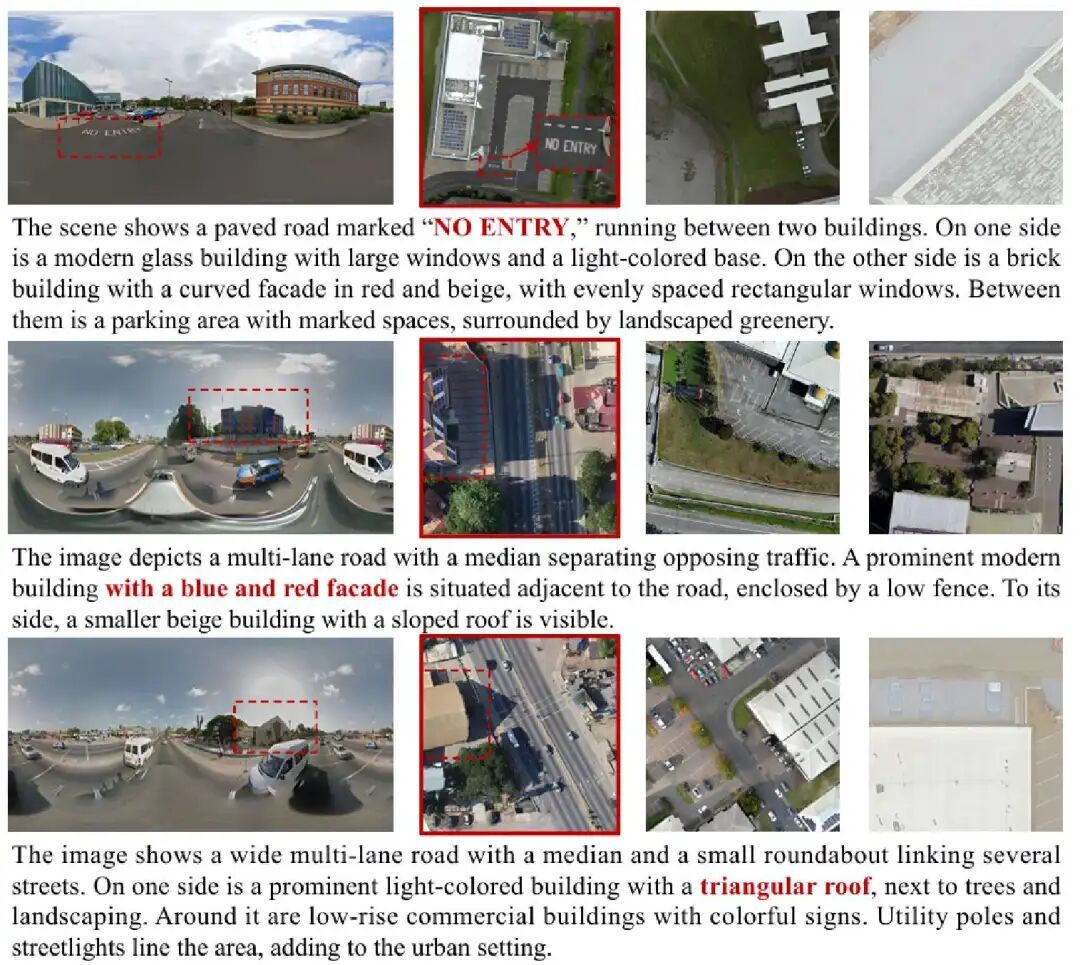
4. 消融实验:验证语义锚核心价值
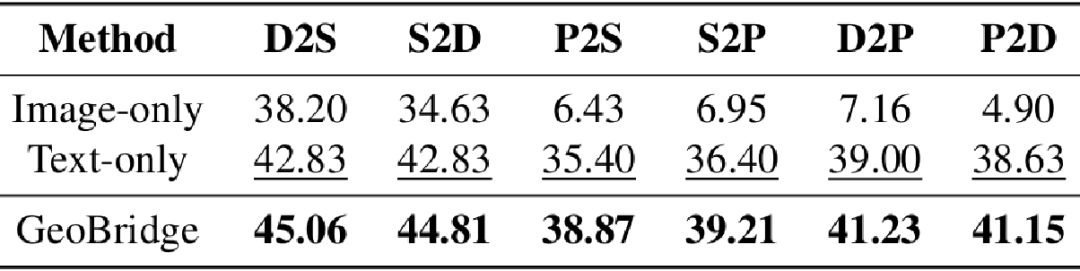
对比三组对齐策略性能:
总结
核心亮点
局限与未来展望
[
](https://vip.yanxishe.com/?from=leiphonearticle)
原文链接: https://www.leiphone.com/category/ai/R9D9fsx8ed3oEAXC.html
