


来源:公众号“ScienceAAAS ”
苍鹰俯冲穿过树干间的缝隙,从不会在脑子里"计算"枝叶间那道缝隙有多宽、自己该以什么姿态通过、自己飞了有多远。它只是凝视着缝隙,便侧身掠过。
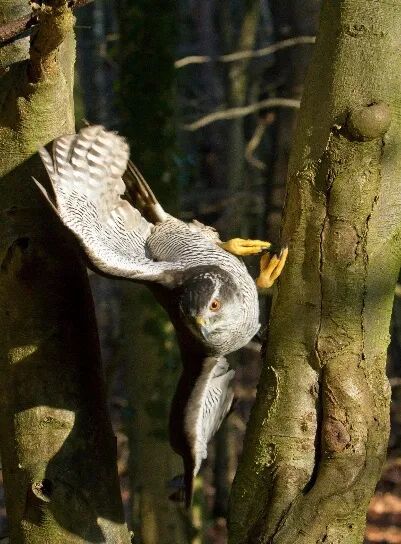
这种高风险、高精度的“感官-运动”(sensorimotor)飞行直觉,长期以来是工程系统遥不可及的能力。
现在,浙江大学的最新成果,让自主无人机第一次拥有了类似的"精准飞行直觉"。相关论文发表于《科学·机器人》(Science Robotics)。
论文链接:www.science.org/doi/10.1126/scirobotics.aeb0180
科学家们从15年前就开始研究,如何欠驱动四旋翼无人机穿过一道狭窄缝隙,其难度远超想象。研究团队设置的考验近乎苛刻:一道仅20×60厘米的矩形缝隙,最窄处只留给机身5厘米余量——而无人机本身就有10厘米高。这意味着它必须像特技飞行员一样,在飞行途中瞬间将机身倾斜、甚至几乎完全侧立(横滚角接近 90°),才能"擦着边"钻过去。更难的是,它只有一个单目相机,一个飞控模块,事先并不知道缝隙在哪里、朝向哪个角度。
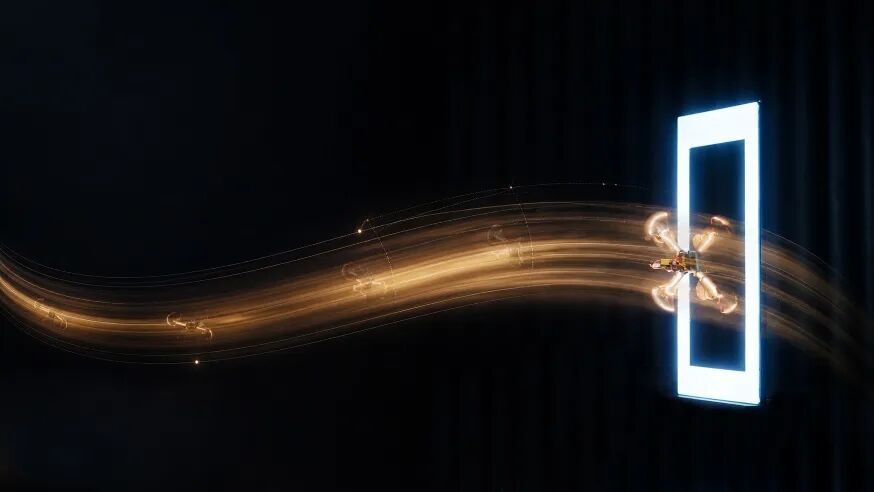
过去的方案依赖外部动作捕捉系统、预先规划好的航线,以及"状态估计-轨迹规划-轨迹跟踪"层层拼接的模块化流程,任何一环的微小误差都可能在高速穿越中被放大成灾难。
这项新研究工作抛弃了这套繁复的中间环节,训练出一种端到端的"感觉-运动"策略(sensorimotor policy)——让一个神经网络直接把机载单目相机看到的画面、以及无人机自身的惯性感知,转化为底层的飞行指令,如同鸟类凭借肌肉记忆把视觉与前庭感觉直接变成肌肉动作。
整套策略完全在仿真中通过强化学习训练而成,再一次性迁移到真实世界。团队还提出名为"知情重置"(informed reset)的巧妙训练技巧,借助模型规划生成的轨迹引导探索,把这一难以探索任务的成功率从70%提升到接近100%。
真实飞行中,这台仅38×10厘米、只搭载一台普通相机和一块NVIDIA Jetson机载计算单元的无人机,在超过100次实飞中展现出惊人表现:面对朝向未知的倾斜缝隙表现出前所未有的成功率(超过90%)。
更出人意料的是,尽管从未在"会动的缝隙"上训练过,它却能实时反应,稳稳穿过被人为旋转、移动的缝隙;还能连续穿越多道紧密排布的窄缝,并自如应对三角形、平行四边形、椭圆、菱形等各种奇异形状的开口——全程无需人工预设任何穿越姿态或定义视觉特征。
这项工作首次证明:无人机仅凭机载感知,就能以端到端方式完成如此低容错的空中机动。它意味着未来的无人机有望像鸟一样,自由穿越建筑窗口、树木间隙乃至洞穴入口,把飞行机器人可达的任务空间拓展到前所未有的边界。
巫天越(Tianyue Wu),即将前往香港大学攻读博士学位,浙江大学本硕。研究兴趣为机器手以及人形机器人的灵巧操作智能,飞行机器人运动智能。在Science Robotics,Robotics: Science and Systems等机器人领域权威期刊与会议上以第一作者发表文章。
徐广通(Guangtong Xu),杭州电子科技大学自动化学院副研究员。2015和2021年在北京理工大学分别获得学士和博士学位。2021-2023年在清华大学精密仪器系从事博士后研究。2023-2026年在浙江大学湖州研究院开展科研工作,此期间完成以上工作。主要研究领域为飞行机器人自主导航、运动规划、集群协同等。在TASE、RA-L、ICRA、IROS等机器人领域期刊/会议上发表论文数篇。
王子晗(Zihan Wang),华北电力大学工学硕士,进行此工作期间为浙江大学湖州研究院交流生,研究方向为机器人自主系统、决策规划。现有 1 篇研究工作录用于机器人国际顶会 IROS。
林俊晓 (Junxiao Lin),浙江大学硕士,即将前往香港大学攻读博士学位。研究方向为机器人系统设计、运动控制以及灵巧操作。在RA-L,IROS等机器人权威期刊/会议上发表论文数篇。
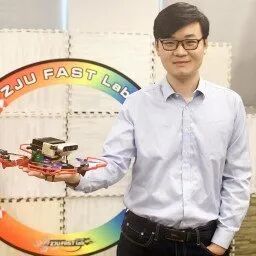
高飞(Fei Gao),浙江大学控制科学与工程学院长聘副教授、研究员、博士生导师。研究兴趣为机器人规划、建图、状态估计,集群机器人,机器人学习。微分智飞(Differential Robotics)创始人兼首席执行官,国家自然科学基金"优秀青年科学基金项目"(优青,2024–2026)获得者。在Science Robotics, Transactions on Robotics等权威期刊以第一作者或通讯作者发表论文。
原文链接: https://www.leiphone.com/category/private/IqGmhCSb1AjxEwh0.html
