


来源:开源鸿蒙具身智能PMC
原文链接:https://mp\.weixin\.qq\.com/s/n5mKH\_wdQJFAb8Sxyt3MpA
近日,2026 IEEE/RSJ 智能机器人与系统国际会议(IROS: International Conference on Intelligent Robots and Systems)公布录用结果。开源鸿蒙具身智能PMC(筹)相关研究论文成功入选。IROS是机器人领域极具影响力的国际会议之一。本次成果聚焦视觉-语言-动作模型在复杂开放环境中的鲁棒部署问题,自研SOMA策略编排与记忆增强系统,并探索通过上下文内自适应提升VLA模型在复杂机器人任务中的泛化能力。
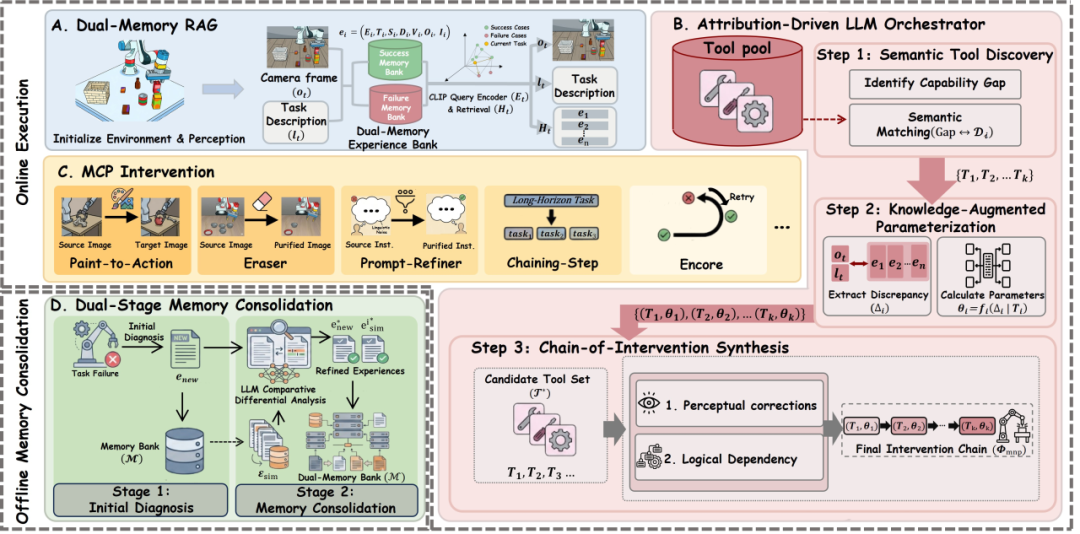
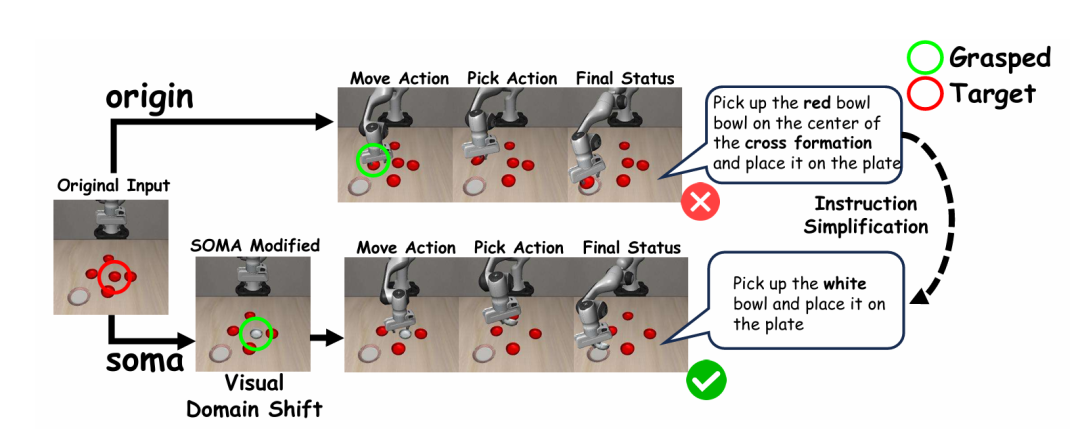
当前,VLA模型是通用机器人控制的主流技术路线。然而,真实场景下的视觉干扰、语言歧义以及长程任务中的误差累积等问题,极易导致机器人在陌生环境中执行任务时失效,而反复微调模型则会带来极高的落地成本。为应对这一难题,SOMA通过对比式双记忆模块存储成败轨迹,依托大模型编排器结合历史经验诊断任务故障,并借助Model Context Protocol(MCP)动态组织工具链,完成画面降噪、任务拆解及关键步骤重试等实时干预。同时,系统还通过离线记忆巩固机制持续迭代经验库,不断优化机器人执行策略。
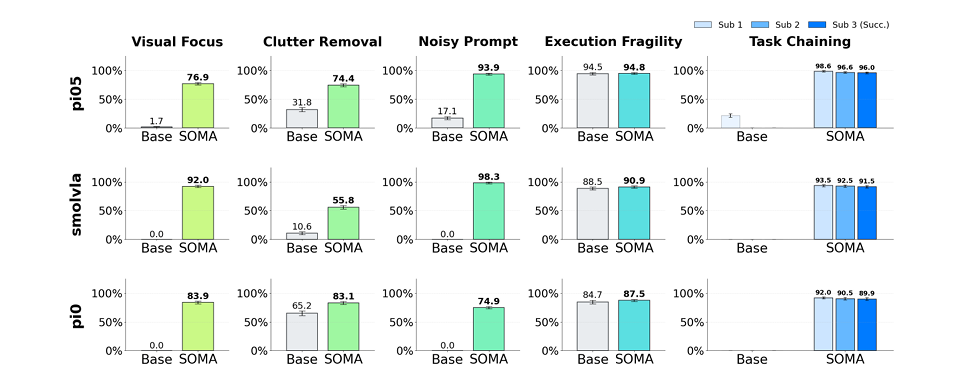
本文提出LIBERO-SOMA评测基准,对π₀、π₀.₅和SmolVLA三种主流VLA模型开展测试,实验证明搭载SOMA后,机器人任务执行成功率平均提升59.3%,有效解决VLA模型在真实环境部署稳定性不足的行业难题。
论文信息:Zhuoran Li, Zhiyang Li, Kaijun Zhou, Jinyu Gu. SOMA: Strategic Orchestration and Memory-Augmented System for Vision-Language-Action Model Robustness via In-Context Adaptation. IEEE/RSJ International Conference on Intelligent Robots and Systems, 2026.(成果来自于开源鸿蒙具身智能PMC(筹)古金宇老师团队)
原文链接: https://www.leiphone.com/category/private/vo6B74tIzwaBUHDX.html
