


来源:量子位
原文链接:https://mp\.weixin\.qq\.com/s/S15YL6gt809I3XObmFdvrA
世界模型这两年很火,但一个核心问题始终悬着:
它在仿真里跑得好好的,放到真实物理世界还靠谱吗?
自动驾驶场景下,模型可能产生物理幻觉;长时间推演中,几何一致性逐渐崩坏;极端corner case里,它给出过度自信的误判。
从仿真到部署,这道鸿沟不是调调参数就能跨过去的。
为了正面回应这个问题,来自帝国理工、CMU、斯坦福、清华、港大、牛津、UC Berkeley、MBZUAI、NVIDIA Research、Microsoft Research等全球顶尖机构的研究者,将在ECCV 2026上联合举办一场Workshop:
Safe World Models for Trustworthy Embodied AI。

现诚挚邀请大家投稿,截稿日期为2026年7月15日。
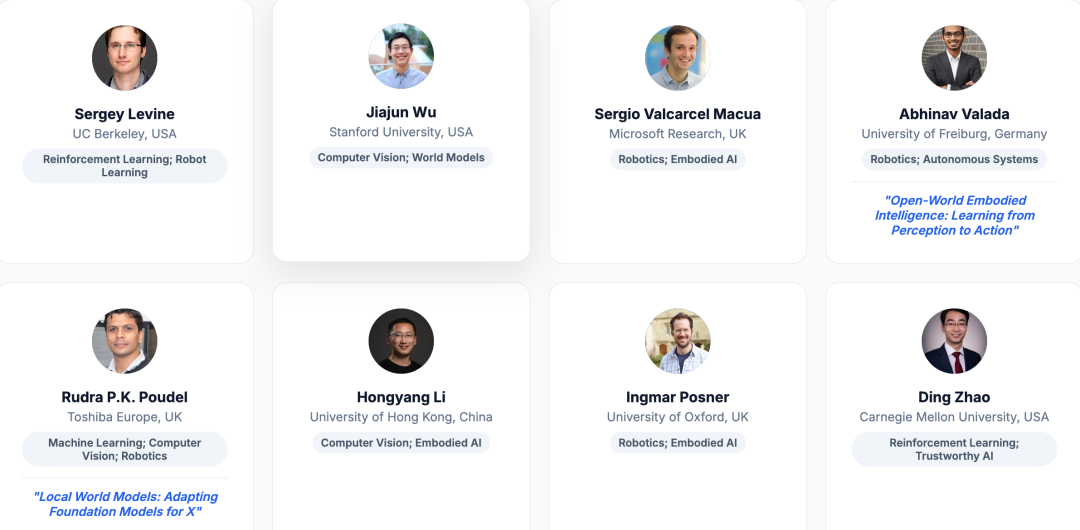
Workshop还将邀请Sergey Levine(UC Berkeley)、Jiajun Wu(Stanford)等国际顶级学者做特邀报告,同步举办具身动作世界模型挑战赛,以及主题为From Synthesis to Deployment:Bridging Academic and Industry Focuses on World Models的圆桌讨论,旨在弥合学术界在世界模型合成方面的进展与工业界对部署需求之间的差距。
Workshop名称:Safe World Models for Trustworthy Embodied AI
所属会议:European Conference on Computer Vision(ECCV 2026)
举办时间:2026年9月8日(半天,下午13:00起)
举办地点:瑞典马尔默(Malmö,Sweden)
形式:线上线下混合(Hybrid),至少半数组织者将现场出席
三大核心议题
本届Workshop围绕物理世界模型在具身智能中的三个互补角色展开:
1、智能体中的预测可靠性(Predictive Reliability in Agents)。
世界模型作为智能体的内部模拟器,在执行前预判风险、规避危险,实现风险感知决策。
2、安全关键评估与生成(Safety-Critical Evaluation & Generation)。
世界模型作为生成引擎,合成极端场景(corner cases)用于压力测试和鲁棒性验证。
3、世界动作模型与可执行智能(World-Action Modeling & Executable Intelligence)。
世界模型进一步发展为建模未来动作序列的动作世界模型,使智能体能够在内部模拟中理解做什么、怎么做、做完会怎样,从而支撑长程任务的执行和新任务快速泛化。
Workshop征稿
本次投稿将通过OpenReview系统实行双盲审稿,投稿正文为14页。
被录用文章将收录在会议论文集(proceedings)中,并单独成列;也可只以Poster展示投稿。遴选出的最佳论文奖(Best Paper Award)、
最佳论文亚军(Best Paper Runner-Up)和最佳海报奖(Best Poster Award)将分别获得500美元、300美元和300美元的奖金。
投稿主题
包括且不限于如下主题:
投稿指南
重要日期
论文截稿:2026年7月15日
特邀报告嘉宾
本届Workshop邀请了来自学术界和工业界的多位知名学者作特邀报告,覆盖强化学习、计算机视觉、机器人学、具身智能与可信AI等方向:
竞赛
除论文征稿与特邀报告外,本届Workshop同步举办Embodied World Action Model Evaluation竞赛,聚焦具身AI世界动作模型的系统性评测。
竞赛分为两个阶段:仿真评估(Simulation Evaluation)和真实世界评估(Real-World Evaluation)。

组委会
本届Workshop由来自全球多所顶尖高校和研究机构的12位研究者联合发起组织:

原文链接: https://www.leiphone.com/category/private/rGOjLeQDfZmNHwKC.html
