


来源:空间感知与计算实验室
原文链接:https://mp\.weixin\.qq\.com/s/6RDPzOacMHQt1f2E2XtcMg
European Conference on Computer Vision(ECCV)是计算机视觉领域的重要国际会议,计算机视觉三大会之一。ECCV 2026将于2026年9月8日-9月12日在瑞典马尔默举办,共有10,473篇论文进入评审流程,最终2,883篇被接收,录取率为27.5%。ASC实验室本次接收3篇论文,主题涉及点云配准、协同三维感知、视觉定位等方向。
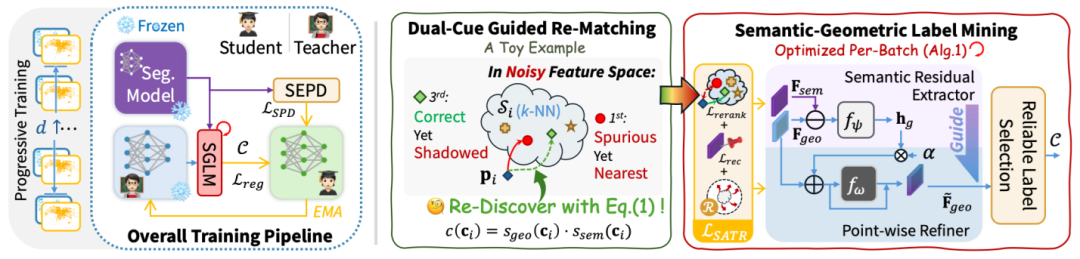
简介:点云无监督配准在自动驾驶与三维感知领域发挥重要作用,但户外场景固有的几何模糊性(如大量重复的几何结构)和数据稀疏性往往导致伪标签质量退化和模型收敛次优。本文发现,配准网络在无显式语义监督下,会自发产生与配准精度高度相关的内在语义感知能力。然而,这种内生能力在无监督学习的监督信号噪声下容易发生退化。为此,本文提出了一种无监督配准框架CAESAR,仅在训练阶段引入冻结的现成3D分割模型以提供稳定的语义锚点,在推理测试阶段实现了零额外计算开销,且不需要配准数据具备语义标注。具体而言,本文设计了双线索引导重匹配(DCRM)机制,从特征空间中重新挖掘被噪声掩盖的正确对应关系;提出了语义-几何标签挖掘(SGLM)进行高效的轻量级特征空间微调与高质量伪标签挖掘;并通过语义预测蒸馏(SPD)进一步巩固学生模型的语义认知。实验表明,CAESAR在KITTI和nuScenes基准测试中性能领先。
该论文第一作者是硕士生熊恪峥、硕士生徐诗韵,通讯作者是温程璐教授。并由敖晟助理教授、沈思淇长聘副教授、王程教授共同合作完成。


原文链接: https://www.leiphone.com/category/private/ZSJGsZ4pr5B1RUKd.html
