


作者丨陈淑瑜
编辑丨岑 峰
* *
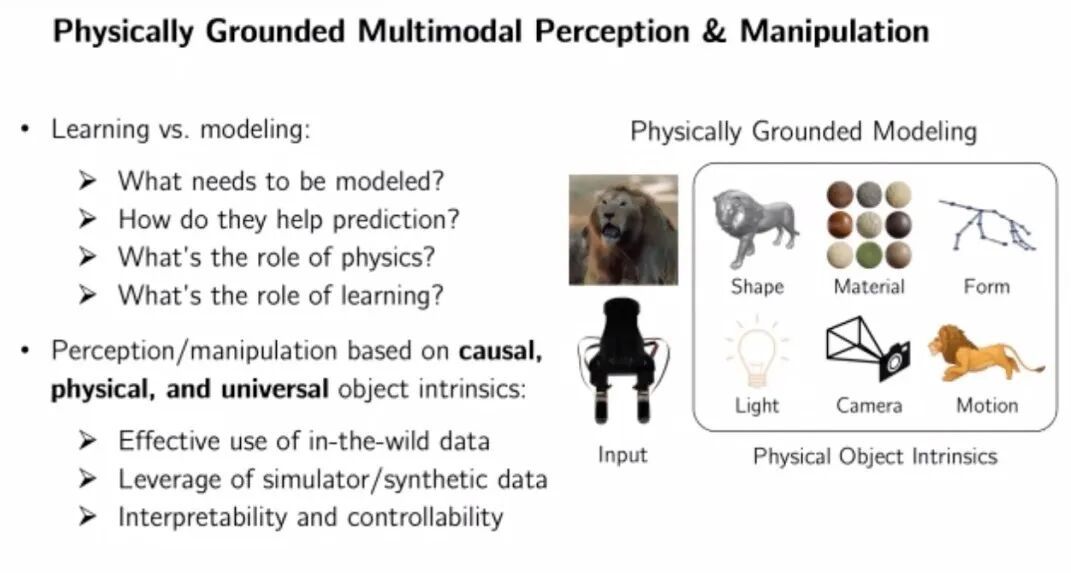
▎《Physics-Grounded Multimodal Perception:从视觉、声音到触觉的统一物理底座》
01
当数据极少时,模态该怎么融
02
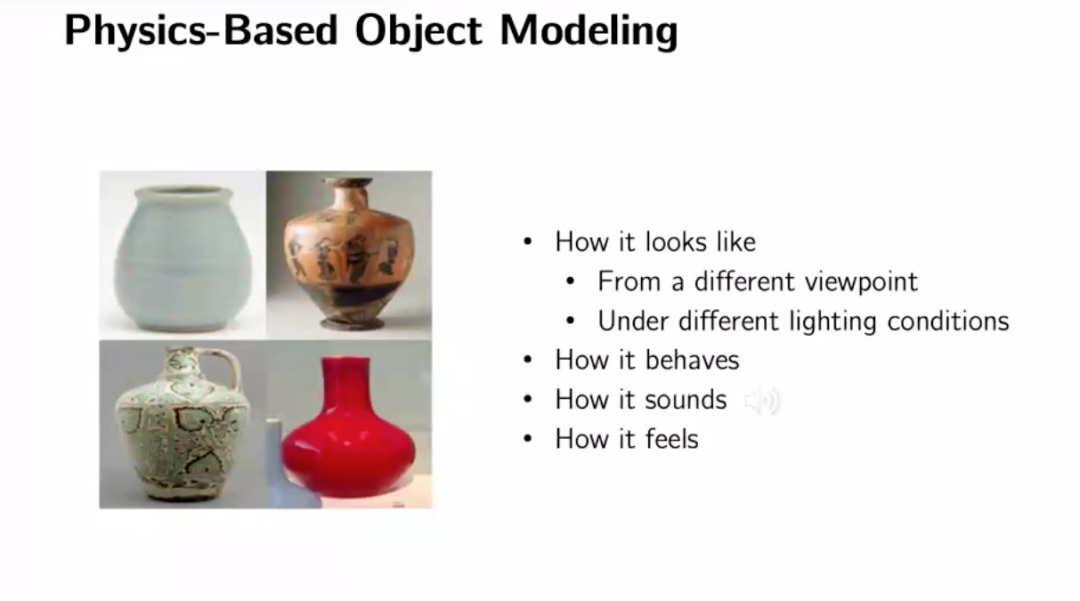
同一组物理属性,支配着所有感官
03
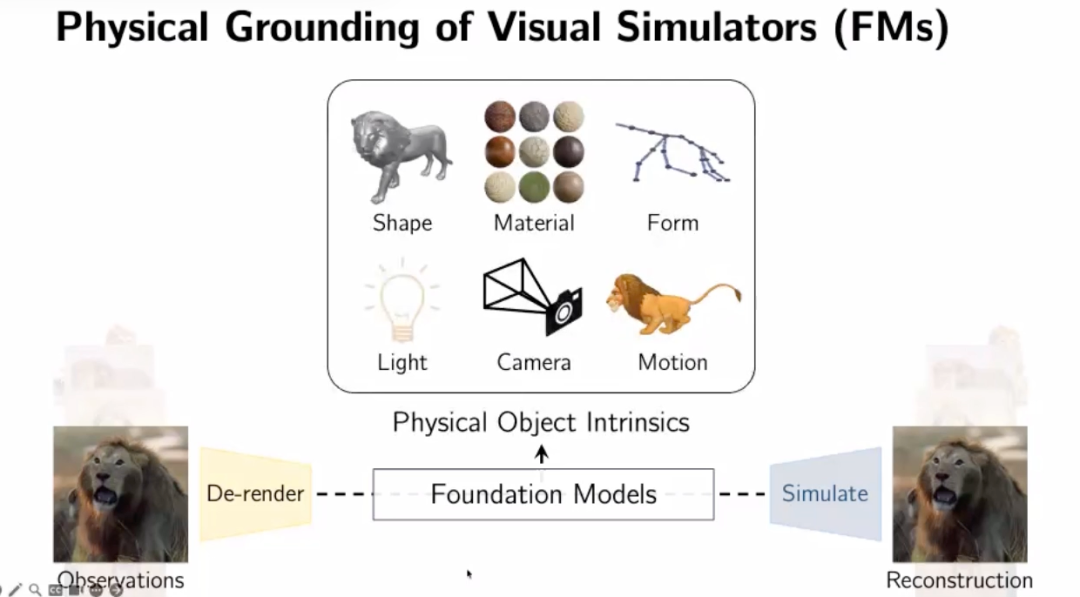
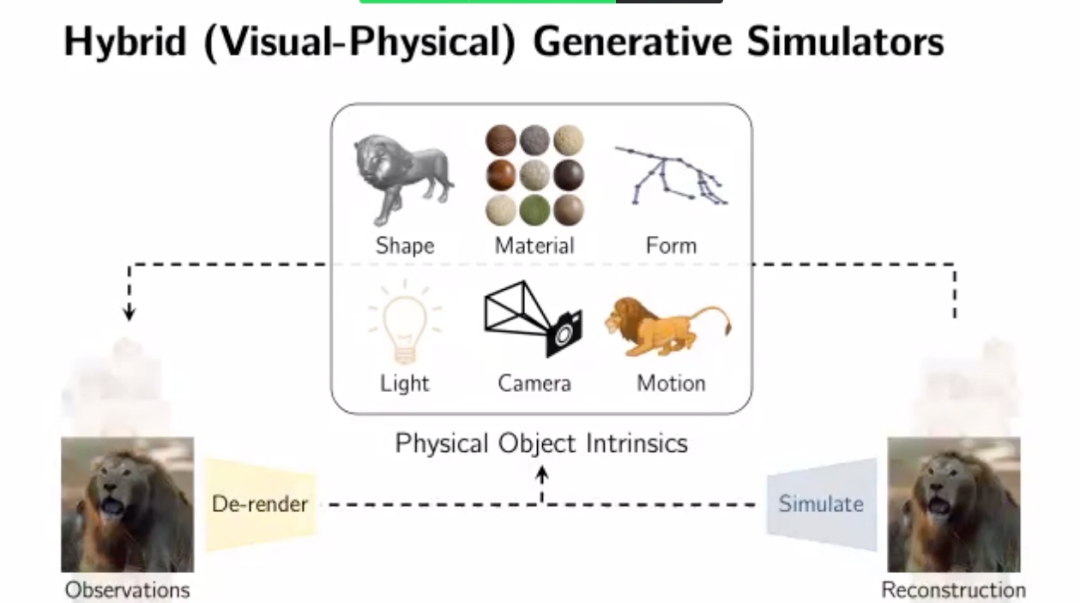
视觉即逆图形学,
但今天有了更好的工具
04
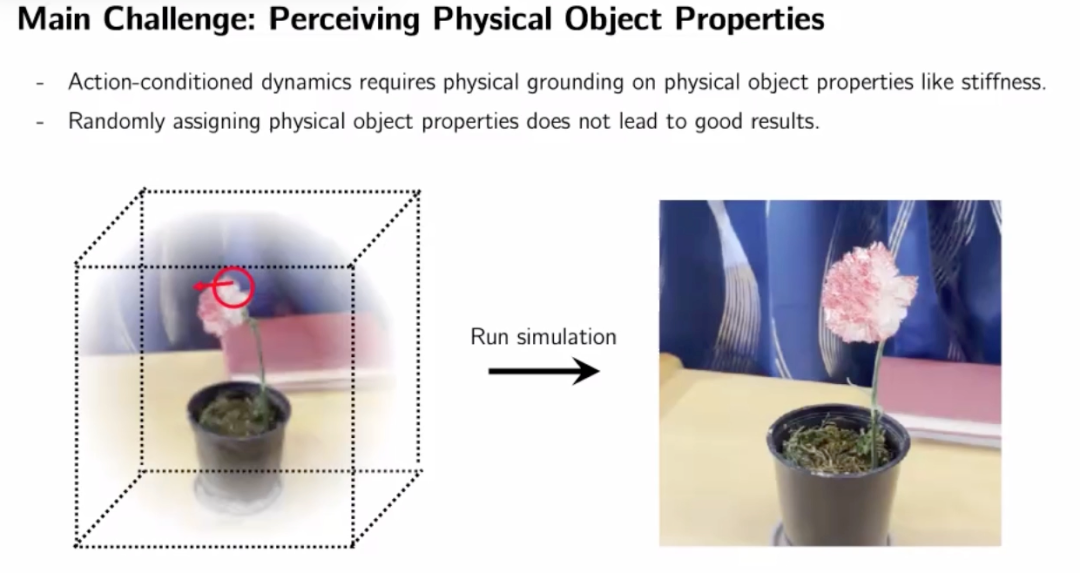
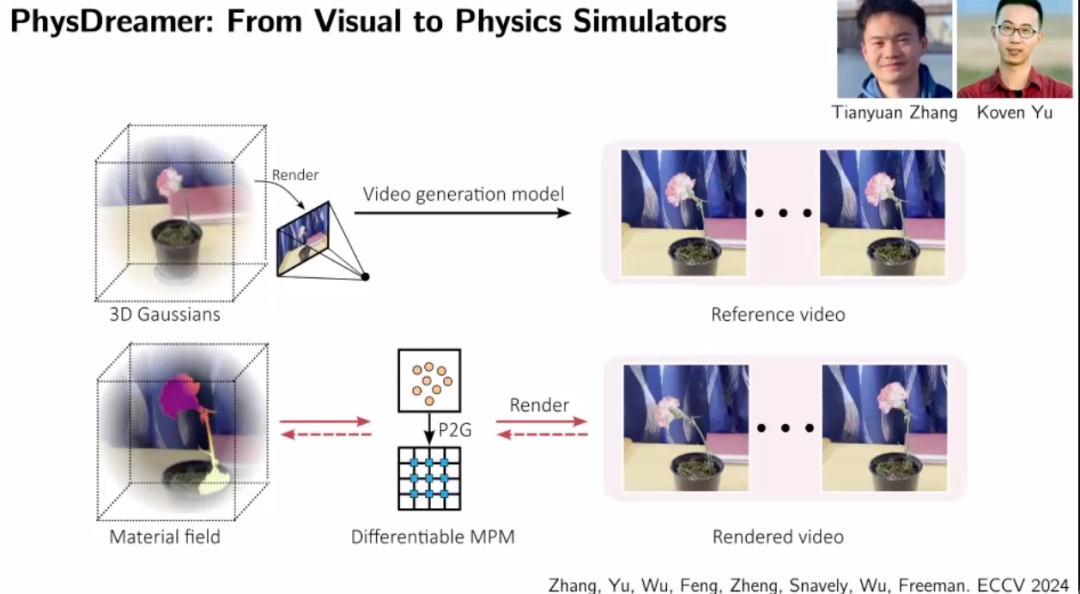
PhysDreamer:
从视频扩散模型里“掏”出杨氏模量
05
物理现象的通用建模
06
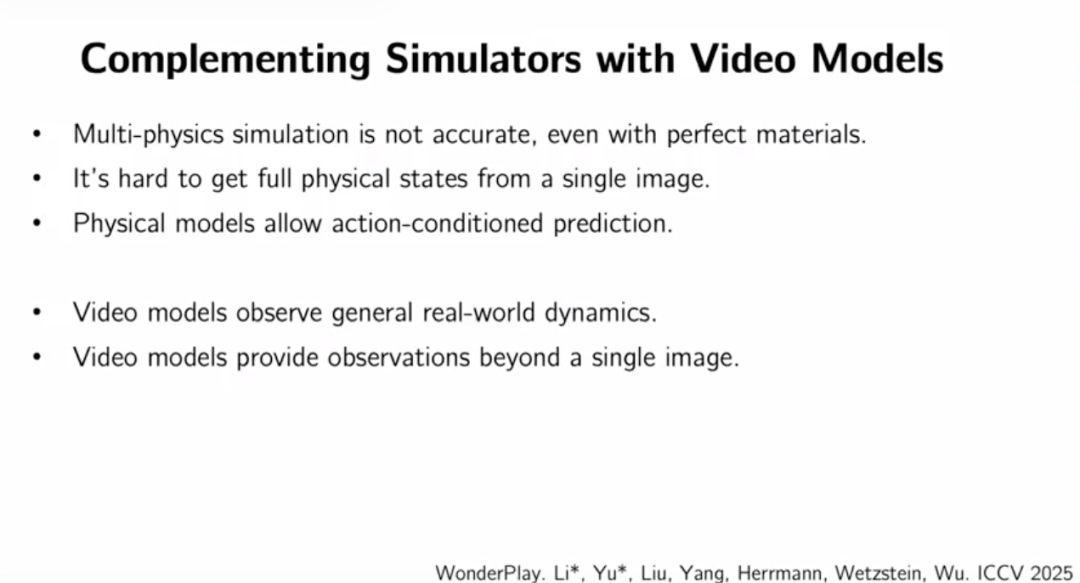
视频模型吃不下细粒度动作
07
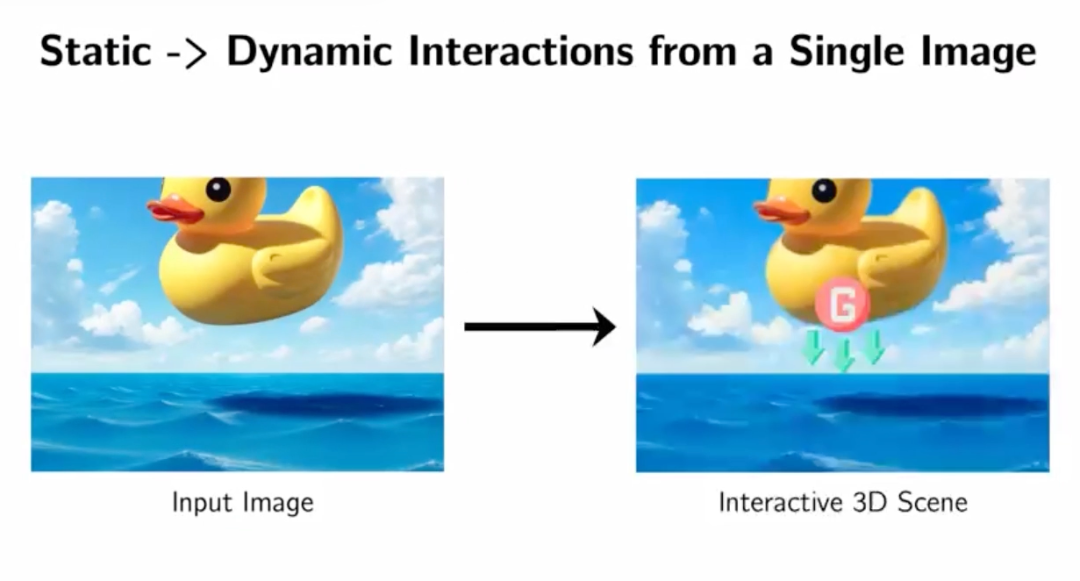
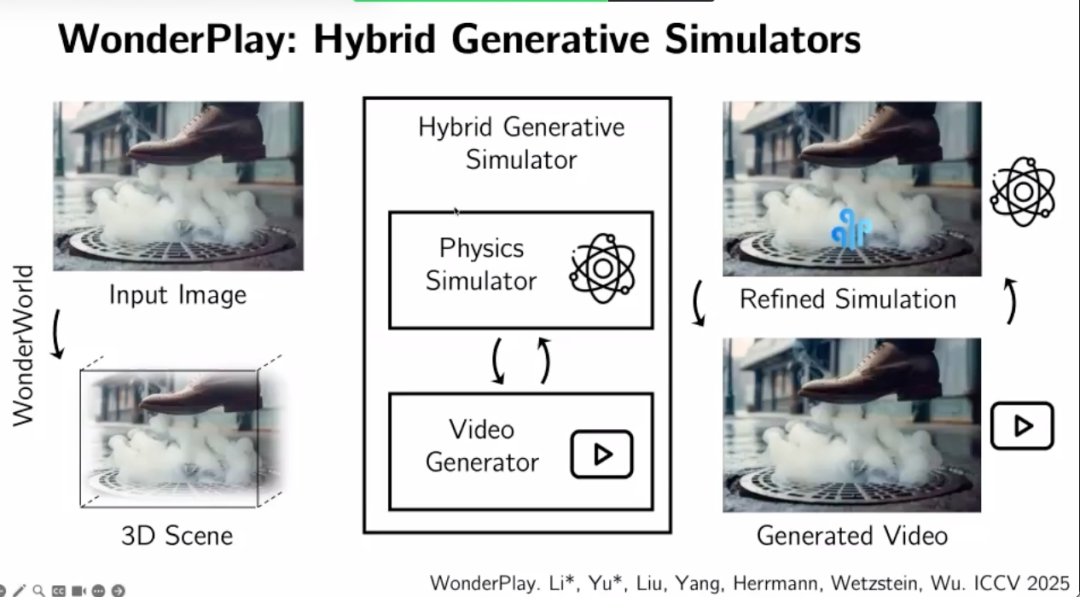
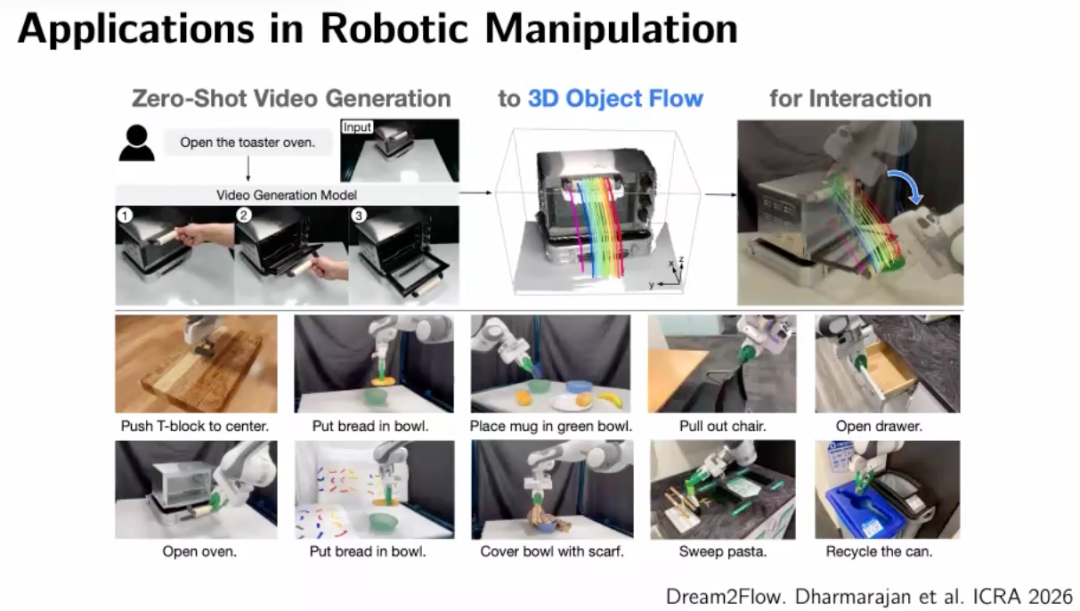
WonderPlay:把仿真器的输出,塞进生成模型当条件
08
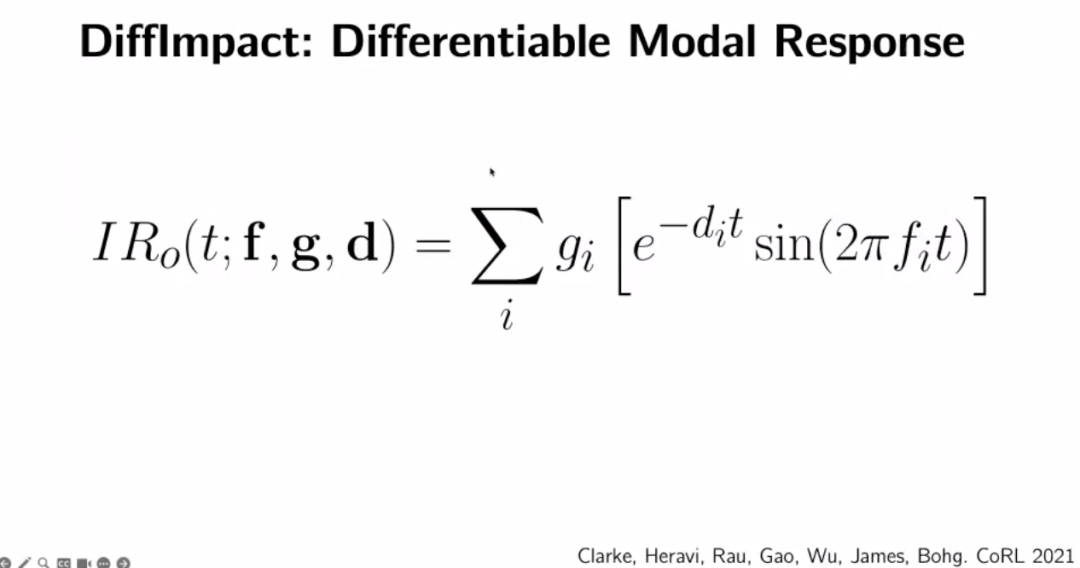
***声音:******为听觉也建一条可微分渲染管线***
*09
*
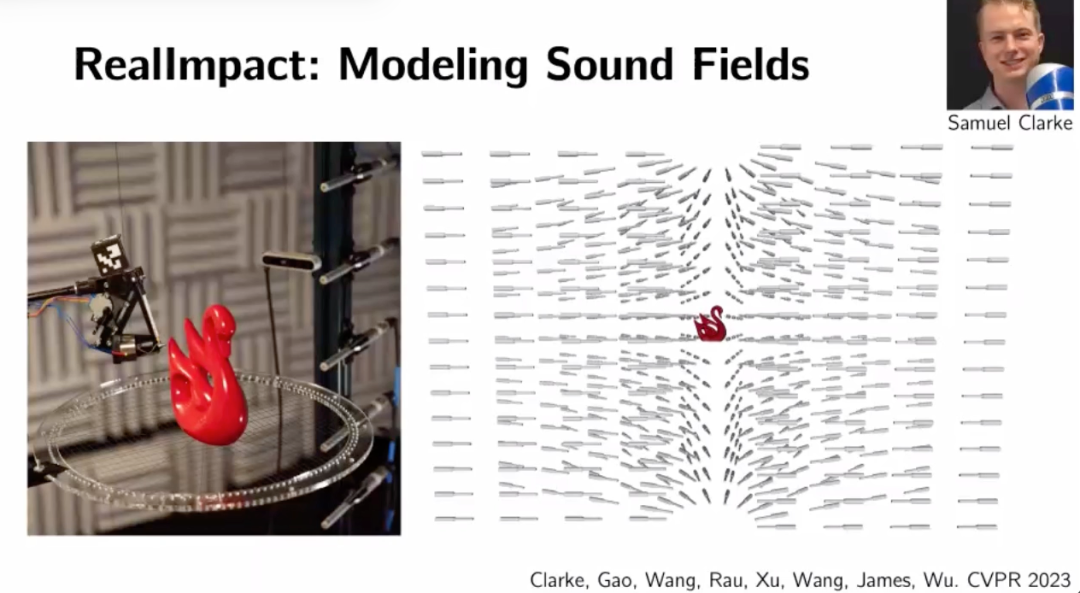
RealImpact:录制一个物体的“声场”
10
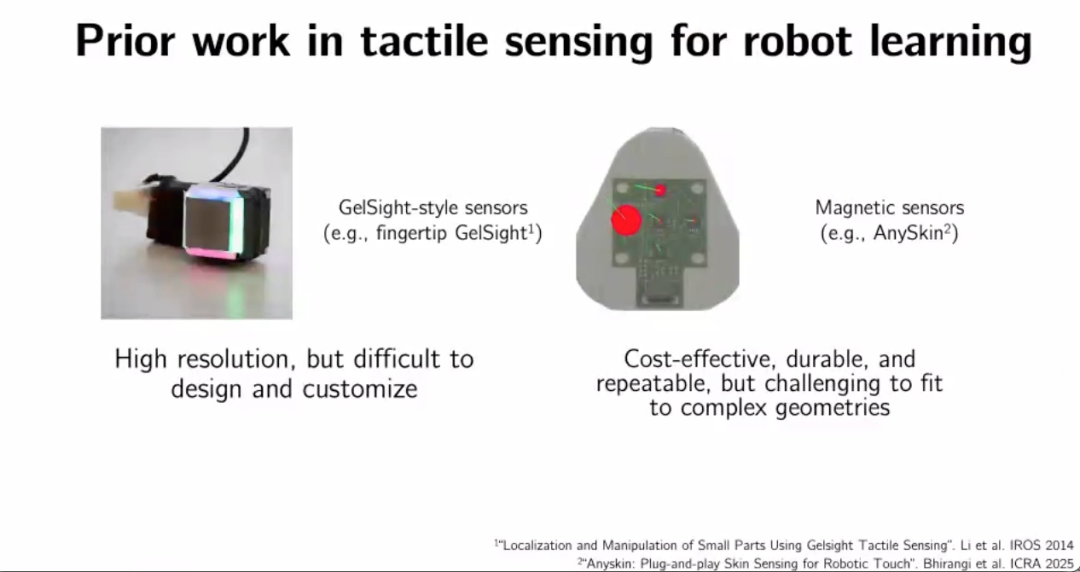
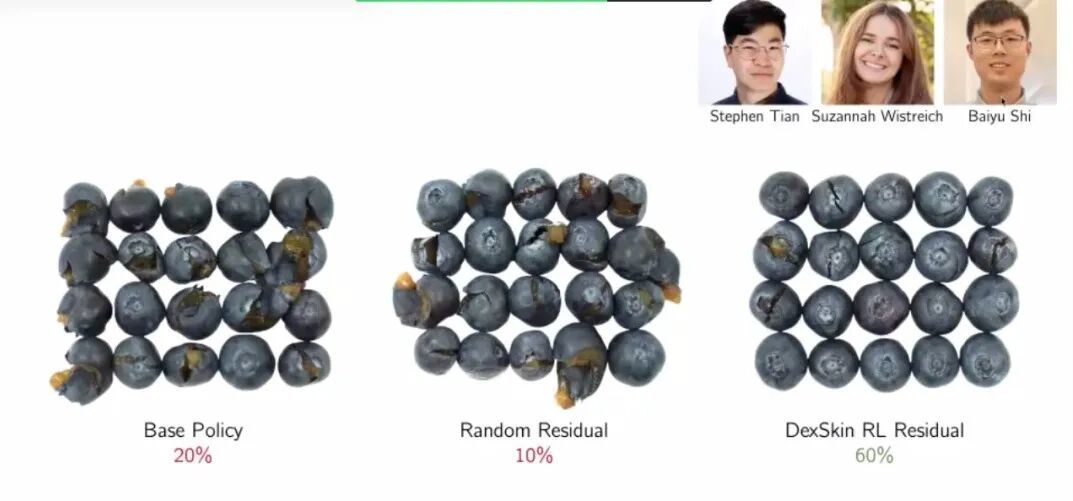
DexSkin:10 美元的电子皮肤
11
***结语:物理、因果与跨学科***
12
Q&A 问答环节
▎提问者A:我想问的是,你实际上是怎么对仿真做非常细粒度的控制的?因为如果只是个视频生成模型,就像你说的,你只能给它很粗粒度的提示。
▎提问者A:那些不会变吗?还是说你也会对它们做优化?
▎提问者B:我有几个关于第一部分的问题。第一个是:物理仿真器里有很多参数,你是怎么优化或者设定它们的?第二个是:当前的视频模型可能会违反物理定律,这种不完美会带来什么影响。
▎提问者C:我有一个关于触觉传感器的简短问题。顺带说,这个设计非常酷。因为我们目前在一个商业项目上工作,对某些客户来说,很难找到一种硬件能同时覆盖非常娇嫩的物体,以及对空间要求很高的物体。我之前真没见过任何一种触觉方案能把蓝莓这种娇嫩物体的存活率提高到这个程度。不过你在做开发的时候,有没有考虑过这类情况。
为了方便大家抱团交流、互通会议消息,我们专门建了 ECCV 2026*** 参会交流群!进群你会解锁这些「福利」?*
会议情报站:投稿 DDL、格式规范、评审进度……关键节点第一时间送达,再也不怕错过 deadline,投稿准备稳稳的。
同行茶话会:天南海北的同行都在群里,聊心得、碰思路、攒人脉,科研路上我们同行。
前沿补给站:最新研究成果、热点方向实时同步,结合会议主题帮你捋清投稿脉络,给论文灵感加满油。
现场后援团:(会议期间专属开启):到了会场也不用慌——
路线导航:场馆分布、报告厅怎么走,群里随时问;
议题共读:热门 session、Keynote 现场探讨,错过也能追;
Poster 汇编:现场海报精华整理,一键收藏不遗漏;
约局广场:约饭局、采访局、交流局……想唠嗑、想合作、想面基,群里发起就成。
? 进群传送门: 扫码进群或添加微信Qvv0909777,备注:ECCV + 单位/学校+姓名+方向。
搞科研/搞技术,信息差很重要。
来,一起快人一步!
上车,带你看遍全球 AI 顶会精华
可独家畅览:
专家演讲PPT
大会报告全文
热门论文解读
学术新星访谈
扫描上方二维码
或点击「阅读原文」关注雷峰网(公众号:雷峰网)专区。
雷峰网原创文章,未经授权禁止转载。详情见转载须知。
原文链接: https://www.leiphone.com/category/private/rSWX8JI9JPPBvt0j.html
