


来源:具身之心
原文链接:https://mp\.weixin\.qq\.com/s/XOjq7NBKjwvqropl6kOVlg
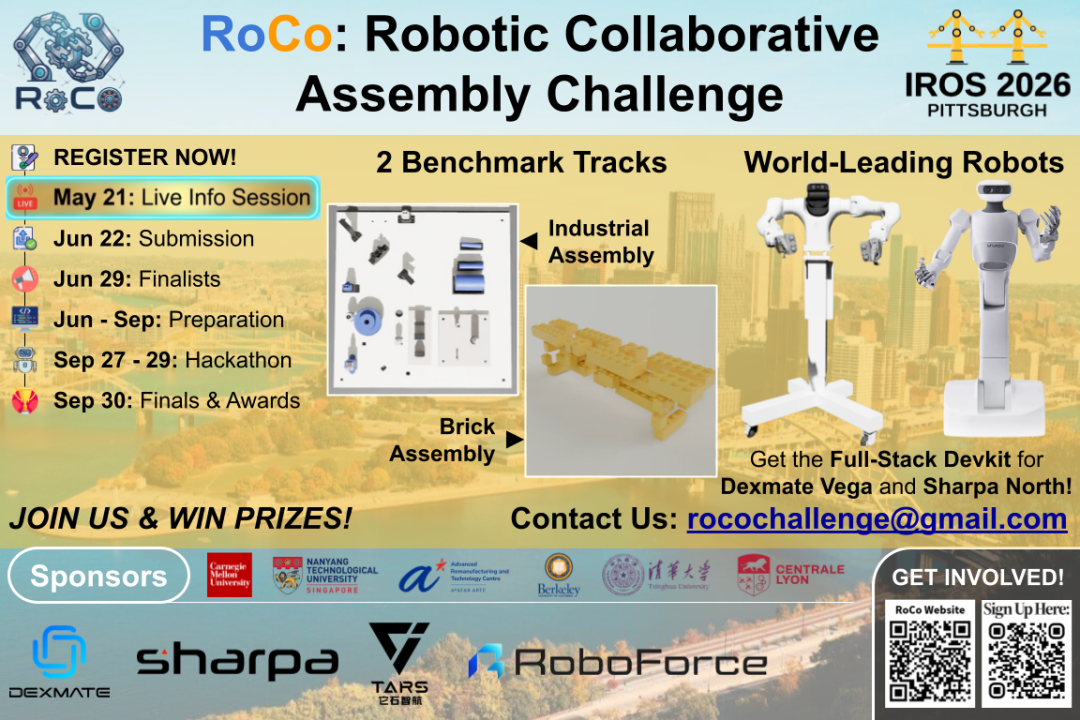
本届 RoCo Challenge 面向机器人装配任务,旨在通过标准化的装配场景,评估机器人在真实物理交互中的综合能力。赛事设置 Industrial Board Assembly 与 Brick Assembly 两个 benchmark tracks,覆盖工业任务板装配与积木结构装配两类场景。
竞赛主页:请扫描海报右下角 RoCo Website 二维码
报名入口:请扫描海报右下角 Sign Up Here 二维码
联系邮箱:rocochallenge@gmail.com
直播平台:Bilibili, Youtube
**
**
赛事背景与目标
随着具身智能、机器人世界模型、视觉-语言-动作模型和机器人技能学习的发展,机器人系统正在从简单执行指令,逐步走向能够理解物理世界、完成复杂操作并泛化到新任务的智能体。RoCo Challenge 关注的是机器人在真实物理世界中的综合能力,而不仅仅是指令跟随能力。
本届赛事重点考察以下四个方面:
1.物理理解能力
RoCo Challenge @ IROS 2026RoCo Challenge @ IROS 2026 · 公众号推文草稿机器人需要理解重力、碰撞、形变、摩擦等真实物理交互。
2.灵巧操作能力
机器人需要能够有效操作小型、复杂或具有接触约束的装配部件。
3.长时序推理能力
机器人需要能够规划并执行多步骤任务,在复杂装配流程中完成持续决策。
4.泛化能力
机器人需要能够适应未见过的新任务,而不是仅依赖固定流程或记忆。
装配任务广泛存在于工业生产和日常生活中。一个能够完成装配任务的机器人,不仅需要识别和抓取物体,还需要理解物体之间的结构关系、物理约束和任务顺序。因此,RoCo Challenge 选择装配任务作为核心场景,用于评估机器人 Physical AI 能力。
赛道设置与任务内容
本届 RoCo Challenge 设置两个 benchmark tracks:
Industrial Board Assembly
Brick Assembly
两个赛道分别面向工业任务板装配与积木结构装配,考察机器人在精细操作、接触丰富操作、长时序任务执行和泛化能力方面的表现。
?️ Industrial Board Assembly
Industrial Board Assembly 面向工业任务板装配。机器人需要在一个标准化任务板和零件区域中完成一系列装配操作。
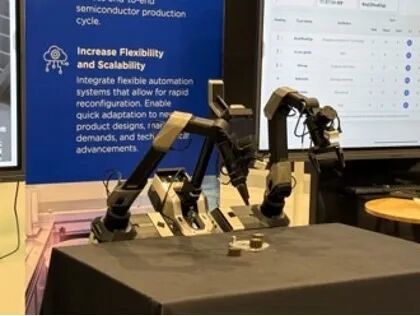
图:机器人在第一届RoCo赛事中完成齿轮装配
⚒️ 任务中提供的零件包括:
M4 / M3 螺丝;
RJ45、USB-A、USB-C、HDMI 等通信连接器;
柔性线缆;
D、AA、AAA 三类圆柱电池
⚒️ 该任务包含四类主要装配流程:
1. Precision Screw Fastening
机器人需要拾取不同规格的螺丝并将其拧入对应螺纹孔。成功的螺丝装配需要保持竖直稳定,并具备足够的螺纹啮合。
2. Heterogeneous Connector Mating
机器人需要完成多种电气接口插接,包括 RJ45、工业插针、USB-A、USB-C 和 HDMI 等连接器。连接器需要牢固插入对应接口。
3. Cable Termination and Routing
机器人需要完成线缆端子插入,并将柔性线缆按照指定路径完成走线。
4. Battery Installation
机器人需要将 D、AA、AAA 三类电池安装到对应电池盒中,并保证规格匹配和极性方向正确。
比赛开始后,机器人需要自主识别、拾取并装配相关零件。流程开始后不允许人工干预,直到机器人完成任务或达到最大时间限制。
?️Brick Assembly
Brick Assembly 旨在挑战机器人使用7种不同尺寸、及不同颜色的标准化零件,完成复杂的物理结构装配。赛事分为两大子任务:
单步拼装 (Step Assembly): 在给定初始结构的基础上,完成目标结构的最后拼装。
连续拼装 (Sequence Assembly): 从零开始,独立规划并完成目标结构的全流程组装。
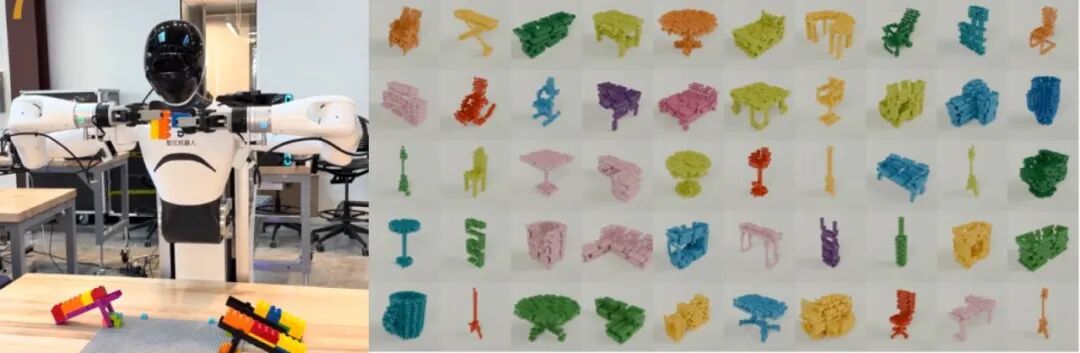
图:(1)机器人在完成积木拼装(2)积木拼装的无限可能
考察重点与泛化挑战
积木具有极强的组合性与庞大的任务空间。本赛道全面考察机器人的物理直觉、空间布局理解及多步操作能力。为重点评估系统的泛化能力,我们将在赛前发布训练任务集供队伍准备;而现场对决阶段将采用未见过的拼装结构。这些现场结构与训练集形似而神异,将对机器人在复杂装配环境下的鲁棒性与泛化性发起终极考验。任务详情请参考官网信息。
竞赛形式
本届 RoCo Challenge 包含两个阶段:
Offline Phase
Onsite Phase
Offline Phase
Offline Phase 旨在降低参赛硬件门槛。注册队伍将获得对应track的RoCo simulator,并可使用赛事提供的示例任务、baseline policies 和真实机器人数据进行算法开发与测试。
参赛队伍需要在截止日期前提交 policy(可选)与方案的proposal(必选),成绩将根据policy测试效果(可选但强烈推荐)与Proposal的质量综合考虑确定现场决赛的Finalists名单。
Onsite Phase
Onsite Phase 将在 IROS 2026 会议现场举行。入围队伍将受邀参加现场比赛,并在真实机器人平台上完成对应任务。
每个赛道暂定邀请6支队伍,共12支队伍进入onsite competition。
奖项设置
本届赛事设置 $20K+ tentative prize pool。
每个赛道前三名队伍将获得现金奖励,其余入围 onsite finals 的队伍将获得 in-kind awards。
具体奖项安排以赛事官网和主办方后续通知为准。
日程与报名方式
本届 RoCo Challenge @ IROS 2026 的重要时间节点如下:
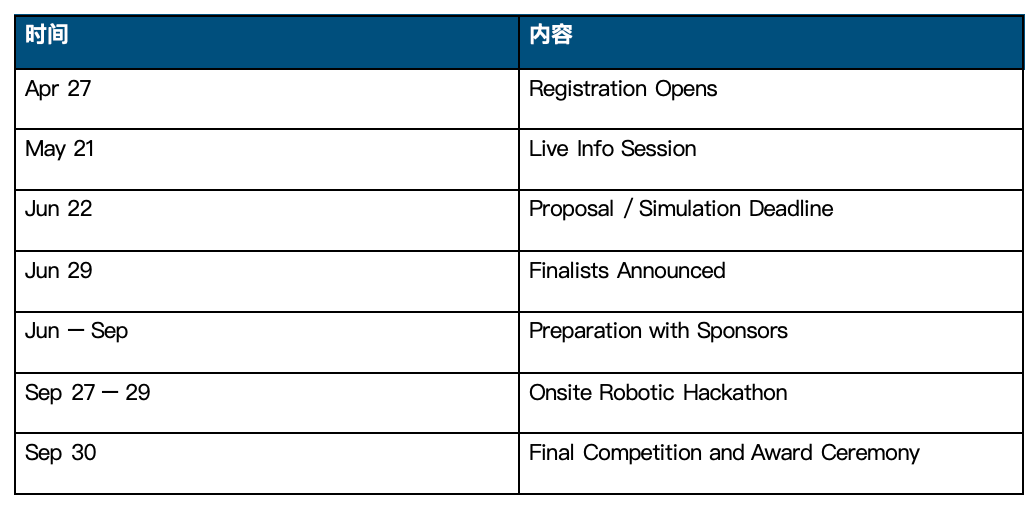
欢迎有兴趣的团队扫描海报右下角二维码,访问赛事主页并完成报名。
具体安排请以赛事官网、报名系统和主办方后续通知为准。
主办方与支持机构
本届赛事由来自 Carnegie Mellon University、Nanyang Technological University、UC Berkeley、A*STAR、Tsinghua University、École Centrale de Lyon 等高校、研究机构及产业界的组织委员会成员共同推动。
赛事赞助与支持机构包括 Carnegie Mellon University、Nanyang Technological University、A*STAR、UC Berkeley、Tsinghua University、École Centrale de Lyon、DEXMATE、Sharpa、TARS、RoboForce 等。现场机器人硬件将获得 DexMate 和 Sharpa 支持。具体支持安排请以赛事官网和主办方后续通知为准。
Join us & win prizes!
RoCo Challenge @ IROS 2026 将围绕 Industrial Board Assembly 与 Brick Assembly 两类装配任务,评估机器人在物理理解、灵巧操作、长时序推理和泛化能力方面的表现。
欢迎来自机器人、具身智能、机器人学习、任务规划、智能制造和机器人基础模型方向的团队关注并参与本届赛事。
Join us & win prizes!
原文链接: https://www.leiphone.com/category/private/ZdbMjhqCS8hf5EoP.html
