


来源: AIRS 具身智能中心官网
原文链接: https://airs\.cuhk\.edu\.cn/article/1422
想象一下,你买了一台家庭服务机器人,但它每次离开客厅后,就会忘记沙发在哪里,只能重新满屋子乱找。缺乏持续利用历史经验的能力,是当前许多具身智能体面临的重要挑战。
近日,AIRS 具身智能中心关于 StateLinFormer 的论文被 IROS 2026 接收。研究团队通过“状态化训练(Stateful Training)”与线性注意力机制的结合,打破固定上下文窗口限制,大幅提升长时程导航性能与在线环境适应能力。
论文标题:StateLinFormer: Stateful Training Enhancing Long-term Memory in Navigation
论文链接:https://arxiv\.org/abs/2603\.23571
1.具身智能体的"健忘" 困境
目前主流的导航系统往往面临两难:
传统建图(如 SLAM):虽然能够实现精确定位与地图构建,但通常依赖显式地图表示和复杂模块设计,难以像端到端模型一样通过大规模数据获得强泛化能力。
基于 Transformer 的端到端模型:靠大规模预训练获得了不错的泛化能力,却受限于固定的上下文窗口 —— 就像记忆力只有几十秒的人,时间一长就忘了之前去过哪里,容易重复探索,也没法在持续运行中慢慢熟悉环境。
2.StateLinFormer 的“记忆接力”
为了让具身智能体过目不忘,研究人员引入了 StateLinFormer 模型。它的核心黑科技在于:拒绝“阅后即焚”的训练方式。
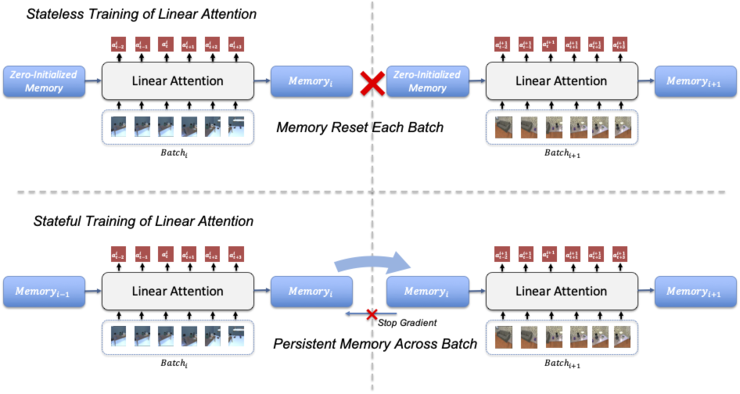
在传统的序列模型训练中,模型每学完一小段数据(Batch),内部记忆就会被清零(Stateless Training),这就好比你每天上学都把昨天学的知识全忘掉,永远从零基础开始学新内容。这样训练出来的模型,只习惯 "从零开始" 的记忆状态,却从来没学过如何在 "已经积累了大量历史信息" 的状态下做决策。等到真实部署时,智能体需要连续运行几小时甚至更久,训练和推理的场景完全错位,记忆能力自然发挥不出来。
StateLinFormer 创新性地采用了状态化训练(Stateful Training):模型在训练时保留了上一段数据的记忆状态,并直接传递给下一段。这让具身智能体在训练过程中持续经历长时间运行所产生的记忆状态,而不是每隔几分钟就被强行“洗脑”一次。配合线性注意力机制恒定的记忆大小,打破了长序列的计算瓶颈。
3.核心亮点
无限续航的长时记忆:将模型训练与实际部署时的连续性对齐,赋予了线性模型真正的长时记忆能力。
涌现的“上下文学习(ICL)”能力:实验发现了一个惊艳的现象——随着具身智能体在同一环境中不断执行任务,其后续任务成功率明显提升!无需更新任何参数,纯靠积累的经验就能进行在线环境适应。
全新连续导航基准(CON):提出了 Continual Object Navigation 测试,专门考验具身智能体在同一个环境中持续接收新任务、复用历史经验的能力,贴近真实的“终身学习”场景。
4.实验表现
在基础的 MAZE 迷宫和高度逼真的 ProcTHOR 3D 室内环境中,StateLinFormer 的表现都极为亮眼:
在相同的 2 亿参数量下,全面超越了每次都清空记忆的传统线性模型。
对比拥有 4000 万数据预训练的强大 SPOC 架构模型,仅用 1000 万数据训练的 StateLinFormer 依然实现了成功率的反超,且到达目标所需的平均步数更短!
记忆状态更稳定:研究还发现,有状态训练下的模型记忆状态波动更小,相对标准差更低。这说明模型的记忆动力学更趋近于稳定的稳态分布,而非无状态训练下那种从零开始又快速消散的瞬态记忆。


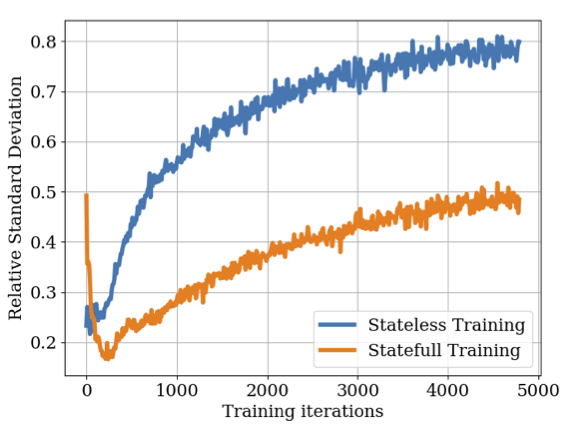
图1 上下文学习能力更好;图2 导航成功率更高;图3 记忆状态更稳定
5.不止导航:为具身智能的长期记忆打开新思路
过去我们总在架构上想办法扩展记忆,却忽略了训练时的记忆连续性。而 StateLinFormer 证明,只要让记忆在训练中真正 "流动" 起来,模型就能自然生成长时程适应能力,甚至涌现出更强的上下文学习能力。对于未来的具身智能而言,无论是家庭服务机器人、工业巡检机器人,还是长期运行的智能体,都需要在同一个环境中持续工作、不断积累经验。有状态训练的思路,恰好为这类真实场景落地提供了关键的技术支撑。
StateLinFormer 的价值,远不止于提升导航任务的指标,也带来了更广泛的启发:要让智能体拥有长期记忆,未必一定要堆更大的模型、更长的上下文窗口,优化训练范式、让训练对齐真实部署的连续场景,同样是一条高效的路径。
6.作者简介
第一作者:
陈致远:深圳市人工智能与机器人研究院(AIRS)高级工程师,曾任百度高级研发工程师。长期从事人工智能与交叉学科研究。主要研究方向包括In-Context Learning、World Model以及AI for Science。其相关研究成果已多次发表于国际知名会议及期刊,并持有十余项国内外核心专利。
钟雨轩:AIRS助理工程师,主要研究方向包括具身VLA模型、In-Context Learning以及World Model等。
通讯作者:
王凡:AIRS具身智能中心研究员,王凡博士曾任百度杰出架构师,主要研究领域和研究兴趣包括端到端机器人模型,自然语言大模型,AI for Science等。王凡在Nature Machine Intelligence等顶刊和顶会上发表超过30篇Paper,在生成式大语言模型,生物分子表征大模型,Human-In-The-Loop强化学习,元学习等领域发表过大量前沿论文,并获得包括吴文俊人工智能科技进步奖特等奖等荣誉。
刘少山:AIRS具身智能中心主任,ACM科技政策委员会成员、IEEE国际设备和系统路线图(IRDS)机器人计算方向主席。研究方向为具身智能、计算系统、科技政策。
核心团队:俞波(AIRS研究员)、邵鹏韬(AIRS工程师)、丁宁(AIRS常务副院长)
原文链接: https://www.leiphone.com/category/private/kbThRZi3cgu6ow6g.html
