


来源:驽马科技
原文链接:https://mp\.weixin\.qq\.com/s/PUuFXUl61axBxhJSmInUwA
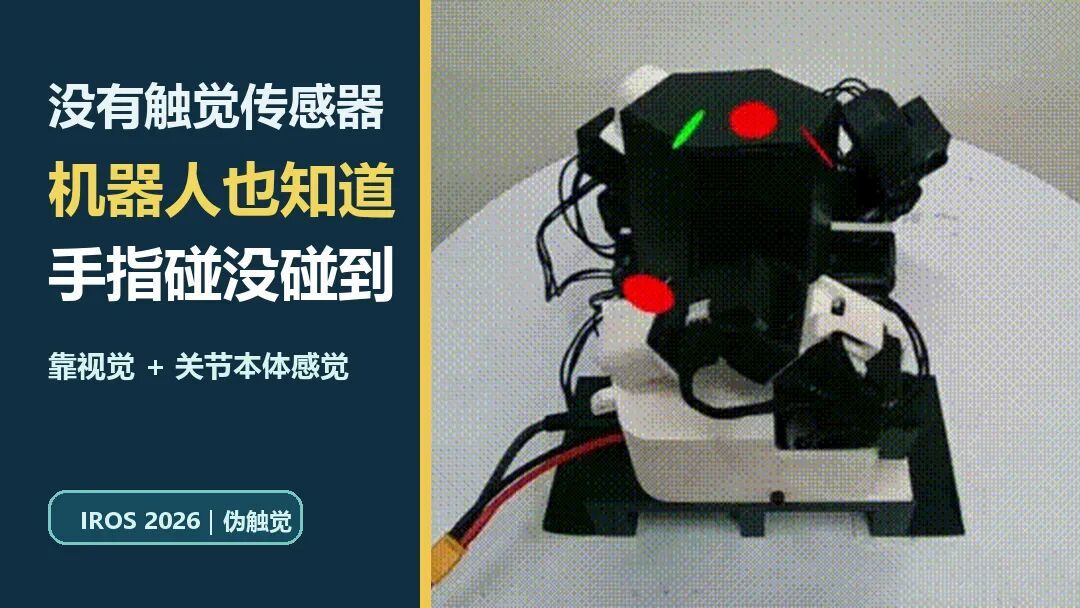
灵巧手最难的一件事,不是把物体夹起来,而是知道自己的手指到底有没有真的碰到它。
人类可以靠视觉、肌肉感觉和手指受力的微小变化来判断接触。机器人通常更直接:在指尖贴触觉传感器。但触觉硬件贵、脆、难集成,换一只手或换一批物体,维护成本就上来了。
今天这篇 IROS 2026 论文 NoContactNoWorries 问了一个很具体的问题:如果不装触觉传感器,只给机器人彩色深度视觉和关节本体感觉,它能不能判断“哪个手指碰到了物体”?
最关键的结果是:在遮挡场景里,完整模型的接触预测 F1 仍有 0.85;只靠视觉的模型掉到 0.51。
团队与论文信息
团队
RRC Lab, IIIT Hyderabad;The University of Manchester
论文
NoContactNoWorries: Estimating Contact through Vision and Proprioception for In-Hand Dexterous Manipulation
作者
Soham Patil、Avirup Das、Sourabh Bhosale、Spandan Roy
会议
IEEE/RSJ IROS 2026
项目
https://soham2560\.github\.io/no\-contact\-no\-worries/
为什么接触判断这么关键
对灵巧手来说,接触不是一个附加信息,而是控制闭环的核心。手指有没有碰到物体、哪根手指先接触、接触是否突然丢失,都会影响下一步是继续旋转、调整抓取,还是重新夹紧。
只看相机并不可靠。物体会挡住指尖,手掌也会挡住物体;从一个角度看不见接触,不代表接触没有发生。只看关节位置也不够,因为同一个关节误差可能来自物体阻挡,也可能来自控制误差或姿态变化。
因此,这篇论文的动机很清楚:既然硬件触觉传感器不好大规模部署,就尝试把视觉和本体感觉合起来,生成一个 pseudo-tactile signal,也就是“伪触觉”接触信号。
方法核心:让关节误差和图像一起作证
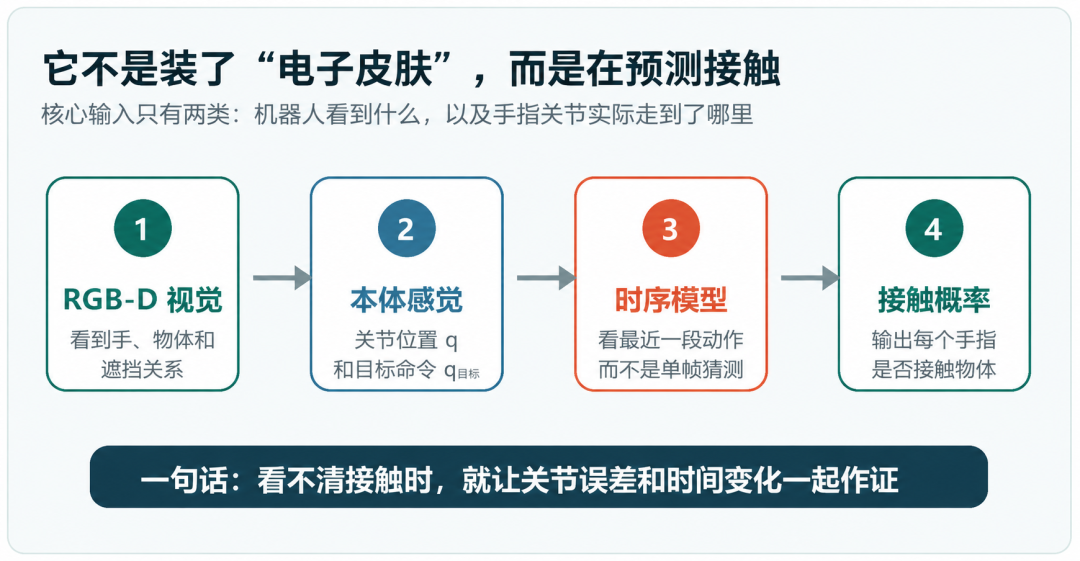
模型首先用冻结的视觉编码器处理彩色深度图像,得到手、物体和场景的空间特征。与此同时,机器人当前关节位置 q 和目标关节命令 qᶜᵒᵐ 会被编码成本体感觉 token。
关键在于 pose-conditioned spatial fusion。简单说,模型不是盲目看整张图,而是用手指关节状态去查询图像区域:在当前姿态下,哪些视觉区域最可能解释某根手指的接触?
最后,因果 Transformer 会看一段时间窗口。接触往往不是单帧能判断的,真正有用的是:命令关节和实际关节之间的偏差如何变化,物体遮挡如何变化,手指运动是否突然被限制。
训练时用触觉标签,部署时把传感器拿掉
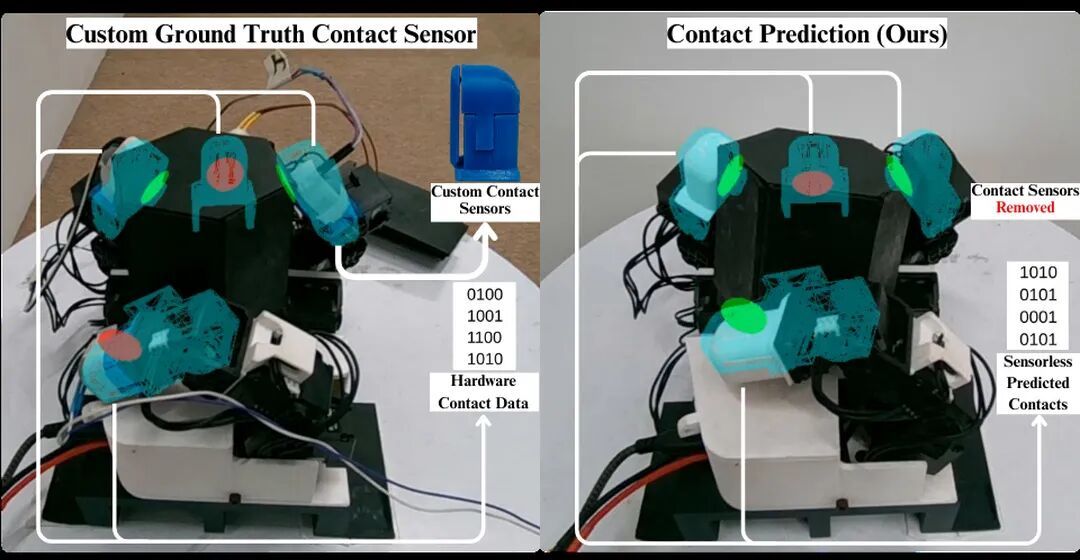
论文在真实机器人上使用力敏电阻 FSR 获取接触真值标签。作者特别说明,这些 FSR 贴在 LEAP Hand 指尖,几何偏差控制在 0.5 mm 以内,用来提供 ground-truth contact labels。
但在模型推理和下游策略部署时,物理触觉传感器会被移除。也就是说,训练阶段可以借助触觉标签监督,真正使用时只靠视觉和本体感觉推断接触。
遮挡才是硬测试:只看图像会明显掉下去
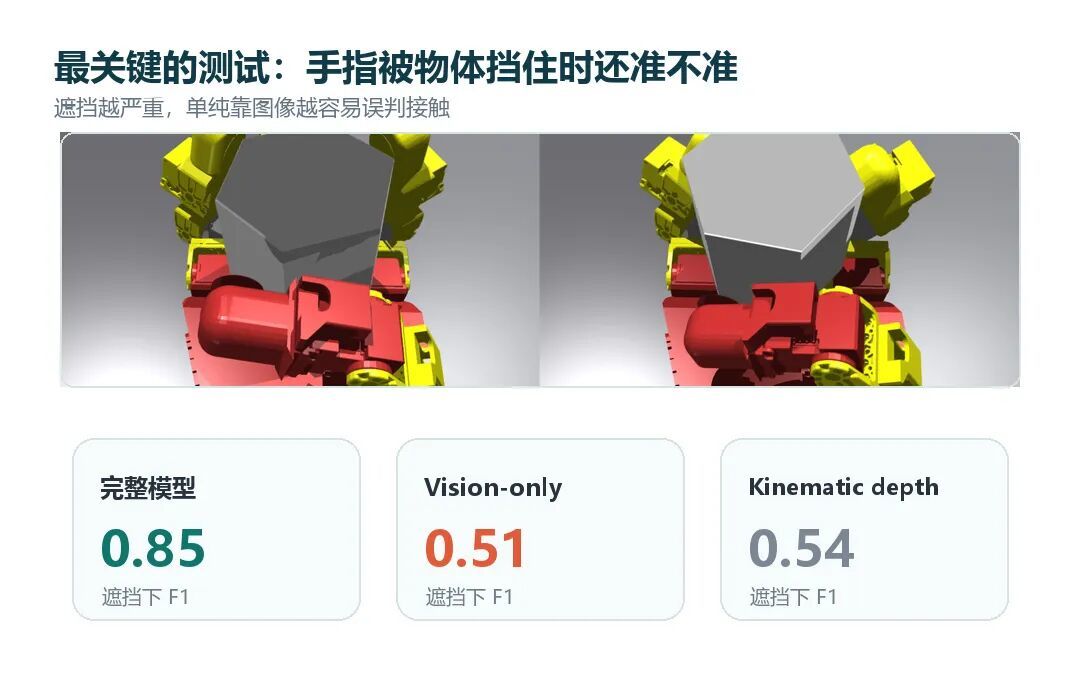
论文把接触可见性单独拿出来分析。结果很有意思:在接触可见时,完整模型 F1 为 0.93;在遮挡时,仍有 0.85。
对比之下,vision-only 模型在可见时 F1 为 0.79,遮挡时掉到 0.51;kinematic depth baseline 在遮挡时也只有 0.54。这个差距说明,接触预测不能只靠“看见指尖碰到物体”,还必须利用关节状态和时序变化。
新物体也能用,不只是记住训练形状
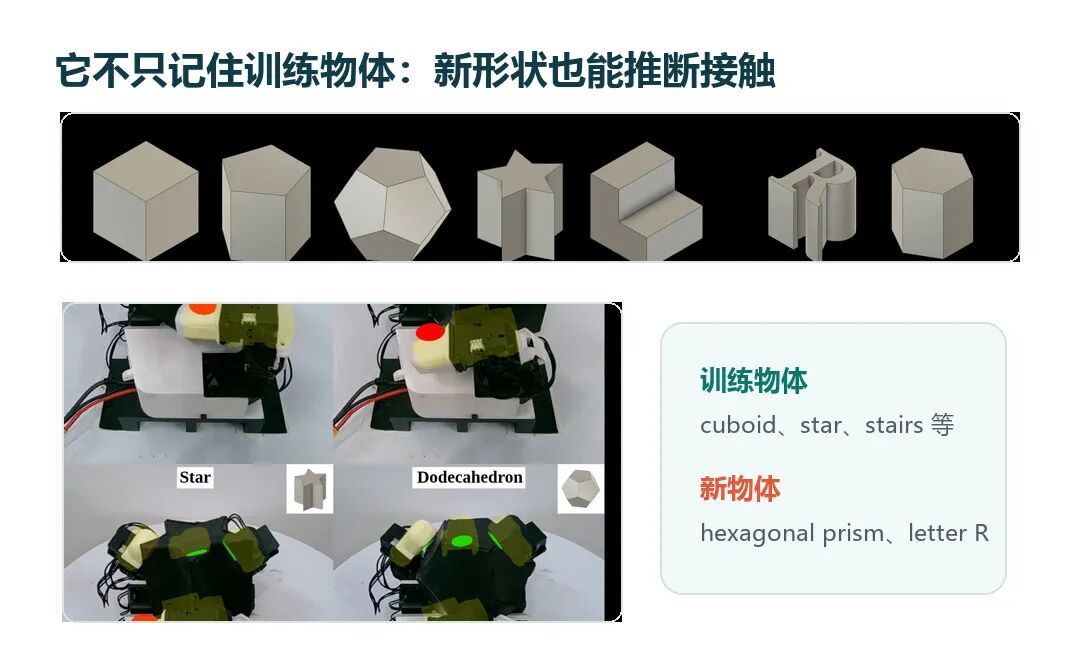
论文在仿真里用五类训练物体,包括 cuboid、pentagonal prism、dodecahedron、star 和 stairs;测试时还加入未见过的 hexagonal prism 和 letter R。
完整模型在仿真 novel objects 上的 F1 分别达到 0.89 和 0.87;真实机器人场景里,对 novel objects 也达到 0.80 和 0.74。它不是只背了某个物体的外形,而是在学习手、物体、关节运动和接触之间的关系。
下游策略为什么会受益
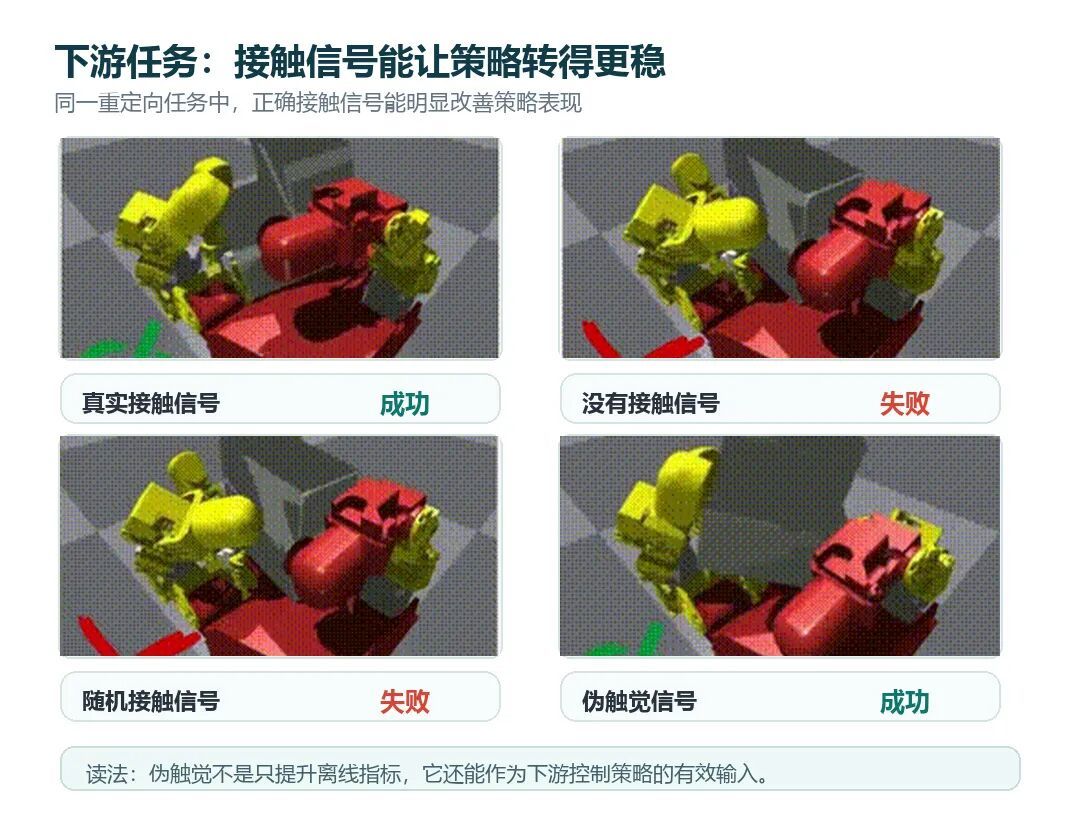
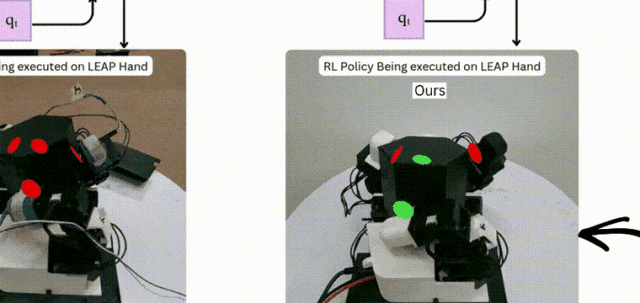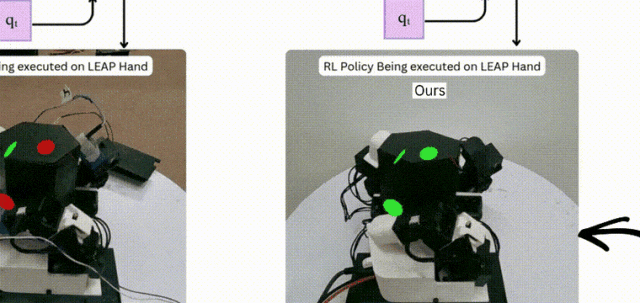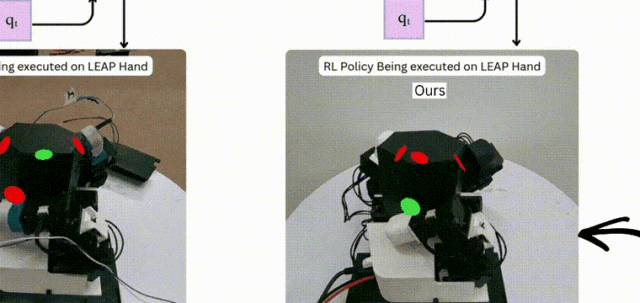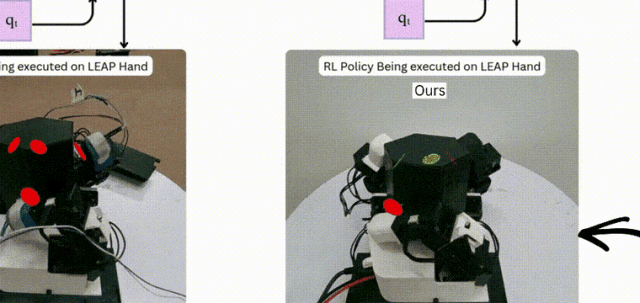
论文还把预测出的接触信号喂给下游强化学习策略,用于 in-hand object reorientation,也就是让灵巧手在掌内旋转物体到目标姿态。
这一步很重要,因为接触预测如果只是离线指标好看,意义有限。真正有价值的是,它能不能帮策略做动作。项目页展示的仿真和真实机器人结果都指向同一个结论:伪触觉信号可以作为下游控制的有效输入。
但它还不能替代所有触觉
这篇文章解决的是 binary contact estimation,也就是判断是否接触。它没有直接恢复接触力大小、剪切力、滑移方向,也没有提供高分辨率触觉图像。
另外,模型仍需要训练阶段的接触标签,真实数据也依赖 FSR 做验证。更复杂的软物体、透明物体、快速滑移和多点连续接触,仍然可能需要更强的传感和建模。
为什么这篇值得关注
灵巧操作很容易被硬件成本卡住。触觉传感器越多,系统越难维护;没有触觉,控制又容易盲。NoContactNoWorries 的价值在于,它给出了一条折中路线:不把触觉硬件当作唯一答案,而是从视觉、本体感觉和时间变化中推断接触。
如果这类 pseudo-tactile signal 能继续提升稳定性,未来灵巧手可能不需要每个指尖都贴上传感器,也能在更多物体和更多任务里获得足够可用的接触反馈。
最后想问
如果未来家用机器人要做精细操作,你更希望它依赖更强的触觉硬件,还是尽量用视觉和本体感觉推断接触?
原文链接: https://www.leiphone.com/category/private/zrgWVxnkncsMYa1i.html
