


来源:智慧农业创新团队
原文链接:https://mp.weixin.qq.com/s/vPVE6qnhnddwLxp1K5oTtw
国际人工智能联合会议
国际人工智能联合会议(International Joint Conference on Artificial Intelligence,IJCAI)是人工智能领域历史悠久、最具影响力的顶级国际学术会议之一,与NeurIPS、ICML、AAAI并列为AI"四大顶会"。
该成果将受邀在德国IJCAI 2026会议期间进行现场展示,这也是中国智慧农业团队在国际AI顶会上的一次重要亮相。
? 机器人摘番茄,到底难在哪?
不是看不见,是"没手感"。
老农走进大棚,扫一眼就知道:
哪个果子熟透了,哪个还得等两天
怎么捏才能摘下来又不捏烂
先摘哪个、后摘哪个,最高效
藤蔓挡路怎么绕,叶子茂密怎么钻
这些凭几十年经验秒判断的事,写成代码却处处碰壁。传统机器人存在识别不准、碰伤果实、在复杂环境里寸步难行等现实问题。
※机器逻辑和人类技能之间,隔着鸿沟。
? 创新团队解法:让老农专家"进"VR,教机器人"看"会
北京市智慧农业创新团队柴秀娟研究员团队,提出了一种基于VR的专家经验捕获与行为建模框架,旨在通过融合高保真虚拟环境与人类作业动作知识,显著提升机器人在复杂农业场景中的自主决策能力。
聪明之处——让农技专家亲自"表演",让机器跟着"学"。简单地说让机器人不仅学会了"怎么动",更学会了"为什么这样动"。
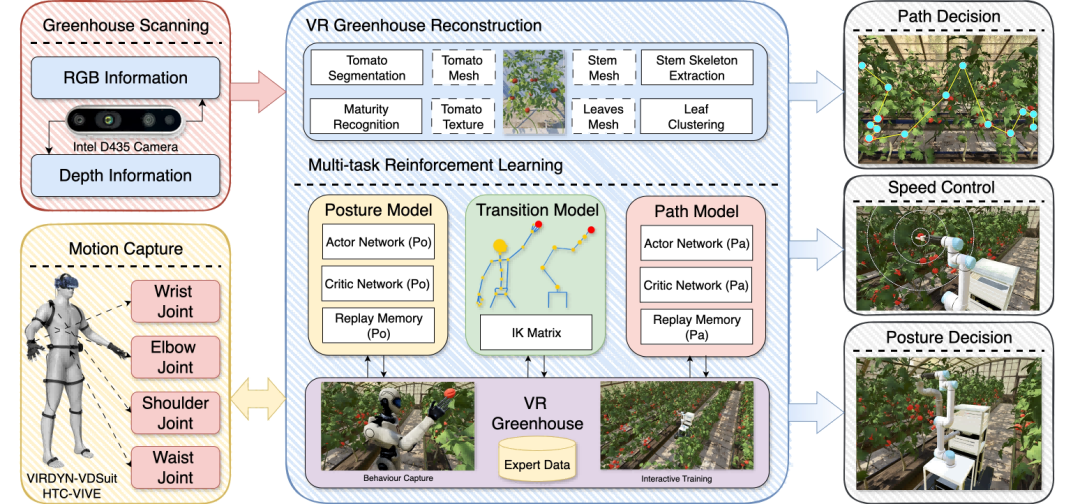
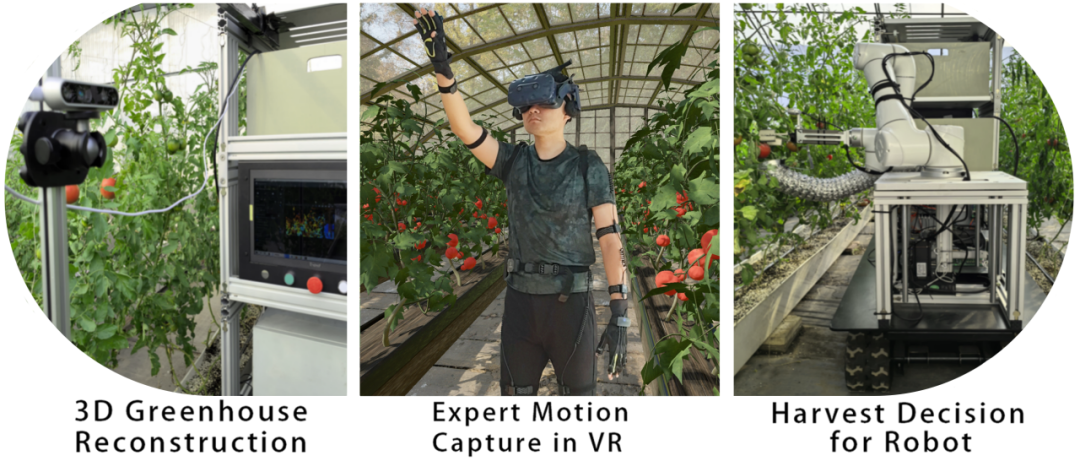
真实环境数字化:机器人先用RGB-D相机高精度扫描真实温室,在Unity引擎中利用视觉感知与3D建模算法重建番茄空间分布及果实成熟度信息。
专家知识虚拟化:让多位专家穿上27个高精度节点的动捕设备、戴上VR头盔,在高保真虚拟温室中执行涵盖多种作业难度的采摘任务。采集的不仅是轨迹,更包含了采摘顺序、手部姿态、速度控制等深层作业逻辑。
机器人行为智能化:用这些高质量专家数据训练多任务强化学习模型,再通过逆运动学算法将人类动作映射到机械臂运动空间——相当于把专家的“手感”嵌进了机器人的控制策略。
综合评估显示,这种“专家数据驱动”的方法在收获效率、避障能力、任务成功率及运行稳定性等核心指标上,均显著优于现有主流方法。尤其是在遮挡严重、果穗密集的复杂场景下,机器人表现出了接近人类专家的适应性与低损伤率。
目前以番茄采摘为验证场景,但这项研究的意义远不止于此。它所提出的 “VR捕获专家经验 + 强化学习迁移” 技术范式,具备高度的泛化潜力,为其他果蔬智能化采收提供了一套可复制、可扩展的解决方案。
编辑 | 任志雨
