


作者丨张 璐
编辑丨幸丽娟
* *
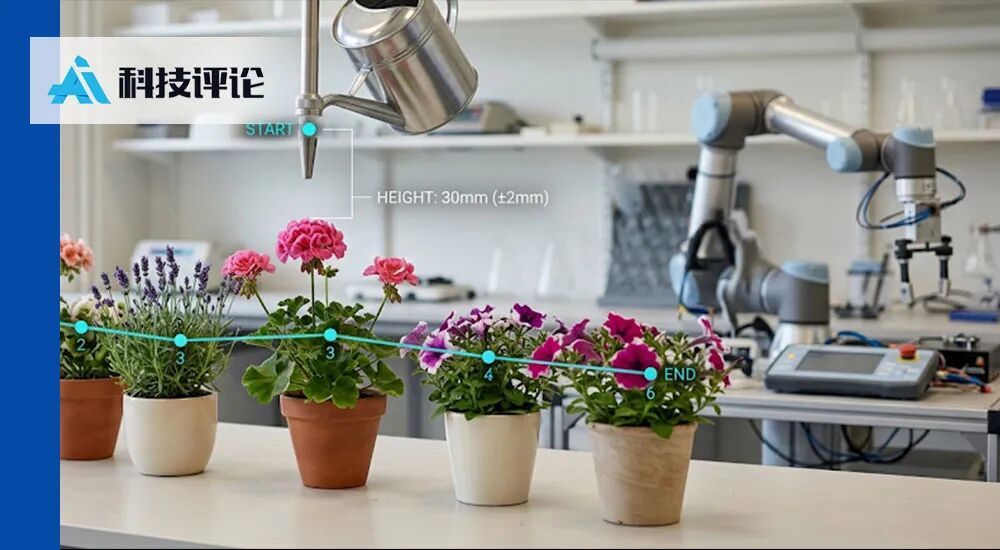
拿水壶从左到右依次给花浇水,喷头需悬停在每朵花上方 1 到 5 厘米处。
拿水壶从左到右依次给花浇水,喷头需悬停在每朵花上方 1 到 5 厘米处。
*01
*
大模型为什么
总在3D空间里“犯路痴”?
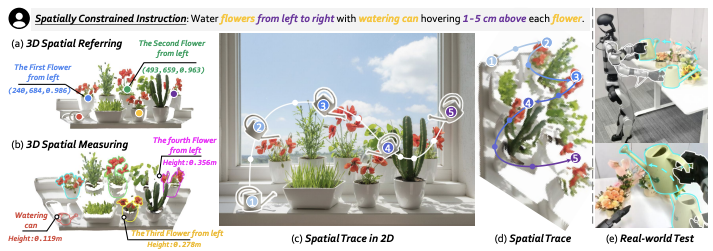
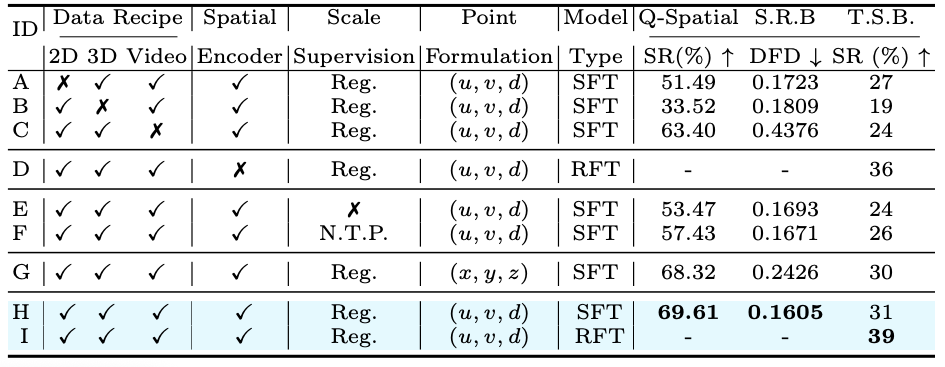
▎忘掉XYZ,用“像素坐标+绝对深度”走捷径
一个好的表达方式确实能让通用 VLM 学 3D 事半功倍。
一个好的表达方式确实能让通用 VLM 学 3D 事半功倍。
▎专治“尺度感缺失”,厘米级误差也能纠偏
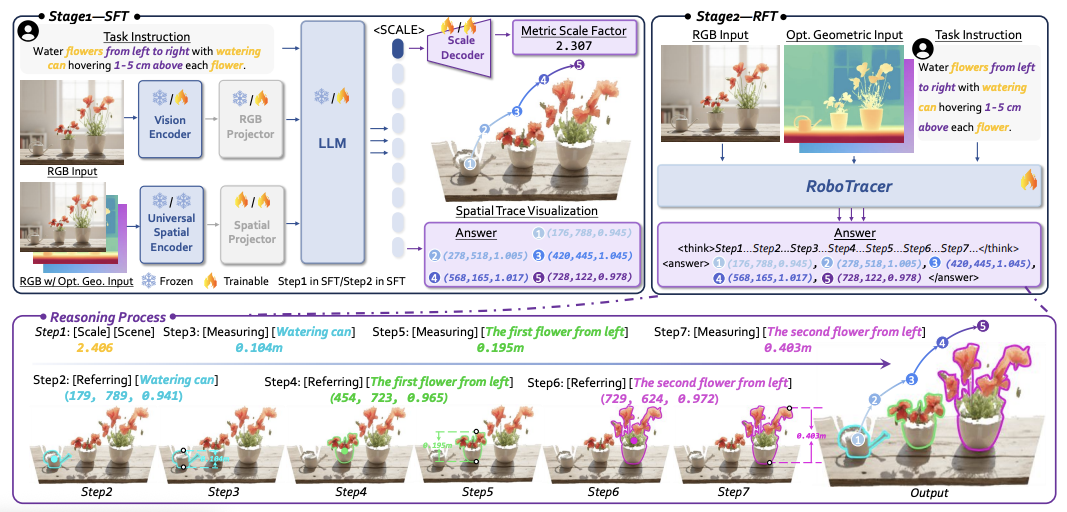
大语言模型在预训练阶段已隐式记忆了物体的物理先验(手机是厘米级、桌子是米级),强行统一单位反而会与内在知识打架;放手让模型根据上下文自由选择最匹配的物理单位(米、厘米、英寸等),尺度的估计精度反而显著提升。
▎过程比结果重要,每一步推理都要“打分”
*02
*
450万条轨迹从哪来?
揭秘“数据飞轮”的三条流水线
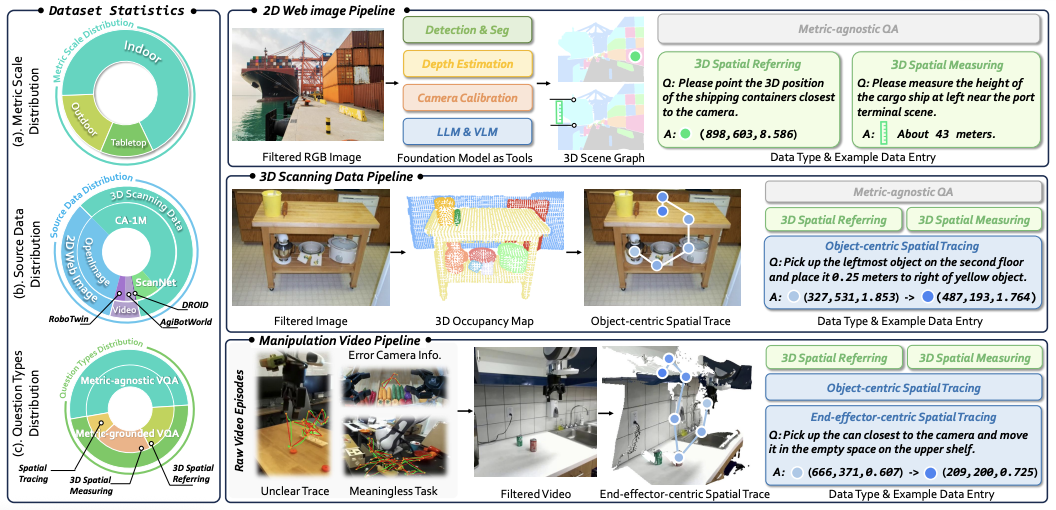
▎流水线一:2D照片“无中生有”,低成本造出伪3D场景
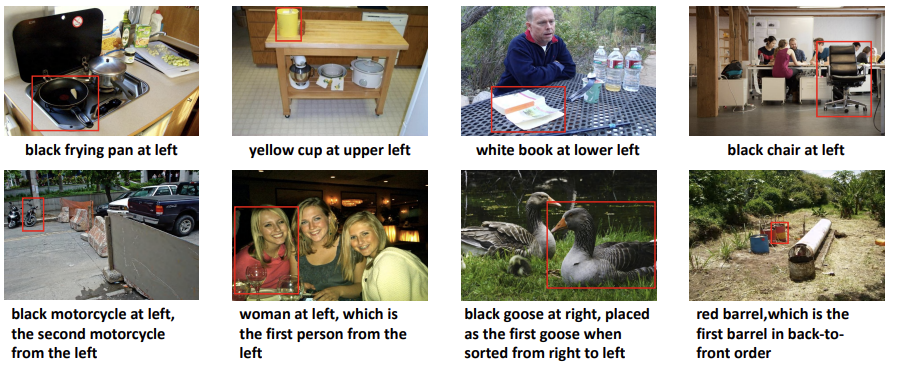
▎流水线二:先规划避障路线,再“倒推”出操作指令
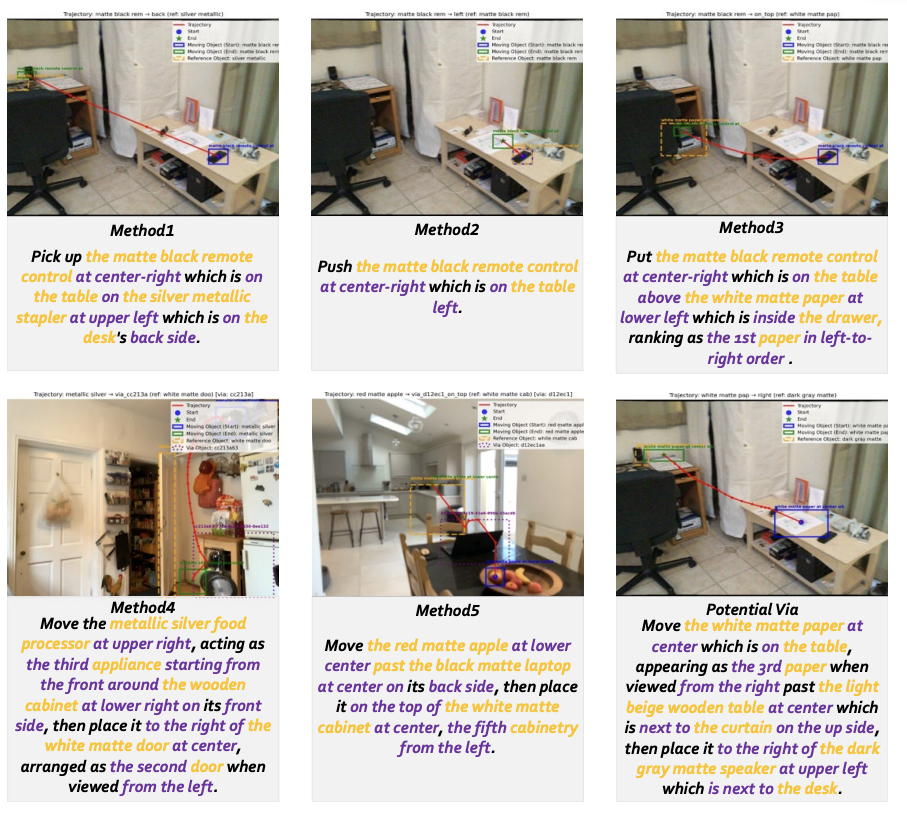
▎流水线三:从“脏数据”视频里,精准抠出夹爪轨迹
*03
*
实测碾压!同一张“3D路书”竟能
同时指挥机械臂和人形机器人
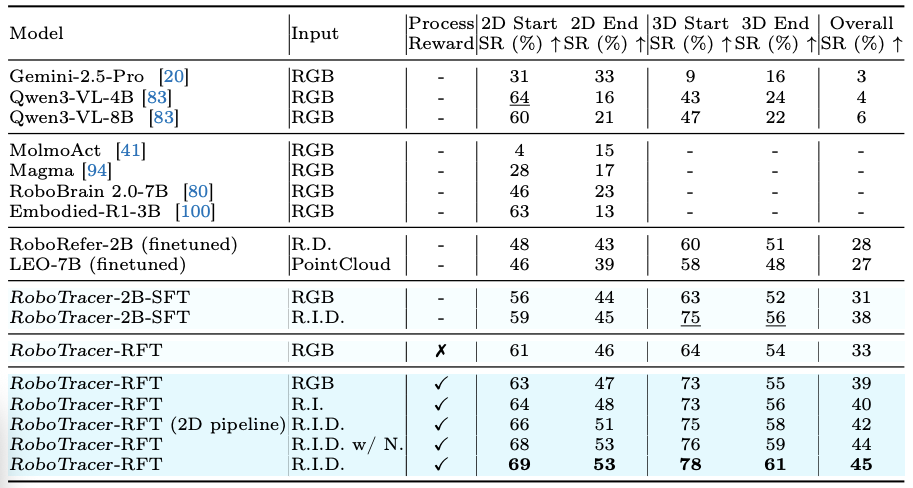
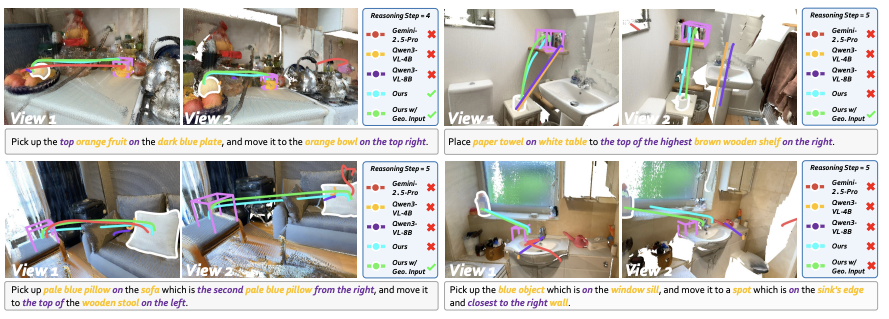
▎ 基准测试:通用VLM集体“翻车”,成功率仅剩3%
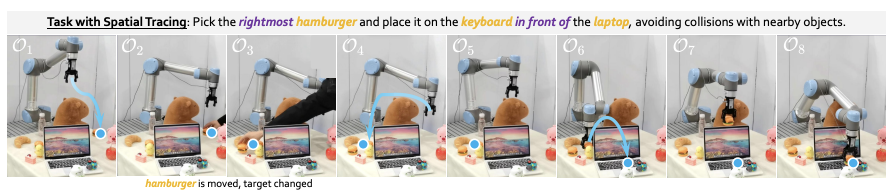
▎真机实战:UR5稳定发挥,G1跨构型复用虽难但行
*04
*
结语:
具身智能不需要“万能黑盒”
▎AI科技评论:用纯文本监督的方式训练 VLM 做 3D 任务,一开始担心过吗?有没有什么意外的发现?
▎AI科技评论:从 3D 视觉轨迹到真实的物理交互,当前最大的“物理断层”在哪里?
▎AI科技评论:完成从 RoboBrain 到 RoboTracer 的演进后,您认为具身智能在空间理解上的下一个爆发点是什么?
为了方便大家抱团交流、互通会议消息,我们专门建了 ECCV 2026*** 参会交流群!进群你会解锁这些「福利」?*
会议情报站:投稿 DDL、格式规范、评审进度……关键节点第一时间送达,再也不怕错过 deadline,投稿准备稳稳的。
同行茶话会:天南海北的同行都在群里,聊心得、碰思路、攒人脉,科研路上我们同行。
前沿补给站:最新研究成果、热点方向实时同步,结合会议主题帮你捋清投稿脉络,给论文灵感加满油。
现场后援团:(会议期间专属开启):到了会场也不用慌——
路线导航:场馆分布、报告厅怎么走,群里随时问;
议题共读:热门 session、Keynote 现场探讨,错过也能追;
Poster 汇编:现场海报精华整理,一键收藏不遗漏;
约局广场:约饭局、采访局、交流局……想唠嗑、想合作、想面基,群里发起就成。
? 进群传送门: 扫码进群或添加微信Qvv0909777,备注:ECCV + 单位/学校+姓名+方向。
搞科研/搞技术,信息差很重要。
来,一起快人一步!
上车,带你看遍全球 AI 顶会精华
可独家畅览:
专家演讲PPT
大会报告全文
热门论文解读
学术新星访谈
扫描上方二维码
或点击「阅读原文」关注专区。
雷峰网原创文章,未经授权禁止转载。详情见转载须知。
原文链接: https://www.leiphone.com/category/private/sgaqS952UXuoJUVJ.html
