


原文作者:新国立具身智能LinS Lab
实验室主页:https://linsats\.github\.io/
Bi-Adapt: Few-Shot Bimanual Adaptation
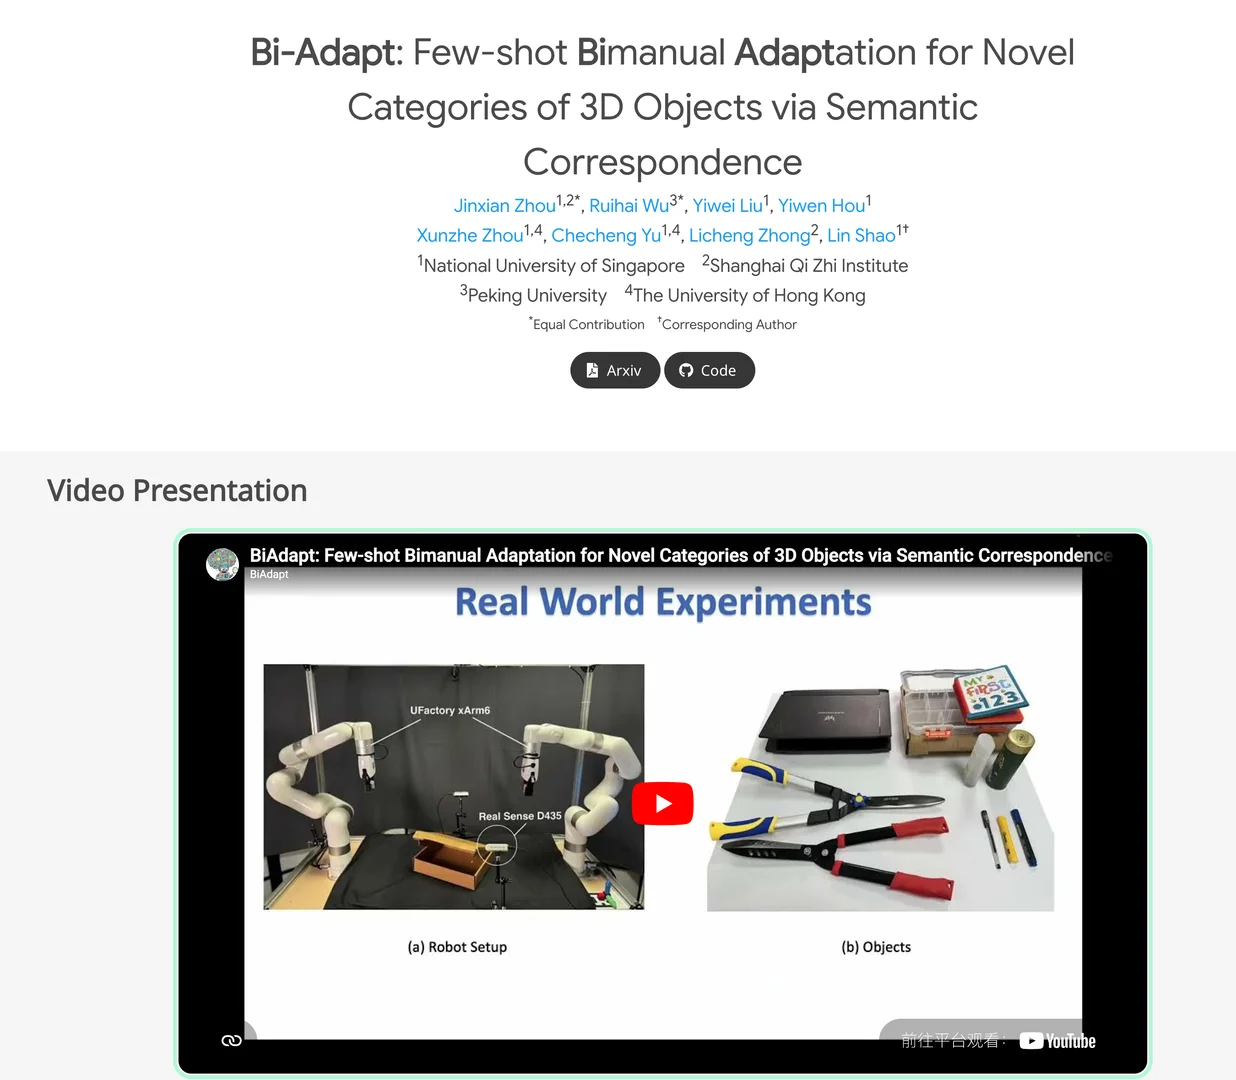
1工作简介
双臂操作(bimanual manipulation)是机器人完成复杂任务的关键能力,但现有方法通常依赖昂贵的数据采集与训练,并且难以泛化到未见类别的物体。
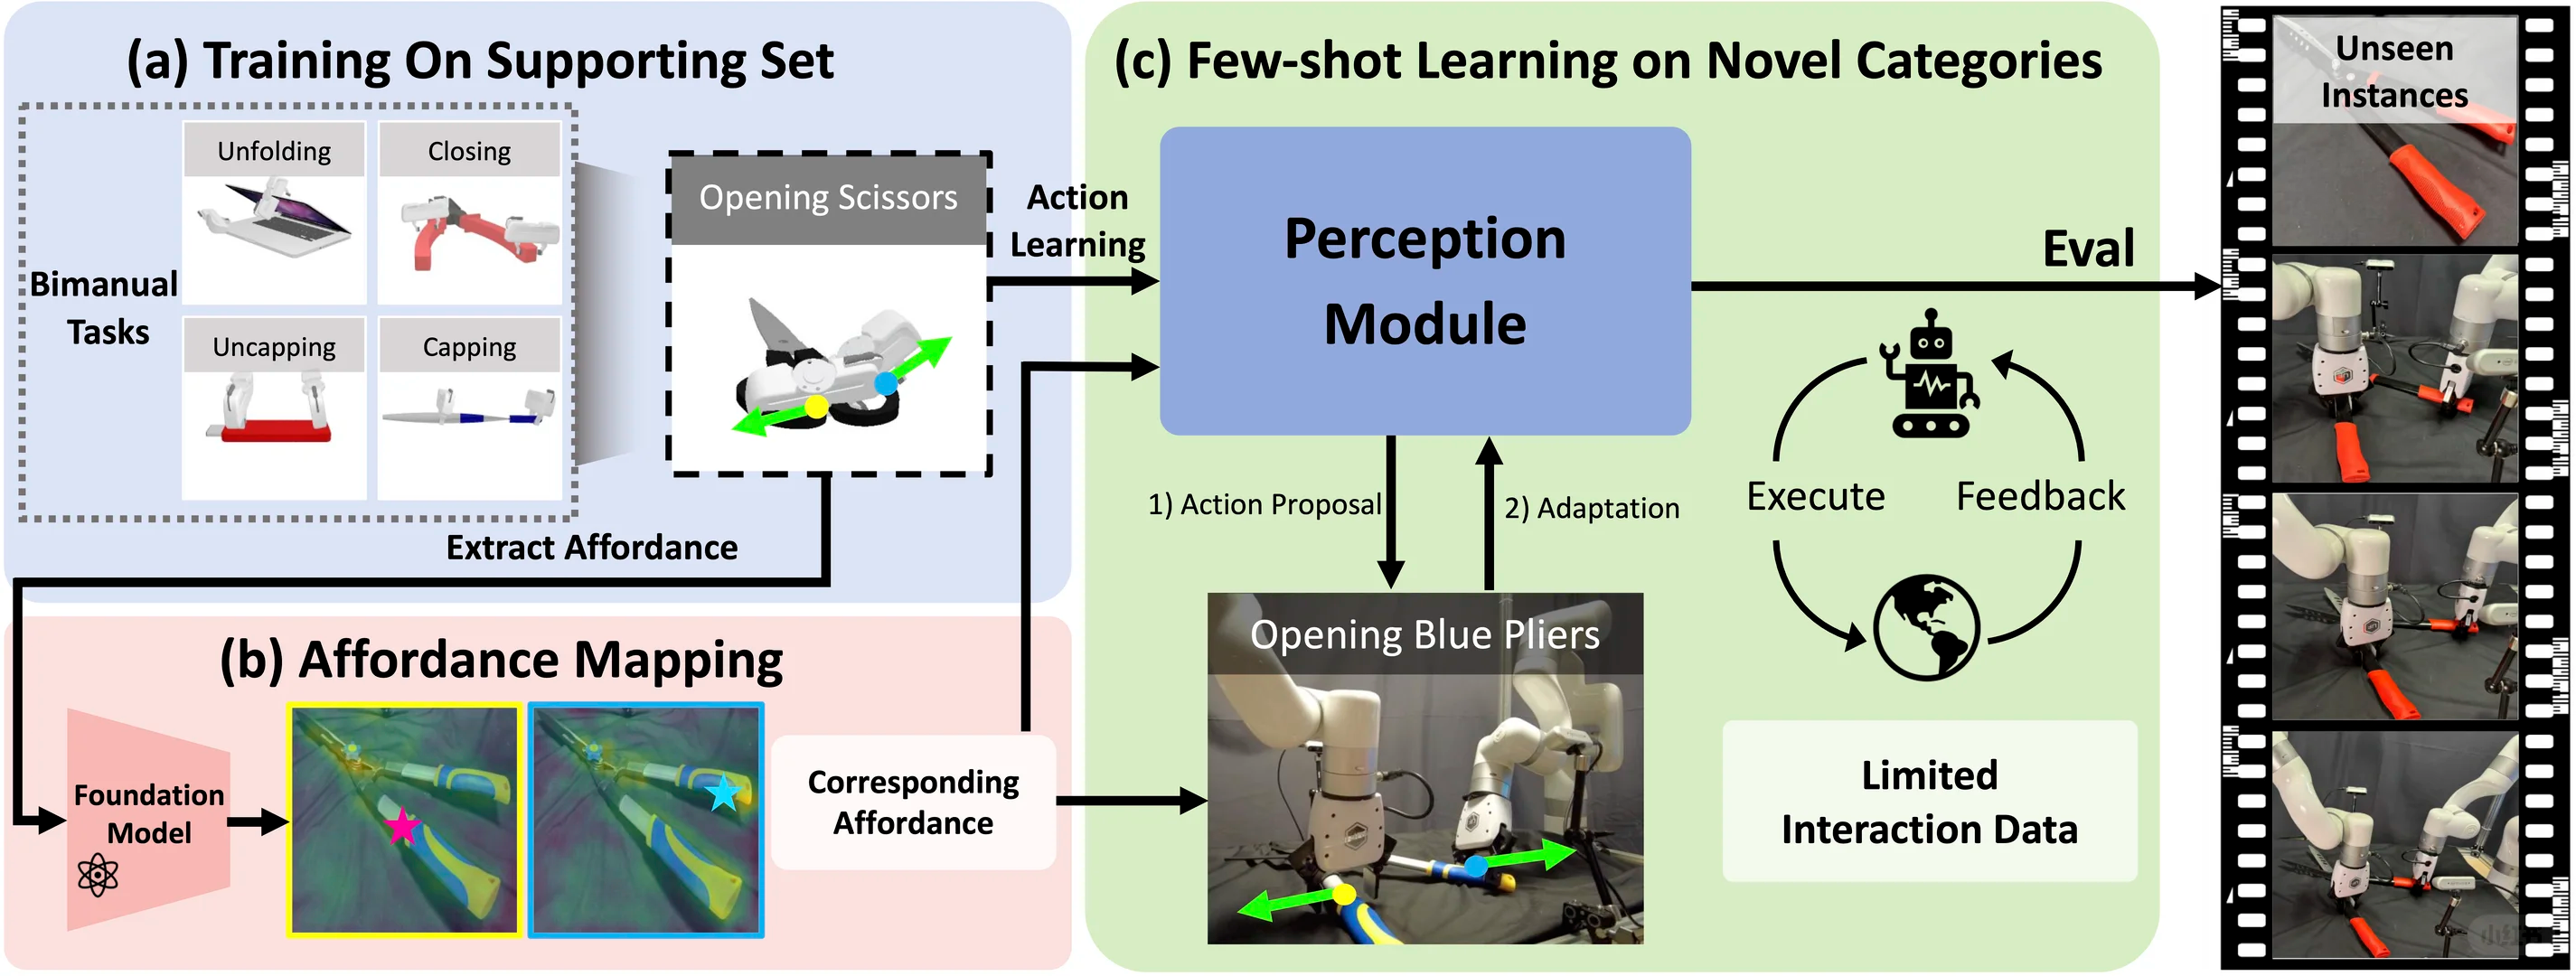
2我们提出了 Bi-Adapt,一个基于视觉基础模型(Vision Foundation Models)的双臂操作学习框架。该方法通过引入语义对应(semantic correspondence),实现跨类别的 affordance 映射。在仅使用极少量新类别数据进行适配的情况下,Bi-Adapt 仍能在未见类别物体上实现有效泛化(few-shot + zero-shot)。
3 核心贡献
• 提出一个基于基础模型的统一框架,实现跨类别、跨任务的双臂操作泛化
• 设计结合接触点选择(contact point selection)的 few-shot 适配策略,有效提升双臂协同能力
• 在 5 类复杂任务与多种物体类别上进行系统评估(仿真 + 真实环境),在数据受限条件下仍取得高成功率
4 总结
Bi-Adapt 通过语义对应实现跨类别的 affordance 迁移,并结合 few-shot 学习高效适配新类别,在有限交互数据下显著提升了双臂操作在未见物体上的泛化能力。实验结果表明,该方法在 novel categories 上具备稳定且高效的适应性能。
项目主页
https://biadapt\-project\.github\.io/
论文(arXiv)
https://arxiv\.org/abs/2602\.08425
代码开源
https://github.com/isabella4444x/Biadapt
雷峰网(公众号:雷峰网)
原文链接: https://www.leiphone.com/category/robot/KCK9xgQl5iPaiQpe.html
