


来源:高德技术
原文链接:https://mp\.weixin\.qq\.com/s/FOAJTAZV8x7v7WHwl45mBA
大会介绍
IEEE/RSJ 国际智能机器人与系统大会(International Conference on Intelligent Robots and Systems, IROS)创办于 1988 年,是机器人学、自动化系统及人工智能领域的全球两大顶级旗舰学术会议之一(与 ICRA 齐名)。IROS 旨在汇聚全球顶尖科研人员,讨论具身智能、无人系统、人机交互、感知与规划等方向的最新研究成果、技术创新及系统应用。
本届会议共收到 4,348 篇投稿论文,最终录用 1,585 篇,录用率为 36%。高德3篇论文被收录。
*以下为中稿论文成果,排名不分先后
中稿成果速览
论文01|Explore Like Humans: Autonomous Exploration with Online SG-Memo Construction for Embodied Agents
技术领域|具身智能
论文地址|https://arxiv\.org/pdf/2604\.19034
项目地址|https://github\.com/amap\-cvlab/ABot\-Explorer
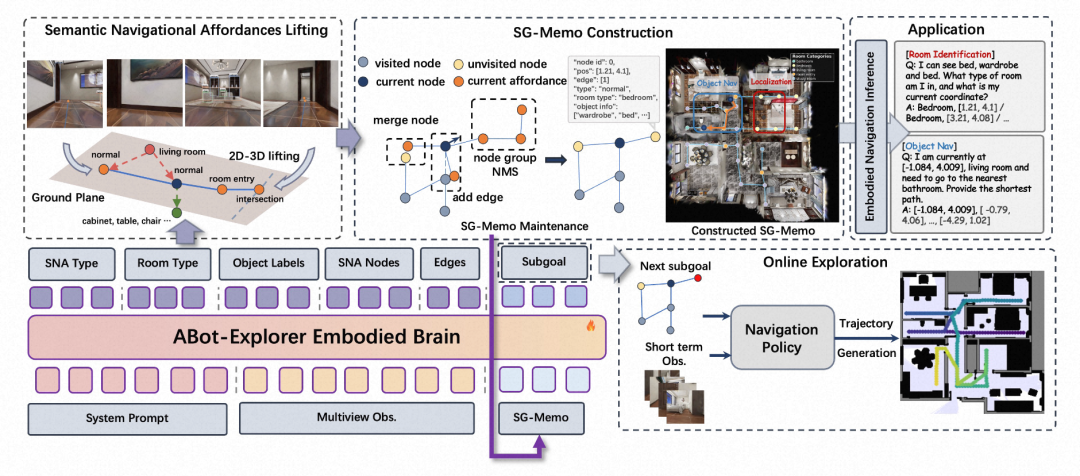
具身智能体在复杂室内环境中执行长程导航任务时,需要构建结构化的空间记忆来支撑推理与决策。现有方法普遍采用"先探索、后离线重建记忆"的两阶段解耦范式,依赖几何信息进行事后重建,容易遗漏门廊、楼梯等对导航至关重要的语义地标,导致探索效率低且环境覆盖不完整。
针对这一问题,本文提出 ABot-Explorer 框架,将记忆构建与主动探索统一为在线、仅依赖 RGB 输入的单阶段过程。核心思路是利用大型视觉语言模型(VLM)从观测中提取"语义导航可供性"(Semantic Navigational Affordances, SNA)——一种与人类认知对齐的锚点,引导智能体优先关注结构性过渡节点(如走廊入口、楼梯口),模拟人类探索逻辑。SNA 被动态整合进层级化的 SG-Memo(场景图记忆),实现边探索、边建图。
主要贡献包括:提出首个在线统一探索与记忆构建的主动探索框架;基于 InteriorGS 构建了大规模 SNA 与 SG-Memo 标注数据集;实验表明 ABot-Explorer 在探索效率和环境覆盖率上显著超越现有最优方法,且生成的 SG-Memo 可有效支撑多种下游任务。
论文02|AsyncShield: A Plug-and-Play Edge Adapter for Asynchronous Cloud-based VLA Navigation
技术领域|具身智能
论文地址|https://arxiv\.org/pdf/2604\.24086
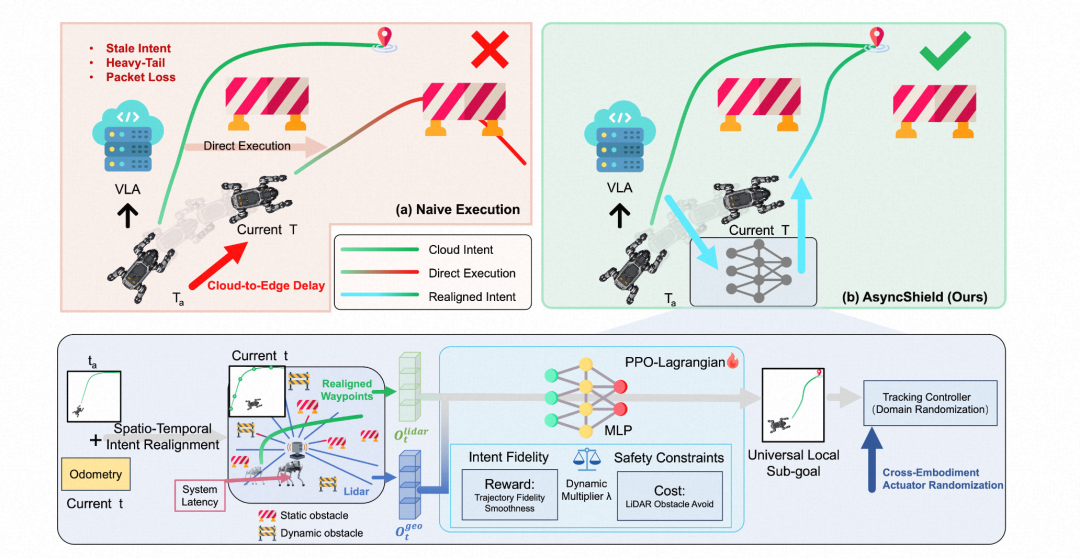
大型视觉-语言-动作模型(VLA)在机器人导航中展现出强大的零样本泛化能力,但由于模型体量巨大,通常需要部署在云端进行推理。然而云端部署不可避免地引入网络抖动与推理延迟,导致云端返回的动作指令对应的是过去时刻的观测帧,在机器人当前位姿下已产生严重的时空错位(spatiotemporal misalignment),极易引发碰撞和任务失败。现有方法多采用黑箱时间序列预测来补偿延迟,缺乏物理可解释性且泛化能力有限。
本文提出 AsyncShield,一种轻量级的即插即用边缘适配器,通过确定性的空间映射(而非时序预测)来矫正过时的云端指令。其核心机制包括:利用时间位姿缓冲区与运动学变换,将通信延迟转化为可计算的空间偏移量(白箱物理映射);将边缘适配建模为约束马尔可夫决策过程(CMDP),通过 PPO-Lagrangian 强化学习在意图还原保真度与安全性之间取得平衡;同时集成高频 LiDAR 避障硬约束保障物理安全。通过标准化子目标接口、域随机化和碰撞半径膨胀等设计,AsyncShield 无需微调任何云端基础模型即可零样本迁移。仿真与真机实验表明,该框架显著提升了异步导航的成功率和物理安全性,并具备鲁棒的零样本泛化能力。
论文03|Constraint-Aware Diffusion Priors for High-Fidelity and Versatile Quadruped Locomotion
技术领域|具身智能
论文地址|https://arxiv\.org/pdf/2605\.08804
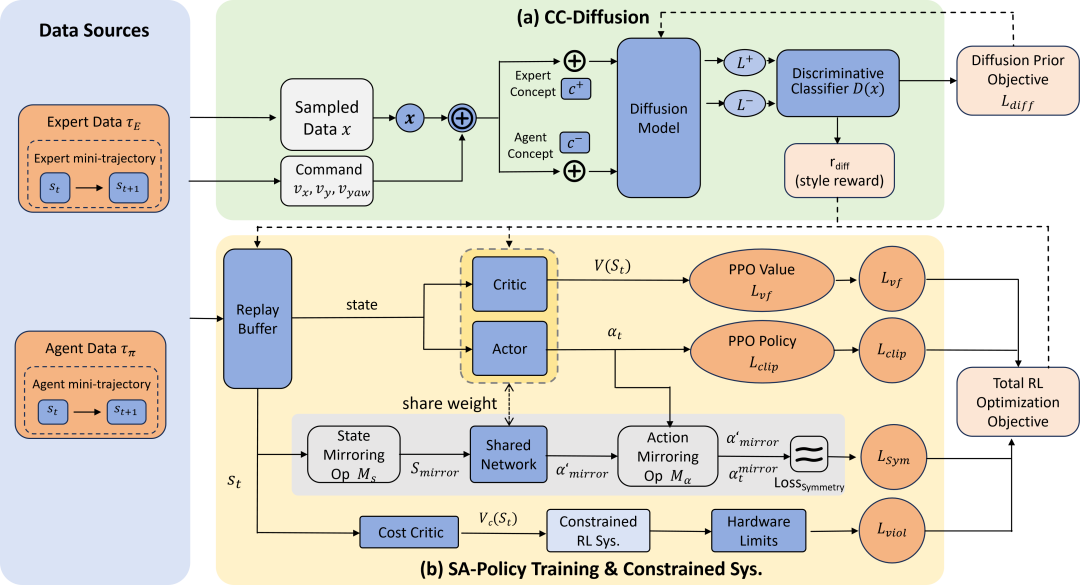
强化学习与模仿学习的结合极大地推动了仿生四足运动控制的发展。然而,当这些框架试图扩展到大规模、多来源的数据集时,暴露出若干根本性瓶颈。首先,传统的基于 GAN的判别器容易出现模式崩塌,难以对未经筛选的数据集中多样化的运动分布进行有效建模。其次,现有的运动学先验在分布外(OOD)条件下会产生跟踪冲突,导致复杂动作中出现严重的非预期航向漂移。此外,不加约束地将先验策略部署到物理硬件上,会因忽视执行器动态特性而带来安全隐患。
针对上述问题,本文提出了 Diff-CAST(Diffusion-guided Constraint-Aware Symmetric Tracking),一种基于扩散模型的新型运动先验框架。Diff-CAST 利用扩散模型对多模态分布的建模能力生成风格化奖励,有效替代了传统GAN判别器,从而在异构数据集上实现了鲁棒的数据扩展。为确保高保真度的意图执行与可靠的实机部署,我们构建了一套完整的 Sim2Real 架构,包含用于无漂移跟踪的对称增强指令条件(SACC)模块,以及保障硬件安全的约束强化学习(Constrained RL)模块。在四足机器人上的实验表明,Diff-CAST有效缓解了模式崩塌问题,实现了多种技能间的平滑过渡,并确保了符合硬件约束的鲁棒运动。
END
原文链接: https://www.leiphone.com/category/private/sXLQUWxrXw4boQEb.html
