


来源:类人实验室
原文链接:https://mp.weixin.qq.com/s/Ae710X63LHcajp00Oo1Nkw
让机器人抓鸡蛋、拿华夫饼而不捏碎,是VLA模型的噩梦。99%的研究者都在堆砌昂贵的触觉传感器,但一篇颠覆性论文说:触觉感知,可以离线学习,上线“盲操”!
在深入技术细节之前,先来看一张趣味漫画,1分钟get论文核心!
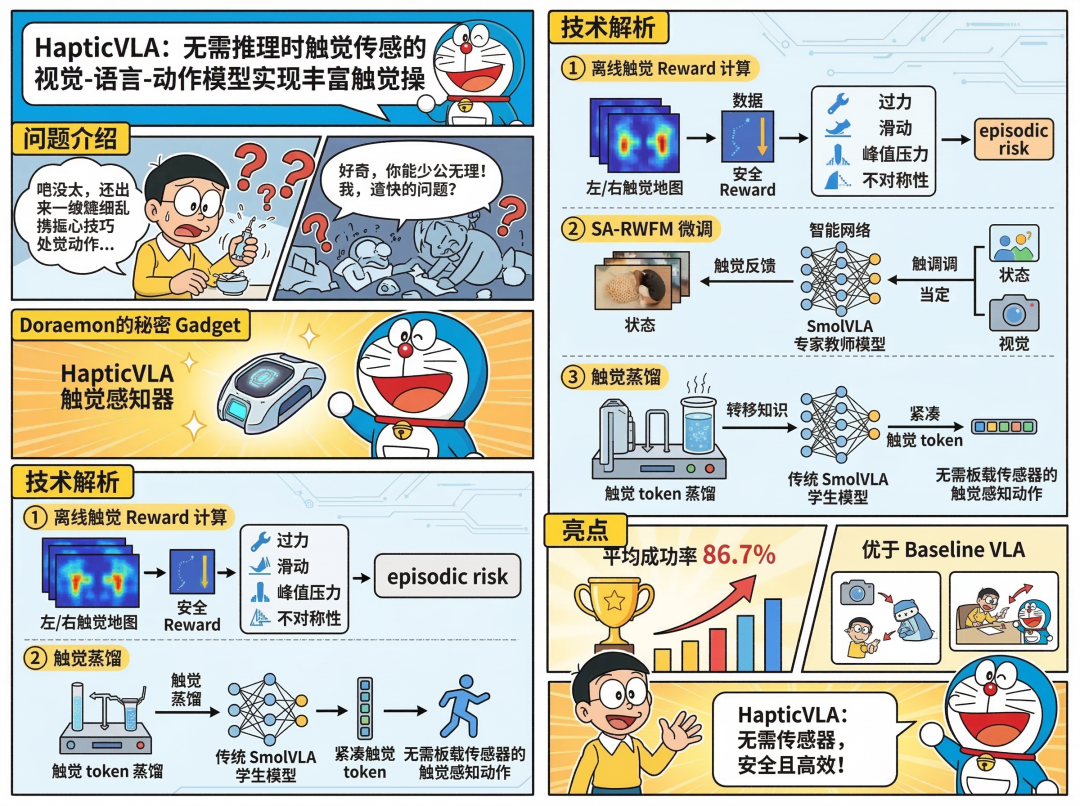
图:论文核心内容漫画解读
一张漫画胜千言——快速把握论文全貌!接下来,我们深入拆解这项让机器人“无手胜有手”的黑科技。
❓ 核心痛点:为什么机器人总把鸡蛋捏碎?
想象一下,你让家用机器人“把鸡蛋放进蛋托”。传统的视觉-语言-动作模型(VLA)看到的是一个光滑的椭圆形物体,它知道要“抓取”,但不知道要用多大力。结果往往是:要么抓不住滑落,要么“咔嚓”一声,蛋壳碎裂。
这就是当前VLA模型的核心痛点:缺乏触觉感知。它们只能通过摄像头“看”世界,却无法理解物体的硬度、材质和可承受的力度。对于易碎的鸡蛋、松软的华夫饼、易变形的果酱瓶,这种“视觉盲操”的成功率惨不忍睹。
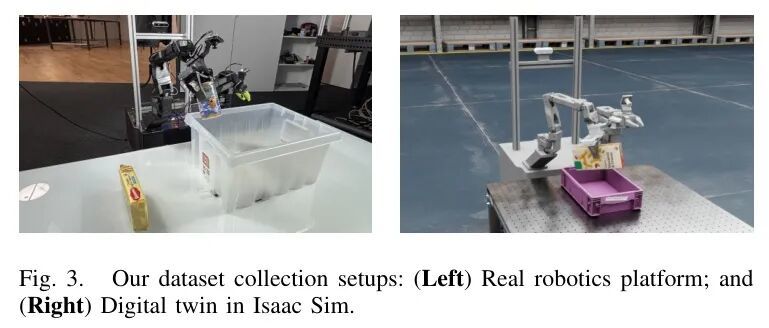
图:真实机器人平台(左)与Isaac Sim数字孪生环境(右)的数据采集设置。为了训练触觉感知模型,需要在真实和仿真环境中收集大量成功与失败的数据。
现有的解决方案是什么?给机器人手指装上昂贵的视觉-触觉传感器阵列。但这带来了新问题:
1. 成本高昂:高精度传感器价格不菲。 2. 部署困难:传感器与不同机器人夹爪的兼容性差。 3. 可复现性低:限制了开源研究和广泛应用。
那么,能否让机器人像经验丰富的老师傅一样,不用实时“摸着”,也能凭“感觉”知道用多大劲?
HapticVLA的回答是:能! 它的核心思想是:触觉感知能力可以在训练时“学会”,并在部署时“记住”,从而在推理时摆脱对物理传感器的依赖。
? 你在实际项目中,是否也遇到过因缺乏力感知而导致的操作失败?欢迎在评论区分享你的经历~
? 原理拆解:离线学触觉,上线“盲操”的艺术
HapticVLA的整个流程分为两个紧密耦合的阶段,就像一个“师徒传承”系统:
1. 师父阶段(SA-RWFM):一位配备了触觉传感器的“老师傅”模型,通过强化学习微调,学会了如何安全、灵巧地操作物体。 2. 徒弟阶段(触觉蒸馏TD):一个没有触觉传感器的“学徒”模型,通过知识蒸馏,把“老师傅”的触觉感知“内功”学了过来,最终青出于蓝。
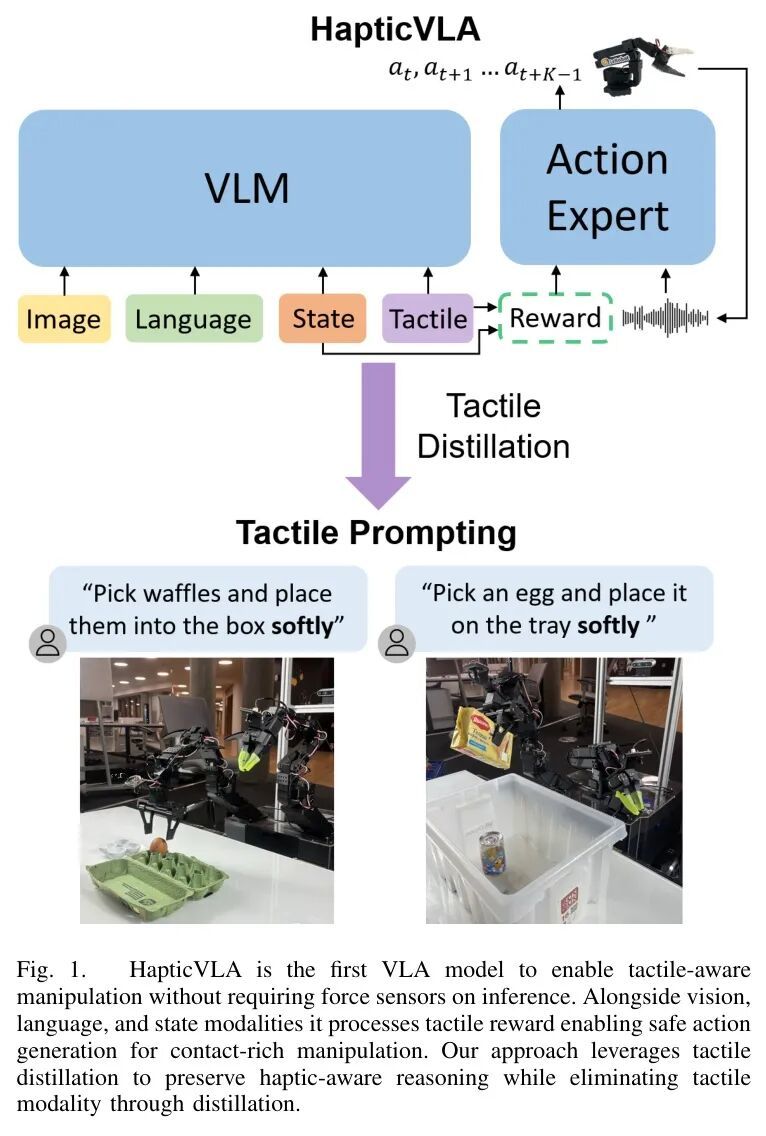
图:HapticVLA整体架构及触觉提示可视化。核心在于通过触觉蒸馏(Tactile Distillation),将需要触觉传感器的教师模型(Teacher)的知识,迁移到无需传感器的学生模型(Student)中。
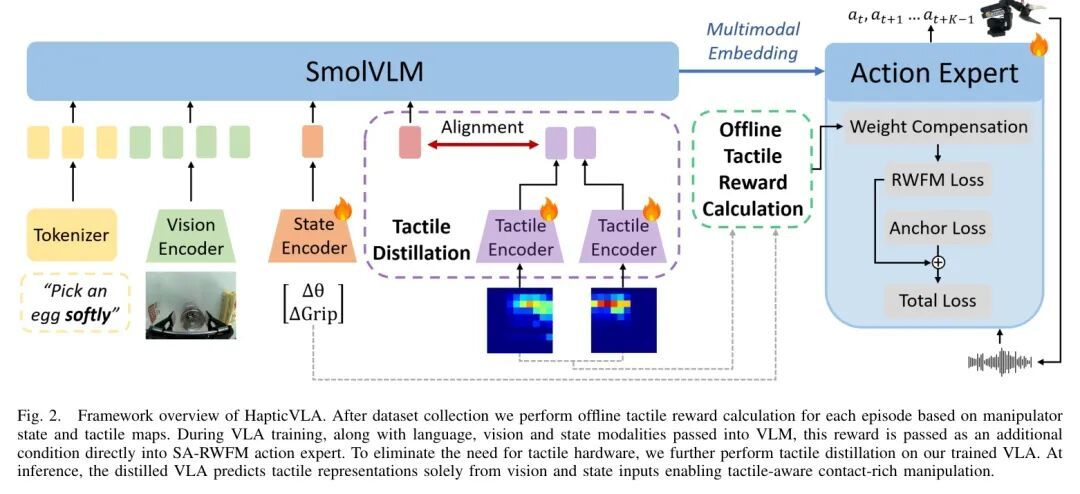
图:HapticVLA框架工作流程。包含离线Reward计算、SA-RWFM教师训练、触觉蒸馏三个核心阶段,最终实现无传感器触觉感知推理。
? 师父绝学:安全感知的Reward加权流匹配(SA-RWFM)
这是让模型学会“手感”的关键。我们不是简单模仿人类演示,而是用一套精心设计的安全Reward函数来引导模型,告诉它什么是不好的操作(比如力太大)。
第一步:从触觉图解读“手感”
“老师傅”的手指上有高精度触觉阵列(10x10的感应点)。每一步,我们都能得到一张“触觉热力图”。
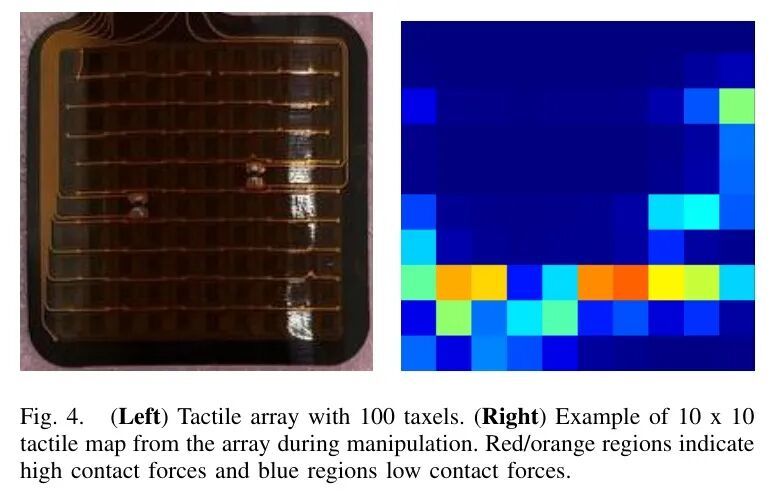
图:触觉阵列(左)与对应的10x10触觉图(右)可视化。触觉图能清晰展示抓取过程中的接触力分布,是计算安全Reward的基础。
从这张图上,我们提取几个关键物理量,就像中医的“望闻问切”:
• 平均力:整体按压力度。 • 峰值压力:最用力的那个点,容易导致应力集中。 • 压力集中度:压力分布是否均匀。 • 压力中心(CoP):接触点的位置,用来检测物体是否在滑动。
第二步:定义“坏操作”并惩罚
有了这些指标,我们就能定义一个Reward函数 ,专门惩罚不安全的操作模式:
这就好比教徒弟炒菜:火太大(力过大)会焦,火太小(力过小)不熟,只烧锅底一点(压力集中)会糊,颠勺不稳(滑动)菜会洒。 这个Reward函数就是一套完整的“安全操作手册”。
第三步:用Reward加权微调模型
有了每一步的Reward,我们使用Reward加权流匹配(RWFM) 对基础的VLA策略进行微调。核心思想是:在训练批次中,给高Reward(安全成功)的演示样本更高的权重,让模型更多地学习这些“好动作”。
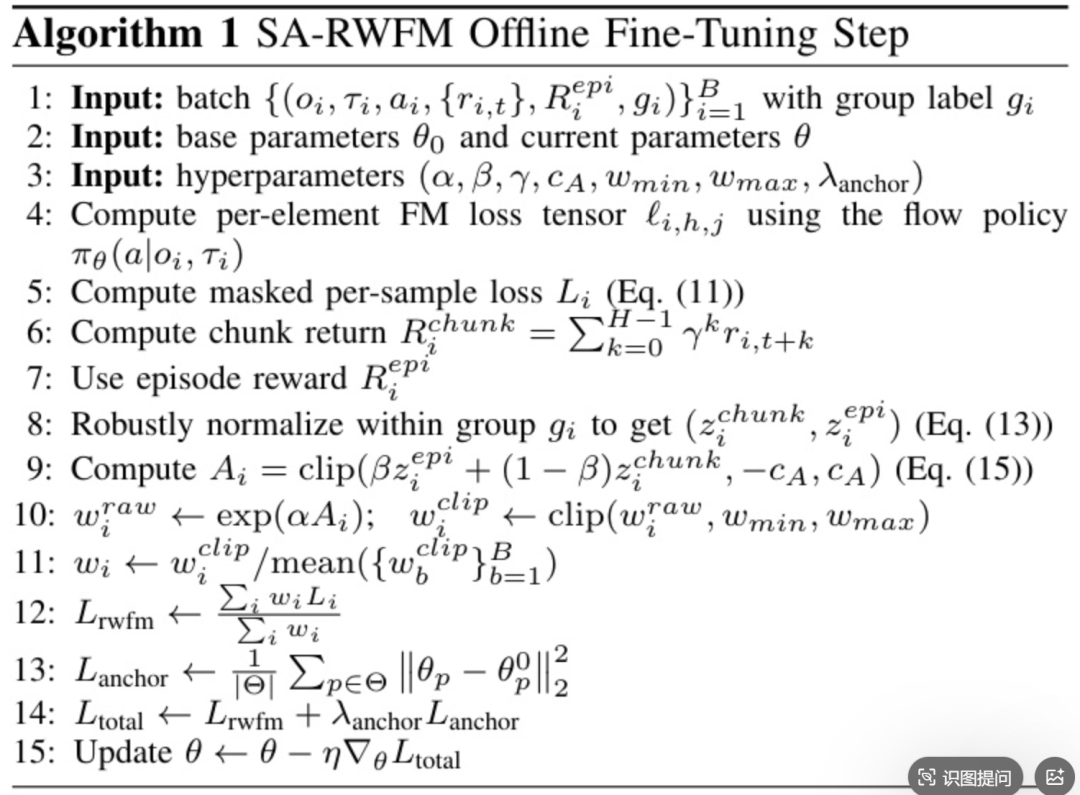
图:SA-RWFM微调算法流程。核心是通过计算优势得分A_i,对批次中的样本进行加权(w_i),从而让模型更倾向于学习高Reward的动作序列。
为了防止模型在优化中“跑偏”,忘记最初模仿学习的基本功,论文还加入了锚点正则化(Anchor Regularization),约束模型参数不要离初始值太远。
至此,我们得到了一位功力深厚的“老师傅”模型(SA-RWFM Teacher),它 equipped with 触觉传感器,能完美执行精细操作。
? 这个将触觉安全规则量化为Reward函数的设计,是不是比你想象的更“硬核”?点赞支持,我们继续看更妙的“知识蒸馏”!
? 师徒传承:触觉蒸馏(Tactile Distillation)
“老师傅”虽好,但离不开他那双昂贵的“传感器手套”。我们的目标是培养一个不戴手套也能有同样手感的“徒弟”。
触觉蒸馏(TD) 就是这个神奇的“传功”过程。它分为三步:
1. 师父演示:用训练好的SA-RWFM教师模型,在整个训练数据集上跑一遍推理,生成一系列“触觉感知”的动作序列 。这些动作包含了“何时该轻,何时该重”的隐性知识。 2. 徒弟初始化:学生模型直接继承教师模型除了触觉编码器之外的所有权重。这相当于徒弟继承了师父所有的视觉理解、语言理解和动作生成“心法”,只差“触觉内功”。 3. 混合目标训练:这是最精妙的一步。学生模型不再学习原始的人类演示动作,而是学习一个混合目标:
其中 。这意味着,学生一半学的是真实数据(保证基础动作不跑偏),另一半学的是教师生成的、富含触觉感知的“优化版”动作。
通过这种方式,学生模型从“动作”中反推并内化了产生这些动作所需的“触觉知识”。 在推理时,学生模型只需接收视觉图像、语言指令和关节状态,就能像拥有触觉一样,输出安全、精细的动作。
一个绝妙的类比: 这就像一位盲人按摩师,虽然看不见,但通过长期学习和练习,仅凭按压时肌肉的反馈(对应我们的视觉和状态输入),就能精准掌握力度和位置。HapticVLA的学生模型,就是这位“盲人按摩师”。
? 实验验证:数据不说谎,无传感器照样碾压
光说不练假把式。HapticVLA在三个极具挑战性的真实世界任务上接受了检验:
• 果酱瓶抓放:塑料瓶易变形。 • 华夫饼抓放:极其酥脆易碎。 • 鸡蛋抓放:需要最精确的力度和位姿控制。
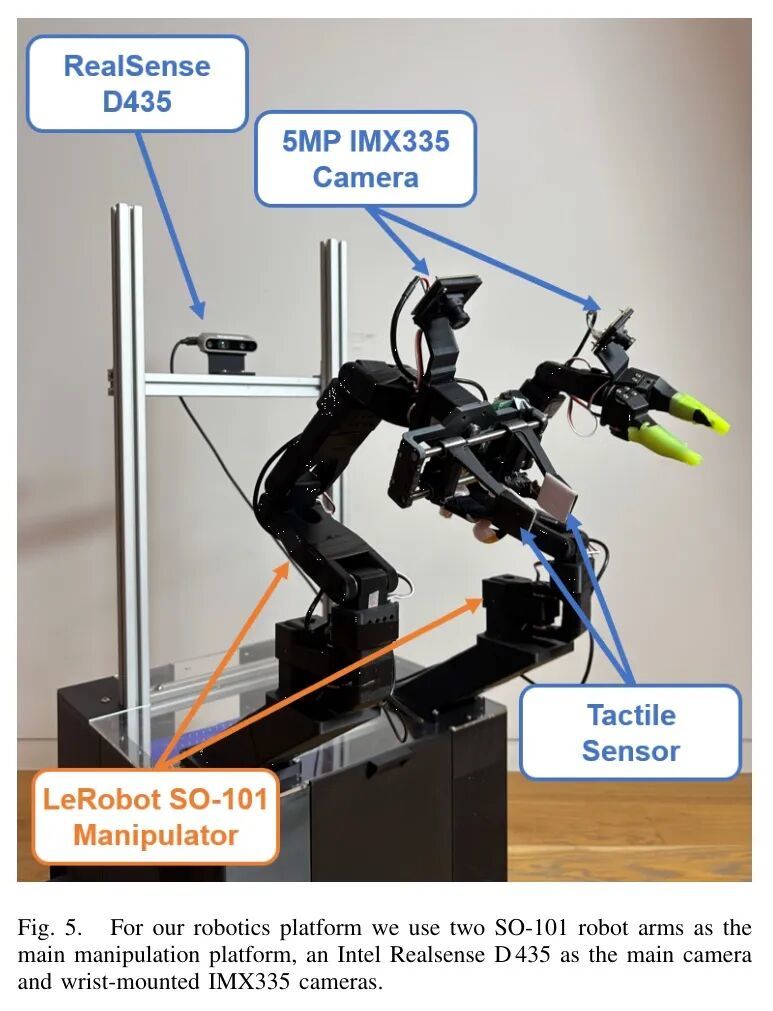
图:实验机器人硬件平台。采用LeRobot SO-101机械臂,配备腕部摄像头,右侧夹爪集成了高密度触觉传感器阵列用于训练。
? SOTA对比:无手胜有手
作者将HapticVLA与多个强大的VLA Baseline进行对比,包括需要触觉传感器的版本。
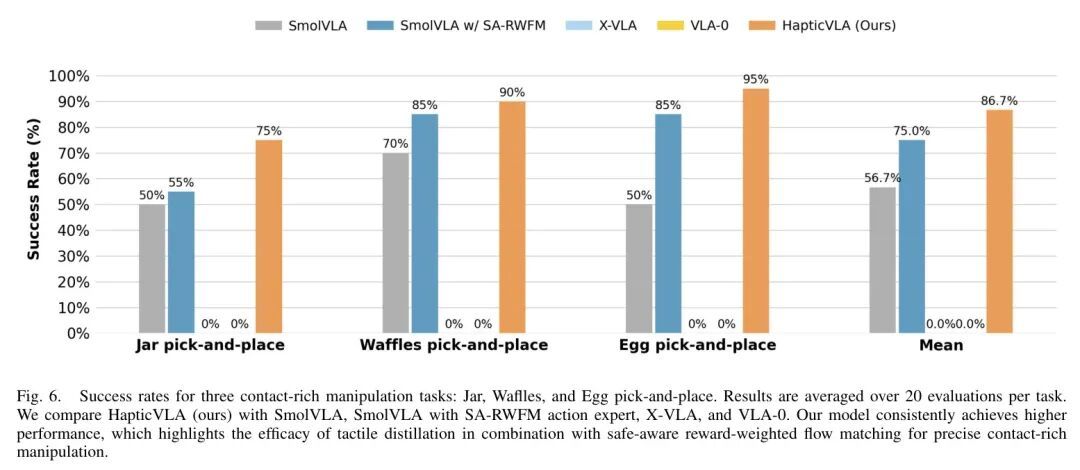
图:HapticVLA与基线方法在三种接触密集操作任务中的成功率对比。HapticVLA在无需推理时触觉传感的情况下,取得了全面领先的性能。
结果令人震惊:
• HapticVLA(无传感器)平均成功率高达86.7%,全面领先。 • 即使是配备了触觉传感器的原始SmolVLA,性能也远不如HapticVLA。这说明单纯“喂给”模型触觉信号是不够的,SA-RWFM的强化学习微调至关重要。 • 更大的模型如X-VLA和VLA-0在任务上成功率甚至为0,凸显了接触密集操作的特殊性与高难度。
最颠覆的点在于:HapticVLA(无传感器)的性能,超过了所有需要实时触觉反馈的Baseline。 这意味着,离线学习的“触觉内功”,比在线“摸着石头过河”更有效!
? 消融实验:每个组件都不可或缺
为了验证各个模块的贡献,作者进行了详细的消融实验。
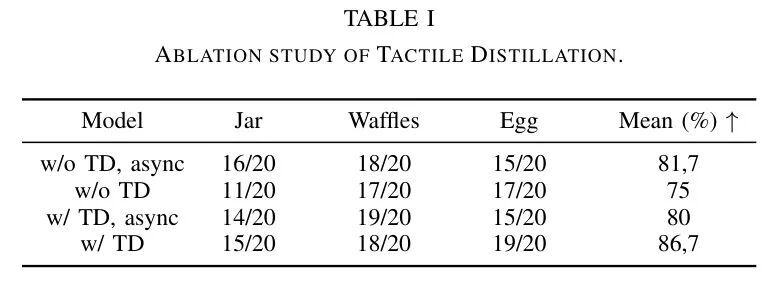
图:触觉蒸馏(TD)与SA-RWFM的消融实验结果。结果表明,二者结合(HapticVLA)能取得最佳性能。
从表1可以清晰看到:
1. 仅有触觉传感器(行1):性能一般,平均仅53.3%。 2. 加入触觉蒸馏TD(行3):性能显著提升至73.3%,证明了知识蒸馏的有效性。 3. 结合SA-RWFM与TD(行4,即HapticVLA):达到峰值性能86.7%。这证明SA-RWFM学到的“高质量触觉知识”,是TD能够成功蒸馏的前提。
⚖️ 客观评价与展望
优势与价值:
1. 开创性范式:首次系统性地证明了触觉感知能力可被蒸馏,为机器人灵巧操作提供了低成本、易部署的新路径。 2. 技术扎实:SA-RWFM Reward设计严谨,蒸馏流程合理,实验充分,开源诚意足(代码、模型、数据全公开)。 3. 实用性强:直接降低了硬件门槛和成本,有助于技术普及。
局限与思考:
1. 对视觉观测质量依赖度高:学生模型的“触觉想象”严重依赖于准确的视觉观测。在遮挡、光线剧烈变化时性能可能下降。 2. 任务泛化性待考:目前仅在有限任务上验证。这套“内功”能否迁移到拧瓶盖、插拔等更复杂的力控任务,需要进一步探索。 3. 仿真到真实的鸿沟:虽然用了仿真数据增强,但复杂接触力学的模拟依然困难,大规模仿真预训练仍是挑战。
未来方向:将这套“离线学习触觉,上线盲操”的范式,与更强大的基础VLM结合,并探索在多指灵巧手、动态非结构化环境中的应用,将是激动人心的方向。
? 价值总结与行动号召
读完本文,你应该掌握了这三个核心收获:
1. 触觉感知可蒸馏:机器人不必实时“摸”,也能通过知识蒸馏拥有“手感”。 2. 安全Reward是指挥棒:通过精细设计的力、压力、滑动惩罚,可以引导模型学会安全操作。 3. 低硬件门槛高精度:HapticVLA用算法创新弥补硬件短板,在抓放易碎物品上达到86.7%的成功率。
这项研究为机器人走入家庭、处理日常物品扫清了一个关键障碍。它告诉我们,有时候,让机器变得更智能,不一定需要更贵的传感器,而是需要更巧妙的算法。
? 深度思考:你认为这项“离线触觉学习”技术,最可能率先在哪个场景落地?是工业分拣易碎品,还是家庭服务机器人?欢迎在评论区留下你的高见!
? 支持原创:如果这篇硬核解读帮你摸清了HapticVLA的门道,点赞+在看就是对我最大的支持!分享给你身边对机器人、AI感兴趣的朋友吧!
? 关注提醒:点击右上角关注,设为星标,第一时间获取最前沿、最深度的AI技术拆解!
#AI技术 #机器人 #触觉感知 #VLA #模型蒸馏 #技术干货 #论文解读
参考
HapticVLA: Contact-Rich Manipulation via Vision-Language-Action Model without Inference-Time Tactile Sensing
