


*来源:Moonlight
*
探索如何利用物理建模与稳健统计策略,优雅地解决软体机械臂本体感觉与外部接触信号的解耦难题。
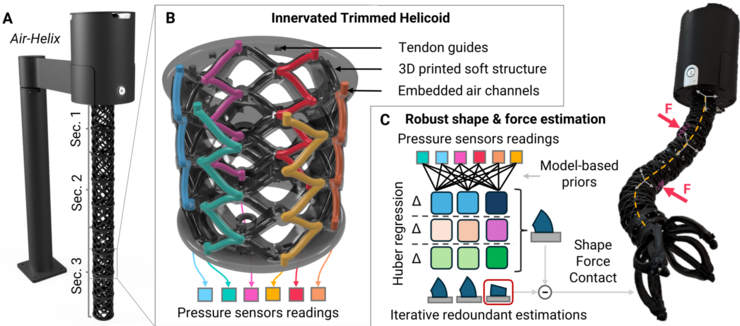
该论文发表于2026年 IEEE/RSJ 国际智能机器人与系统会议(IROS),提出了一种基于模型的方法,利用嵌入在架构化软体机械臂中的流体压力传感器,实现本体感觉(Proprioception)与接触感知(Contact Sensing)的解耦。
核心方法与技术细节
1. 结构设计:Innervated Trimmed Helicoid (ITH)
研究的核心是“Innervated Trimmed Helicoid”(ITH)架构。该结构将六个独立的空气通道以局部化的“之字形”(zigzag)模式沿圆周嵌入,这种设计确保了压力传感的局部敏感性。每个通道的压力变化受其局部形变控制,而非全局平均,从而为每个节段提供了冗余的压力测量数据。
2. 模型驱动的解耦策略
该研究利用分段常曲率(Piecewise Constant Curvature, PCC)运动学模型,将压力传感数据与机器人节段的三个运动自由度(轴向压缩 ΔLΔL、沿 xx 轴弯曲 ΔxΔx、沿 yy 轴弯曲 ΔyΔy)关联。
数学映射:通道 jj 的长度 LjLj 与配置变量 q=[ΔL,Δx,Δy]⊤q=[ΔL,Δx,Δy]⊤ 的关系式为:Lj=L0+ΔL+Δxcosαj+ΔysinαjLj=L0+ΔL+Δxcosαj+Δysinαj其中 αjαj 为通道角度。通过六个压力读数构建超定方程组 b=Aqb=Aq。
Huber 回归与接触检测:为了在形变中区分本体运动与外力接触,研究采用了 Huber 回归(通过迭代重加权最小二乘法 IRLS 实现)。该算法通过损失函数 ρ(rj)ρ(rj) 对大残差进行降权:ρ(rj)={12rj2,∣rj∣≤δδ∣rj∣−12δ2,∣rj∣>δρ(rj)={21rj2,δ∣rj∣−21δ2,∣rj∣≤δ∣rj∣>δ当外部接触导致某通道压力偏离 PCC 模型预测值时,Huber 回归能自动将其识别为异常值(Outlier),进而实现接触检测。
3. 实验验证与性能
单节段精度:在单节段实验中,本体感觉弯曲误差达到 0.11±0.020.11±0.02,接触检测率高达 97%(178 次试验)。
Air-Helix 全臂集成:将八个 ITH 节段集成至 Air-Helix 柔性机械臂,验证了该方案在触觉示教(Tactile teaching)、导纳控制(Admittance control)和未知物体触觉重建中的有效性。
总结
该工作通过引入基于模型的冗余解算策略,突破了软体机器人感知领域中本体姿态与外部交互信号高度耦合的难题。其创新点在于将传感器物理布局(局部化 zigzag)与鲁棒统计估计(Huber 回归)相结合,无需复杂的非线性学习模型即可实现高实时性(100Hz)的感知。
原文链接: https://www.leiphone.com/category/private/mUWfsS32IIx2jR2c.html
