


*来源:ZENO芝诺机器人
*
链接:https://mp\.weixin\.qq\.com/s/macZaMdpoNp88S\-qy8YgCg
全球智能机器人领域顶级学术盛会 ——“ 2026 IEEE/RSJ 国际智能机器人与系统大会(IROS 2026)” 将于 2026 年 9 月 27 日 至 10 月 1 日在美国匹兹堡召开。
本次会议中,Zeno AI 联合创始人兼首席科学家 William Zhi 教授 领衔团队共有 3 项核心研究成功收录,成果聚焦 3D 高斯全局地图融合、软体机器人虚实迁移建模、跨视角统一三维物体分割,持续拓宽通用机器人感知、重建与柔顺控制的技术边界。
IROS(IEEE/RSJ International Conference on Intelligent Robots and Systems)是全球机器人领域影响力顶尖的旗舰学术产业盛会,由 IEEE 机器人与自动化学会 IEEE RAS 联合日本机器人学会 RSJ 联合创办,自 1988 年举办至今,始终聚焦真实场景下智能机器人系统创新,引领具身智能、机器人感知、柔性操控、多机协同等实用技术发展方向。
大会主办方 IEEE RAS 长期推动机器人与自动化领域的技术创新、人才培育、基础理论与工程落地研究。每一届 IROS 均汇聚全球超五千名顶尖高校学者、一线研发工程师、头部企业技术负责人,是前沿机器人创新成果公开发表、产学研深度对接、行业技术交流的权威核心平台。
01
给碎片化 3D 高斯场景搭一座融合桥梁
——PPReg 算法
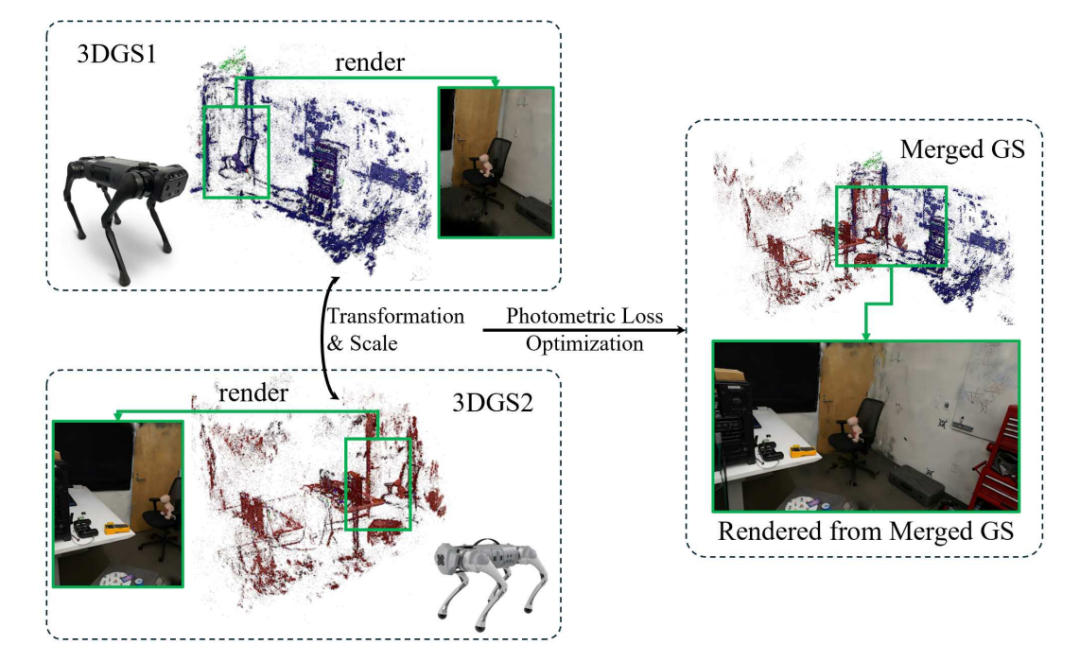
机器人需要兼顾运动规划精度与操作人员直观可视化需求的环境表征方案,3D 高斯泼溅(3DGS)可完成轻量化、照片级真实感的实时场景重建,但多段独立 3D 高斯场景融合为完整统一全局地图仍是待解决关键难题;多机器人集群常从互不相交视角单独重建局部场景,稳定高效的场景融合是搭建支撑导航、多机协同、人工巡检全局地图的核心基础。
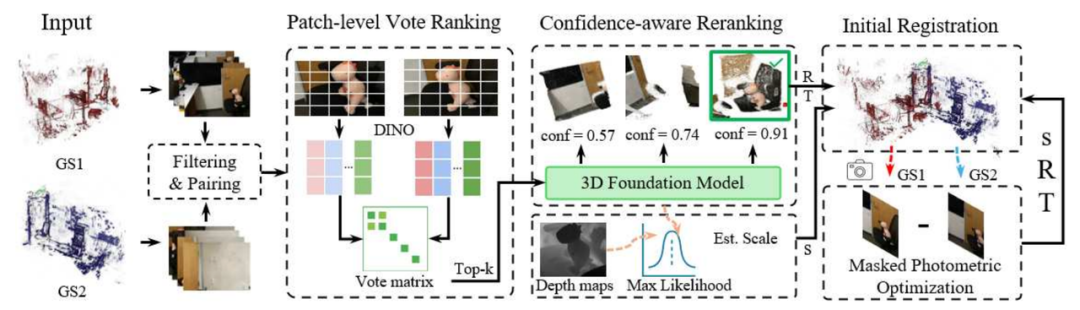
本文提出 PPReg 先验引导光度配准框架,充分挖掘视觉基础模型与 3D 基础模型的专属先验特性,视觉模型保障图像语义连贯,3D 模型约束三维几何合理;依托多阶段图像匹配、最大似然尺度估计、置信度感知光度优化对齐两类先验信息,即便场景重叠程度极低,也可输出高质量融合 3D 高斯模型。
研究在标准数据集与多机器人实体实验中完成验证,相较传统算法与近年前沿基线实现显著性能提升。
代码开源地址:https://github\.com/ziweny11/PhotoRegCodes
要点速览:
低重叠适配:依托视觉 + 三维双基础模型先验,重叠极少也能完成精准 3D 高斯配准。
三段式统一对齐:图像粗匹配 + 尺度精准估计 + 置信度光度细化,分步约束几何与语义。
多机器人刚需解法:解决分视角局部场景拼接难题,支撑集群导航、协同与人机巡检。
性能全面领先:基准数据集 + 实体机器人双重验证,效果优于传统与同期主流算法。
开源可复现:完整代码匿名公开,方便后续研究落地与二次拓展。
02
迟滞、制造误差全搞定
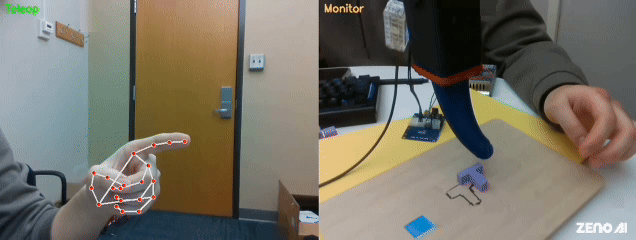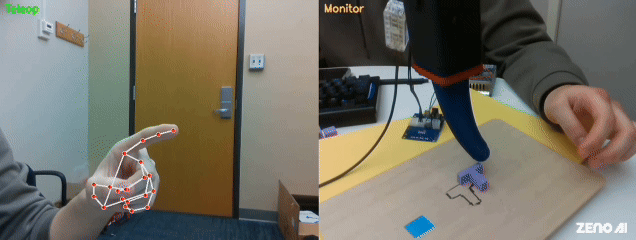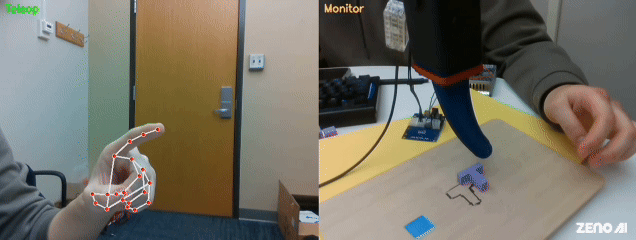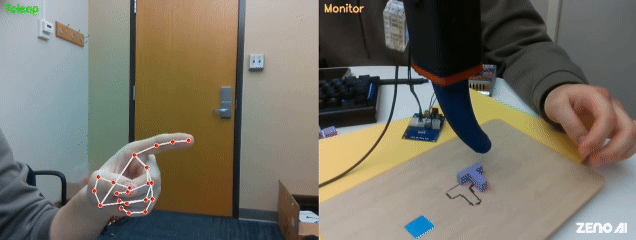
Sim2Real 框架让软机械手预测拉满精度
软体机械臂相比刚性机械臂具备诸多突出优势,如天然柔顺特性、安全人机交互能力,以及贴合复杂曲面的适配能力。但迟滞效应、制造误差等非线性材料特性,使得基于低维驱动指令构建高精度正向形变模型至今仍是一大难题。
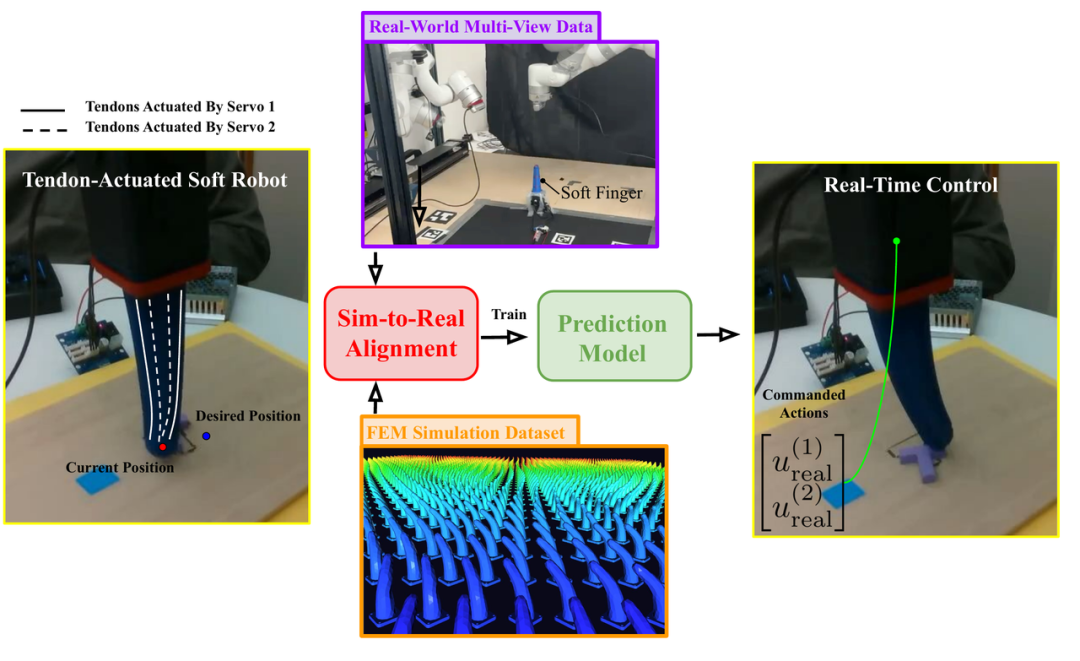
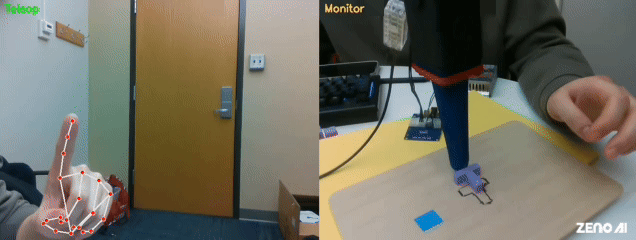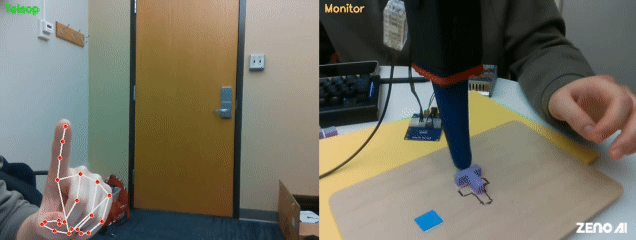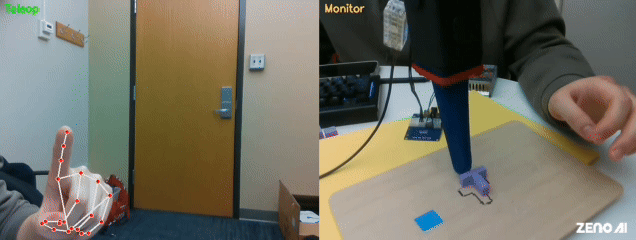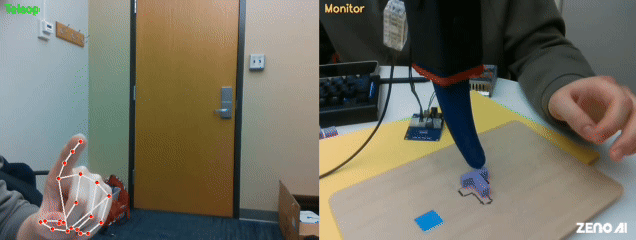
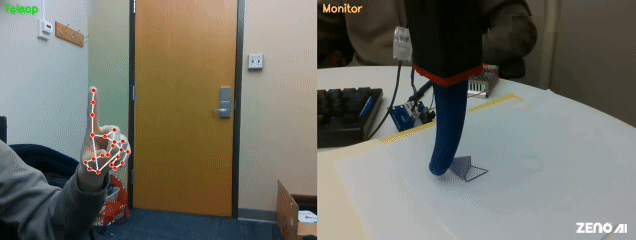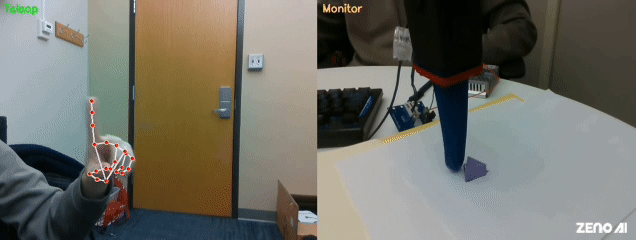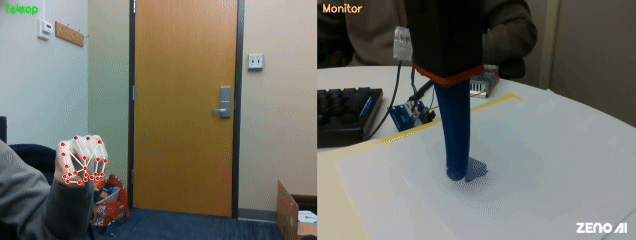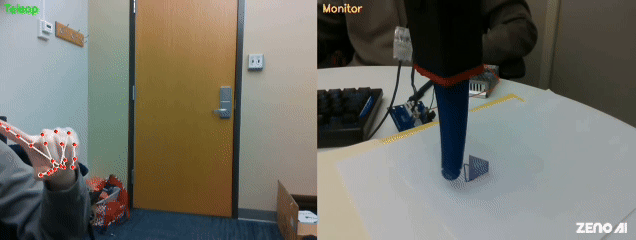
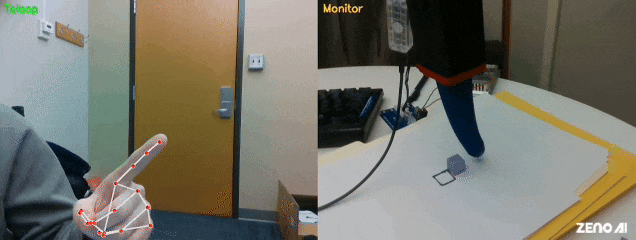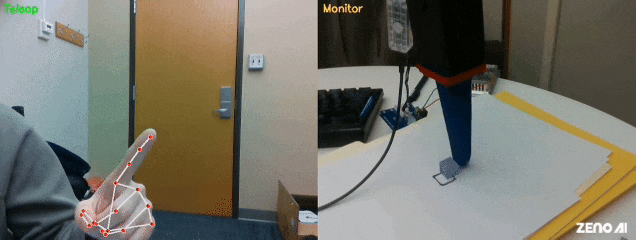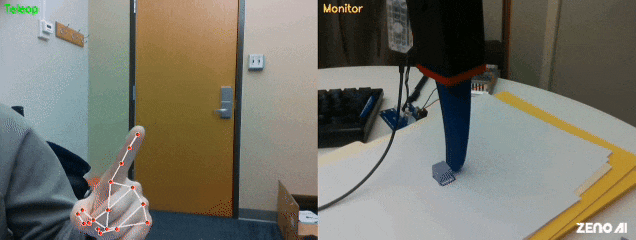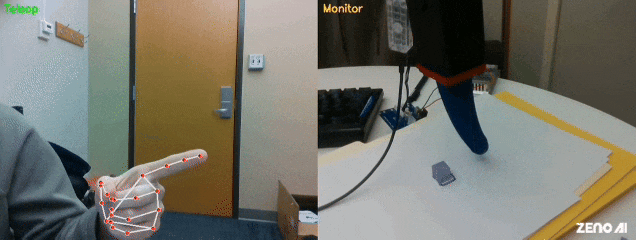
本文提出 SOFTMAP,一套面向绳驱软体手指机械臂的实时三维正向建模虚实迁移学习框架。SOFTMAP 由四大核心模块组成:(1) 基于尽可能刚性(ARAP)的拓扑对齐模块,将仿真点云与真实设备点云映射至同一拓扑一致顶点空间;(2) 轻量化多层感知机正向模型,利用仿真数据预训练,实现舵机驱动指令到完整三维手指形态的映射;(3) 残差校正网络,仅需少量真实设备观测数据即可预测逐顶点位移场,补偿仿真与真机之间的形变偏差;(4) 闭式线性驱动校准层,保障模型 30 帧每秒的实时推理速度。
本文分别在仿真环境与实体硬件平台开展实验验证,该方法达到当前最优形变预测精度:仿真场景倒角距离仅 0.389 毫米,实体硬件场景倒角距离 3.786 毫米;可实现多目标路径下毫米级指尖轨迹跟踪,遥操作任务成功率相较基线方法提升 36.5%。实验结果证明,SOFTMAP 是一套数据高效的软体机械臂三维正向建模与控制方案。
补充材料、实验数据集与可视化演示可访问主页:https://ziyongma\.github\.io/SOFTMAP/。
要点速览:
虚实拓扑统一:ARAP 网格对齐,仿真真机点云共享同一顶点拓扑空间。
仿真预训练 + 真机残差补全:少量真实数据即可修正虚实形变差距,数据利用率高。
四层轻量化流水线:拓扑对齐 + MLP 形变预测 + 残差校正 + 线性校准,全程 30FPS 实时推理。
毫米级形变精度:仿真倒角误差 0.389mm,真机误差 3.786mm,指尖轨迹精准跟踪。
遥操作大幅增效:对比基线,远程操控任务成功率直接提升 36.5%。
03
不用深度图!
少量照片就能拼出完整三维物体实例
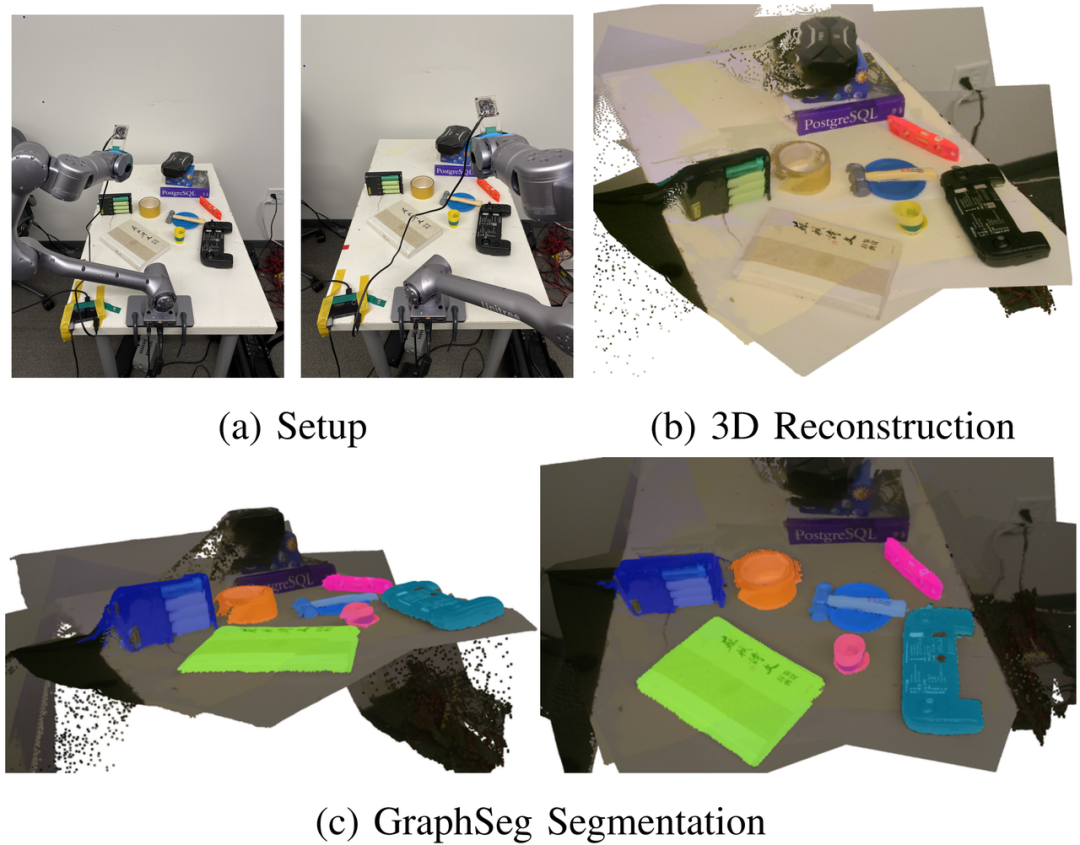
机器人在非结构化环境作业时,通常需要精准、跨视角统一的物体级表征,这就要求从环境背景中分割出独立物体。
现阶段 SAM 等大模型在二维图像分割任务上效果优异,但这类方法无法直接迁移至真实三维场景:极易出现物体过分割,且不同视角下无法生成匹配一致的分割掩码。
本文提出 GraphSeg 框架,仅依靠少量稀疏二维图像、无需深度信息,即可输出跨视角统一的三维物体分割结果。GraphSeg 通过新增图边构建两套对偶关联图:一套基于二维像素相似度构建,另一套基于推导得到的三维结构构建。
本文将分割任务建模为图加边再图收缩优化问题,把多视角二维掩码融合为统一的物体级分割结果,再借助三维基础模型生成带分割信息的三维场景表征。 相较于现有方法,GraphSeg 仅需更少图像即可完成鲁棒分割,分割精度大幅提升。本文在桌面场景数据集上验证其 SOTA 性能,同时证实 GraphSeg 能够有效提升下游机器人操作任务的表现。
代码开源地址:https://github\.com/tomtang502/graphseg\.git
要点速览:
无深度依赖:仅稀疏二维图像输入,不需要深度观测数据即可完成 3D 分割。
双图对偶建模:分别搭建像素相似图、隐式三维结构图,双向约束物体关联。
图收缩融合掩码:将多视角碎片化 2D 掩码合并为全局统一物体分割结果。
解决 SAM 痛点:改善三维场景过分割、跨视图掩码不匹配两大核心缺陷。
少图高精度:相比传统方法,图像需求量更少,分割鲁棒性与精度全面提升。
落地机器人任务:输出规整 3D 物体表征,显著优化机械臂抓取等下游操作。
原文链接: https://www.leiphone.com/category/private/vDbOTXR5YzZpjtlD.html
