


来源:我爱机器人视觉
原文链接:https://mp\.weixin\.qq\.com/s/N5SebrlZO1mY1tWYvmLSSg
随着多模态基础模型与大语言视觉模型(MLLMs)的快速发展,面向人的视觉智能正在迎来新的范式转变。传统视觉系统往往依赖受控数据集与静态任务设定,而真实世界中的人类行为理解则面临更复杂的开放环境:光照变化、快速运动、严重遮挡、复杂交互、多源传感器噪声以及跨域泛化挑战。
为推动人本多模态智能从理论模型走向真实场景应用,The 1st Workshop on Human-Centered Multimodal Intelligence in the Wild (HCMIW@ECCV2026)将于 ECCV 2026 期间在瑞典马尔默举办。
本次研讨会聚焦“以人为中心”的多模态感知、理解、推理与真实世界部署,旨在汇聚计算机视觉、多模态学习、基础模型、人类行为理解、跨模态感知与鲁棒智能系统等方向的研究者,共同探讨如何构建更具适应性、可靠性与安全性的下一代视觉智能系统。
研讨会信息
研讨会和征稿主题
近年来,多模态基础模型在视觉理解、跨模态推理、人机交互与开放世界感知等任务中展现出巨大潜力。然而,面向真实场景的人类中心智能仍面临一系列关键挑战:模型如何理解复杂人类意图?如何在非受控环境下保持鲁棒感知?如何融合 RGB、红外、热成像、深度、事件相机、LiDAR、音频等异构传感器?如何从大规模通用数据迁移到高风险、高复杂度的人类中心应用场景?
HCMIW@ECCV2026 希望搭建一个开放交流平台,推动多模态基础模型与真实世界人类中心任务之间的深度融合,促进从“受限基准测试”到“真实场景部署”的关键转变。
本次研讨会欢迎围绕以下方向的研究投稿与讨论,包括但不限于:
1. 面向人类中心任务的多模态基础模型
探索基础模型与 MLLMs 在人体检测、跟踪、行为理解、动作识别、交互分析等任务中的新范式,特别关注真实场景约束下的高效适配、从零训练与任务迁移能力。
2. 复杂与不利条件下的鲁棒感知
研究视觉系统如何应对低光照、强光、运动模糊、严重遮挡、复杂背景、传感器噪声以及复杂人-物交互等真实世界挑战。
3. 异构传感器融合与跨模态理解
鼓励利用 RGB、热成像、红外、深度、事件相机、LiDAR、音频等多源信息,构建更加全面、鲁棒的人类活动感知与理解系统。
4. 泛化、适应与领域迁移
关注模型如何跨越通用大规模数据集与人类中心场景之间的域差异,提升在真实应用中的泛化性、可靠性与安全性。
5. 面向真实场景的新一代基准与评估
推动构建 wild-first 数据集、评估协议与指标体系,使模型评价从静态准确率扩展到安全性、鲁棒性、可靠性和人类体验等维度。
投稿时间节点
特邀报告嘉宾
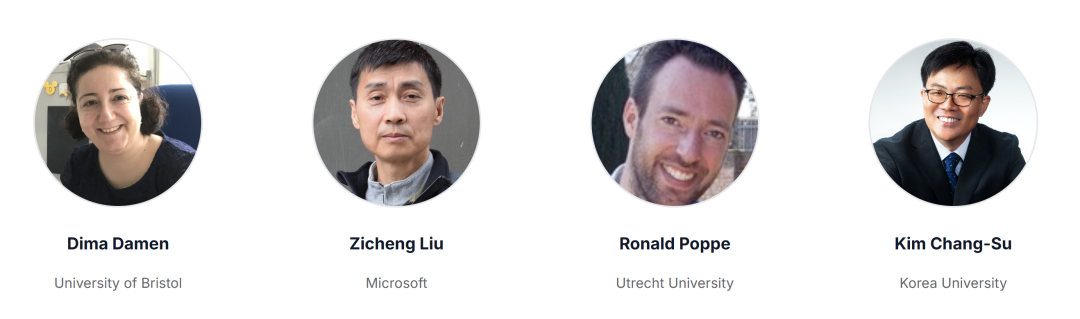
本次研讨会邀请了多位在人类行为理解、多模态感知、计算机视觉与智能系统方向具有重要影响力的学者与专家进行报告:
研讨会组织者
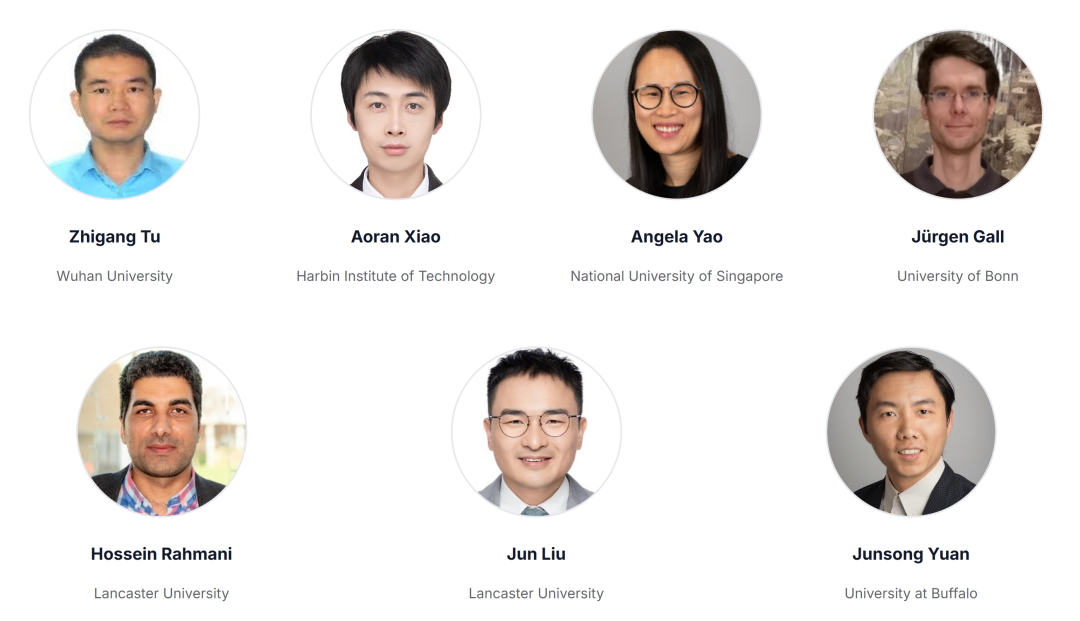
HCMIW@ECCV2026 由来自多所高校与研究机构的学者共同组织:
原文链接: https://www.leiphone.com/category/private/NMKSqmxtCzmyLeMx.html
