


来源:我爱计算机视觉
原文链接:https://mp.weixin.qq.com/s/czyog0BrWE4Nz7_hI_EPog
IROS 2026 Workshop 征稿开启|让具身智能真正理解人、适应人
当机器人已经能够理解自然语言指令,完成导航、目标搜索和物体操作等复杂任务时,下一个关键问题不再只是:机器人能不能把任务做完?
更重要的是,它能不能理解自己正在与谁协作?能不能感知人的偏好、行为和沟通方式?能不能在开放、动态且充满不确定性的真实环境中,根据具体情境调整自己的行动?
围绕这些问题,我们将在 IROS 2026 期间举办第二届 Human-aware Embodied AI Workshop(HEAI 2026)。
继首届 HEAI Workshop 于 IROS 2025 杭州成功举办后,HEAI 2026 将进一步聚焦面向人类环境的情境化与协作式具身智能。我们希望推动具身智能从“理解场景并完成任务”走向“理解人、适应人并与人协作”,为老年照护、仓储物流、工业自动化等真实应用建立更加自然、可靠且符合人类期望的智能系统。
为什么关注 Human-aware Embodied AI?
近年来,大语言模型(LLMs)、多模态大语言模型(MLLMs)、视觉—语言—动作模型(VLAs)以及世界模型快速发展,显著提升了具身智能系统理解语言、感知环境和自主执行任务的能力。
然而,当前许多方法仍主要关注受控环境中的任务完成,将成功导航、找到目标或完成操作视为系统能力的终点。真实的人类环境却远比这更加复杂:人的需求可能并不明确,行为会不断变化,不同用户拥有不同的习惯、偏好和沟通方式,机器人还需要在不确定条件下持续感知、推理、行动和验证。
如果具身智能的长期目标是让人类与智能体共享同一个物理空间,那么机器人不仅需要理解几何和语义场景,还需要理解与当前用户、任务和环境相关的情境:谁正在与它交互?对方真正希望它做什么?什么样的行动既可以执行、能够奏效,又符合人的预期?
首届 HEAI Workshop 强调双向沟通在机器人感知—推理—规划—行动闭环中的作用,通过 human-to-agent 和 agent-to-human communication 减少不确定性与歧义。在此基础上,第二届 HEAI Workshop 将进一步关注个性化、情境化与协作式具身智能,让机器人能够根据人的偏好、行为及交流风格调整其决策和交互方式。
Workshop 核心关注
1. 如何让具身智能理解个性化与情境信息?
相同的任务、指令和物理场景,对于不同用户可能意味着不同的行动方式。具身智能系统需要超越几何位置和物体语义,理解用户偏好、行为习惯、沟通风格以及具体任务背景,并据此形成个性化、情境化的场景理解。
2. 如何在人机协作中处理不确定性?
机器人不应只在信息完整时执行预设动作,还需要能够识别自己“不知道什么”,主动寻求澄清,并在交互过程中持续更新对人类意图和环境状态的理解,从而实现更加可靠的协作。
3. 如何让机器人的行动符合真实人类需求?
在老年照护、仓储和工业自动化等场景中,仅仅“完成任务”并不足够。机器人的行动还需要安全、可执行、有效,并与用户和其他利益相关者的期望保持一致。
4. 如何建立可扩展的数据、评测与仿真环境?
推动 Human-aware Embodied AI 走向真实应用,需要能够反映人类差异、动态交互和复杂情境的数据集、benchmark 与 simulation environments,以及覆盖感知、推理、规划、交互和安全性的系统化评测方法。
Call for Contributions
我们诚邀来自机器人学、计算机视觉、多模态学习、具身智能、人机交互、基础模型、认知科学与人工智能安全等方向的研究者投稿。欢迎的主题包括但不限于:
Collaborative Human-Agent Interaction Multimodal Human-Agent Interaction Interaction-enabled Simulators and Benchmarks Interaction Personalization Interaction Adaptation Uncertainty Understanding Foundation Models, including VLMs and VLAs Human Behaviour Modeling Embodied Reasoning Ethics and Safety
我们尤其欢迎关注个性化与情境化场景理解、多模态人机协作、交互式意图理解、具身推理与规划、不确定性建模、真实场景部署,以及面向人类环境的数据集、benchmark 和 simulation platform 的研究工作。
投稿类型
本 workshop 接收最多 4 页的论文,参考文献不计入页数。投稿须使用 IROS 官方论文模板。
所有投稿均为 non-archival。已经在其他会议、期刊或平台发表过的相关工作同样欢迎投稿,适合展示最新研究成果、正在进行中的工作、初步想法、数据集、benchmark、系统和真实场景应用。
IROS 官方模板:https://ras.papercept.net/conferences/support/tex.php OpenReview 投稿页面:https://openreview.net/group?id=IEEE.org%2FIROS%2F2026%2FWorkshop%2FHEAI
重要日期
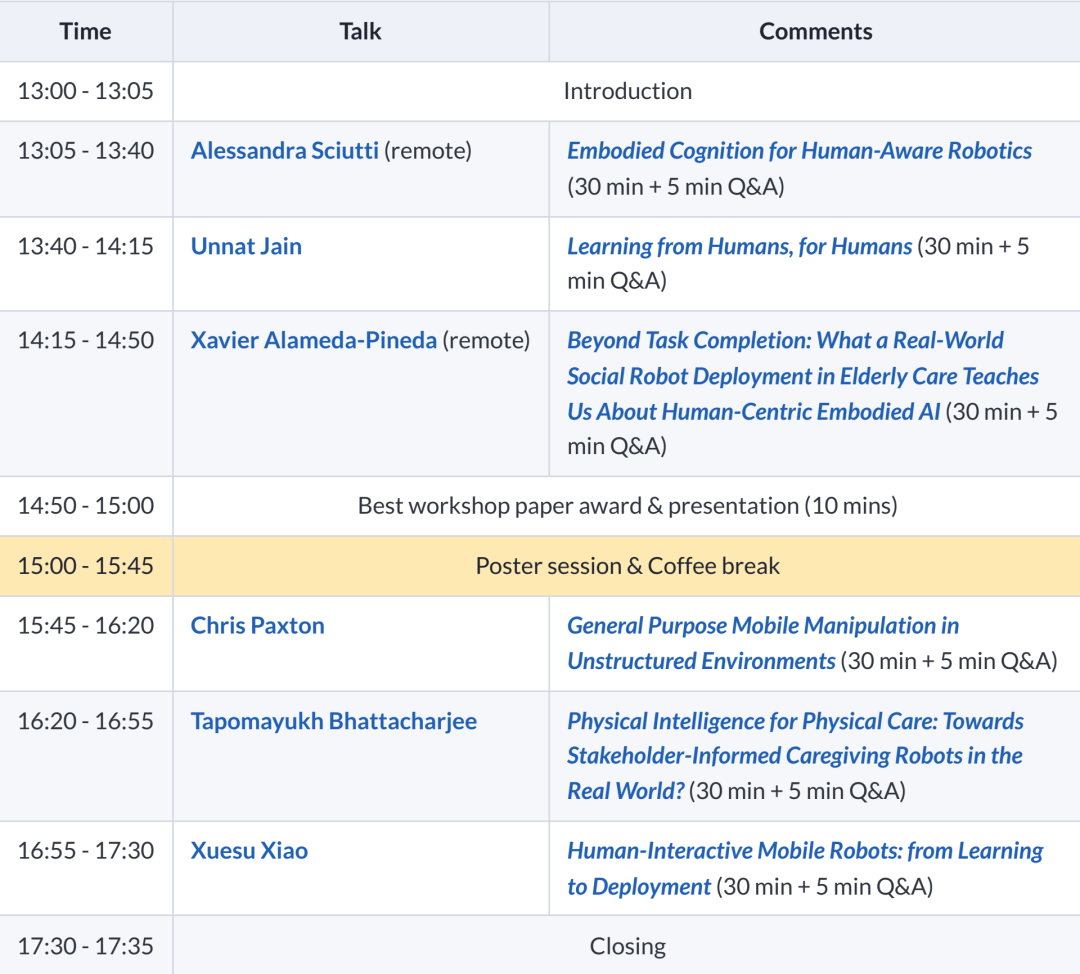
Workshop 日程
以下为暂定日程,最终安排请以 workshop 官网为准。
最佳论文奖与支持
Workshop 将设置最佳论文奖,并为获奖工作提供口头报告机会及相应支持。相关奖励由 Social AI CDT 与 Generative Bionics 赞助支持。
组织者
本 workshop 由来自 Fondazione Bruno Kessler、University of Science and Technology Beijing、DGIST、Simon Fraser University、University of Glasgow、Generative Bionics / IIT 和 EPFL 等机构的研究者共同组织。
Yiming Wang, FBK Yuwen Wang, University of Science and Technology Beijing Giseop Kim, DGIST Xinyuan Qian, University of Science and Technology Beijing Tommaso Campari, Fondazione Bruno Kessler (FBK) Angel X Chang, Simon Fraser University Alessandro Vinciarelli, University of Glasgow Alessio Del Bue, Generative Bionics (IIT) Andrea Cavallaro, EPFL
如何投稿?
投稿通道现已开放。请通过 OpenReview 提交论文。论文不超过 4 页,参考文献不计入页数,并使用 IROS 官方论文模板。
投稿链接:https://openreview.net/group?id=IEEE.org%2FIROS%2F2026%2FWorkshop%2FHEAI Workshop 官网:https://heai-iros26-workshop.github.io/ 联系邮箱:ywang@fbk.eu
从完成任务到理解情境,从被动执行指令到主动处理不确定性,从通用能力走向个性化协作。
我们期待在 IROS 2026 Pittsburgh 与大家相见,共同探讨如何让下一代具身智能真正理解人、适应人,并与人类在真实世界中安全、自然地协作。
