


机器人训练应该用真机还是模拟数据?具身智能的数据路线之争|GAIR Live 23 精彩片段
GAIR Live 21:AI大模型金融应用的机遇与挑战
具身智能的“生命线”:数据基石与未来路径
大语言模型与提示学习在科技研发中的应用与潜力
GAIR Live 23:具身导航 三维感知与通用路径规划
大模型时代的强化学习
GAIR 2025|圆桌 王建明(主持人)高飞,金鑫,王靖博:一脑多形
GAIR Live | 大模型时代,机器人的技术革新与场景变革
Kimi:AI文科学霸的出圈路
世界杯成AI博弈?谷歌AI入职利物浦足球队当教练
清华大学用视频模型实现AI 3D建模
2025 ICLR | Agent所面临的潜在创新方向
GAIR Live 19: 从 IROS 2025谈起,智能机器人何时迎来「GPT式爆发」?
李昀烛最新演讲:机器人操作的下一个突破口,在"触觉"和"物理直觉" | AI talk 38
ChatGPT agent Does Research & Action
智元首席科学家罗剑岚:机器人交互为什么要用RL强化学习?
生物学正在变得可编程?CVPR 2026最燃Keynote:AI药物设计已进入Agent时代| AI talk 39
5分钟速览Google IO 2026:属于 AI 智能体的全栈开发时代已来!
如何告别「鱼的记忆」?解密多模态长记忆落地的「三大深坑」 | GAIR Live 31
GAIR Paper 03: 具身视频基座模型
GAIR Live | 大语言模型与提示学习在科技研发中的应用与潜力
2025 ICLR Diffusion Model &自回归模型优劣势讨论#model #diffusion
Professor Kazuhiro Kosuge:From PaDY to Smart Sewing | GAIR 2025
ACL 2025: Chinese Inertial GAN for Handwriting Signal Generation and Recognition
AI视觉越强,越不像人?CVPR 2026 Keynote:深度网络与人类视觉正在分道扬镳 |
GAIR Paper 02: 大模型推理系统的全栈优化
具身智能之 VLA 的实践与突破
顶级科学家畅谈ACL大会前沿趋势
具身智能的下一个突破口:陪伴机器人如何真正读懂你?|GAIR Live 23 精彩片段
全球AI论文引用率超DeepSeek的Vision Mamba是什么神仙算法?
RL+Control —— 将机器人可靠性逼进99.9%
Agent 元年已至,我们会拥有自己的智能助理吗?
魔形智能创始人CEO徐凌杰谈:DeepSeek 做出了实现低成本推理的范式,点燃了 AI Infra 的可能性
智算市场变局下的生存法则:从现状解析到产业链破局之道
具身智能的“生命线”:数据基石与未来路径
GAIR Live 24:AI for Health 从“实验室Demo”到“国民级健康伙伴”的范式跃迁
中国AI Infra变革进行时
GAIR Live 27:从Manus到Claude Code:Agent的螺旋进击
GAIR Live 30:极致压缩:DeepSeek的效率与革命
Klaus Mainzer on AGI and AI Philosophy: A Historical View of the Final Frontier
GAIR Paper 04: 基于几何界面模拟的多肽药物设计系统
大模型时代,机器人的技术革新与场景变革
具身智能之灵巧手的探索与应用
GAIR Live | AI+手语识别,技术革新与应用前景
云深处朱秋国谈:从MPC到RL,机器人运动控制算法的演进与协同。
GAIR Live 29:从Token计费到记忆管理:Token焦虑背后的存储与检索之战
GAIR Live 28:后AlphaFold时代,AI制药的“破”与“立”
在AI陪伴赛道,寻找AI陪伴的下一个“泡泡玛特”
GAIR Live 20:智能始于记忆,Agent Memory 的技术演化过程
GAIR Paper 01: ACL 2025 Chinese Inertial GAN for Handwriting Signal Generation and Recognition
在AI陪伴赛道,寻找AI陪伴的下一个“泡泡玛特”
GAIR Live 26:OpenClaw 爆火背后 Internet of Agents 的爆发点与路线图
GAIR Live 22:脑机接口“上车”前夜 :科学奇点、临床拐点与产业爆点的三角共振


Video Introduction
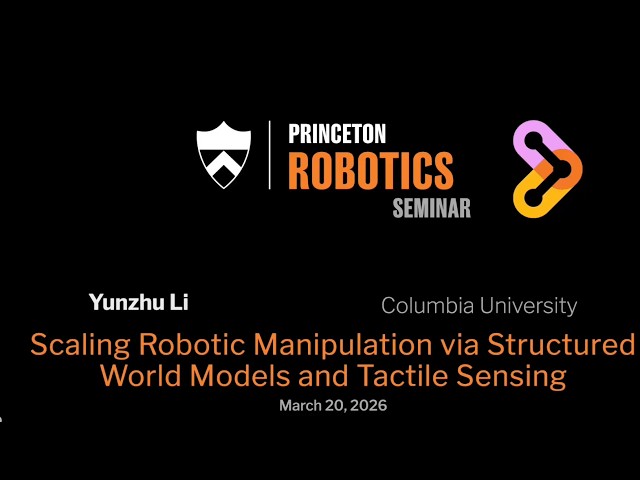
这大概是2026年关于机器人操作最值得花一小时听的一堂课。
哥伦比亚大学李昀烛(Yunzhu Li)教授在普林斯顿机器人研讨会上,系统拆解了当前机器人基础模型四大死穴——指令不听话、动作不落地、出了问题不知道从哪改、一到复杂长任务就崩盘,并给出了他从实验室里打磨多年的解法。
他的思路很明确:光堆数据和算力远远不够,必须给机器人补上两块"拼图"。一块是触觉感知——没有触觉,机器人在抓葡萄、拧螺丝、插试管这些精密操作面前永远是个瞎子;另一块是结构化世界模型——融合物理先验与数据驱动,让机器人真正理解自己和环境的交互。
讲座里信息密度极高:从Nature触觉手套到自研非光学柔性传感器,从图神经动力学模型GND到物理孪生PhysTwin,从交互式世界模拟器到数字数据与真实数据的等价性验证——他团队已经在包饺子、颗粒物料排序、线缆操作等长周期任务上跑通了完整闭环。
最震撼的一组数字:他构建的数字孪生评估环境,仿真与真实策略评估结果相关系数超过0.99。意味着以后机器人策略迭代不用再一遍遍跑到真机上冒风险和烧钱,在数字世界里就能评出好坏。
如果你关心"机器人什么时候才能真正干活",这堂课里有答案。
